


정확한 모터 제어를 위한 엔코더 사용 이유와 선택 방법
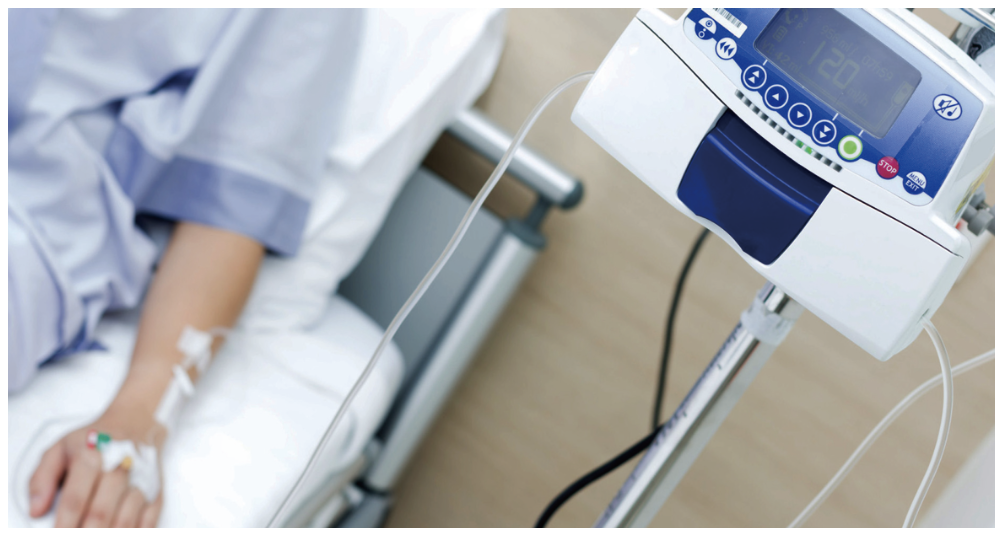
엔코더는 속도 및 위치지정과 관련하여 정확한 모터 제어를 위한 피드백을 제공한다. 특히 약물 전달 시스템에서 지정된 비율로 정확한 양의 약물을 분사해야 하며 엔코더는 정확한 용량이 전달되 었는지 확인한다.
의료용주입 장치 분야에서 펌프가 이루어질 때마다 정확한 양의 인슐린이 전달되도록 하거나 제조 조립에 사용 되는 로봇 팔이 적시에 정확한 지점으로 이동하도록 하려면 전기 모터를 엔코더와 결합해야 한다. 회전식 또는 샤프트 엔코더는 모터의 위치, 개수, 속도 및 방향에 대한 정보를 제공하는 전기 기계 장치이며 프로그래머블 로직 제어기(PLC)와 같은 컨트롤러가 있는 응용 프로그램에 연결된다. PLC는 일반적으로 ‘피드백’으로 알려진 엔코더의 정보를 사용하여 모터 제어의 높은 정확도를 보장한다.
엔코더 기술
엔코더의 두 가지 주요 유형은 증분형 및 절대형으로 알려져 있다. 증분형 엔코더는 실시간 피드백을 식별하며, 특정 지점을 참조하기보다는 위치 및 방향 변경과 관련된 정확한 동작을 추적한다.
지속적으로 높고 낮은 피드백 펄스를 사용하여 위치 간의 상대적 이동에 대한 피드백을 제공하여 이를 달성한다. 절대형 엔코더는 정확한 위치를 보여주지만 복잡성이 증가하여 더 많은 비용이 든다.
즉, 증분형 엔코더가 대부분의 응용 프로그램에서 더 욱 비용 효율적이라는 것을 의미한다. 응용 프로그램별 통합 회로 (ASIC)와 같은 증분형 엔코더 인터페이스를 추가하면 정확한 위치 참조 기능을 추가할 수도 있다.
엔코더의 센서는 일반적으로 광학 또는 자기 원리로 작동한다. 광학 엔코더는 LED에서 방출되는 적외선 빛을 투명 또는 불투명 세그먼트로 구성된 금속 코드 휠을 통해 전달하여 광전자 센서가 수신하는 뚜렷한 광 신호를생성한다.
이 기술은 광학 엔코더가 매우 정확하고 정밀한 위치 지정이 가능함을 의미한다. 높은 정확도 외에도 Portescap의 E9와 같은 광학 엔코더의 측정은 잠재적인 자기 간섭의 영향을 받지 않는다.
한편, 자기 엔코더는 둘레를 둘러싼 다수의 극을 가진 자화된 디스크로 구성된다. 디스크가 회전할 때 센서는 전압 변화를 감시하는 홀 효과 장치로 측정한 것과 같은 자기장의 변화를 감지한다.
Portescap MR2와 같은 자기 엔코더는 충격이나 침투 가능성을 갖고 있는 까다로운 응용 프로그램에 사용하기에 이상적이다. 예를 들어 MR2 자기 엔코더는 온도에 민감하지 않으며 원치 않는 외부 필드에 대한 민감도가 낮다.
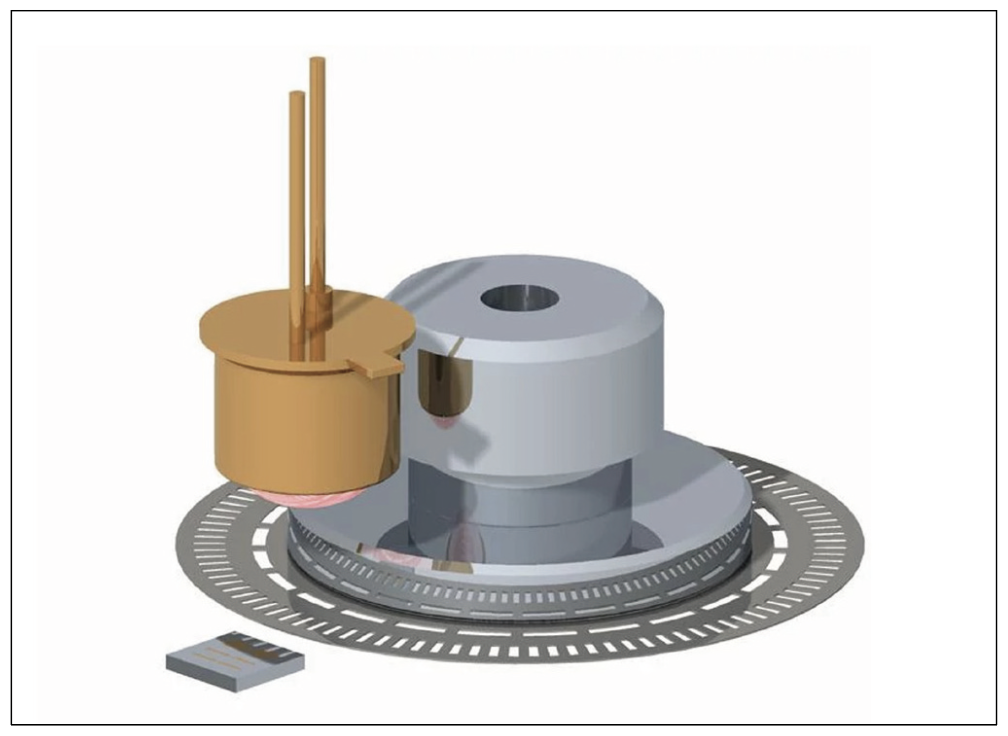
<그림1> Portescap의 E9 광학 엔코더는 매우 정확하고 정밀한 위치 지정이 가능하며 자기 간섭의 영향을 받지 않는다.
엔코더 작동 원리
엔코더는 회전하면서 일반적으로 90도 역상인 A와 B라는 두 개의 사각파 출력을 생성한다. A 및 B 출력의 위상 시프트를 측정하여 엔코더의 방향을 결정할 수 있다. 이동 거리 또는 속도를 측정하려면 엔코더의 해상도도고려해야 한다. 해상도는 듀티 사이클 또는 주기라고도 하는 샤프트의 360도 회전 내 측정 지점의 수이다.
일반적으로 회전당 라인(LPR) 또는 회전당 펄스(PPR)라고 하는 포인트 수가 많을수록 측정 정확도가 높아진다. 예를 들어 Portescap의 M-Sense 자기 엔코더는 콤팩트한 디자인으로 회전당 최대 1,024개의 라인을 제공한다.
각각의 출력 A와 B는 높거나 낮게 전환된다. 따라서 2비트의 정보는 각 라인 또는 펄스에 대해 4배의 카운트를 생성하며 이를 직교 위상 디코딩이라고 한다. 따라서 직교 위상 디코딩은 해상도를 최대 4배까지 높일 수 있다. 예를 들어 Portescap MR2 엔코더의 512개 라인을 2048 카운트 또는 각 단계로 바꿀 수 있다. 두 개의 A 및 B 출력 채널 외에도 기준 위치를 결정하는데 사용할수 있는 세 번째 채널 Z가 포함되는 경우가 있다.
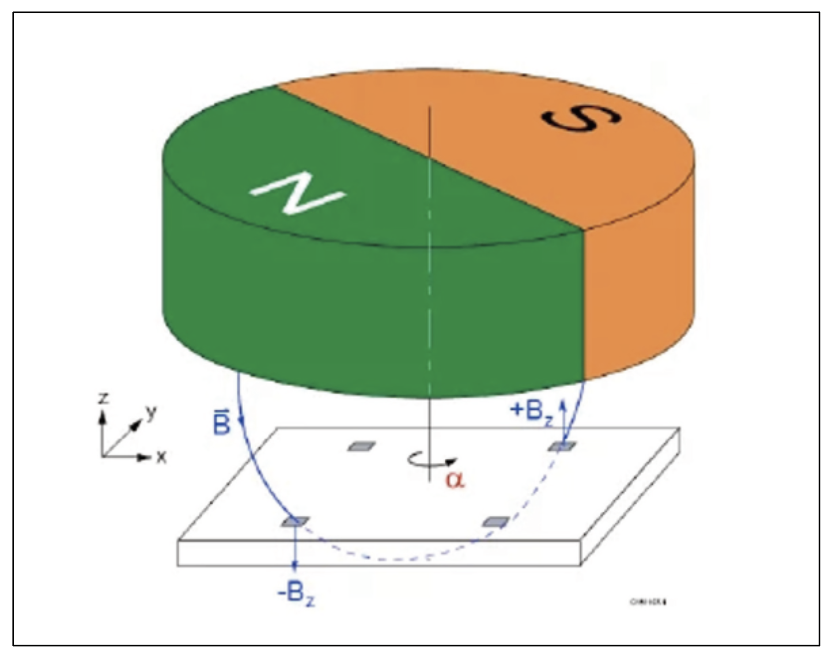
<그림2> M-sense는 자기 엔코더이다. 이것은 3개의 피드백 채널을 제공하고 통합 RS422 라인 드라이버가 있는 단일 칩 기술이다.
엔코더가 사용되는 곳
엔코더가 모터 제어를 위한 피드백을 제공하는 방법을 이해하면 엔코더의 사용이 다양한 응용 프로그램에서 얼마나 중요한 지 알 수 있다. 기존 방식대로의 인슐린 투여를 예시로 들어보겠다.
약물 전달 시스템에서는 지정된 비율로 정확한 양의 약물을 분사해야 하며 엔코더를 사용하여 정확한 용량이 전달되는지 확인한다. 이 예시에서는 또한 엔코더 해상도를 높이기 위한 라인 수가 많을수록 가장 정확한 흐름속도를 보장하는 데 어떻게 도움이 되는지 보여준다.
예를 들어, 로봇 그리퍼를 제조에 사용하여 상대적으로 섬세한 부품을 처리할 수 있다. 구성 요소의 손상을 방지하기 위해 올바른 압력과 속도를 사용하여 구성 요소를 올바르게 처리하는 것이 핵심이다. 엔코더 덕분에 로봇그리퍼의 기능은 모터가 처리하는 각 구성 요소에 따라 모터의 속도와 위치를 모션 제어하여 최적화된다.
마찬가지로 전자 장비 조립에 사용되는 장착 응용 프로그램에도 PCB 구성 요소의 크기와 무게를 빠르고 반복적으로 감지하여 정밀하게 배치하기 위해 고속 모션 제어가 필요하다. 엔코더는 이와 같이 속도가 빠르면서도,높은 정확도의 제어를 가능하게 하여 생산 성과 제조 품질을 보장한다.
자료제공: Portescap(www.portescap.com)

