


‘고성능 브러시리스 서보 시스템’ - 애플리케이션 가이드 ①
ElectroCraft
정현파 브러시리스 서보 모터 및 드라이브 증폭기의 적용 가이드라인
사다리꼴(trapezoidal) 혹은 방형파(square wave) 전류 브러시리스 서보는 브러시형 서보 드라이브와 동일하게 특성화돼 있어서 잘 알려져 있다.
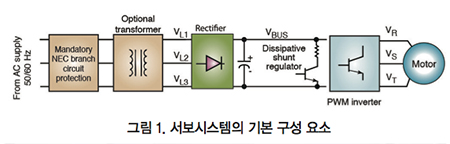 |
정현파(sinusoidal wave, 혹은 싸인파) 브러시리스 서보 드라이브를 사이징(sizing)하는 원리는 이들 서보와 유사하지만, 검토할 만한 차이점은 있다. 따라서 정현파 브러시리스를 예로 들어 서보 드라이브를 적용하고 사이징하는 지침을 제공하고자 한다. 그림 1은 서보 시스템의 기본구조이다. 일반적으로 사이징 또는 조정 과정에는 복잡한 계산이 필요하다. 계산에는 반사 부하 관성(reflected load inertias), RMS 및 피크 토크, 평균 전류와 피크 전류, RMS 최대 속도 등이 포함된다.
 |
기계식 변속기, 기어 및 비틀림 공진
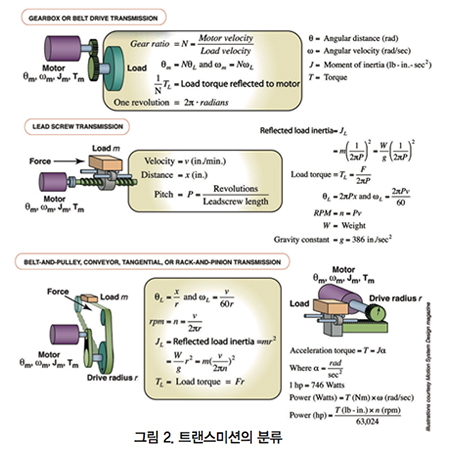
일반적으로 접하는 기계식 변속기는 관련된 여러 분야의 적용에서 분석해 볼 수 있다(그림 2 참조).
기계식 변속기의 선택은 애플리케이션 요구사항에 따라 결정된다. 그림 2의 방정식에는 이송방식에 대해 명시돼 있다. 또 다른 중요한 결정은 모터 샤프트와 변속기(부하) 사이의 회전식 기어를 선택하는 것이다. 모션 제어 애플리케이션에서 기어 감소(gear reduction) 즉, 트랜스미션을 고려하는 이유가 여럿 있다.
모터와 부하 사이의 관성 불일치
관성의 불일치는 고성능 애플리케이션의 경우 최소화해야 한다. 최상의 결과를 얻기 위해선 1:1 비율을 맞추는 게 중요하다.
기어는 감소비율의 제곱에 의해 관성 반영(reflected inertia)을 감소시킨다. 예를 들어, 10:1의 기어비율은 반사된 부하관성을 10제곱 또는 100만큼 줄인다. 그러나 커플링, 풀리 또는 기어 외의 여분에 따른 관성을 포함해서는 안 된다. 관성감소의 상당한 부분을 상쇄할 가능성이 있기 때문이다.
얇은 구동 샤프트나 커플링을 추가하면 모터가 스프링처럼 변속기를 감아서 시스템의 컴플라이언스를 증가하게 된다. 하중이 움직이고 스프링이 풀리면서 공진을 유발한다. 또한 기어박스를 추가하면, 시스템에 백래시가 추가돼 백래시 각도 내에서 모터의 부하가 효과적으로 제거된다. 이로 인해 정지 상태에서 모터의 고주파가 불안정해져 과도한 모터 가열이 발생하고 움직임을 정확하게 따라가지 못하게 된다.
높은 토크 및 저속의 애플리케이션
대부분의 기존 브러시리스 서보 모터는 3,000~6,000rpm과 같은 고속으로 작동한다. 기어 감속(모터 토오크에 기어비를 곱함)으로 인한 토크 증가는 모터의 실제 크기를 가능한 작게 유지하는 데 사용된다.
이것은 연속 토크 등급(마력이 아닌)이 모터 크기와 비용을 결정하기 때문이다. 마력은 ‘토크 x 속도’와 같다. 따라서 크기가 작은 모터의 관성은, 속도가 가능한 한 높아야 한다.
제한된 공간
공간의 제약이 있을 때 기어를 사용하면 모터가 다른 위치 혹은 다른 방향으로 재위치될 수 있다. 전체 패키지가 다운사이징 되기 때문이다. 기어 선택 시 여러 가지 요인을 고려해야 한다. 고성능 서보 애플리케이션의 첫 번째 단계는, 아래의 질문을 체크해 봄으로써 애플리케이션에 가장 적합한 트랜스미션 기술을 결정하는 것이다.
1. 애플리케이션의 물리적 한계는 무엇인가?
예를 들면 ‘모터·기어가 어디에 들어가야 하며, 모터가 부하에 대해 직각으로 배치돼야 하는지’이다. 세 가지 기본방향은 평행과 인라인 그리고 직각 장치이다.
 |
2. 요구되는 감소 비율은 얼마나 되는가?
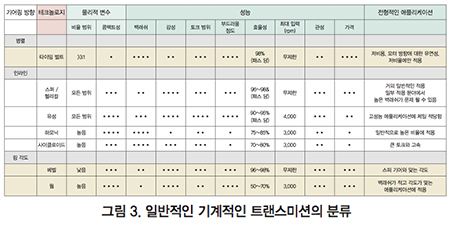
기본분류를 결정한 다음엔 기어기술에 대한 감소 비율을 고려해야 한다(그림 3). 예를 들어, 타이밍 벨트는 보통 3:1 이상의 비율에선 사용하지 않으며, 고조파형(harmonic type)의 기어는 보편적으로 약 40:1 미만의 비율에서는 사용할 수 없다.
선택 과정의 시점에서 트랜스미션의 성능 및 매개변수를 검토해 선택 범위를 더욱 좁힌다. 그림 3은 가장 중요한 성능 매개 변수와 상대순위를 보여준다. 이는 근사치 순위일 뿐이며 변수가 존재할 수 있다.
고성능 서보 애플리케이션의 경우, 성능 매개변수 중 세 가지(정확도, 토크 전달 능력, 신뢰성)가 특히 중요하며 추가 설명이 필요하다.
정확도는 종종 백래시의 크기와 같다고 하지만, 사실상 더 많은 것이 고려돼야 한다.
백래시는 짝을 이루는 부품과 기어 사이의 간격이다. 단위는 도(degrees) 또는 분(arc minutes)으로 표시된다. 대부분의 기어는 기계가 안정적으로 작동하기 위해서 백래시를 필요로 한다.
즉, 기어 및 기타부품의 윤활 공간, 제조 오류 및 편심을 수용하기 위해 여유 공간이 필요하다. 효율성이나 기타 성능 특성을 희생하지 않으면서 백래시를 가능한 한 낮게 유지하는 것이 트레이드 오프(trade off)이다. 과도한 백래시는 위치 오류 및 불안정성을 야기할 수 있으므로, 브러시리스 서보 드라이브는 대개 낮은 백래시 기어가 선호된다.
정확도와 관계되는 또 다른 요소로는 강성(stiffness), 이송오류 및 출력의 평탄성이 있다. 강성은 하중이 감속기에 적용될 때 측정되는 처짐량이다. 불충분한 강성은 위치 오차 또는 비틀림 공진을 일으킬 수 있다. 변속기 오류는 모터 입력 축 위치가 감속기를 통해 얼마나 정확하게 변위됐는지 측정한 것이다. 기어비는 기어의 결함으로 인해 정확한 위치 또는 부정확한 위치가 드물게 발생한다.
입력 속도와 입력 토크가 매끄럽고 잔물결이 없다면, 속도 출력 또한 부드럽고 리플(ripple)이 없어야 한다. 편심형 감속기(하모닉 또는 사이클로이드 기어)는 일반적으로 일부 작동 조건에서 출력 리플(ripple)이 발생한다.
타이밍 벨트 및 스퍼, 베벨, 유성기어 또는 웜기어는 이러한 특성에 덜 민감하다.
토크 전달 능력은 리듀서(reducer)의 다양한 유형에 따라 달라진다. 일반적으로 프레임의 크기와 관련된다. 목표는 선택한 감속 방식이 애플리케이션을 위해 충분한 토크 전달 능력을 갖도록 보장하는 것이다. 일부 애플리케이션은 경량을 선택하면서 감속기에 큰 토크를 요구하지 않는다. 감속기의 토크 전달 능력은 기어 수명을 길게 하기 위해서 25%~50%의 안전마진을 가져야 한다.
끝으로 신뢰성은 감속기 구성요소의 품질, 효율성, 감속기 유형에 따른 예상 수명과 함수 관계에 있다.
몇 가지 예를 들면, 타이밍벨트는 스퍼 기어보다 빨리 마모된다. 웜 기어는 슬라이딩 기어의 작용으로 인해 스퍼 기어보다 빨리 마모된다. 하모닉 및 사이클로이드(harmonic and cycloidal) 장비에서 자주 보이는, 예압이 걸린 접촉면은 다른 형태의 장비보다 빨리 마모된다. 타이밍 벨트 기어는 반드시 고강성을 보장하는 HTD 타입이어야 하며, 고성능 서보드라이브는 V벨트나 non-HTD 타입의 타이밍 벨트 혹은 체인을 피해야 한다.
고성능 서보 드라이브는 보통 고속 루프 대역폭과 함께 적용된다. 현장에서는 부하 관성과 모터 관성 사이의 기계적 컴플라이언스(compliance)로 인해 비틀림 공진이 발생한다.
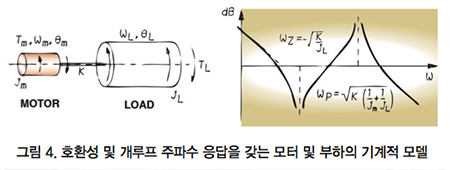 |
이러한 기계시스템의 모델과 개루프 주파수 응답이 그림 4에 나와 있다. 컴플라이언스는 관성과 댐핑(damping)이 무시된 하나의 비틀림 스프링으로 모델링 된다. 비틀림 공진 주파수를 가능한 한 높게 유지하면 최상의 결과를 얻을 수 있다. 둥근 솔리드 샤프트의 비틀림 강성 K는 직경의 4승에 비례하고 길이에 반비례한다.
따라서 모터 및 기타 기계식 변속기에 최대한 큰 직경의 샤프트를 선택하면 비틀림 강성이 크게 향상된다. 비틀림 문제의 대부분은 모터를 부하에 잘못 연결한 게 원인이다. 열쇠형 커플링(key-type coupling)은 가능하면 피해야 한다. 모터 플랜지에 가깝게 고정된 압축형 커플링이 가장 좋다. 임팩트로 인한 축 샤프트의 부하는 절대 있어선 안 된다(예 : 샤프트의 커플링에 해머링하는 경우).
그 결과 모터 베어링이 손상되거나 엔코더 디스크가 파손될 수 있다. 비틀림 공진을 피할 수 없거나 서보 시스템 성능에 영향을 미치는 환경에서는, 비틀림 공진효과를 최소화하는 서보 드라이브에 전자 감쇠방식을 택해야 한다.
 |
모션 프로파일 고려 사항
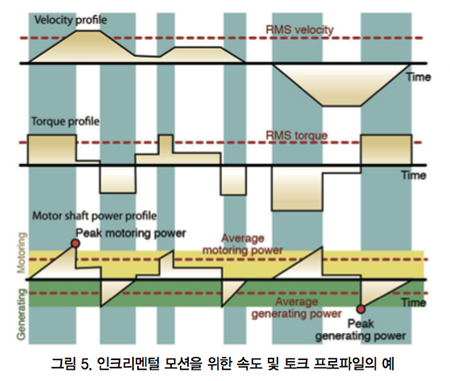
하중이 정해지면 최대 악조건의 속도-시간 또는, 속도-거리 프로파일(그림 5에서와 같이)을 분석해 다음과 같은 중요한 정보를 결정해야 한다.
• 모터의 RMS 및 최대 토크 요구 사항
• 모터의 RMS 및 최대 속도 요구 사항
• 앰프의 평균 및 최대 전류 요구 사항
• 평균 및 최고 운전자 동력
• 평균 및 피크 생성 동력
모션 프로파일은 임의로 정의할 수 있으며, 기계 시스템 정보와 함께 사이징을 계산하는 데 사용된다. 각각 다른 기계적 파라미터(예 : 기어)와 모션 프로파일 및 모터 사양들로 분석함으로써 모터·앰프에 대한 최상의 조합을 쉽고 빠르게 선택할 수 있다.
정현파 브러시리스 모터 사양(Sinusoidal brushless motor specifications)
ElectroCraft는 모터에 관한 중요한 상수들을 다음과 같이 정의한다(3상 정현파, back- EMF 모터).
Ke = line-to-line peak volts/KRPM
Kt = in-lb/peak 위상 앰프
R = line-to-line 저항(Ohms)
L = line-to-line 인덕턴스 (Henrys)
line-to-line 전압 또는 위상앰프의 최댓값은 정현파의 0에서 최댓값으로 한다. 참고로 정현파의 RMS 값은 피크값을 2의 제곱근으로 나눈 값이다. 또한 Kt는 Ke와 관련됐다.
Kt = Ke / 11.834 (DC 모터)
Kt = Ke / 13.662 (정현파 전류, 정현파-EMF 브러시리스 모터)
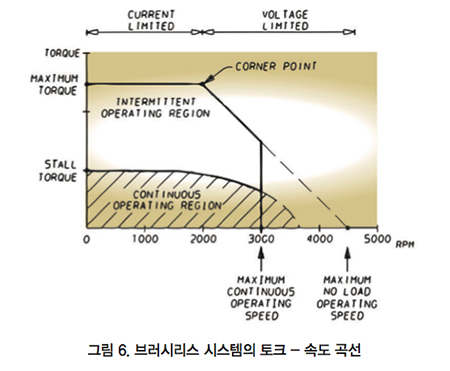 |
브러시리스 서보 시스템의 토크-속도 곡선이 그림 6에 도시돼 있다. 연속적인 동작 영역은 다양한 속도 및 최대허용 가능한 온도로 동작해서 출력 토크를 기록해 정의한다.
시험 도중에 모터가 자유 공기 중(in free air)에 있으면 연속 토크 정격은 최악이 된다. ElectroCraft에서는 브러시리스 모터를 지정된 치수의 알루미늄판에 고정해서 측정한다. 모터의 연속 토크 출력은 속도 증가에 따라 감소하고, 결국 연속토크는 0으로 수치가 줄어든다.
이것은 BEMF전압 과 권선 인덕턴스가 전류를 특정 수준으로 제한할 때 나타난다. 모터에서 생성된 토크는 베어링 마찰과 바람으로 인해 발생한 내부의 저항토크 값과 같다. 피크 곡선의 저속 부분은 대개 증폭기 피크 전류정격(amplifier peak current rating)으로 제한된다.
일반적으로 증폭 전압은 피크 토크 곡선의 고속 부분을 제한한다. 속도가 증가함에 따라, 최대 토크가 고속으로 롤오프(roll off) 되는 전압 한계에 도달한다.
 |
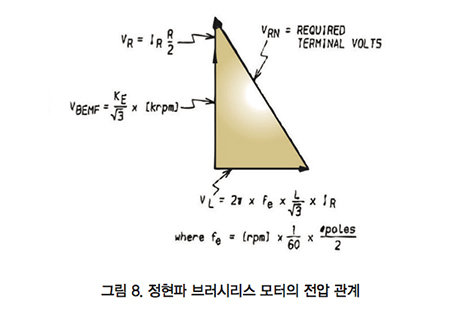 |
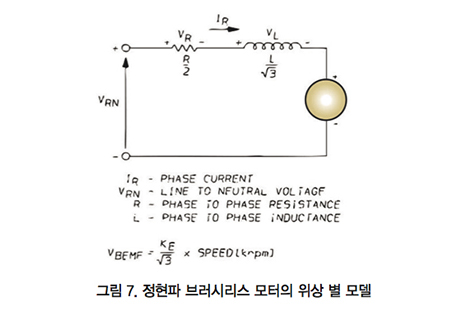
그림 7에 표시된 각각의 위상에 따른 안정상태(steady state)를 보면 정현파 브러시리스 모터의 토크-속도 특성을 더 잘 이해할 수 있다. 전압 및 전류량은 정현파로 나타나며 그림 8과 같다. 인덕턴스는 속도(또는 주파수) 가 증가함에 따라 지배적으로 나타나기 시작한다. 결국 인덕턴스는 피크 토크를 떨어뜨린다.
주어진 line-to-neutral(라인·중성) 모터 단자 전압(motor terminal volts)의 최곳값을 알면, 피크토크 특성(속도와의 함수관계)을 각각의 위상 모터 모델(phase motor model)을 이용해 계산할 수 있다. 최대 line-to-neutral 전압은 다음 관계식을 이용해 계산이 가능하다.(그림 8 참조)
Vbus [DC volts] =
2 x VVL1-L2 [volts RMS line-to-line]
최대 VRN [peak volts] = Vbus/3
모터 및 앰프에 대한 요구사항이 정리되면, 적절한 ElectroCraft 모터·앰프 조합을 선택하기 위해 토크 속도곡선을 이용한다. 모터 토크는 모션 프로파일의 RMS 속도에서 볼 수 있어야 한다. 낮은 선조건(low line conditions)과 변압기 부하조절(transformer load regulation)로 인한 전압강하 그리고 Kt 및 Ke 허용 오차를 위해 약간의 허용치가 있어야 한다.
그림 5는 인크리멘털 모션 프로파일에 대한 모터링 및 출력을 보여준다. ElectroCraft 서보 드라이브가 AC 전원 라인 쪽으로 전원을 재생성하지 않듯, 모터링 동력은 오로지 AC 전원 라인으로부터 공급을 받는다. 실제 AC전원 요구는 모터와 드라이브 및 변압기의 동력 손실로 인해 모터축의 평균 전원보다 높다. 약 2의 안전계수가 손실 및 역률(power factor)을 수용하는 데 사용된다.
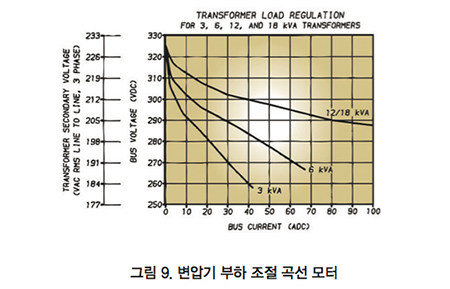 |
많은 공급 업체가 그들의 표준변압기를 위한 부하조절 곡선(load regulation curves)을 제공한다. 그 중 하나를 그림 9에서 확인할 수 있다. 서보 애플리케이션에서 양호한 변압기 전압 조정을 위한 피크 동력 요구는, 일반적으로 연속동력 요구에 맞게 큰 변압기를 선택해야 한다. 보수적인 크기의 모터·앰프는 고장 없이 오랫동안 작동하고, 모터·앰프 조합의 다운사이징으로 인해 발생하는 애플리케이션 문제를 줄인다.
지금까지는 모션 프로파일 주기 시간이 모터 열 시간 상수(motor thermal time constant)에 비해 짧다고 가정했다. 모터 열 시간 상수는 정격전류가 모터에 공급될 때 정격온도 상승의 63.2%에 도달하는 시간으로 정의된다. 모터는 동력 손실을 열적으로 평균내고 일정한 정상상태 온도(steady state temperature)에 도달한다. 일부 애플리케이션은 모터 열 시간 상수(motor thermal time constant)와 유사한 주기 시간으로 모터에 전원을 공급하거나 차단한다.
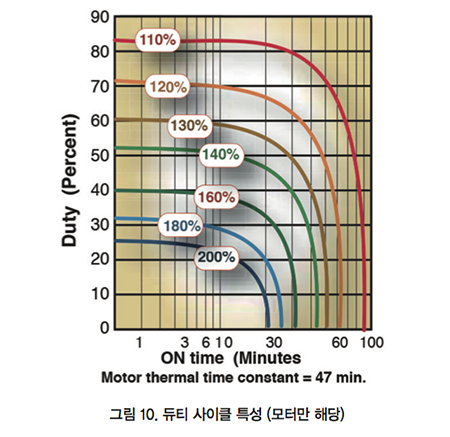 |
이 경우 전원이 모터 온도가 위아래로 변동하게 된다. 애플리케이션의 크기를 적절하게 맞추기 위해 그림 10과 같이 모터에 듀티 사이클 커브(Duty cycle curve)를 제공할 수 있다. 그림 10을 예로 들면, A로 표시된 작동점은 모터가 약 6분 동안 200% 연속 토크를 반복적으로 생성하고 24분 정도는 토크가 없는 상태다.
앰프는 모터에 비해 매우 짧은 열 시간 상수를 가진다. 이런 유형의 과부하 애플리케이션에서 지속적으로 최대 모터 토크를 처리하려면 증폭기를 대형화해야 한다.
<3월호에 계속>
자료 제공 : ElectroCraft(www.electrocraft.com)


