


모션컨트롤 시스템 구성 요소의 최적화를 위한 활용 방법
모션 제어 시스템은 특정 위치, 속도 또는 가속도에 대한 움직 임을 생성하기 위해 조립된 구성요소들의 집합이다. 폐쇄 루프 모션 제어 시스템은 모터, 증폭기, 모션 컨트롤러, 피드백 센서로 구성된다.
이 시스템을 인체에 비유하면 뇌가 팔을 특정 방향으로 움직이라고 명령하면 근육이 팔을 움직이고, 눈은 팔이 언제 도착하는지 확인하기 위해 팔을 관찰하는 것과 비슷하다. 모션 컨트롤러는 뇌에 해당하므로 눈으로부터 피드백을 받으면서 근육에 명령을 내린다. 근육은 뇌의 명령을 받아 팔을 움직이게 하는 증폭기 역할을 한다. 팔은 물리적으로 움직이는 모터 이며 눈은 뇌가 팔의 위치를 알 수 있도록 피드백 센서 역할을 한다. 각 구성 요소는 전체 제어 시스템에서 중요한 역할을 하므로 각 부품이 없으면 시스템이 작동하지 않는다.
모션 시스템 제어는 여러 가지 형태로 이루어질 수 있다. 가장 일반적인 형태 중 하나는 PID 필터를 사용하는 것이다. 비례 적분 미분 필터는 시스템의 교란 또는 오류에 의해 구동되는 보정 방법이다. 시스템의 현재 상태 또는 위치가 기준 위치(명령된 위치)와 일치하면 모션 컨트롤러는 시스템에 아무런 변경을 명령하지 않는다. 현재 위치와 기준 위치 사이에 오차 또는 차이가 있을 때만 모션 컨트롤러가 일부 변경을 명령한다.
특정 시점의 오차량은 시스템에서 해당 오차를 제거하도록 신호를 생성하는 데 사용된다. 토크 기반 시스템에서 오차는 PID 필터를 통과하여 시스템에서 오차를 극복할 수 있는 가속을 일으키는 토크를 생성한다. 이 가속도가 시스템을 명령된 위치로 다시 이동시킨다. PID 필터 계수를 조정하면 안정적인 시스템 성능을 구현할 수 있다.
모션 제어 시스템의 각 부품을 살펴보면 안정적인 폐쇄 루프 제어를 달성하는 데 있어 각 부품의 고유한 역할이 무엇인지 알 수 있다. 예를 들어 DMC-40x0, -D3040 500W 서보 증폭기, BLM-N23 서보 모터를 사용한 지점 간 이동 애플리케이션을 살펴보자. 이 시스템에는 폐쇄 루프 모션 제어 시스템에 필요한 모션 컨트롤러, 증폭기, 모터 및 피드백 센서가 포함되어 있다.
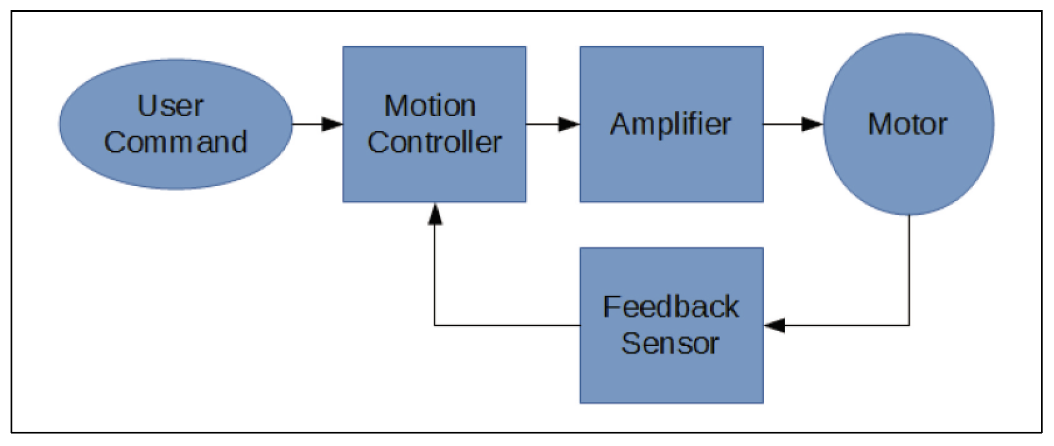
<그림1> 모션 제어 시스템 블록 다이어그램
컨트롤러: 뇌
컨트롤러는 시스템의 피드백을 해석하고, PID 필터 계산을 수행하고, 모터 명령 신호를 출력하고, 모션 명령을 수신하고, 모션 프로파일을 개발하기 위해 높은 성능과 지능을 갖춰야 한다. 시스템의 오류를 제거하는 데 필요한 토크의 양은 오류의 비율, 시간에 따른 시스템의 누적 오류, 오류의 변화율에 따라 달라진다. 이러한 각 구성 요소는 모션 컨트롤러가 인코 더를 읽을 때마다 PID 필터에서 고려된다. 오류를 제거하는데 필요한 토크 값은 컨트롤러에서 증폭기로 전달되는 전압 신호로 표현된다.
특히 PID 필터에는 위치 루프를 닫는 데 필요한 토크의 양을 제공하는 P 또는 비례 매개변수가 포함된다. 이 매개변수의 목적은 시스템에 강성 및 반응성을 제공하는 것으로, 모터가 원하는 위치에 얼마나 빠르게 도달할지 를 결정한다. 이 매개변수는 PID 필터에서 대부분의 작업을 수행하지만 시스템에 안정성을 제공하지는 않는다.
D 또는 파생 매개변수는 이러한 안정성을 제공하는 데 사용된다. 점성 유체에 잠긴 진자와 같이, 미분 매개변수는 시스 템의 응답을 감쇠시켜 시스템을 안정화시킨다. 이 두 가지 게인을 올바르게 조정하면 폐루프 시스템을 효과적으로 제어할수 있다.
그러나 이 폐쇄 루프 시스템은 정확하지 않을 수 있다. P 및 D 게인이 제공하는 오차 또는 토크의 양이 시스템의 역학을 극복하기에 충분하지 않을 수 있기 때문이다. 여기서 I 또는 적분 매개변수가 시간이 지남에 따라 증가하여 오류가 완전히 제거된다. 이러한 이득은 고유한 부하와 전체 시스템 메커니즘에 따라 달라질 수 있기 때문에 그에 맞게 조정해야 한다. 아래 방정식은 비례, 적분 및 미분 게인과 함께 PID 필터의 출력을 표현한다.
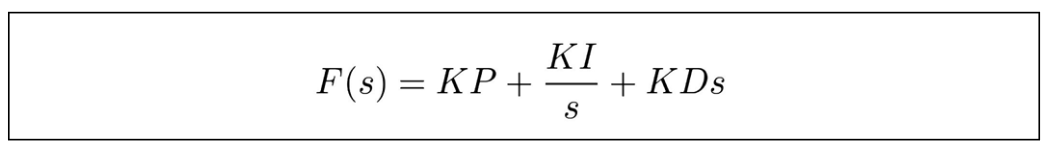
<그림2> PID 필터 방정식
컨트롤러는 모터가 움직일 수 있는 속도보다 약 10~20배 빠른 속도로 인코더를 샘플링 해야 한다. 이를 통해 컨트롤러는 PID 필터 값을 정확하게 업데이트하고 제어 루프를 닫는데 필요한 속도와 위치의 피크를 확인할 수 있다.
이 예제에서 DMC-40x0의 기본 서보 업데이트 시간(TM) 은 1000µsec이므로 최대 50Hz 대역폭의 모터를 쉽게 제어할수 있다. 오류가 1000개라고 가정하면 DMC-40x0은 세 부분 으로 구성된 전압 신호를 생성한다.
첫 번째 부분은 에러 카운트에 KP 게인 또는 비례 게인을 곱한 값이다. 예를 들어 1000 카운트에 KP 6을 곱하면 필터의 경우 6000 카운트가 된다. 두 번째 부분은 시간 경과에 따른 총오류에 KI 게인 또는 적분 게인을 곱한 값이다.
예를 들어, 시스 템에 시간 경과에 따른 총 오류가 2000이고 KI가 1인 샘플 10 개에 대해 오류가 발생했다고 가정하면 필터에 대해 계산된 카운트 수는 2000이 된다. 마지막 부분은 KD 게인 또는 파생 게인이다. 예를 들어 모터가 초당 10 카운트로 KD 60의 설정 지점을 향해 이동하는 경우 필터에 구현된 카운트는 -600이 된다. 총 필터 카운트는 6000 + 2000 - 600 = 7400이다. 이 숫자는 이 시간 샘플에 대한 PID 필터의 출력이다.
이 숫자는 전체 모션 제어 시스템의 일부로 표현해야 한다. 출력은 16비트 이진수를 사용하여 -10V에서 +10V 사이로 표현할 수 있다.
아래 공식은 2진수 분할당 밀리볼트를 나타낸다.
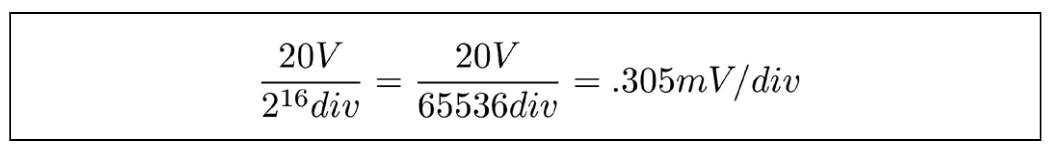
<그림3> 디지털-아날로그 컨버터의 부문별 전압 출력
필터 번호 7400을 전압으로 표현하는 것은 2.257볼트에 해당하는 0.000305의 분할당 볼트 값을 곱하면 완료된다. 이러한 계산은 서보 루프 업데이트 속도로 ‘모터 명령’ 전압 신호를 업데이트한다.
증폭기: 근육
증폭기는 모터 명령 신호를 수신하고 컨트롤러가 요구하는 전류를 모터에 전달할 수 있어야 한다. 모터에 공급되는 전류의 양은 컨트롤러의 전압 신호와 증폭기의 게인 설정에 따라 달라진다.
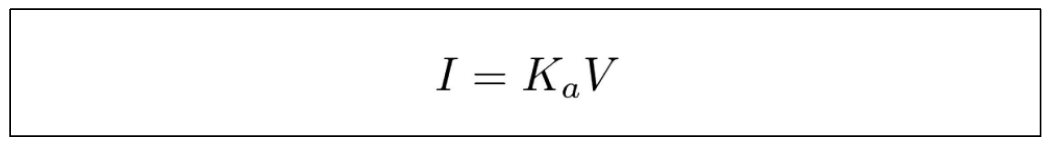
<그림4> 트랜스 컨덕턴스 증폭기의 게인 방정식
트랜스 컨덕턴스 증폭기는 전압 신호를 전류 신호로 변환 한다. 전압과 전류의 비율을 증폭기의 이득이라고 한다. 증폭 기의 두 가지 주요 유형은 선형 증폭기와 스위칭 증폭기이다.
선형 증폭기는 모터로 보내지지 않은 전력이 증폭기에서 열로 낭비되기 때문에 스위칭 증폭기보다 효율이 떨어진다. 스위칭 증폭기에서는 원하는 전류를 얻기 위해 모터에 전체 전압을 켜고 끈다.
또한 증폭기는 모터에서 원하는 동작을 달성하기 위해 전류의 방향을 정류하거나 변경하는 방법을 제공하여 모터 드라이버 역할도 한다. 브러시 모터에 서는 단순히 전류의 방향을 변경하면 회전 방향이 변경된다. 보다 복잡한 3상 시스템에서는 홀 효과 센서가 증폭기 드라이브에 동작을 달성하기 위해 어떤 위상에 전력을 공급할지 알려준다. 정현파 정류는 인코더를 사용하여 드라이브에 어떤 위상에 어떤 비율의 전류를 보낼지 알려주고 위상 간 전류 분포를 최적화한다.
이 예제에서 AMP-43020 증폭기는 스위칭 증폭기이며 정류에 홀 효과 센서를 사용하여 변조한 다. 위상 스위칭의 사다리꼴 모양으로 인해 사다 리꼴 드라이브라고도 한다. 증폭기 게인(AG) 설정은 사용자가 정의할 수 있다. AMP-43020의 증폭기 게인 설정에는 0.4, 0.7, 1암페어/볼트가 있다. 게인 설정을 0.7로 선택하면 증폭기로 전달되는 2.257V 신호가 모터에 공급되는 1.58A 전류로 변환된다. 이 전류는 시스템에서 위치 오차를 제로화 하기 위해 모터에 공급된다.
모터: 팔
모션 제어 시스템의 모션 요소는 모터에서만 제공 된다. 모터는 다양한 형태, 크기, 구성으로 제공된 다. 모터는 단상 브러시 모터, 3상 브러시리스 모터 및 기타 이색적인 구성이 될 수 있다.
모터에는 피크 전류, 연속 전류 및 속도 등급을 포함한 작동 범위가 있다. 모터의 제작 방식에 관계없이 모터를 움직이게 하는 것은 모터를 통과하는 전류에 따라 달라진다. 모터를 통과하는 전류는 자기장을 유도 하여 샤프트에 토크를 생성한다. 모터 샤프트에 존재하는 토크의 양은 증폭기에서 공급되는 전류와 모터의 토크 상수에 따라 달라진다.
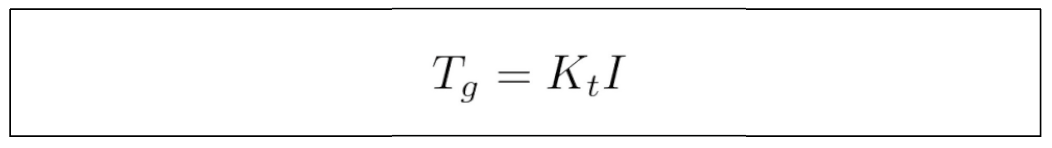
<그림5> 모터의 게인 방정식
이 예제에서 사용되는 모터는 Kt = 0.08 Nm/A의 3상 브러시리스 모터이다. 모터의 오류를 수정하기 위해 시스템에서 생성되는 토크의 양은 1.58A에 0.08Kt를 곱한 값으로 13Nm이 된다. 이 토크는 모터 샤프트에 가속을 일으킨다. 샤프트가 가속하면 위치를 추적하는 인코더가 회전한다.
인코더: 눈
시스템의 센싱은 모터에 부착된 인코더에서 이루어진다. 모터의 방향, 속도, 위치에 대한 정보를 컨트롤러에 제공한다. 시스템의 단위는 피드백 장치에 의해 결정된다. 인크리멘탈 엔코더의 경우 컨트롤러의 카운트는 엔코더에서 나오는 펄스이다. 구적 인코더는 빛이 통과하는 매체에 여러 개의 선 또는 슬릿으로 구성된다.
빛은 슬릿의 반대편에서 감지되어 펄스 신호를 형성한다. 두 개의 채널이 90도의 위상 편차와 함께 사용된다. 두 번째 채널을 추가하면 슬릿만 사용할 때보다 회전당 펄스 수가 4배로 증가한다. 직교 인코더는 어느 상승 에지가 다른 에지를 리드하는지에 따라 방향 정보를 제공한다.
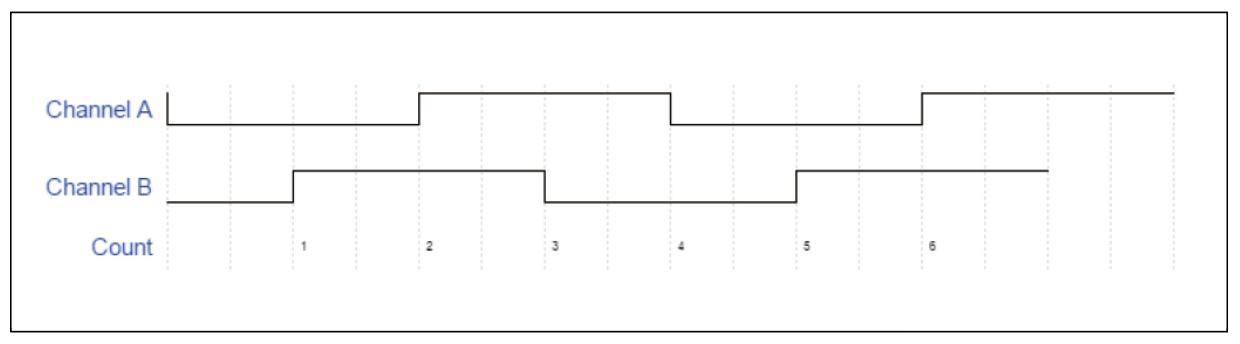
<그림6> 직교 인코더 신호 파형
인코더의 값은 컨트롤러에 의해 샘플링되고 이 단위는 PID 필터로 전달된다. 위치 변화를 추적하고 컨트롤러가 요청할 때 정확한 값을 보고 하려면 추가 회로가 필요하다. DMC-40x0에는 최대 15MHz까지 인코더 카운트를 추적하기 위해 Galil이 설계한 맞춤형 ASIC(애플리케이션별 집적 회로)인 GL-1800이 포함되어 있다.
SSI 및 BiSS 디지털 인터페이스를 사용하는 앱솔루트 인코더와 같은 다른 피드백 옵션도 있다. 아날로그 피드백은 전압 형태의 앱솔루트 피드백의 또 다른 형태이다. 이 전압은 컨트롤러가 아날로그-디지털 컨버터에서 읽을 수 있는 위치에 비례한다. 이 예에서 BLM에는 모터의 회전당 4000 카운트에 해당하는 1000 라인 인코더가 있다.
프로파일러: 명령
컨트롤러, 증폭기, 모터, 인코더가 모두 연결되고 작동하면 시스템이 안정적으로 제 위치에 유지되고 장애를 설명하도록 구성할 수있다. 이 시점에서 시스템에 없는 것은 수행해야 할 작업에 대한 지시이다.
모션 제어 시스템이 특정 기능을 수행하려면 사용자 명령이 필요하다. 프로파일러의 역할은 모션에 대한 사용자 명령을 받아 모션 컨트롤러가 추적할 수 있는 설정 포인 트의 샘플별 경로를 개발하는 것이다. 사용자가 점 대 점 이동 명령을 내리면 프로파일러는 가속, 선회 속도, 감속 설정을 기반으로 사다리꼴 모션 프로파일을 개발한다.
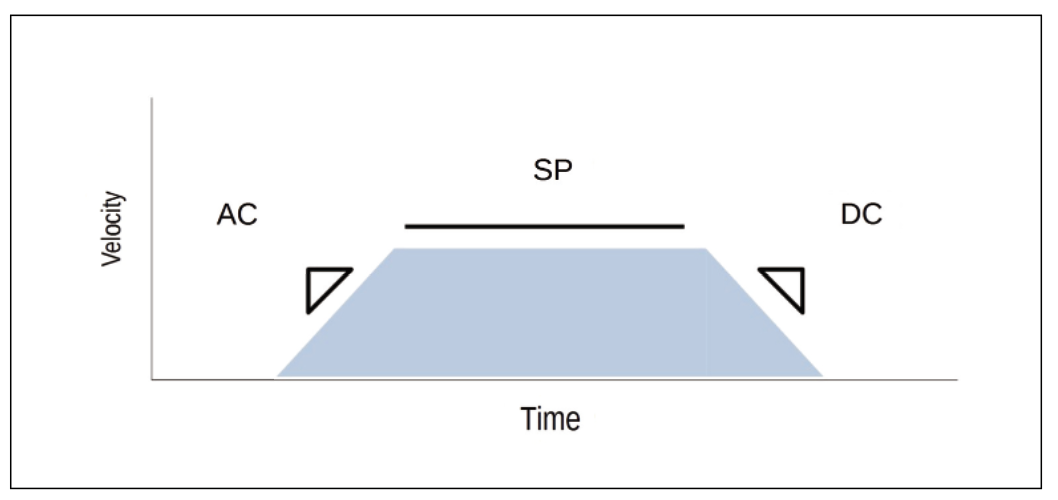
<그림7> 포인트 투 포인트 이동을 위한 사다리꼴 모션 프로파일
시간이 지남에 따라 프로파일러는 시스템에 오류를 발생시 키는 설정 포인트를 조정한다. PID 필터는 오류를 제거하기 위해 작동하며 모션 제어 시스템은 이제 사용자 명령에 따라 기능을 수행한다. 이러한 사용자 명령은 애플리케이션별 작업을 수행할 수 있는 프로그램으로 개발할 수 있다.
폐쇄 루프 시스템과 관련된 문제
폐쇄 루프 시스템을 구현할 때 고려해야 할 많은 문제가 있다. 시스템에 안정성, 정확성 및 응답성을 제공하기 위해 모든 필터가 적절하게 조정되었는지 확인해야 한다. PID 매개변수를 높이면 정확도와 응답성(모터가 원하는 위치로 이동하는 속도)을 높일 수 있지만, 이 매개변수를 지나치게 높이면 시스 템이 불안정해진다.
이 시점에서 시스템은 원하는 위치를 지속적으로 오버슈팅하여 진동이 발생한다. PID 매개변수를 줄이면 시스템은 안정적일 수 있지만 정확도나 반응성이 떨어 진다. 극복해야 하는 다른 요인으로는 시스템 구성 요소의 비선형성, 마찰, 데드밴드, 고유 주파수(공진) 및 기타 외부 힘등이 포함된다. 이러한 일반적인 문제를 적절히 처리해야 폐쇄루프 시스템의 적절한 성능을 보장할 수 있다.
결론
모션 제어 시스템의 각 구성 요소는 사용자가 모션 명령을 적용하고 모터로 작업을 수행할 수 있도록 하는 최종 목표와 함께 특정 목적을 수행한다.
모션 컨트롤러는 사용자로부터 모션 명령을 수신하고, 센서로부터 피드백을 읽고, 모션 프로파일을 개발하고, PID 계산을 수행하고, 모터 명령 신호를 전송할 수 있어야 한다. 증폭기는 모터 명령 신호를 수신하고, 이 신호를 전류로 변환하 며, 이 전류를 사용하여 모터 변환을 수행해 모터를 구동해야 한다. 모터는 증폭기로부터의 전류를 처리하여 모터 샤프트 토크를 생성해야 한다.
마지막으로 인코더는 모터의 위치에 따라 신호를 전송할수 있어야 한다. 모션 제어 시스템은 피드백 루프를 닫아 오류를 제거함으로써 반응한다. 프로파일러는 점진적인 위치 오차를 도입하여 모션 제어 시스템을 리드한다.
모션 제어 시스템 사용자는 다양한 프로파일링 명령을 결합하고 더 많은 모션 축을 추가하여 유용한 애플리케이션을 구축할 수 있다. 픽 앤 플레이스 기계부터 갠트리 시스템, 자동화 로봇에 이르기까지 모션 제어 시스템은 물리학과 수학의 기초를 바탕으로 혁신의 중심에 있다.
자료제공: Galil(www.galil.com)

