


다이렉트 드라이브 모터의 고유한 장점과 특성
관성 불일치는 특히 서보 모터나 다른 전통적인 모터 솔루션을 사용하는 애플리케이션에서 중요한 고려 사항이다. 그러나 다이렉트 드라이브 모터를 사용하는 애플리케이션에서는 상대적으로 덜 중요한 문제이다.
서보 애플리케이션에서는 부하와 모터의 관성이 일치할 때동력 전달이 최적화된다. 그렇지 않은 경우, 큰 불일치는 애플 리케이션 성능에 부정적인 영향을 미칠 수 있다. 반면, 다이렉트 드라이브 모터는 부하가 강하게 연결되어 있어 더 큰 불일 치도 견딜 수 있다.
이 기사에서는 관성 및 관성 불일치를 다룰 때 가장 중요한 주제에 대해 간략하게 언급한다. 설계를 위한 완전한 가이드로 사용하기 위한 것이 아님을 염두에 둬야 한다. 다이렉트 드라이브 토크 모터에서는 관성 불일치 문제가 중요하지 않으 므로 관성 불일치에 최적화된 애플리케이션이다.
기본 사항
관성 모멘트는 특정 각도 속도에 필요한 토크의 양을 나타내는 물리량이다. 이 값은 더할 수 있는 성질을 가지며, 단순한 형태의 관성 모멘트를 더하여 복잡한 형태의 관성 모멘트를 구할 수 있다. 로테이션 애플리케이션의 일반적인 예로는 다음이 있다.
• SCARA
• 웨이퍼 핸들러
• 인덱스 테이블
회전식 애플리케이션에서 토크를 계산하는 공식은 다음과 같다.
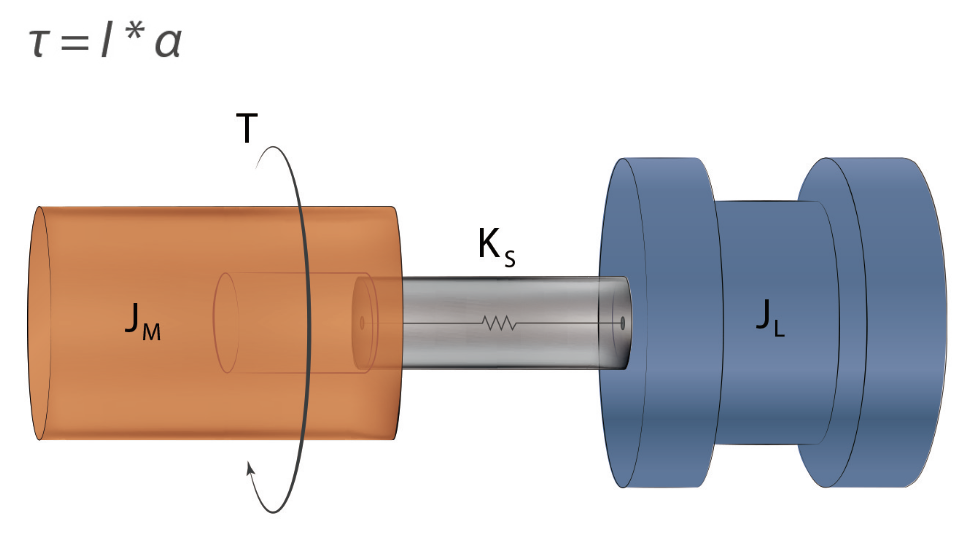
• J M 는 모터의 관성이다.
• J L 는 부하의 관성이다.
• K s 는 J M 와 J L 사이의 커플링 강성이다.
• f res 는 공진 주파수이다.
• f (anti_res) 는 공진 방지 주파수이다.
이 방정식은 시스템의 관성이 적을 때 모터가 특정 가속을 달성하기 위해 더 적은 토크를 생성해야 한다는 것을 보여준다.
관성 불일치란 무엇인가?
• 모터의 관성 모멘트와 부하의 관성 모멘트 간의 차이이다.
• 컴플라이언스 및 모션 손실로 인해 최적의 토크 전달이 이루어지지 않는다.
• 비율로 표현된다 (전통적인 액추에이터의 경우 일반적으로 1:10을 넘지 않으며, 직결 드라이브의 경우 낮은 유연성 덕분에 1:수천일 수 있다).
• 높은 비율은 덜 단단한 커플링이나 전달 장치를 사용할 때공명 주파수를 낮추고 공명 크기를 증가시킨다.
낮은 규정 준수를 위한 설계
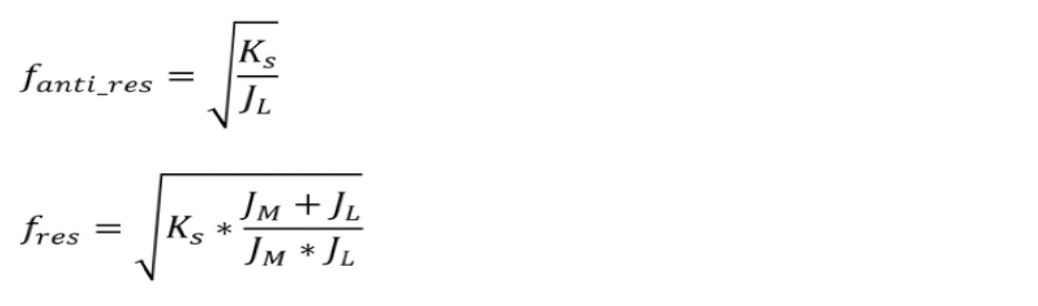
시스템의 공진 주파수를 설명하는 방정식은 부하 관성이 작거나 강성이 높을수록 시스템의 반공진 주파수가 증가한다는 것을 보여준다. 결과적으로 시스템의 사용 가능한 대역폭이 증가하여 응답 속도가 빨라진다. 공명 주파수는 다음과 같이 설명된다.
기어박스를 사용하면 부하 관성을 줄일 수 있다. 기어박스는 모터가 가속해야 하는 부하 관성을 줄여준다. 동시에 기어 박스는 모터 속도를 증가시킨다. 모터 자체의 관성도 이 높은 속도로 가속되어야 하며, 이 또한 토크를 필요로 한다. 가장 낮은 토크를 위한 최적의 기어박스 비율은 줄어든 부하 관성이 모터 관성과 동일한 경우이다. 또는 모터를 부하에 직접 연결하여 커플링의 강성을 높일 수도 있다. 모터 샤프트와 커플 링을 제거함으로써, 로터와 부하 사이의 유연성을 수십 배 낮출 수 있다.
Tecnotion 토크 모터의 로터는 큰 지름을 가지고 있다. 이는 모터와 부하 사이에 매우 높은 강성을 가지는 커플링을 설계할 수 있게 해준다. 이를 통해 기어박스를 사용하지 않고도 좋은 성능을 얻을 수 있으며, 기어박스는 비용, 복잡성, 그리고 가능한 백래시(역방향 오차)를 유발할 수 있다.
관성 불일치의 영향 및 규모
관성 불일치가 충분한 양이면 시스템이 제대로 응답하지 않을 수 있다. 모터 샤프트를 부하에 유연하게 결합하면 관성 불일치에 따라 공진 주파수를 갖는 발진기가 생성되어 허용할수 없는 오버슈트 또는 공진이 나타난다. 부하 관성이 모터 관성에 비해 높을수록 공진 주파수는 낮아진다.
서보 모터 애플리케이션은 일반적으로 모터 관성의 몇 배에 불과한 부하 관성을 처리할 수 있다. 다이렉트 드라이브 애플리케이션은 모터 관성보다 수백 배, 심지어 수천 배 더 큰부하 관성을 처리할 수 있다.
결론
관성 불일치에 대해 민감도가 낮다면 다음과 같은 장점이 있다.
• 최적의 토크 전달을 달성할 수 있다.
• 손실된 운동과 유연성을 줄인다.
• 정확성과 반복성을 증가시킨다.
• 효율성과 처리량을 향상시킨다.
자료제공: Tecnotion(www.tecnotion.com)

