


높은 정확도를 가진 조립 라인은 24대의 로봇을 배치한다
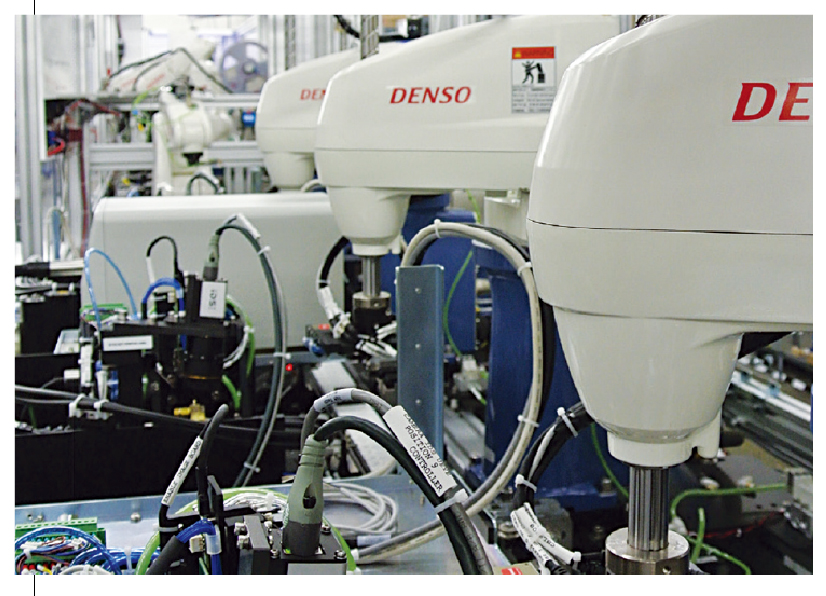
실리콘 벨리에 위치한 Owens Design Inc.은 30년 이상의 노하우를 기반으로 설계와 진보된 제조 시스템을 전문적으로 다루고 있는 기업이다. Owens Design의 제품 생산 라인에는 SCARA 및 6축 로봇이 집기 및 기타 작업을 수행한다.
 |
Owens Design이 최첨단 모바일 기계 자동 조립 라인을 만드는 세계의 대형 기술 OEMs과 마주했을 때, Owens Design 기술팀은 몇 개의 어려움을 겪었다. 첫번째, 그들은 고객들의 신제품 출시 시기 요구에 응답해야만 했다. 촉박한 일정에 따라 프로젝트가 완료돼야 하는 것도 매우 중요하였고, 조립 라인이 여전히 만들어지고 있는 동안 고객들은 신속한 과정 변화를 요구하여 가장 마지막까지도 장비를 개발하는 것을 지속해야만 했다.
제작이 시작되자마자 OEM 은 일주일에 수백 개, 수천 개에 달하는 대량생산을 빠르게 늘리는 것이 필요하였다. 게다가, 다음과 같은 요구 조건으로 인해 장비는 많은 변수와 복잡한 과정을 필요로 했다. 접착제 클리닝, 모서리 테이핑 그리고 광학 부품의 코로나 처리 압력을 감지하는 UV 처리와 열 경화 접착제를 적용하며 정확한 부품 배열하기 품질 통제를 위한 선/후 조립 비전 인식 레이저 계측학 PCB 삽입과 광학 지지 전기 실험 제품 공급에 있어 세 개의 다른 부시스템 조립과 통합
마지막으로 접착제 디스펜싱은 밀리그램 단위로 조절 되어야 하고 기계 부품 배열 내성은 마이크론 수준에 있었다. 이 모든 것들을 고려하여 Owens는 Owens 팀이 특별히 고안한 독창적이고 고정밀의 부품 프리젠테이션 시스템과 함께 로봇이 제공하는 고도의 유연성과 반복성을 활용할 수 있는 모듈 조립 라인을 결정했다.
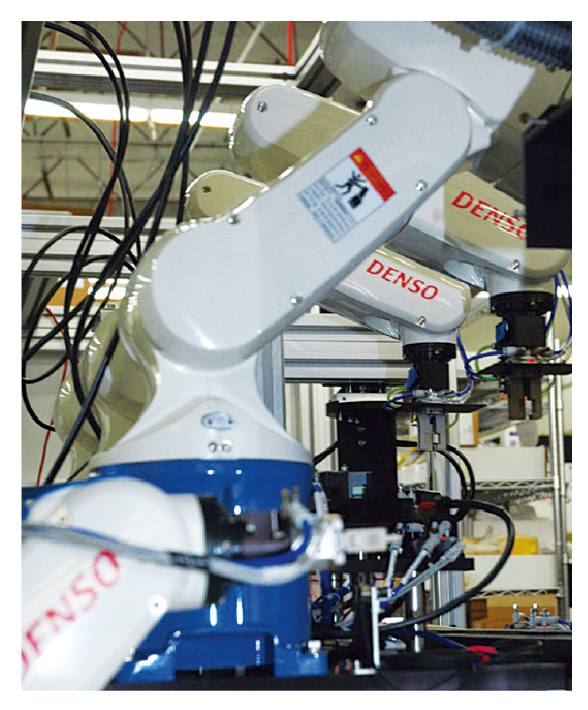
Owens Design의 시니어 엔지니어인 Fred Miller는 “최종 라인은 65 피트의 길이와 36 프로세스 단계를 가진다. 29대의 검사 및 배열 카메라, 19대의 컴퓨터, 그리고 4개 또는 6개의 축을 가진 DENSO 로봇 24를 사용한다.
전체 시스템의 제어는 미츠비씨 PLC를 통해 가능하다.”고 말했다. 라인의 시작점에서 로봇은 JEDEC 트레이와 테이프 릴에 의해 보여지는 부품을 고르고, 고른 것들을 주문에 의하여 설계된 3개 연속 컨베이어 벨트의 첫 번째 것에 연결된 고정 운반에 위치시킨다.
부품들은 각각 프로세스 단계로 운반되는데 이 프로세스 단계에서는 다른 로봇이나 특정 자동화가 정해진 작동을 행한다. 로봇은 25 마이크론 정도의 반복도를 가지며, 이런 작업을 위해 전용으로 조절된 자동 로봇은 10 마이크론 정도의 반복도를 갖게 된다.
 |
정밀한 가공 때문에 부품 운반은 생산 과정에서 중요한 역할을 한다. NC 기계 부품을 위치하는데 필요한 높은 정확도를 가능하게 하며, 운반부는 표면에 수백 개의 스테인리스 철로 만들어진 공구 판을 갖는다. 운반부의 가장 위 표면은 PEEK로 만들어졌는데 이 PEEK는 고성능이며 고정된 손실을 제공하여 부품 스크래치를 예방해주는 내구성이 있는 중합체이다.
라인 마지막에서 운반부는 컨베이어 밑으로 젖혀지고 시작점으로 되돌아오며 끝없이 순환한다. Miller는 “운반기의 구간 안에 부품이 들어가면, 스프링 작동 클램프는 위치가 고정되고 공간의 3차원 공간에 정확하게 위치된다.
이것은 구간에서 구간으로 이동할 때 반복적으로 고정밀 운행을 가능하게 한다.”고 말했다. 이에, Owens Design 엔지니어링 매니저인 Tony Smith는 “이것은 매우 복잡하고 부담되는 프로젝트이다. 부품 운반부와 함께 우리가 사용하는 로봇은 우리의 성공에 꼭 필요하다.”고 덧붙였다.
또한 그는 “우리는 DENSO 로봇을 선택했다. 왜냐하면 우리는 이 로봇들이 매우 신뢰할 수 있고 튼튼하다는 것을 알기 때문이다. 또한 그들은 우리가 필요로 하는 반복도를 가졌다. 그들의 작은 형태 요소는 그들을 시스템에 통합하기 쉽게 만들었고 그들은 또한 프로그램화하고 네트워크화하기에 쉽다. DENSO 엔지니어는 매우 빠른 피드백을 제공해주고 우리에게 훌륭한 지지와 훈련을 제공해주었다.”고 말했다.
자료제공 : DENSO


