


AGV와 AMR의 차이점
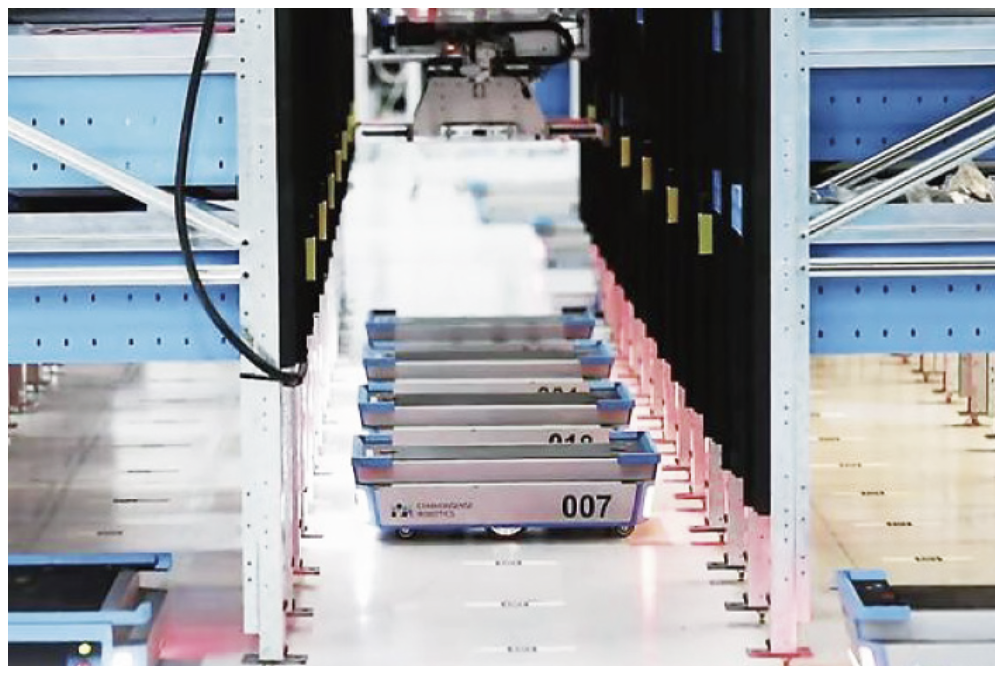
최근까지 AGV는 내부 운송 작업을 자동화할 수 있는 유일한 옵션이었다. 오늘날에는 더 정교한 기술이 이들과 경쟁하고 있는데, 바로 자율 이동 로봇 AMR이다. AGV와 AMR 모두 자재를 A 지점 에서 B 지점으로 옮길 수 있는 공통점이 있지만, 몇 가지 중요한 차이점이 있다.
AGV: 간단한 프로그래밍 지침
1950년대에 자동차 산업에 도입된 AGV는 자재를 운반하거나 견인하기 위해 설계되었다. 물류 분야에서 중요한 위치를 차지하고 있으며 사람의 개입 없이 주어진 공간 내에서 물품을 이동할 수있다. 이를 위해 AGV는 두가지 유형의 기술을 사용할 수 있다.
와이어 가이드(Wire guidance): 매설된 전파 방출 전선, 지상의 금속 레일, 지하 전선 등 AGV는 지상에 표시된 경로를 따라 이동 한다. 로봇은 경로에서 전송되는 신호를 감지하고 마치 철로 위를 걷는 것처럼 경로를 따라 이동한다. 이동 기술을 구현하고 어떤 식으로든 경로를 수정하려면 작업이 필요하다. 따라서 와이어 가이드는 간단한 애플리케이션에는 적합하지만 유연성을 제공하지 않는다.
옵티 가이던스(Opti-guidance): 옵티 가이던스는 와이어 가이던 스에 비해 비용이 저렴하고 간단한 대안으로, 온보드 카메라를 사용하여 지면에 그려진 선을 따를 수 있다. 이 솔루션도 전체 유연 성에는 미치지 못하지만 구조적인 작업이 필요하지 않다. 최소한의 온보드 인텔리전스를 갖춘 가장 기본적인 버전의 AGV는 기본 적인 프로그래밍 지침만 따를 수 있다.
와이어 가이드를 사용하면 이동이 고정된 경로로 제한되며 이러한 경로를 조금이라도 변경 하면 상당한 작업과 생산 중단이 수반된다. AGV는 경로에서 장애 물을 감지할 수는 있지만 우회할 수는 없다. 경로가 막히면 장애 물이 제거될 때까지 멈춘다.
AMR: 더 자율적이고 더 유연한 로봇
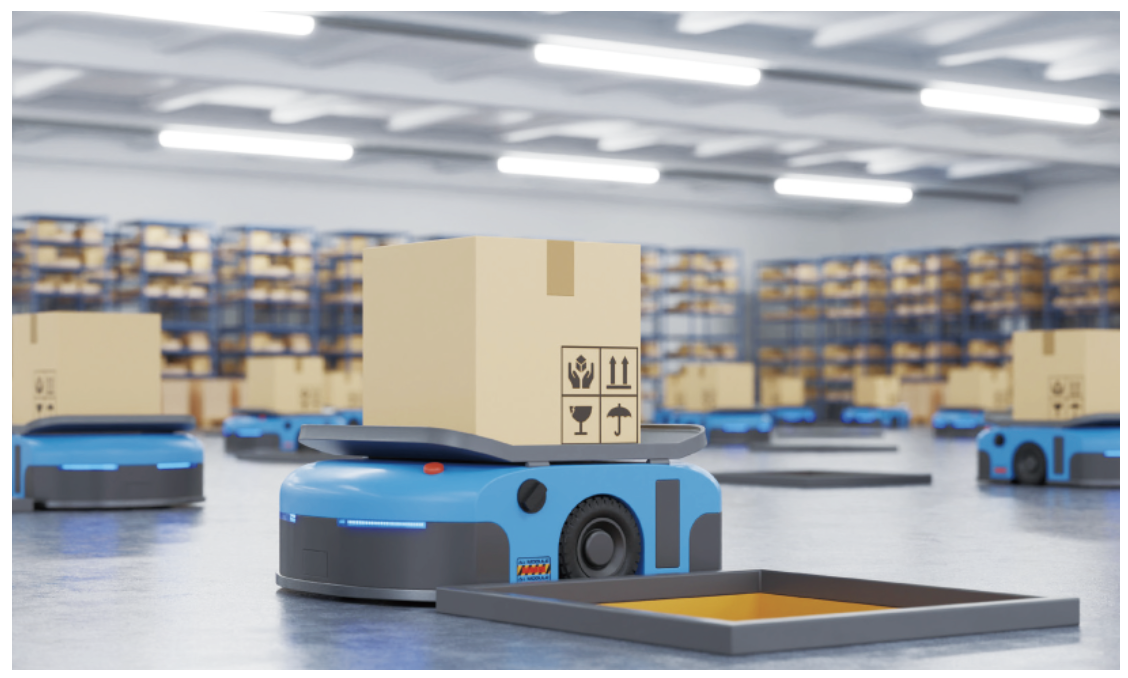
AMR(자율 이동 로봇)은 상대적으로 유연성이 떨어지는 AGV의 대안으로 사용할 수 있으며, 두 가지 더 정교한 기술에 의존한다.
레이저 가이드(Laser guidance): 이 시스템은 환경에 통합된 반사경 네트워크 덕분에 AMR이 움직일 수 있도록 한다. 로봇에는 회전 레이저가 장착되어 있고, 주행 거리 측정 원리를 사용하여 이동하며, 반사경을 사용하여 경로를 정의한다. 이 두 가지 기술을 결합하여 AMR은 정밀하게 방향을 잡을 수 있다.
또한 시스템에 포함된 감독 소프트웨어를 사용하여 로봇의 경로를 쉽게 수정할수 있다. 레이저 가이드는 현재 시장에서 가장 신뢰할 수 있는 자동화된 가이드 차량용 기술 중 하나이다. 정밀도 덕분에 의료 분야에서 선호되는 기술이다.
지도 가이던스(Geo-guidance): 이 시스템은 시설 지도를 만들어야 하며 인프라 개발이나 작업이 필요하지 않다. AMR은 자율적 으로 길을 찾고 자동으로 경로를 계산할 수 있다. 로봇의 작동 환경 매핑은 언제든지 수정할 수 있다는 장점이 있다. 따라서 매우 유연한 기술이다.
AMR은 최신 혁신의 결과물이며 현존하는 최고의 기술을 활용한다. 이러한 자율 로봇에는 동적 디지털 지도와 온보드 카메라가 탑재되어 있으며 레이저 가이드를 사용한 다. 또한 카메라, 내장 센서, 레이저 스캐너의 데이터와 정교한 소프트웨어를 통해 주변 환경을 감지하고 목표물까지 가장 효율적인 경로를 선택한다. AMR은 디지털 지도 에서 경로를 변경하기만 하면 그에 따라 작동하기 때문에 빠르게 구성하고 쉽게 재프로그래밍할 수 있다.
AGV와 AMR의 장단점
보행자와의 동행(Cohabitation with people): AGV는 장애물이 조금만 감지되어도 멈추기 때문에 장애물이 없고 사람이 없는 환경에서 더 효과적이다. 그러나 충돌 위험이 있는 경우 멈추기 때문에 사람에게는 안전하다. 반면에 AMR은 보다 유동적인 공간에서 작동하도록 설계되어 작업자가 안전하게 함께 이동할 수 있다. 주변 환경을 분석할 수 있는 기능 덕분에 AMR은 장애물을 우회할 수 있는 충분한 공간이 있는지 감지할 수 있다. 따라서 이러한 자율 이동 로봇은 보행자와 동일한 경로를 위험 없이 이용할 수 있다.
비용적 측면: 와이어 가이드가 있는 AGV를 구현하려면 설치 작업이 필요하기 때문에 상당한 재정적 투자가 필요하다. 하지만 로봇에 최소한의 온보드 인텔리 전스만 탑재되어 있다는 사실 때문에 로봇 설계 비용이 제한된다. AMR과 그보다 진보된 기술은 더 큰 지출 항목을 구성한다. 그러나 구매자는 로봇이 제대로 작동하는지 확인하기 위해 어떤 작업도 수행할 필요가 없다. AMR은 빠르고 쉽게 배포할 수 있기 때문에 투자 수익률이 더 빠르다.
자료제공: Maxon(www.maxongroup.us)

