


XTS, PC 기반 제어를 통한 배터리 셀 생산 가속화
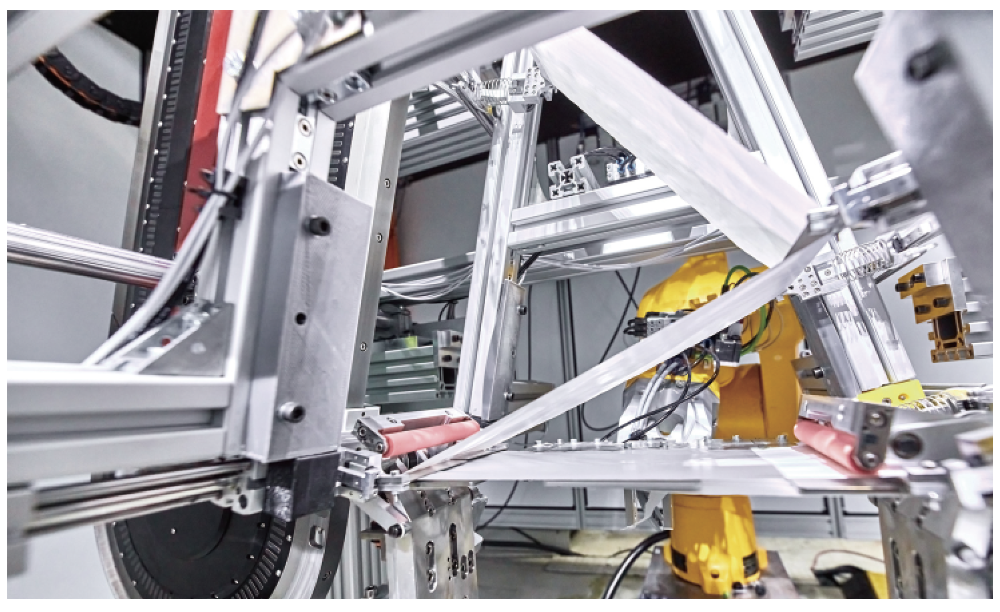
저비용 리튬이온 배터리 셀(LIB)은 대중적인 전기 이동수단의 핵심이다. 베를린 공과대학교의 연구원들은 지금까지 사용되어 온기존의 픽 앤 플레이스 방식을 대체하기 위해 연속 Z 폴딩을 사용 하여 배터리 셀 생산을 가속화하고 있다. 이 과정에서 Beckhoff 의 XTS 선형 이송 시스템이 중요한 역할을 했다.
리튬이온 배터리(LIB) 셀 생산에서 가장 큰 문제는 여러 층으로 구성된 전극-분리막 복합체의 조립이 매우 느리다는 점이다. 전기자동차에 사용되는 Z자형 구조물에는 로봇이나 특수 운동학에 의해 수행되는 많은 픽 앤 플레이스 작업이 필요하다. 이 공정은 단일 50Ah LIB에는 300 x 125mm 형식의 개별 전극이 최대 53개까지 있기 때문에 시간이 많이 걸린다.
베를린 공과대학교 핸들링 및 조립 기술학과 공작기계 및 공장 관리 연구소(IWF)의 선임 연구원인 Arne Glodde 박사는 “이 문제와 생산성 병목 현상은 이렇게 많은 픽 앤 플레이스 동작으로 인해 발생하는 것이 분명하다.
산업용 로봇의 제동 및 가속 속도를 높인다고 해서 핸들링 및 결합 시간을 단순히 단축할 수 없다”고 말했다. 그는 또 “그렇게 하면 전극을 배치할 때 위치 정확도가 떨어질 수 있다. 이로 인해 셀 어레이의 커버리지가 낮아져 셀 용량, 서비스 수명, 심지어 단락이 발생할 수도 있다”고 덧붙였다. 그는 새로운 LIB 생산 공정을 개발하게 된 동기에 대해 “이전의 공정 흐름은 실용적인 측면에서 생산성 한계에 도달했다”고 지적했다.
배터리 적층 속도 150% 향상
베를린 공과대학교의 연구원들은 픽 앤 플레이스 공정을 전극과 분리막의 연속적인 재료 이송으로 대체했다. Arne Glodde 박사는 “이를 통해 현재 최첨단 공정에 비해 생산량을 150% 이상 늘릴 수 있었다”고 개선 사항에 대해 설명했다.
이러한 처리량 증가는 현재 100개의 셀을 생산하는 데 걸리는 시간에 앞으로는 250개의 셀을 생산할 수 있게 된다는 것을 의미 한다. 이 공정의 핵심 혁신은 XTS 선형 이송 시스템과 회전 그리 퍼를 기반으로 한 특허받은 Z-폴딩 기술이다. 총 10개의 무버가 있는 이 시스템 중 두 개는 스택에서 전극을 정밀하게 배치하여 연속적인 폴딩을 보장한다.
전극은 개별 시트 스택으로, 분리기는 벨트 재료로 제공된다. 진공 기반 공정을 통해 플렉시블 전극은 개별 롤러에 의해 각각 픽업되어 분리기 벨트의 속도로 가속된다. 운송 중에 위치가 감지 되고 전극 시트가 분리막에 정밀하게 정렬된다. 그런 다음 전극은 지속적으로 이송되는 분리막 재료에 교대로 고정된다.
그 다음에는 전극이 고정된 분리기 벨트가 두 개의 가이드 롤러를 통해 위에서부터 폴딩 공정으로 공급되는 Z-폴딩이 이어진다. 이를 위해 두 개의 커뮤터 롤러가 벨트 소재를 편향시키고 특수 그리퍼로 뒤쪽에서 교대로 잡을 수 있도록 한다. 이 롤러는 서로 연동된 두 개의 XTS 시스템의 무버에 장착되어 벨트 재료가 폴딩 테이블에 놓일 때까지 접힌 부분을 안내한다. 여기서 홀드다운 시스 템이 접힌 부분을 고정한다.
XTS 시스템은 모든 배터리 생산 시스 템의 개별 시퀀스에 통합할 수 있는 무진동 구조로 장착되어 있다.
혁신의 가능성을 열어주는 XTS
Arne Glodde 박사는 “Beckhoff의 선형 이송 시스템이 없었다면 이 공정 제어를 통해 연속 Z 폴딩을 제대로 구현할 수 없었으 며, 현저하게 단축된 공정 시간을 달성할 수 없었을 것이다”라고 말했다. 대형 Z-폴딩 전극-분리막 복합재의 경우 처리 시간이 접힘당 1초 이상에서 0.7초로 단축되었지만, 이 공정은 아직 그 잠재력의 한계에 도달하지 못했다. 앞으로는 한 번 접을 때마다 약 0.35초의 시간을 달성할 수 있을 것이다.
0.7초만에 폴드를 만들기 위해 무버는 약 600mm/s의 속도로 이동한다. 목표한 접기당 0.35초를 달성하려면 이 속도는 약 1000mm/s가 되어야 한다. Beckhoff 베를린 지사의 영업 엔지니어인 Guido Sieder는 “당사의 XTS는 기본적으로 최대 4m/s의 속도로 이동하도록 설계되 었기 때문에 공정을 더욱 가속화할 수 있는 충분한 용량을 갖추고 있다”고 말했다.
XTS와 PC 기반 제어의 특수 기능이 성능 도약의 원동력이다.
Arne Glodde 박사는 “자유롭게 제어할 수 있는 무버를 갖춘 XTS 는 까다로운 모션 시퀀스에 생명을 불어넣어 준다”고 말했다. 응력을 견디면서 적절한 벨트 장력으로 재료를 접으려면 그리퍼를 서로 연관시켜 움직여야 한다. 이는 간단해 보이지만 실제로는 고성능이면서도 유연한 자동화 기술이 필요하다.
• TwinCAT은 다른 무버의 위치와 관련하여 한 무버의 위치를 실시간으로 정확하게 계산해야 한다.
• 최단 거리에서 롤러를 정확하게 동기화하려면 높은 동적 성능이 필요하다.
• 프로세스 중에 적극적으로 개입하는 무버의 수를 동적으로 조정할 수 있어야 한다.
• 분리기 벨트를 따라 적시에 위치에 접근하려면 높은 수준의 반복성이 필요하다.
• 부하 변동에는 고품질 제어가 필요하다.
Beckhoff 베를린 지사의 애플리케이션 엔지니어인 마티아스 아른트(Mathias Arndt)는 “모든 운동학을 실시간으로 계산하고 제어하기 위해서는 XTS 서보 축이 NC(점 대 점) 작동에서 보간으로 원활하게 전환할 수 있어야 했다”고 설명했다. 이 프로젝트를 담당한 Arne Glodde 박사는 “TwinCAT의 멀티태스킹 기능 덕분 에 모듈별 프로그래밍과 컨트롤러 동기화가 구현 과정에서 큰 도움이 되었다”고 말했다.
모든 축에 대한 경로 계획은 수행된 키네마틱 계산을 기반으로 컨트롤러에서 직접 수행된다. 다른 모듈의 시퀀스는 가상 축을 통해 결합되고 프로세스의 다른 요소와 관련하여 중첩된 움직임을 통해 수정된다.
가능한 한 빠르고 정확하게 물체의 위치를 감지하는 것은 정밀 도와 반복성을 위해 매우 중요하다. 베를린 연구진은 이를 위해 XFC 기술을 사용했다.
Arne Glodde 박사는 “우리는 위치 계산을 위해 eXtreme Fast Control Technology의 타임스탬프 기능을 사용한다. 따라서 신호 수집은 PLC 주기와 무관하게 이루어진 다”고 말했다. 이 기술의 장점은 제어 기술이 더 이상 위치 감지의 제한 요소가 아니라는 점이며, 대신 샘플링 속도가 62.5kHz인 현재 센서 기술이 한계가 된다는 점이다.
그리퍼를 통한 가속도 향상
Arne Glodde 박사와 그의 팀은 Z-폴딩의 한계를 극복하기 위해 노력했다는 것은 말할 필요도 없다. 실제로 진동과 관성력으로 인해 더 빠른 속도에서는 정확도가 떨어지는 것을 볼 수 있다. 이 문제는 더 단단한 가이드 레일이나 액티브 그리퍼로 해결할 수 있다.
Beckhoff는 이 두 가지를 모두 해결할 수 있는 솔루션을 보유 하고 있다. V자형 가이드 시스템을 갖춘 XTS 선형 이송 시스템과 무버에 통신 및 전력을 무선으로 전송하는 무케이블 기술(NCT) 은 추가 최적화의 범위를 넓혀 접는 공정을 더 빠르고 유연하게 만든다.
자료제공: Beckhoff(www.beckhoff.com)

