


산업용 로봇의 시장 및 기술 동향과 협동 로봇의 표준화 이슈
산업용 로봇 시장 동향
세계 산업용 로봇 시장은 최근 10여 년간 급격한 성장을 거듭해 왔는데, 2014년에는 사상 최대의 공급량(229천 대)을 기록했다.
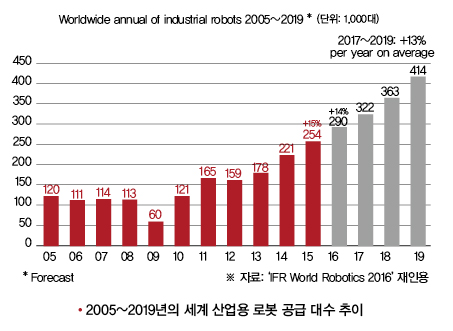 |
이 같은 성장은 자동차 부품과 전기전자 분야에서 이뤄진 자동화 시장의 급격한 성장과 중국 시장 규모의 확대에 기인하고 있는데, 이 상황 속에서 중국·일본·미국·독일·한국으로 이뤄진 주요 5개국이 전체 시장의 70%를 차지했다.
기술 동향
기존의 시장인 용접 및 도장 공정 분야에서는 위치 정밀도가 매우 중요한 요소로 꼽혔지만, 파트 핸들링과 조립 분야에서는 위치 정밀도를 보장하는 것만으로는 부족하다.
이 때문에 글로벌 업체들은 산업용 로봇에 힘·모멘트 제어 기능을 탑재하기 위해 노력하고 있다.
추가적으로 글로벌 업체들은 산업용 로봇의 티칭이 티칭 펜던트에 의해 이뤄지는 상황을 감안해 삽입·탈거 작업에 쓰이는 작업물과 로봇의 접촉 상황에서도 작업자의 능력이 로봇 운전에 적절히 적용될 수 있도록 돕는 관련 파라미터를 개발하고 있으며, 손쉬운 튜닝을 보장하는 기술에 관해서도 연구하고 있다.
또한, 업체들은 로봇의 구조를 인간과 흡사하게 설계해 기존에 인간이 수행했던 작업을 로봇이 수행할 수 있도록 지원하고, 그리핑 파트와 세팅 상태의 변화에도 적절히 대응할 수 있는 센싱 기술과 파트 핸들링과 조립 분야에서 로봇을 쉽게 적용할 수 있도록 돕는 간편한 티칭 기술을 개발하는 데도 몰두하고 있다.
국내 연구 동향
국내에서는 2010년부터 지난해까지 산업통상자원부의 R&D 사업(양팔 작업을 위한 센서 융합 인지 기반 제어 기술 개발 및 다중 로봇 협업 생산 공정 적용 기술 개발)에 의해 조립·포장 작업을 지원하는 양팔 로봇 관련 요소 기술들이 학교와 출연연을 중심으로 개발되었다.
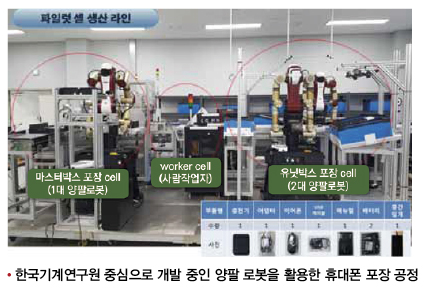 |
시스템은 한국기계연구원이 통합 개발했는데, 기계연은 셀 생산 환경에서 휴대폰 또는 TV와 같은 IT 제품의 포장·조립 작업을 수행할 수 있는 양팔 로봇 기술 개발을 목표로 △ 인지 핵심 기술 △ 플랫폼 핵심 기술 △ 양팔 작업 핵심 기술 △ 공정 핵심 기술 △ 공정 적용 기술 개발에 매진하고 있다.
한편, 최근 들어 로봇의 단독 작업 공간과 작업자 공간, 협조 작업 공간이 분리되어 있는 환경에 관한 수요가 증가하고 있는데, 이는 자동차 생산·기계 부품 핸들링 및 조립·가공(공작기계)·검사 공정 등에서 광범위하게 적용되고 있다.
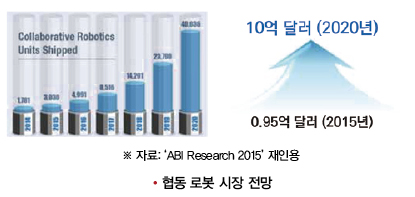
이 같은 현상으로 인해 인간과 작업 공간을 공유하고, 인간의 작업을 도울 수 있는 협동 로봇에 대한 수요가 늘어 협동 로봇 시장이 가파르게 성장(2015년 0.95억 달러->2020년 10억 달러 예상)할 것이란 예측이 제기되고 있다.
 |
협동 로봇 표준화 동향
현재 협동 로봇은 국내외 자동차 생산 라인의 의장 공정, 즉 자동차 문짝에 관한 조립 공정과 트렁크 조립 공정, 대시보드 조립 공정, 바퀴 정렬 조절 공정 등에 적용되고 있다.
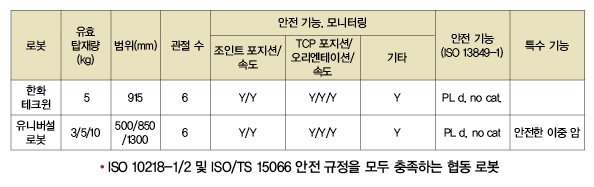
이 같은 수요에 대응하기 위해 시장에서는 ISO 10218-1/2(산업용 로봇의 안전에 관한 요구사항) 및 ISO/TS 15066(협동 로봇)의 안전 규정을 모두 충족할 수 있는 협동 로봇 개발 및 제작이 이뤄지고 있다.
 |
한편, ISO TC299 WG3(산업 안전)에서는 협동 로봇의 안전한 사용과 관련해 매우 중요한 요소로 꼽히고 있는 엔드 이펙터의 안전 요구 조건을 담고 있는 문서인 ISO/NP TR 20218-1(산업용 로봇을 위한 안전 요건)의 제정 작업이 진행되고 있는데, 최종 작업은 약 2년 이내에 끝날 것으로 보인다.
추가적으로 사람과 로봇이 작업 공간을 공유하는 대표적 사례인 ‘작업물 로딩/언로딩’과 관련된 안전 조건을 규정하기 위해 ISO TR 20218-2 제정 작업이 진행 중인데, 이 역시 2년 내에 마무리될 가능성이 높다.
KS 표준
산업용 협동 로봇과 관련된 안전 기준에 대한 국제 표준화가 진행되고 있는 추세에 맞춰 한국에서도 산업용 협동 로봇의 안전 기준 및 성능 기준을 충족할 수 있는 KS 표준 제정 작업이 추진되고 있다.
이 표준에는 산업용 협동 로봇의 안전 요구사항과 성능 시험, 표시사항 등이 명시되어 있으며, 안전 요구사항에는 ISO 10218-1과 ISO/TS 15066이 제시하는 요구사항을 만족시켜야 한다는 내용이 포함되어 있다.
한편, 산업용 협동 로봇 중 최대 가반 하중이 20kg을 초과하는 제품과 자유도가 3 미만인 제품, 비산업용 로봇에 적용되는 협동 작업용 머니퓰레이터, 이동형 플랫폼에 부착되는 산업용 협동 로봇(고정식이 아닌 경우)은 이 표준의 적용 범위에 해당되지 않는다.
이와 관련된 자세한 내용은 한국로봇산업진흥원 홈페이지(www.kiria.org)에 업로드되어 있는 『2017년 로봇표준』에서 확인 가능하다.
자료 제공 : 한국로봇산업진흥원


