


서보 모터 시스템의 즉각적이고 효과적인 모드 전환 방법
폐쇄 루프 서보 제어 시스템에는 토크, 속도, 위치라는 세 가지 필수 제어 모드가 있다. 이러한 각 매개변수는 애플리케이션에 따라 개별적으로 제어될 수 있다. 일부 애플리케이션에서는 단일 제어 모드로 충분하지만 다른 고급 애플리케이션에는 동일한 모션 작업 내에서 여러 제어 모드가 필요할 수 있다.
대부분의 전통적인 서보 제어 시스템에서는 서로 다른 제어 모드 사이를 전환하기 전에 주어진 모션이 완료되어야 한다. 그렇지 않으면 구동 신호의 권선 전류가 급격하게 떨어지거나 크게 낮아져 모션 프로파일의 성능에 부정적인 영향을 미칠 수 있다.
순간 모드 전환
EZmotion의 2세대 서보 모터 및 컨트롤러는 즉각적인 모드 전환 기능을 갖춘 다양한 옵션을 제공한다(표 1 참조).
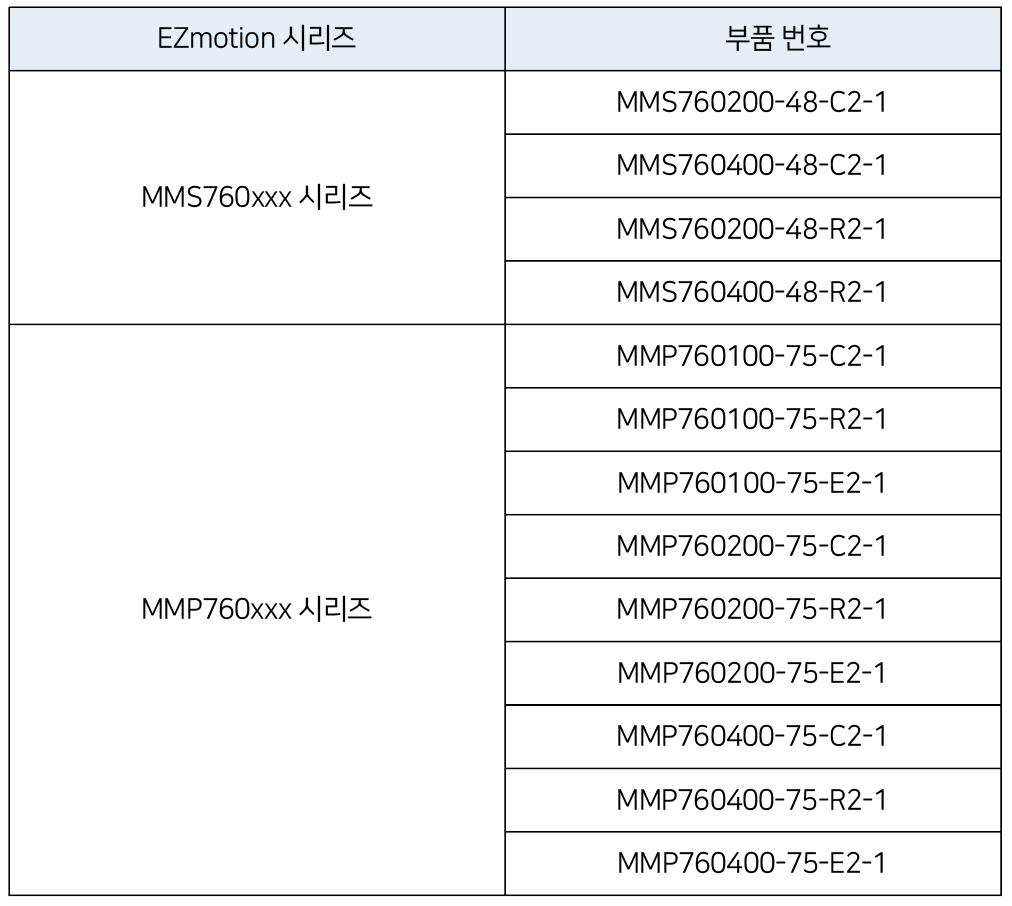
<표1> EZmotion 서보 모터 및 컨트롤러
이러한 모터와 컨트롤러는 즉각적인 모드 전환 기능을 제공하 므로 모터가 작동하는 동안 여러 제어 모드 간에 원활하게 전환할 수 있다. 순간 모드 전환은 서보 제어 모드 간의 무충돌 전환으 로도 분류될 수 있다. 무충돌 스위칭은 일반적으로 PID(Proportional Integral Derivative) 제어에서 수동 모드와 자동 모드 사이의 모드 전환에 적용되지만, 서보 모터 제어에서도 유사하게 사용할 수 있다.
모든 제어 신호의 피드백은 EZmotion 서보 모터 및 컨트롤러의 중첩 루프 제어 구조를 개발하기 위해 지속적으로 모니터링 된다. 일반적으로 세 개의 제어 루프 중 하나만 출력 신호에 연결된 다. 그러나 연결되지 않은 제어 루프는 마치 출력 신호에 연결된 것처럼 전개될 수도 있다. 따라서 제어 모드 간 전환 시 모터는 출력 제어 신호의 점프 없이 서로 다른 제어 루프 간에 원활하게 전환할 수 있다.
순간 모드 전환의 장점
순간 모드 전환은 다양한 애플리케이션, 특히 산업 자동화, 제어 시스템 및 제조와 관련된 분야에서 매우 관련성이 높은 이점을 제공한다. 지속적이고 원활한 작동을 유지하는 것은 제품 품질과 일관성을 위해 매우 중요하다. 아래에 설명된 장점은 전반적인 모션 관련 프로세스 효율성에 영향을 미칠 수 있는 중단을 방지하는 데도움이 된다.
• 모든 제어 모드 간 원활한 전환이 가능하다.
• 제어 모드 전환 중에 튜닝 및 루프 매개변수를 유지한다.
• 스위칭 작동 시 뛰어난 안정성과 성능을 제공한다.
• 애플리케이션에 고급 제어 알고리즘을 배포할 수 있는 추가적인 유연성과 기능을 제공한다.
• 햅틱 힘 피드백 제어 방식에 유용하다.
정의 및 비교 지표
모터 권선의 전류는 일반적으로 토크 생성 및 회전을 담당한다. 3상 FOC(자속 기준 제어)에서는 3상 모터 시스템이 단순화되어 2축 DQZ(DirectQuadrature-Zero) 변환 기준 시스템으로 변환된다. 최소화된 D축 전류(ID)는 회전자 극축과 평행하며 토크 생성을 담당하지 않는다. 최대화된 Q축 전류(IQ)는 회전자 극축에 수직이며 모터의 토크 생성을 담당한다.
삼중 캐스케이드 루프 제어 기능을 갖춘 FOC는 모터 제어의 원활한 모드 전환을 위한 기반이다. 삼중 캐스케이드 루프 구성에서 각 루프는 전류, 속도, 위치 등 시스템의 다양한 측면을 조절하는 역할을 한다. 한 루프의 출력은 다른 루프의 설정점으로 사용되어 계단식 효과를 생성한다. <그림1>은 EZmotion 서보 모터에 사용되는 캐스케이드 제어 루프 구조를 보여준다.
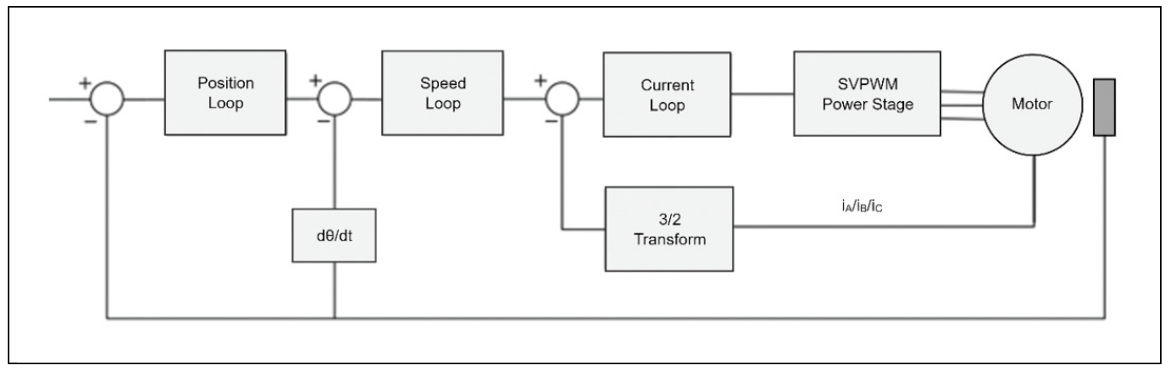
<그림1> EZmotion 서보 모터의 캐스케이드 제어 루프
IQ 피드백은 모터 시스템의 성능과 안정성을 나타내는 신뢰할 수 있는 지표이다. 따라서 모터의 원활한 모드 전환 성능을 평가하기 위해 모드 전환 중 IQ 피드백을 조사하고 비교하겠다.
<그림2>는 모드 전환 중 제어 출력 신호를 보여준다. 순간 모드 전환을 통해 모터는 목표 속도 3000rpm, 가속도 10000rpm/s의 속도 제어 모드에서 시작된다. 5초에 모터는 1000rpm의 속도로 위치 제어 모드로 원활하게 전환된다. 위치 모드에서 몇 초 동안 작동한 후 모터는 목표 토크가 모터 공칭 토크의 20%로 설정된 토크 제어 모드로 전환된다. 마지막으로 모터는 목표 속도 3000rpm으로 속도 제어 모드로 다시 전환된다.
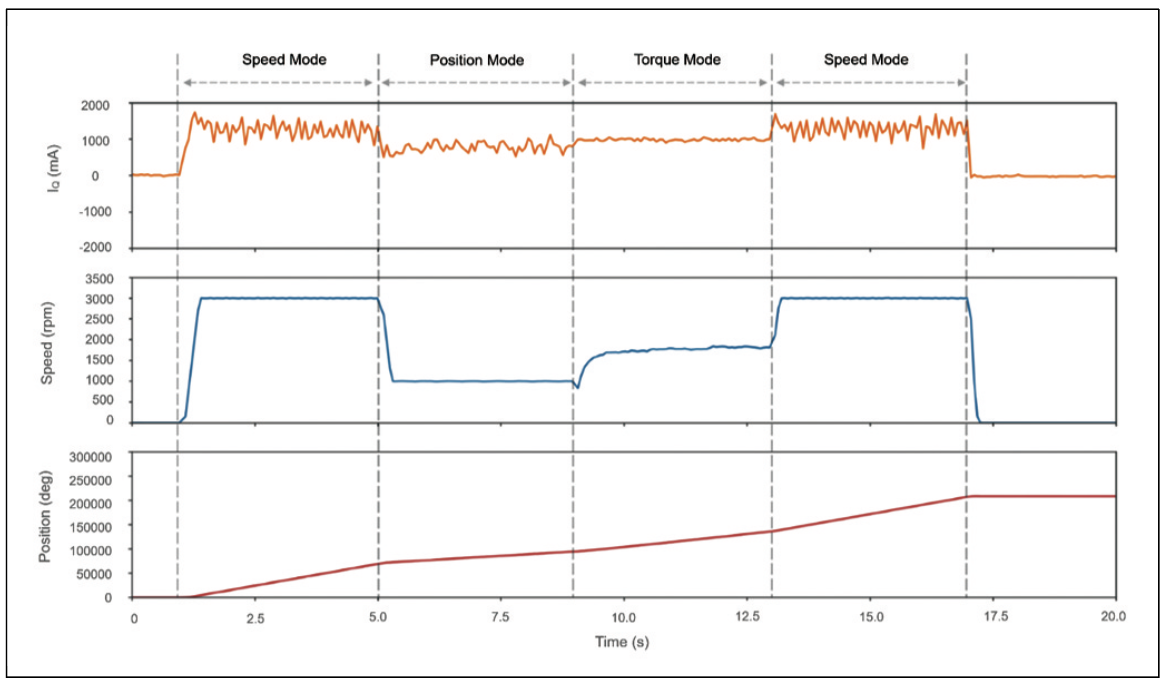
<그림2> 모드 전환 중 제어 출력 신호
<그림2>에서 볼 수 있듯이 모드 전환 중 IQ 신호에는 범프와 스파이크가 관찰되지 않으며, 전환 후 각 제어 출력 신호는 기준 신호에 맞게 적절하게 제어된다.
순간 모드 전환 덕분에 모터는 흔들리거나 튀는 현상이 관찰되지 않고 물리적으로 안정적이다. 이에 비해 원활한 모드 전환 기능이 부족한 기존 모터는 실제 작동 모드 전환 중에 흔들리거나 지면에서 튕겨 나오려고 한다. IQ 스파이크는 결함이나 보호를 유발하여 모터 작동이 갑자기 중단될 수 있다.
<적용 사례1> 먹이를 주거나 삽입하는 용도를 갖춘 협동로봇
공급 및 삽입 응용 분야에서는 부품을 정확하게 배치 하고 정확한 삽입력을 적용하기 위해 코봇이 필요하다. 이러한 유형의 응용 분야에서 서보는 위치 제어 모드에서 작동하여 부품을 정렬한 다음 토크 모드로 전환하여 적절한 기계적 삽입력을 적용할 수 있다.
원활한 모드 전환을 통해 협동로봇은 안정성과 성능을 유지하면서 위치와 토크 모드 사이를 원활하게 전환할 수 있다. 정확한 삽입력으로 결합 어셈블리에 밀어넣기 전에 클립을 설정된 위치와 깊이에 안착시켜야 하는 플라스틱 클립 삽입 응용 분야를 생각할 수 있다. <그림3>은 산업용 코봇의 인서트 배치 및 프레싱 과정을 보여준다.
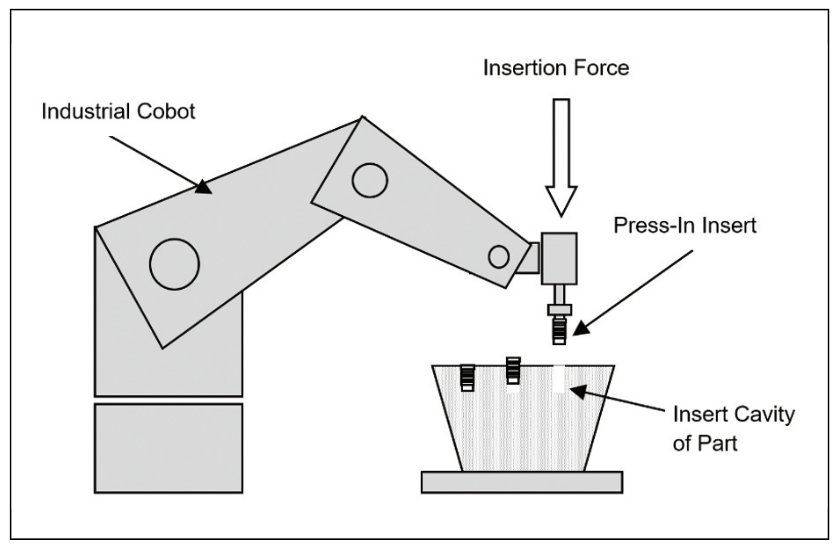
<그림3> 산업용 협동로봇의 인서트 배치 및 압착 과정
<적용 사례2> 자동화된 원심분리기 시스템
원심분리기 시스템은 원심력을 사용하여 밀도에 따라 액체, 기체, 고체 물질을 분리한다. 자동화된 원심분리기 애플리케이션은 픽앤 플레이스 기계와 상호 작용하므로 원심분리기 프로세스 중 정확한 속도 제어가 필요하고정지하려면 정확한 위치 제어가 필요하다.
원심 분리 과정에서 샘플을 고정하는 로터는 주어진 시간 동안 설정된 속도로 회전한 다음 위치 모드로 원활하게 전환된다.
이는 단일 모션 작동으로 로터를 목표 위치에서 정지시킨다. 정확한 정지 위치를 통해 픽 앤 플레이스 로봇은 샘플을 지정된 위치에 로드하거나 이동할 수 있다. <그림4>는 원심분리기 시스템에 통합된 픽 앤 플레이스 로봇의 그림을 보여준다.
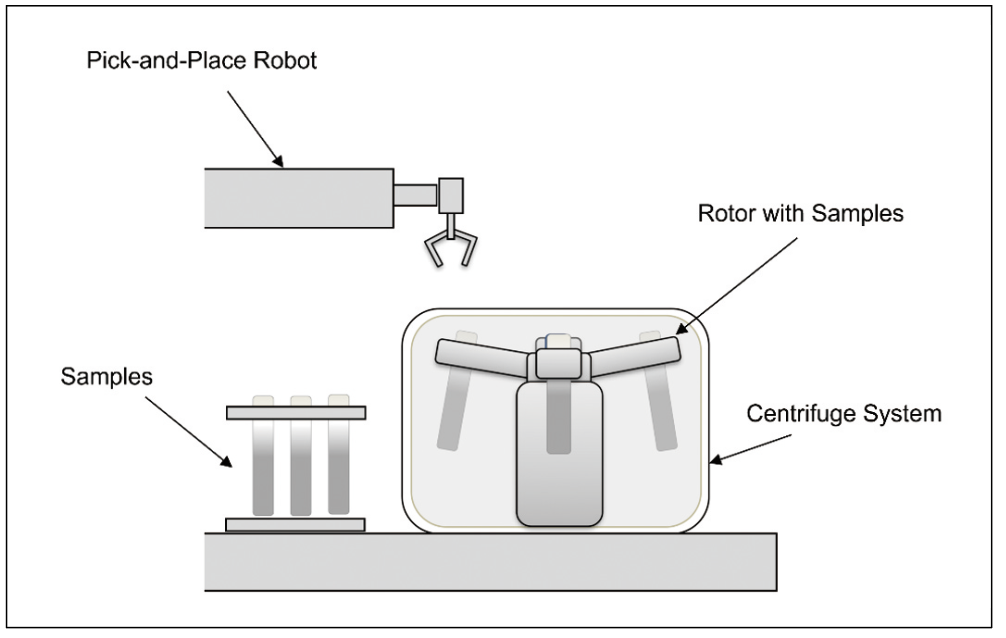
<그림4> 원심분리기 시스템에 통합된 픽 앤 플레이스 로봇
<적용 사례3> 웨이퍼용 스핀 린스 건조기(SRD) 시스템
스핀 린스 건조기(SRD)는 웨이퍼 헹굼, 퍼징, 건조를 포함하는 일련의 주기를 통해 반도체 웨이퍼를 세척하고 건조한다. 웨이퍼 랙을 고정하는 카세트가 SRD 챔버 내부의 로터에 로드된다. 이 부하 균형 로터는 웨이퍼 세척 공정에서 회전 동작을 담당한다.
헹굼, 퍼지 및 건조 사이클은 주어진 속도에서 설정된 기간 동안 속도 제어 모드로 구동된다. 모든 사이클이 완료된 후 웨이퍼를 고정하는 로터는 중단 없이 수직 위치에서 정지하기 위해 위치 제어 모드가 필요하다. 순간 모드 전환을 통해 속도와 위치 제어 모드 사이를 원활하게 전환하여 단일 모션 작업에서 SRD 프로세스를 달성할 수 있다. <그림5>는 웨이퍼 세정을 위한 SRD 시스템을 보여준다.
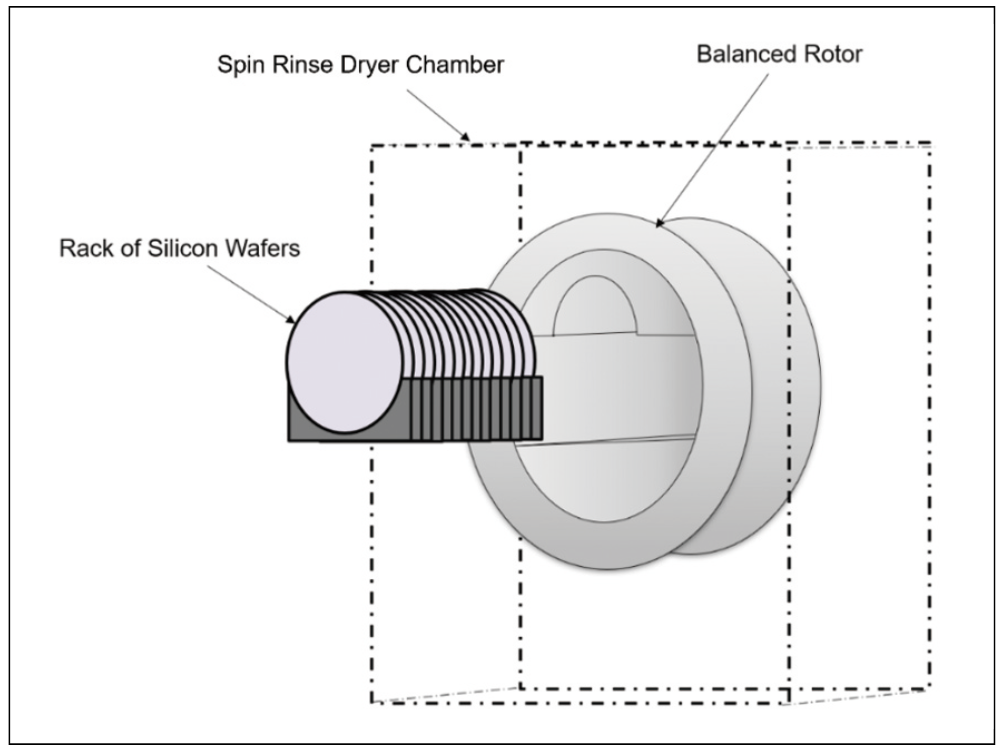
<그림5> 웨이퍼 세정을 위한 SRD 시스템
EZmotion의 MMS760xxx 시리즈 및 MMS760xxx 시리즈를 사용한 순간 모드 전환이 눈에 띄는 지연 없이 서보 모터 시스템의 다양한 제어 모드 간에 즉각적이고 원활한 전환을 제공하는 방법을 보여줬다.
제어 루프에서는 모든 제어 신호의 피드백이 지속 적으로 모니터링되어 엄격한 모드 전환 요구 사항을 즉시 충족할수 있는 유연한 모터 시스템이 가능해진다. 원활하고 중단 없는 서보 모터 작동은 공급 및 삽입 애플리케이션, 자동 원심 분리 시스템, 웨이퍼용 SRD 시스템을 포함한 산업 자동화 애플리케이션의 전반적인 효율성을 향상시킨다.
자료제공: EZ Motion(www.ezmotion.co)

