


엑소스켈레톤에 사용되는 파울하버의 차별화된 모터
산업용 엑소스켈레톤
만성 요통은 전염성도 없고 치명적이지도 않지만 높은 사회적 비용이 들고 관리하기 어렵다. 프랑스 제조업체 Japet은 FAULHABER 제품을 사용한 전동식 엑소스켈레톤으로 취약한 요추를 보조해준다.
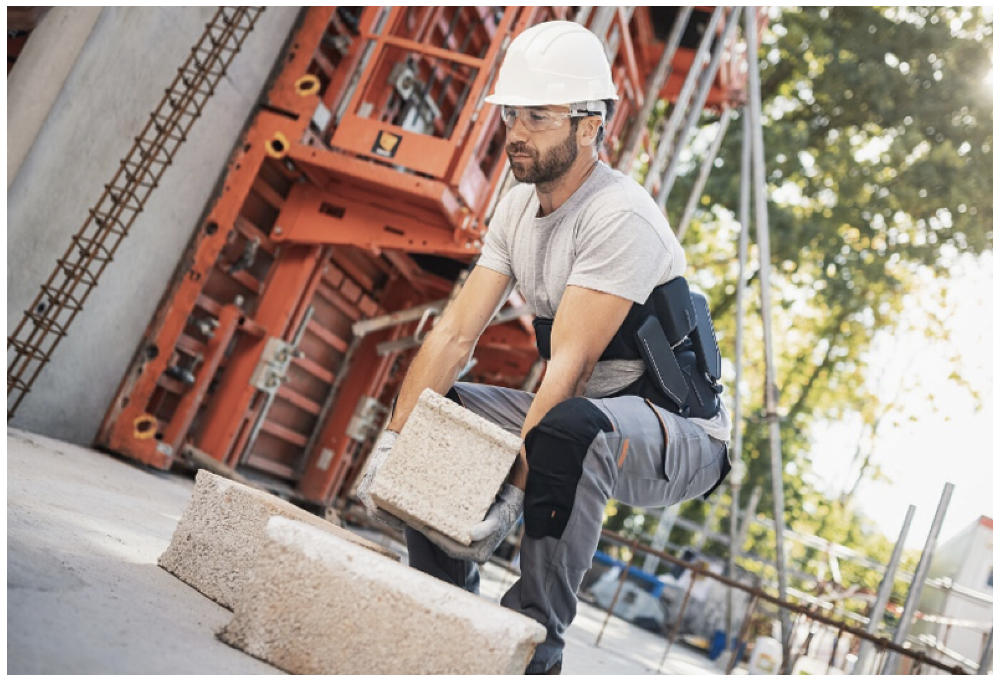
프랑스에서 요통은 병가 10건 중 1건을 차지하며 조기 퇴직 원인의 13%를 차지한다. 80%의 사람들이 이 질환을 겪었고 10~20%는 만성 요통을 겪고 있다. 척추의 잘못된 자세와 지속적인 과부하는 만성 요통의 가장 큰 원인이다. 잘못된 자세는 한 가지 간단한 규칙을 지키면 피할 수 있다. 항상 허리 대신 무릎을 사용하고 상체를 똑바로 유지하면서 하중을 드는 것이다. 그러나 일상생활과 다양한 직업에서 이 규칙을 따르기 어려울 수 있다.
환자가 침대에서 일어나도록 돕는 일, 차에서 우편물을 들어올리는 일, 생산 과정에서 무거운 부품을 다루는 일, 건설 현장에서 무거운 휴대용 기계를 다루는 일은 인체공학적으로 올바른 범위 내에서 허리 긴장을 유지하는 것이 매우 어려울 수 있다. 그러면 들어 올려진 무게는 필연적으로 구부러진 척추를 누르게 된다.
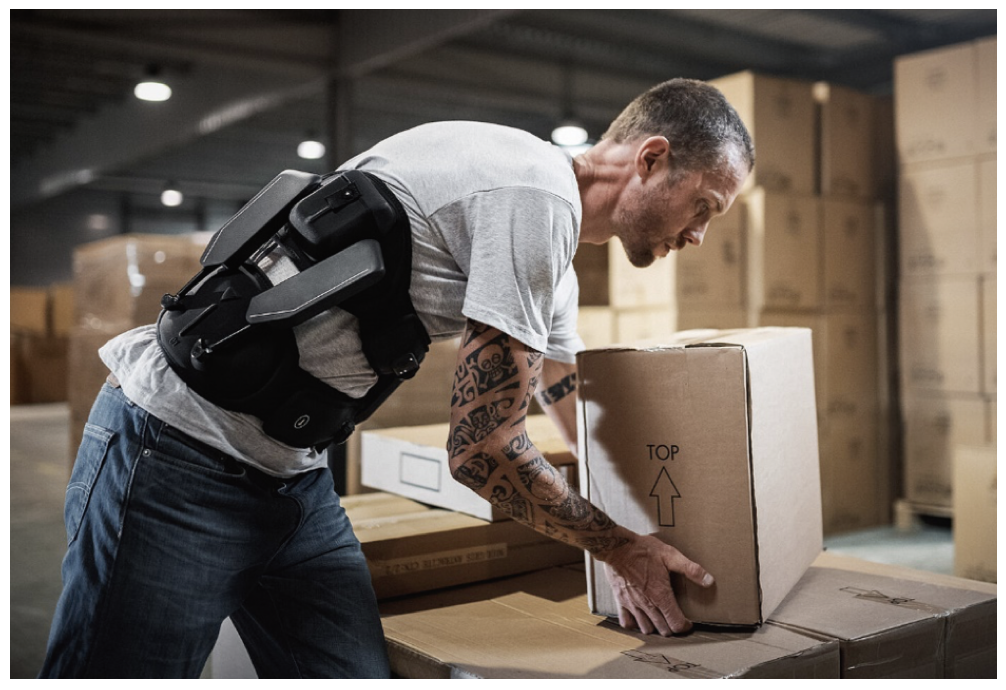
액추에이터를 통한 완화: Japet는 Japet.W 엑소스켈레톤을 개발했다. 기본적으로 몸체 양쪽에 2개씩 4개의 액추에이터로 서로 연결된 2개의 벨트로 구성 된다. 위쪽 벨트는 등을 지지하고 아래쪽 벨트는 엉덩이에 고정된다. 이 액추에이터는 ‘series-elastic actuators(SEA)’라고 한다. 이것은 그들에게 작용하는 힘을 ‘느끼고’ 그 힘에 대항하기 위해 모터 파워를 사용한다.
자동차 4대를 들어 올리는 마이크로모터: 가장 중요한 요소는 모터, 리드 스크류 및 스프링이다. potentiometer는 엑소스켈레톤 착용자가 앞으로 몸을 구부려 무게를 들어올릴 때 적용되는 힘을 측정한다. 이 측정 신호는 기어에 의해 구동 리드 스크류에 연결된 모터를 작동시킨다. 리드 스크 류를 돌리면 모터 동력이 스프링으로 전달된다. 상부 벨트를 하부 벨트에서 눌러 상체를 지탱하고 요추를 완화시킨다. 착용자는 엑소스켈레톤이 제공하는 완화 수준을 4가지 중에서 선택할 수 있다. 장치의 컨트롤러와 배터리는 이중 벨트에 통합되어 있다.
Japet.W에는 brushed DC모터 1524 SR시리즈 4개가 척추를 완화하기 위한 지지력을 제공한다. 힘 전달을 담당하는 것은 15A 시리즈의 유성 감속기이다. 이 장치는 몸에 착용하여 안정감을 제공하기 때문에 여기서는 무게가 중요하다. 모터는 개당 18g으로 매우 가볍지만, 이 장치는 근무하는 동안 척추에 걸리는 부하를 3~4대의 중형 자동차의 무게만큼 완화해준다.
의료용 엑소스켈레톤
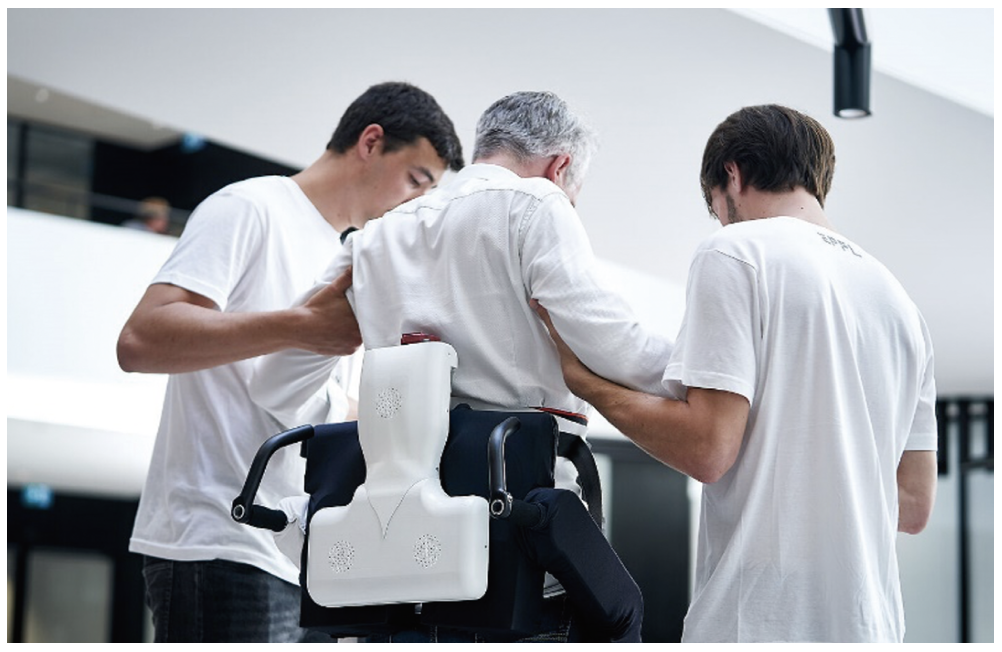
엑소스켈레톤은 산업에서만 쓰이는 것이 아니라 환자들을 위해 의료용으로도 사용된다. ‘Autonomyo’이라는 능동형 보행 보조 장치는 신경근 장애를 가진 사람들에게 자연스럽게 걷는 모습을 모방한 움직임과 약화된 근육 지원을 통해 걸을 수 있게 한다. 이제품과 사용자 사이의 조화로운 상호작용을 위해 FAULHABER는 토크센서가 포함된 혁신적인 일체형 모터를 개발했다.
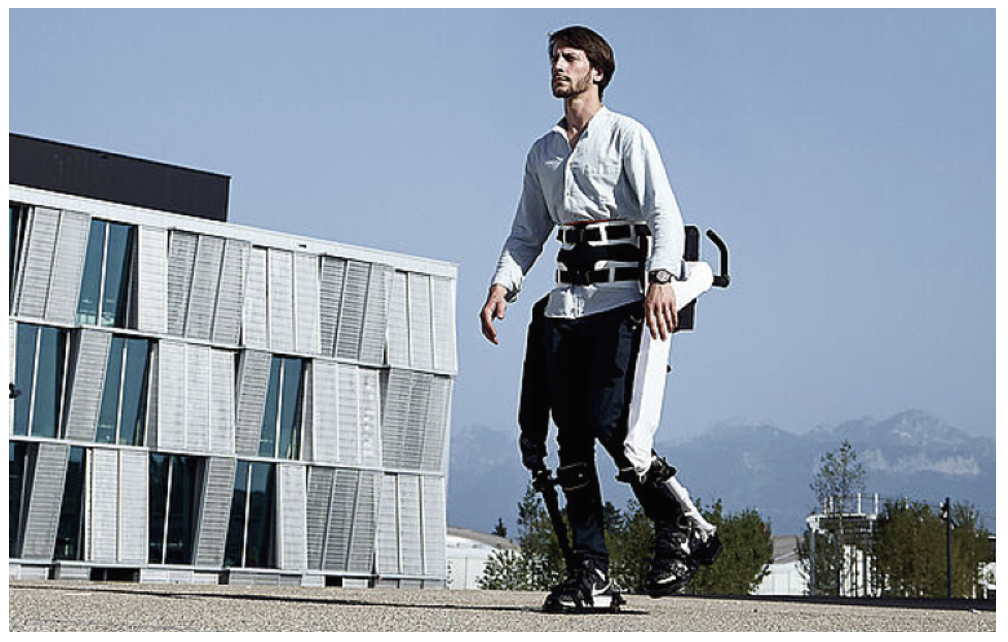
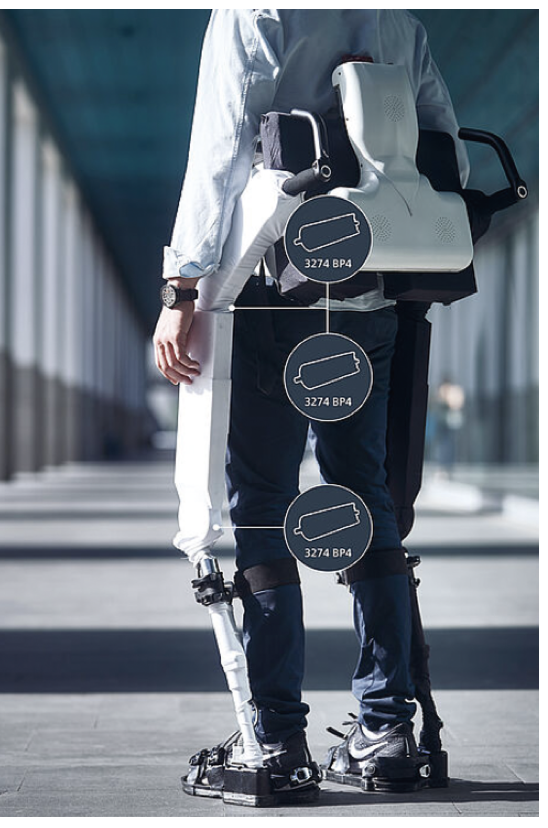
보조장치 경량화: 기존에도 하반신 마비 환자들을 목발 없이 걸을 수 있게 해주는 엑소 스켈레톤들이 있지만 장비의 무게가 40kg를 넘는다. ‘Autonomyo’ 는 25kg에 불과하며 환자들의 약한 근골격계에 잘 작동한다. 이 장치는 몸통과 다리에 고정시켜 장착하며 양쪽에 각각 3개의 모터가 힘을 공급해 움직일 수 있게 한다.
모터는 각각 고관절, 무릎 역할을 하며, 나머지 하나는 고관절 에서의 내전과 외전을 지원한다. 모터들은 모두 환자가 균형을 잡고 직립보행을 할 수 있도록 도와준다. 보행 장애가 있는 환자들을 대상으로 한 임상실험에서 이 엑소스 켈레톤은 사용자의 움직임을 방해하지 않고 의도에 따라서 움직 이며 보행을 보조하는 것을 보여줬다.
자기 측정 시스템의 피드백: 엑소스켈레톤은 장치가 사용자의 의도대로 보행을 보조하는 것이 가장 중요하다. 하지 위치의 작은 변화를 감지하는 것으로 걷기 시작함을 인식한다. FAULHABER가 개발한 토크센서로 이를 감지하여 기기와 사용자 간의 상호작용을 지원한다. 기존에는 토크 감지를 위해 확장 스트립을 사용했다. 이 스트립은 가해지는 부하에 따라 변형되며 접착으로 부착된 부분이 떨어 지는 것이 가장 큰 약점이었다.
FAULHABER의 개발자들은 스트립 대신 고해상도 측정시스템으로 교체했다. 이를 통해 ±30Nm 범위에서 1.5%미만의 편차를 달성해 걷기 동작의 반응 토크에 대해 매우 정확한 값을 제공한다.
차별화된 FAULHABER의 제품
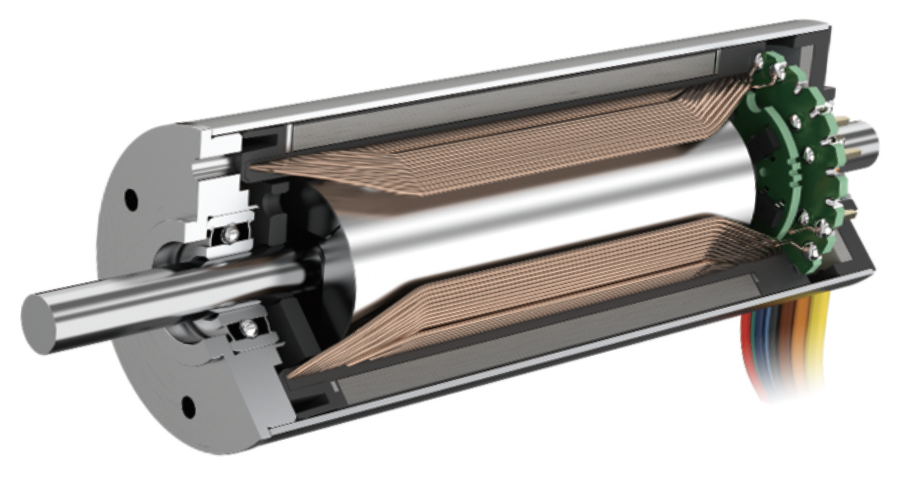
각 장치의 6개 드라이브 유닛은 FAULHABER의 제품이다. 핵심 구성 요소는 직경 32mm의 3274 BP4 BLDC 모터이다. 이 제품은 시중에 있는 같은 크기의 모터 중 가장 강력한 출력을 제공 한다. 이 출력은 주문 제작된 샤프트가 있는 42GPT Planetary gearhead에 전달되며 magnetic encoder인 IE3는 위치 데이터를 컨트롤러에 제공한다. 토크센서는 하체의 굴곡/신장 운동을 위해 4개 모터의 기어헤드에 통합되어 있다.
최고급 마이크로 모터의 요구사항은 일반적으로 최소한의 크기와 무게, 정밀도, 신뢰성 및 긴 수명이며 이 드라이브 유닛은 이 조건들을 다 갖추고 있다.
BP4 시리즈는 4-pole BrushlessDC 모터로 직경이 22mm~32mm 인 작은 크기와 가벼운 무게임에도 매우 높은 토크가 특징이다. 모터 중심에는 구리 함량이 매우 높은 stator가 있을 뿐 아니라 높은 전지적, 기하학적 대칭을 갖는 혁신적인 권선 기술이 적용돼 있다. ‘Autonomyo’ 에 사용된 3274 BP4 제품의 경우 133W~150W의 연속 출력을 보여주 고, 최대 91%의 효율을 낼 수 있으며 start/stop 작업에도 적합하다.
자료제공: 스위스 아미에트(www.swissamiet.com)

