


스카라 로봇과 컨베이어 동기 기능
원호 컨베이어 동기 기능
일반적으로 컨베이어의 형태는 직선이지만 원호 또는 반원으로 구성된 컨베이어를 동기화해야 할 경우가 있다. 이는 인덱스와는 다른데, 인덱스는 각도를 분할하고 정지된 상태에서 주어지는 임무를 수행하는 방식이지만, 원형 컨베이어는 정지하지 않고 연속적으로 작업을 수행해야 한다.
인덱스 유형에서 발생하는 정지 시간은 전체 제품 생산 시간을 지연시키는 요소이기 때문에 작업 진행자 입장에서는 원형 컨베이어 형태의 동기를 수행하는 것이 효율적이다. 다음 사진은 원형 컨베이어의 동기를 보여주기 위한 데모로, 1대의 스카라 로봇을 활용하고 있지만, 경우에 따라서는 2대 이상의 로봇이 원형 컨베이어와 동기화된다.
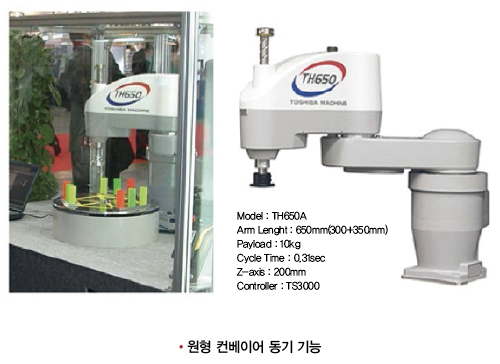 |
만약 제품 공정이 6개 공정으로 구성될 시에는 작업자가 제품의 투입과 추출을 수행하는 각각의 공정에 관한 동기를 수행해야 하는데, 이 때 로봇 외에 실린더 등의 다양한 기능들이 조합되어 공정을 수행한다. 작업자는 이 같은 일련의 흐름 속에서 로봇이 필요한 경우 스카라 로봇의 원형 컨베이어 동기 기능을 활용해 다양한 기능을 구현할 수 있다.
원형 컨베이어는 제품 위치와 유무 판단에 있어서 비전 시스템을 활용하기도 하지만, 센서만으로 정해진 위치의 제품 유무를 파악하기도 한다. 제품이 감지됐을 때 일정 각도만큼의 이동이 이뤄진 후, 로봇이 이 각도를 인식해 작동 범위에 제품이 들어왔을 때 주어진 임무를 수행하는 방식으로 이뤄진 것이다.
여기서 주목해야 할 점은 중심점으로부터의 거리에 따라 각도가 변하는 양에 대한 제품의 위치 편차다. 원형 컨베이어는 직선 컨베이어와는 달리 이 위치 편차가 크기 때문에 적용 방법에 따라 구현 가능성 유무를 고려해 로봇을 선정하는 단계가 필요하다.
이 기능은 인덱스와 달리 정지된 위치에서 임무를 수행하지 않고 연속으로 회전하는 컨베이어상에서 로봇이 임무를 수행하도록 지원하는데, 이는 생산성의 증가와 함께 기구의 충격 등과 같은 2차적인 문제의 발생 요소를 감소시킨다.
2개의 컨베이어 동기 기능
제품 포장을 하는 데 있어서 2개의 컨베이어에 동기화를 적용해야 하는 경우가 생기곤 하는데, 이 방법은 보통 분당 생산량이 많은 파우치 제품에서 활용된다.
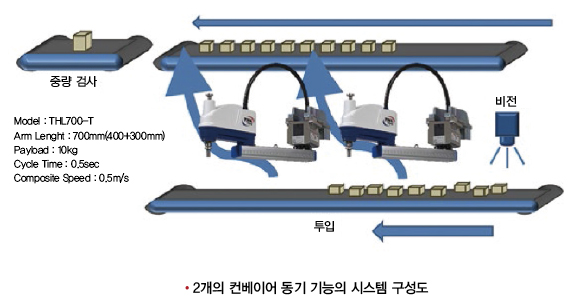 |
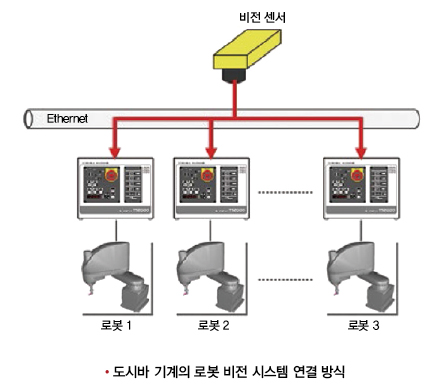
이 때 1개의 컨베이어는 제품 공급 컨베이어고, 다른 하나는 박스를 이동시키는 컨베이어로 구성된다. 이와 관련해 도시바 기계의 스카라 로봇은 1개의 비전 시스템으로 여러 대의 로봇을 동시에 연결한 후 작업을 배분하는 기능과 우선순위가 높은 제품을 선택해 박스로 포장하는 기능을 지니고 있다.
이 기능과 관련된 시스템 구성도를 살펴보면, 정렬된 제품을 이동시키는 컨베이어가 부착 컨베이어를 활용하고, 제품이 정렬되는 위치에 박스를 놓은 후 박스에 정해진 수량을 담는 소포장 공정이 진행됨을 알 수 있다.
 |
시스템 구성도에 따르면, 아래에 위치한 컨베이어는 제품을 무작위로 생산해 배출하는 반면에 상부에 위치한 컨베이어는 생산된 제품을 박스에 일정하게 담는 역할을 수행한다. 상부의 포장 박스나 버킷에 일정량의 제품을 담아야 할 경우에는 연속적인 흐름을 유지하는 상태 하에서 각각의 로봇이 정해진 수량을 포장하면서 동기를 유지할 수 있겠지만, 버킷을 탑재한 부착 컨베이어가 활용되는 경우도 있다.
전체 생산 수량 측면에서 연속적으로 흐름을 유지하는 것이 생산성 측면에서는 긍정적으로 작용할 수 있겠지만, 장비의 전체 가격을 고려했을 때에는 부착 컨베이어를 선정해 활용하는 것이 더 적합하다.
일부 로봇 제조사가 제공하는 연속 흐름 방식 제어는 이를 위한 소프트웨어의 가격이 수천만 원에 이르는 경우가 있어 사용자는 전체적으로 사용 가능한 로봇의 대수와 단위 시간당에 기초한 생산량 및 제품종을 고려해 공정을 구성해야 한다. 한편, 비전 시스템의 인터페이스는 1대의 비전에 1대의 로봇을 연결하는 것이 아니라 1대의 비전에 다수의 로봇을 연결할 수 있는 시스템으로 구성되어 있다.
이 때 비전 시스템에서 로봇 제어기와 프로토콜을 맞춰야 하는 경우가 종종 생기곤 하는데, 비전 시스템이 다수의 오브젝트를 판별한 후 로봇 제어기와의 인터페이스가 가능한 프로토콜을 구성해야지만 사용자가 비전 시스템을 적절히 활용할 수 있다.
이에 더해 로봇과 비전의 좌표계가 상이하기 때문에 비전 시스템과 좌표계를 일치시킬 수 있는 기능이 있어야 하는데, 이 기능은 로봇을 동시에 연결할 수 있으며 전체 시스템 구성의 가격을 낮춘다.
이와 관련해서 도시바 로봇의 제어 시스템 구성은 로봇 제어기에 2개의 채널을 연결할 수 있는 하드웨어를 보유하고 있어 2개의 컨베이어를 동시에 동기화할 수 있으며, 비전 시스템이 전송한 영상 좌표 데이터를 1개의 컨베이어당 100개의 이미지 데이터로 동시에 동기화할 수 있다.
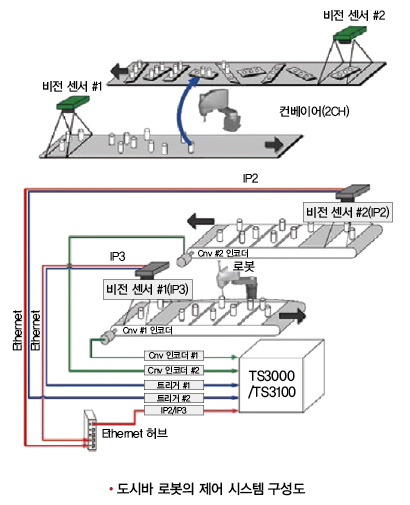 |
비전 시스템의 견결 방식에서 비전 시스템이 이미지 좌표 데이터를 로봇 제어기에 보낼 때 동기 시작 신호인 트리거 신호가 중요한데, 그 이유는 이 신호가 동기 위치의 기준 시간이 되기 때문이 이 때 트리거 신호는 비전 시스템이 촬영한 이미지를 로봇 제어기로 전송할 수 있으며, 로봇 제어기가 트리거 신호를 비전 시스템에 전달해 비전 시스템이 촬영한 이미지를 데이터 형식으로 로봇 제어기에 보내는 방식을 활용할 수도 있다.
결국 어느 방식을 선택해 활용할 것인지는 사용자의 판단에 달려 있는데, 이 때 유의해야 할 점은 비전 시스템이 트리거 신호를 보내는 방식은 컨베이어의 속도에 맞춰 비전 시스템의 이미지 데이터 전송 속도를 결정하기가 어렵다는 것이다.
일반적으로 대부분의 컨베이어 동기 시스템은 컨베이어 속도가 일정한 상태를 유지하거나 변화될 속도를 미리 정하기 때문에 이에 따른 비전 시스템 촬영 주기를 결정하지만, 보다 유연한 시스템을 구현하는 데 있어서는 제어기가 트리거 신호 관리를 맡는 방식이 더 적합하다.
이 같은 방식은 컨베이어 속도 변화에도 불구하고 동일한 컨베이어 이동 거리에서 이미지를 촬영하고 데이터를 보내는 시스템이 구성될 수 있도록 도울 수 있는데, 이는 곧 컨베이어의 속도가 변하더라도 문제없이 일정 거리 간격의 이미지 데이터를 동기화할 수 있음을 의미한다.
자료 제공: 엑트엔지니어링


