


스카라 로봇과 비전 시스템
자료 제공 : 엑트엔지니어링 최영수 대표
트레이 부품 조립 작업
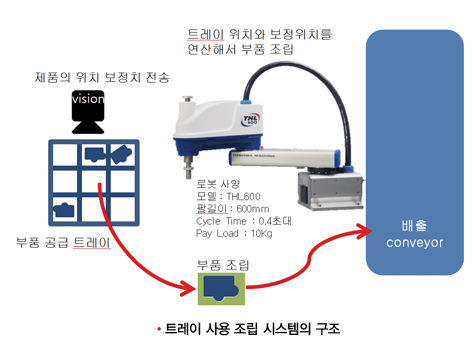
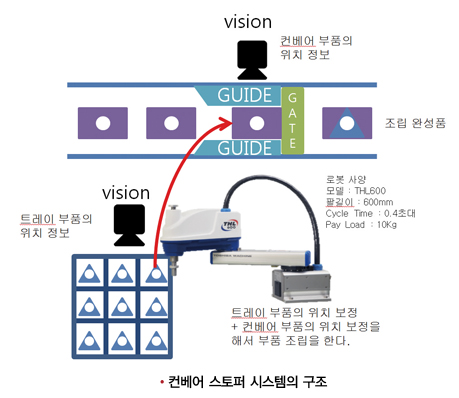
스카라 로봇은 제품을 취급해야 하는 작업 공정 속에서 부품의 외형을 통해 위치와 각도를 보정한 후 이송을 실행한다. 이 경우에 부품 조립 정밀도가 높은 경우가 있으나, 조립 부품 공급을 정확하게 진행하기 어려울 시에는 스카라 로봇이 비전 시스템을 통해 부품의 정확한 위치 정보를 받아 위치를 보정한 후 조립을 수행한다.
이렇게 진행되는 조립 작업을 뒷받침하는 시스템에는 ▲ 트레이 사용 조립 시스템 ▲ 컨베어 스토퍼 시스템이 있다.
 |
 |
한편, 비전 시스템은 2가지 방법으로 데이터를 전송하는데, 비전 시스템이 로봇의 작업 반경을 고려해 절대값으로 보내는 방식과 이미 지정된 위치에 대한 변화량의 Offset치만을 증분값으로 연산해서 보내는 방식이 이에 해당된다.
이 방식은 작업 환경 또는 제품에 따라 변하는데, 이 때문에 비전 데이터에 따라 로봇 프로그램 방법이 달라진다. 사용자가 이 같은 애플리케이션을 활용할 때에는 도시바의 스카라 로봇이 제공하는 프로토콜 중 하나인 Non-protocol Communication을 적용하는 것이 적합하다.
Non-protocol Communication은 로봇 제어기와 외부 장치의 문자열 통신을 지원하는 것으로, ASCII 문자열을 송수신한다. 명령어는 2개의 문장으로 이뤄지는데, 로봇에서 외부 장치로 데이터를 보내는 PRINT와 외부 장치로부터 데이터를 읽어 들이는 INPUT 명령어가 활용된다.
인덱스, 비전 시스템의 조합
인덱스와 스카라 로봇 간의 조합은 종류가 다른 부품을 조립하는 공정 속에서 하나의 지그를 사용하고, 각각의 부품이 로봇에 의해 동시에 공급 및 조립될 시 활용된다.이 때 제품의 마지막 공정 단계에서 검사가 이뤄져야 하는데, 검사가 비전 시스템에 의해 이뤄지기 때문에 일반적으로 제품의 특성에 따른 다양한 형태의 검사가 진행된다.
그런데 경우에 따라서는 각각의 위치에서 부품 공급 측의 부품이 일정 위치로 이송되지 못하는 일이 발생하기도 한다. 이 때 사용자는 비전 시스템으로 원하는 위치의 제품을 검사해 정확한 X, Y 각도 정보를 로봇으로 보내고, 로봇은 이를 보정한 위치로 이동시켜 정확한 부품 조립이 이뤄지도록 동작한다.
한편, 인덱스의 크기나 로봇 배열에 따라 다른 문제이기는 하지만 충돌이 발생하는 경우가 있는데, 충돌을 방지하는 기술은 로봇 제조사마다 상이하며 일반적으로 영역 감지 기능이 간편한 충돌 방지 방법으로 꼽히고 있다.
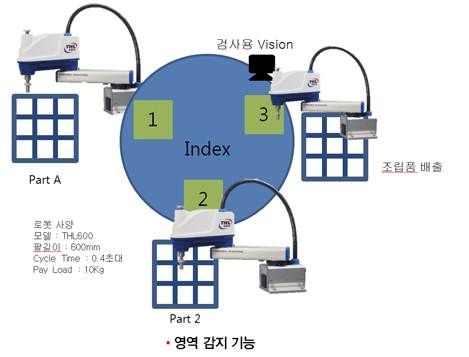 |
이 기능은 1번 로봇이 특정 영역에 위치할 시 2번 로봇을 Feed Hold 할 수 있도록 설정하고, 2번 로봇이 특정 영역에 있을 시 1번 로봇이나 3번 로봇을 Feed Hold시키는 방식으로 이뤄져 있다. 이 같은 기능의 장점은 사용자가 일일이 프로그래밍을 하지 않아도 각각의 로봇이 우선순위에 기반을 둔 채 작업을 진행하고, 한 로봇이 위험 지역을 이탈할 시 다음 로봇이 자동으로 작업을 진행한다는 데에 있다.


