


스카라 로봇의 기본 구성과 기능
스카라 로봇의 기본 구성
기본적으로 스카라 로봇은 로봇 본체와 제어기, 티칭 팬던트로 구성되는데, 사용자는 진행하고자 하는 작업의 특성에 기초해 로봇 구성요소 중 무엇을 상대적으로 더 많이 사용하고 연결한 것인지를 결정할 수 있다.
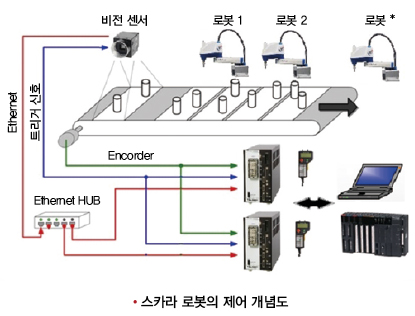 |
스카라 로봇이 수행하는 작업은 대부분 제품을 집어서 특정 위치에 놓는 것인데, 이 때 사용자는 로봇이 움직이는 컨베어에서 제품을 집어 트레이나 팔레트에 올려놓을 수 있도록 로봇 제어기에 비전 시스템과 컨베어의 속도 위치를 감지하는 인코더를 연결해야 한다.
만약 이와 같은 작업을 한 대의 스카라 로봇으로 수행할 수 없을 경우, 사용자는 1대의 비전 시스템을 다수의 로봇 제어기에 연결해야 하는데, 이를 위해 사용자는 Ethernet HUB를 활용해 비전 데이터를 다수의 로봇으로 동시 전송시켜야 한다.
한편, 특정 장치가 RS-232C와만 연결되는 경우가 있는데, 이 같은 경우에는 사용자가 시리얼 통신을 연결해야 한다. 결론적으로 스카라 로봇의 시스템은 위에서 설명한 바와 같이 로봇의 기본 구성과 사용자가 진행하고자 하는 작업의 특성에 따라 구성된다.
컨베어 동기 기능
스카라 로봇의 컨베어 동기 기능을 구현하는 방법은 크게 두 가지로 나누어진다. 첫 번째 방법은 센서로 트리거 동기 신호를 활용하는 것이고, 두 번째 방법은 카메라 등의 비전 시스템으로부터 데이터를 주고받으면서 동기를 구현하는 것이다. 일반적으로 단순 컨베어 동기 기능은 센서를 활용해 제품 위치를 동기화시킨 후, 동기 시점으로부터 제품이 로봇의 작업 반경 내에 도달하게 되면 주어진 작업이 진행되는 과정으로 이루어진다.
보통 연속으로 이동하는 컨베어 위에 놓여 있는 제품에 대한 작업을 해야 하는 경우에는 워크를 트레이로부터 순차적으로 취출해 삽입하는 공정이 적용되는데, 이 경우 스토퍼를 둔 채로 고정된 위치에서 로봇이 삽입 작업을 진행하는 것이 가능함에도 불구하고 컨베어상의 동기 신호를 활용한 위치 추적을 진행하면서 이동 중 삽입을 수행하는 시스템이 적용된다.
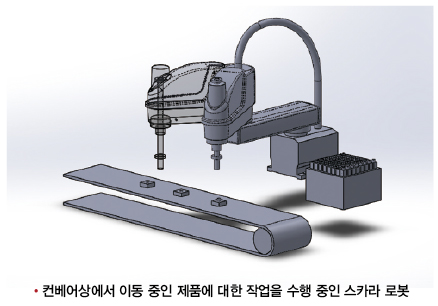 |
위치를 고정시킨 채 작업을 진행하는 방식과 연속적인 이동을 수행하면서 작업을 진행하는 방식은 단위 시간당 처리량에서 차이를 보인다. 일반적으로 생산성 향상을 위해 움직이는 상태를 유지하면서 작업을 진행하는 것이 좋다고 평가되지만 이 방법은 대체로 정밀도가 떨어진다. 이 같은 작업을 효과적으로 수행할 수 있는 대표적인 로봇으로서 스카라 로봇과 스파이더 로봇이 꼽히고 있다.
주요 적용 분야
지금까지 설명한 스카라 로봇은 주로 부품 조립 공정, 화장품 케이스 조립, 화장품 및 영양제 포장 등의 작업 분야에서 주로 활용된다. 이 때 스카라 로봇은 비전 시스템과 함께 사용되는데, 센서에 의한 트리거 신호를 활용해 작업을 진행하기도 한다.
자료 제공: 엑트엔지니어링


