


장거리 이송용 ‘직교 로봇’ 포장작업 자동화 위한 효율적 수단
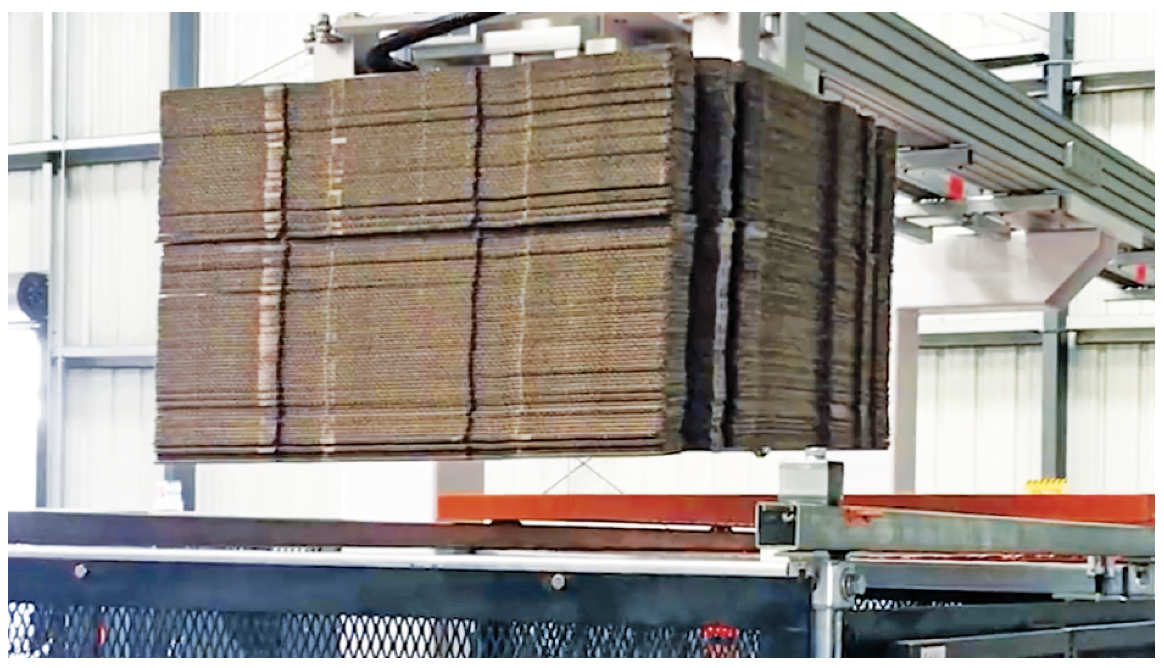
재료· 부품을 여전히 수동 작업에 의존하고 있는 제조 및 포장 산업분야에서 직교 로봇 기반의 자동화는 큰 이점을 제공할 수 있다는 점에서 눈길을 끌고 있다. 이 직교 로봇은 맞춤형 EOAT(end- of-arm tooling) 및 고급 감지 기능을 갖추고 있으며 장거리 이동으로서 다양한 기계를 지원할 수 있다.
즉, 장거리 직교 이송 로봇으로서 머신 텐딩(machine tending) 또는 공정 부품 이송과 같은 수동 작업을 자동화할 수 있는 것이다. 두 개 이상의 리니어 포지셔닝 스테이지를 기반으로 구축된 직교 로봇은 다소 생소하게 느껴질 수 있지만, 기능 면에서 공장 현장에서 많이 볼 수 있는 6축 다관절 암 모델과 유사하다.
6축 다관절 암 로봇
다관절 암 로봇은 많은 자동화된 제조 및 포장 시설에서 대부분을 차지하고 있는데, 이것에는 그럴 만한 이유가 있다. 이 로봇은 큰 페이로드를 쉽게 처리할 수 있으며, 프로그래밍 및 end-of-arm tooling 변경을 통해 다양한 유형의 자동화 작업을 유연하게 수행할 수 있다.
그러나 이러한 고급 로봇은 비쌀 뿐만 아니라 포장 기계 한 대 또는 두 대마다 한 대가 투입된다는 점에서 애로사항이 존재한다. 그리고 더 크고 값비싼 6축 로봇이 두 대 이상의 기계에 서비스를 제공하는 경우 매우 큰 로봇이 배치되어야 한다. 다관절 암 로봇은 또한 안전 가드 및 바닥 공간 요구 사항과 이러한 로봇을 프로그래밍하고 유지 관리할 수 있는 숙련된 직원의 비용 형태로 높은 2차 비용이 발생하는 단점이 있다.
장거리 이동 직교 로봇
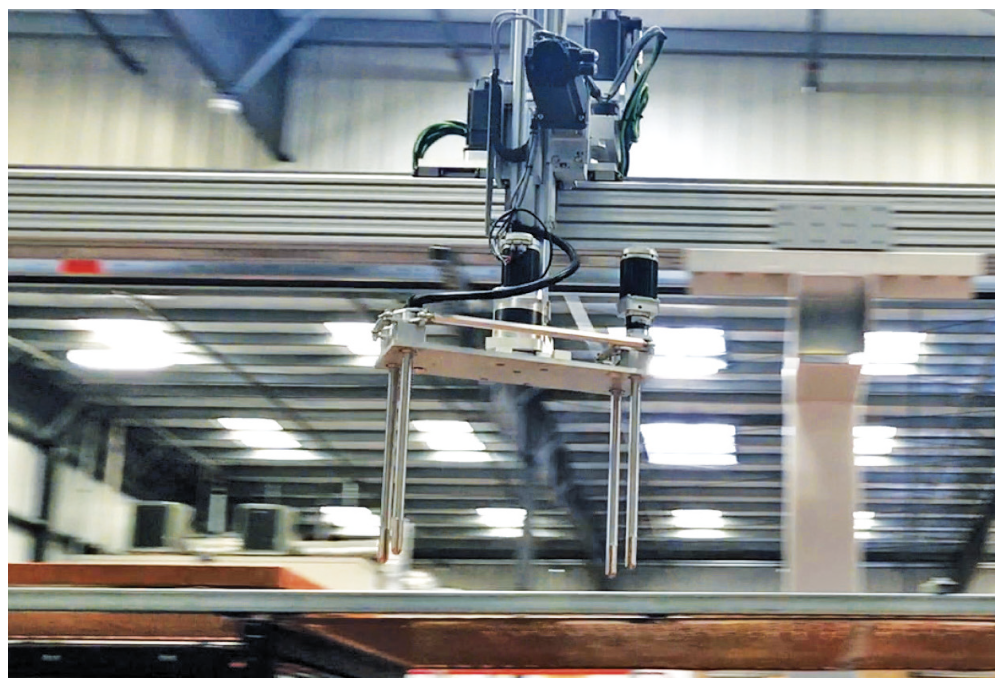
많은 사용 사례에서 볼 수 있듯이 직교 로봇은 6축 다관절 암 로봇 모델보다 우위에 있다. 하나의 장거리 이동 직교 이송 로봇은 로봇 주위에 기계를 재배치할 필요 없이 여러 기계를 지원할 수 있다는 점에서 큰 이점을 제공한다.
또한 기계 위 설치가 가능하며 자연스럽게 로봇과 작업자를 분리하기 때문에 적어도 6축 모델에 비해 안전 가드 요구 사항도 최소화된다. 뿐만 아니라 유지관리 및 프로그래밍 요구 사항이 저렴하다는 장점도 갖고 있다.
이러한 이점을 얻으려면 작업에 적합한 직교 로봇이 필요하다. 사실 온라인에서 직교 로봇을 검색하면 생산 기계 또는 조립 작업에서 픽 앤 플레이스 작업에 최적화된 더 작은 시스템을 많이 볼 수 있다. 그러나 대규모 작업에 유용한 큰 이송 로봇은 이들과 매우 다르며, 다음과 같은 더 까다로운 기술 요구 사항을 충족해야 한다.
• 긴 이동 거리: 한 대의 로봇이 여러 포장 기계를 지원하려면 로봇의 가장 긴 이동 축이 50피트 이상의 거리에 도달해야 한다. 기성 직교 로봇에 사용되는 많은 리니어 스테이지는 이러한 길이에 도달할 수 없다.
• 독립적으로 제어되는 케리지: 긴 이송 로봇은 각각 독립적으로 작업을 수행하는 여러 케리지가 기본 축을 따라 이동할 수 있는 경우 훨씬 더 효과적이다. 이 능력은 직교 로봇에 엄청난 힘을 배가시켜 하나의 유닛이 많은 작업을 수행할 수 있도록 한다.
• 맞춤형 EOAT: 일부 포장 자동화 작업에서는 진공 또는 핑거 그리퍼와 같은 기성품 EOAT를 사용할 수 있지만 특수 제작된 툴링을 통해 상품을 보다 효과적으로 처리할 수 있다. 또한 로봇과 함께 작동하는 자재 취급 시스템을 단순화할 수 있다.
• 간소화된 제어 아키텍처: 직교 로봇을 제어하기 위한 새로운 전략은 별도의 모터, 드라이브 및 컨트롤러에 의존하는 전통적인 제어 아키텍처가 아닌, 통합 서보 드라이브가 있는 모터를 사용하는 것이다. 복잡한 모션 요구 사항이 있을 수 있는 일부 로봇의 경우 기존 접근 방식이 유효한 접근 방식이 될 수 있지만, 대부분의 경우 통합 서보 모터는 직교 시스템의 점대점 모션 제어 요구 사항을 처리하는 것 이상을 할 수 있다. 이 경우 통합 서보 모터는 직교 자동화 시스템의 비용 이점을 극대화하는 데 도움이 된다.
• 선택적인 사용: 직교 로봇은 지원하는 기계의 위나 뒤에 장착할 수 있기 때문에 사용자가 필요할 때 기계를 수동으로 실행할 수도 있다. 이러한 선택적 사용은 포장 기계에 대한 접근을 차단할 수 있는 바닥형 6축 로 봇으로는 어렵다.
성공적인 애플리케이션
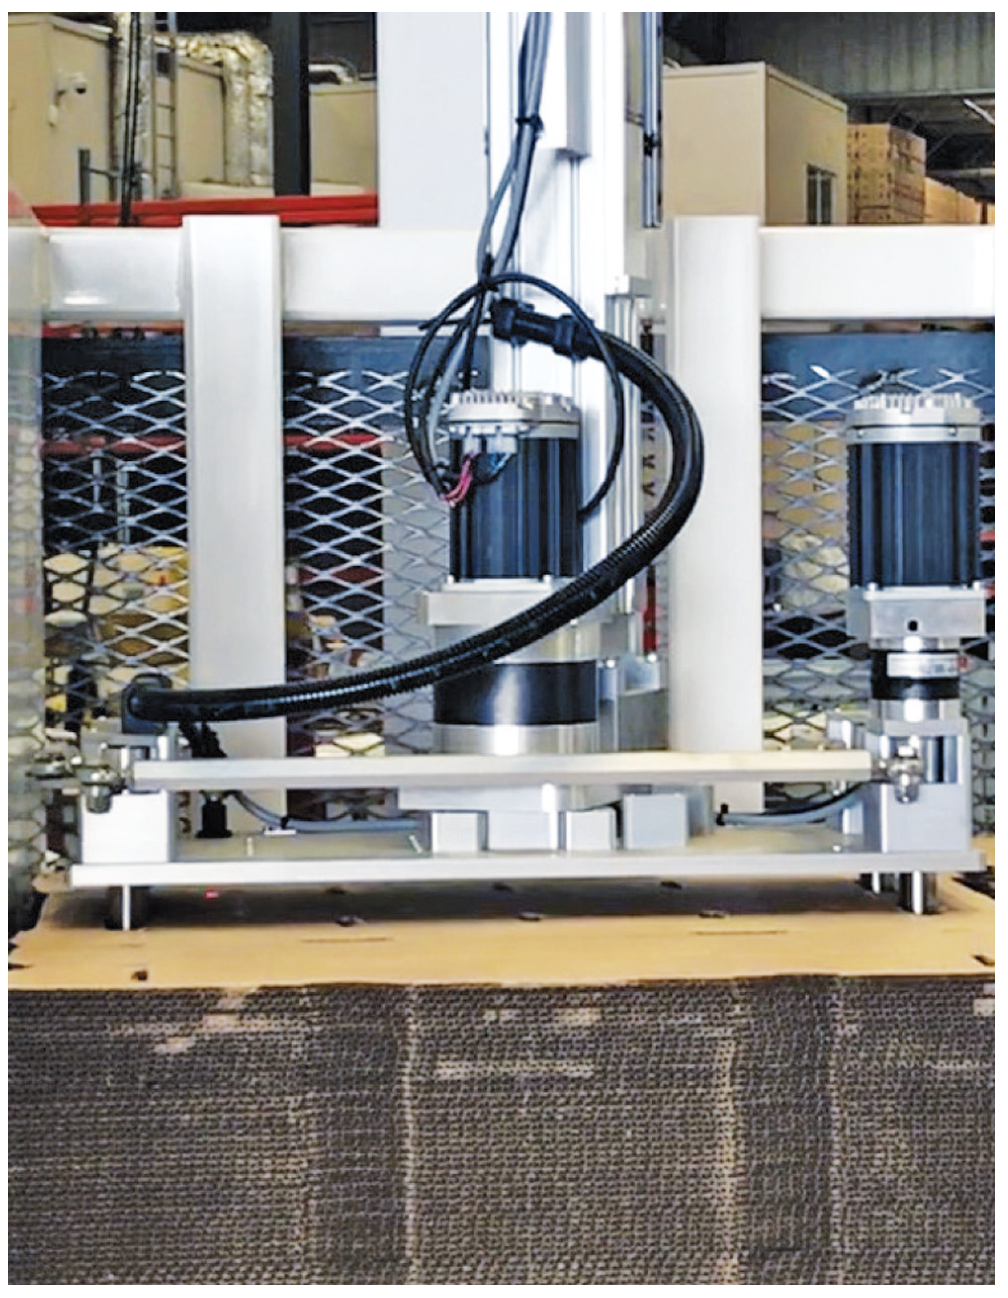
장거리 이동 직교 로봇 이송 장치는 공급, 골판지 포장 및 트레이 성형 기계 또는 컨베이어 라인에서 사용하기 위해 중첩된 판지 컨테이너를 분리하는 데 이상적이므로 다양한 포장 산업에서 사용할 수 있다. 장거리 이동 직교 로봇은 팔레타이징 및 디팔레타이징 작업도 처리할 수 있다. 농산물 포장은 장거리 직교 로봇의 주요 애플리케이션이다. Bell-Everman은 최근 이러한 모든 기술적 특징을 보여주는 장거리 이송 로봇 세트를 납품했다.
캘리포니아 센트럴 밸리에 있는 농업 포장 회사를 위해 제작된 이 로봇은 회사의 기존 IPAK 트레이 포머와 원활하게 통합되며, 각 로봇은 한 번에 최대 4대의 기계를 지원하고 쌓인 골판지로 기계를 채운다. 기계 위에 설치된 이 3축 갠트리 로봇은 Bell-Everman의 ‘ServoBelt’ Heavy 리니어 모션 스테이지를 기반으로 한다. 이 스테이지 디자인은 무제한 이동 길이, 독립적인 이동 캐리지 및 모든 방향으로 스테이지를 장착할 수 있는 기능을 제공한다.
이 로봇에서 가장 긴 축은 트레이 형성기의 뱅크 위로 이동하며 이동 길이는 50피트 이상이다. 골판지 시트를 4대의 트레이 성형 기계로 전달하기 위해 로봇은 먼저 골판지 팔레트를 고정하는 맞춤형 도크에서 골판지 로드를 선택한다. 그런 다음 각 트레이 포머에 하중을 전달한다. 4미터/초의 최고 속도인 ServoBelt의 속도 덕분에 로봇은 분당 35개 트레이의 최대 출력에서도 4개의 트레이 포머를 쉽게 따라갈 수 있다.
로봇을 잠그는 오버헤드 슬라이딩 게이트와 센서의 간단한 배열을 기반으로 하는 안전 가드는 바닥 장착형 6축 로봇에 필요한 비용의 일부에 불과하다. 또한 이 시스템에는 높이와 무게가 다양한 골판지 더미를 작업할 수 있는 모든 컨트롤과 맞춤형 EOAT가 포함되어 있다. 툴링은 불만 없이 최대 50kg의 페이로드를 처리하는 케이블이다. 기계를 적재하는 데 투압되는 작업자에 대해서도 마찬가지다.
팔레트에서 많은 양의 판지를 집어 성형 기계에 삽입하기 위해 몸을 숙이는 것은 부상에 대한 불만을 불러일으키는 힘든 작업이었다. 이러한 작업을 자동화함으로써 작업자를 덜 육체적으로 힘든 작업에 재배치할 수 있었다.
Bell-Everman의 한 관계자는 “이 대형 이송 로봇은 패키징 환경에서 직교 로봇 시스템으로 가능한 것의 한 예일뿐이다. 우리는 또한 매우 유사한 직교 접근 방식을 기반으로 팔레타이징 및 디팔레타이징 시스템을 개발했다. 이 로봇들은 3개의 리니어 모션 스테이지가 함께 작동하며, 포장 작업 자동화에 가장 효과적이고 효율적인 방법이 될 수 있다”고 말했다.
자료제공: Bell-Everman(www.bell-everman.com)

