


RESOLUTE™ 트루 앱솔루트 옵티컬 인코더의 위치 결정 및 확인 알고리즘
위치 계산 방법
RESOLUTE는 다음 <그림 1>과 같이 밝은 기판에 어두운 선으로 그려진 측정 눈금을 활용한다.
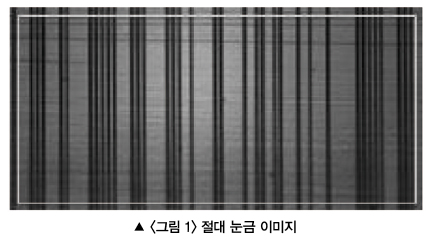 |
기본 눈금의 간격은 30㎛이지만 절대 위치 정보를 인코딩하기 위해 선택 라인이 누락되어 있는 구조가 적용되었다. 위치 요청을 수신하면 인코더가 특정 눈금 영역에서 스냅샷 이미지를 캡처하는데, 다음 <그림 2>에 나타나 있는 것과 같이 이미지 센서의 발광 다이오드와 전자 셔터가 약 100ns 동안 작동한다.
이 결과 ±20ns 이내의 시간 범위에서 모션 오류가 없는 이미지가 도출되는데, 이 때 이 이미지는 판독 헤드 내에 있는 DSP(디지털 신호 프로세서)로 전송되며 두 가지 개별 알고리즘을 활용해 위치를 계산한다.
방금 설명한 두 개의 알고리즘 중 알고리즘 1은 이전 위치에 대한 정보를 활용하지 않은 상태에서 단일 이미지를 디코딩해 위치를 계산하는데, 프로세스의 첫 단계는 이미지의 위상을 계산하는 것이다. 이 같은 단계는 증분 인코더가 수행하는 작업과 유사하며, 1nm 이상의 분해능과 0~30㎛ 범위의 값에서 기본 눈금 간격의 일부 형태로 결과를 나타낸다.
눈금의 각 이미지는 측정 방향으로 약 2mm 확장되는데, 눈금의 경우 어떤 한 이미지에서 위상을 정확하게 계산해 어두운 라인을 형성한다. 이와 같은 위상 계산은 인코더의 단거리 정확도, 분해능 및 노이즈 성능을 정의하는 역할을 한다.
한편, 위상 정보는 눈금에서 각 잠재적 라인의 중심 위치를 찾는 데에 활용되는데, 이 때 각 위치의 이미지에 대한 상호 관련성이 분석되어 암선의 존재 여부가 확인된다. 이후 이 결과는 판독 헤드 바로 아래의 눈금 패턴에 해당하는 65bit 2진 수치로 출력되는데, 눈금의 일부가 가려진다 하더라도 올바른 위치가 확보되도록 남은 비트가 중복 정보를 제공한다.
이 과정이 끝난 후 오류 감지 및 교정 알고리즘이 활용되어 비트 시퀀스가 판독 헤드의 개략적 절대 위치로 변환되며, 개략적 위치(눈금 간격의 정수)가 위상 정보와 결합되어 전체 알고리즘 1의 위치가 결정된다.
알고리즘 2의 경우 최근에 도출된 두 위치 판독값으로부터 선형 외삽을 활용해 위치를 계산한다. 이를 위해 알고리즘 2는 이전 판독 이후 인코더의 속도가 이전의 두 위치 사이에서 측정된 속도와 동일하다는 가정을 세운다.
이 같은 계산 오차는 순차 판독 사이의 시간, 이전 판독의 정확도, 타이밍 불확실성 및 판독 헤드와 눈금의 상대적 가속에 의해 결정된다. 판독 헤드와 눈금 사이의 최대 가속이 100m/s²(10g)인데, 62.5㎲마다 위치를 요청하는 일반적인 시스템에서 알고리즘 2의 최대 오차는 ±1.2㎲로 출력된다.
위치 비교
위치 계산이 끝나면 인코더가 출력할 위치 및 오류 플래그 설정 여부가 결정되는데, 이 때 알고리즘 1의 위상 계산 부분이 긍정적으로 작용한다. 한편, 눈금이 오염될 시 위상 정보에 잡음이 많아져 왜곡이 발생할 수 있는데, 그럼에도 불구하고 잡음으로 인해 발생하는 위치의 오차는 1㎛ 미만이며, 오염이 심한 경우에도 위상 정보는 안정적으로 확보된다.
하지만 개략적 위치 계산에서 오차를 교정하는 기능이 절대 위치를 올바르게 디코딩하기에는 역부족인 상황이 발생할 수 있다. 이 같은 상황 속에서 알고리즘 2에 의해 계산된 위치가 확고한 개략적 위치를 제공하는데, 알고리즘 2에 의한 상세 위치(위상)가 일정한 속도라는 요소로 인해 다소 부정확할 가능성이 존재한다.
작업 중 두 알고리즘으로 계산된 개략적 위치가 일치해 전체 위치가 서로 간에 ±15㎛(눈금 간격의 절반) 이내에 들어오면, 판독 헤드가 알고리즘 1로부터 얻은 위상과 함께 개략적인 위치가 출력된다. 그리고 이와 동시에 내부 카운터가 0으로 설정되는데, 만약에 개략적 위치가 일치하지 않을 시 판독 헤드가 알고리즘 2의 개략적 위치와 함께 알고리즘 1의 위상을 출력하고 내부 카운터를 증가시킨다.
내부 카운터의 값이 4를 초과할 시 위치 출력이 정확하다는 명제가 성립될 수 없기 때문에 판독 헤드가 오류 플래그를 설정하게 되는데, 이 때 생기는 오류 플래그 설정의 원인을 살펴보면 다음과 같다.
예 1
판독 헤드가 눈금 코드의 오차 교정 기능을 벗어나는 오염 영역을 거친다고 가정 시 알고리즘 1로부터 잘못된 개략적 위치가 도출된다. 이와 같이 오염으로 인해 발생한 1㎛ 미만의 부정확성에도 불구하고 위상은 올바르게 출력되며, 판독 헤드는 개략적인 위치 사이의 불일치를 내부적으로 기록하고, 알고리즘 1의 올바른 위상과 함께 알고리즘 2의 올바른 개략적 위치도 출력한다.
판독 헤드가 알고리즘 1로부터 5개의 연속적인 이미지에 대한 올바른 개략적 위치를 얻지 못할 시 오류 플래그를 설정하게 되는데, 이것이 결국 불확실한 위치로 이어지게 된다. 만약 알고리즘 1이 4개 이하의 이미지에 대해 정확한 개략적 위치를 얻게 된다면, 카운터가 재설정되고 이전과 같이 위치가 계속해서 출력된다.
예 2
판독 헤드가 정상 작동하는 상태 하에서 ~10,000m/s²으로 가속을 하거나 100㎛ 이상에 걸쳐 2m/s에서 정지 상태로 감속을 수행할 시 알고리즘 1로부터 도출된 위치는 올바르지만, 알고리즘 2로부터 도출된 위치가 올바른 위치와 차이를 보이게 된다.
판독 헤드는 알고리즘 2의 개략적 위치가 올바르다고 가정한 후 알고리즘 1의 위상을 함께 출력하는데, 이 시점부터 두 알고리즘의 개략적 위치가 불일치하게 된다. 이로 인해 판독 헤드는 실제 위치보다 지체된 5개의 위치를 계산한 후 오류 플래그를 설정하게 된다.
예 3
두 알고리즘이 동시에 오차를 일으켰을 시 이온화 방사로 인해 판독 헤드의 프로세서 내에 있는 메모리 영역이 손상을 입게 되고, 그 결과 두 알고리즘의 위치 역시 손상을 입게 된다. 두 알고리즘은 위치 계산 방식이 다르기 때문에 동일하게 잘못된 정보가 생성되어 손상이 발생할 것이라는 상황을 상정하기가 어렵다.
이 때문에 판독 헤드는 개략적 위치가 다른지를 확인하고 카운터를 증가시킨 후 알고리즘 2의 개략적 부분과 알고리즘 1의 위상에서 발생한 잘못된 위치를 출력한다. 알고리즘 2는 이전의 판독값을 기준으로 삼기 때문에 이 시점부터는 출력되는 위치 정보가 틀릴 수밖에 없다. 따라서 올바른 위치 정보를 제공할 수 있도록 알고리즘 1이 복구된다 하더라도 판독 헤드는 5개의 잘못된 위치를 계산한 후 계속해서 오류 플래그를 발생시킨다.
오류 플래그 응답
앞의 예를 통해 판독 헤드가 5개의 잘못된 위치를 출력한 후 오류 플래그를 설정한다는 사실을 알 수 있다. 62.5㎲마다 위치를 요청하는 시스템의 경우 첫 번째 잘못된 위치를 출력한 후 오류가 발생할 때까지 드는 시간은 313㎲이다. 500㎲ 간격으로 위치를 요청하는 시스템의 경우 이미지 사이의 시간이 75㎲를 초과하지 않도록 판독 헤드가 각 요청 시간 사이에서 6개의 추가 이미지를 처리해 500㎲의 시간이 소요된다.
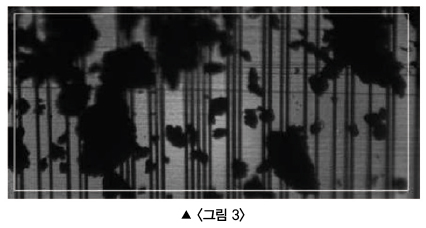
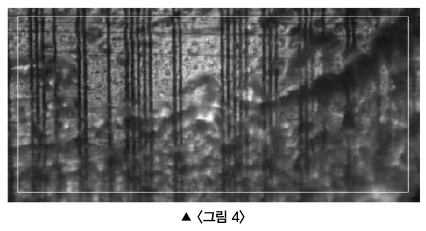
두 경우 모두 잘못된 위치가 출력되는데, 이로 인해 오류 플래그가 발생할 때까지 소요되는 시간이 잘못된 데이터가 제어 시스템에 영향을 미치기 전에 오류 플래그에 응답하게 되어 적합한 조치를 취하는 것이 불가능해진다. 한편, <그림 3>과 <그림 4>에서는 위상 확인이 가능하고 일반적으로 절대 코드 추출을 무효화시키는 눈금 오염의 예를 확인할 수 있다.
 |
 |
판독 헤드 위치 신뢰도를 향상시키는 방법
지금까지의 예는 모두 알고리즘 2가 위치를 외삽해 충분한 이력 데이터를 보유하게 된다는 전제 하에 제시되었다. 하지만 판독 헤드에 전원이 공급된 직후 눈금에서 판독한 위치와 비교할 외삽된 위치가 존재하지 않는 상황이 발생할 수 있다.
이 상황에서는 판독 헤드의 위치 신뢰도를 높이기 위한 방법으로 두 가지 방법이 눈금에 적용된다. 첫 번째 방법은 판독 헤드의 이미지 대비 수용 불가 시 오류 플래그를 자동으로 설정하는 것이고, 두 번째 방법은 오류 교정의 허용 범위에 제한을 두는 것이다.
이 같은 두 가지 제한은 전원이 켜지는 동안 판독 헤드의 오염 면역성이 조금이라도 감소하는 데 도움이 된다. 한편, 판독 헤드가 잘못된 위치를 확정한 상황에서 전원이 켜졌을 때 눈금 코드가 500㎛를 이동하면서 불일치를 탐지하는데, 이 때 오류 플래그가 설정된다.
CRC
판독 헤드에 의해 위치 및 오류 신호가 계산되면 CRC(Cyclic Redundancy Check)가 계산되어 호스트 컨트롤러로 전송되기 전에 데이터에 첨부된다. 데이터가 수신되면 CRC가 다시 계산되며 전송된 값과의 비교가 가능해지는데, 만약 이 값에 차이가 있다면 전송 중에 데이터가 손상된 것이다.
이 같은 일련의 과정을 통해 위치 또는 오류 신호가 손상되었을 때 이를 감지할 수 있는데, 기존 직각 위상 시스템과 비교 시 직렬 프로토콜을 사용할 때 발생하는 추가적 이점은 각 전송이 독립적이어서 전송 오류가 누적되지 않는다는 것이다. 이러한 RESOULTE의 고유 동작과 특징은 잘못된 카운트, 위치 이동 및 카운트 이탈이 발생하지 않도록 지원해 사용자의 안전을 보장한다.
자료제공 | 레니쇼 코리아(www.renishaw.co.kr)


