


기획연재 ③ 모션 제어 시스템은 무었인가?
이번호 목차
Ⅲ. 모션 제어기의 위치 제어와 모션 제어 프로그램
1. 모션 제어기의 위치 제어
2. 제어기의 모션 제어 프로그램
Ⅲ. 모션 제어기의 위치 제어와 모션 제어 프로그램
1. 모션 제어기의 위치 제어
모션 제어기의 위치를 제어하기 위해 활용되는 일반적인 방법에는 펄스열 제어를 통해 위치 명령을 모터 드라이버로 보내는 것이 있다. 모션 제어기에서 사용자 프로그램을 실행할 때 위치 제어 명령은 펄스열로 출력되는데, 모션 제어기에서 스테핑 모터와 서보 모터의 위치를 연산하는 방법은 상이하다.
그 이유는 스테핑 모터 특성상 고속 운전 중에 공급되는 모션 제어 펄스의 주파수가 조금이라도 미세하게 진동할 시 그 순간 바로 탈조 회전력이 감소하기 때문인데, 이로 인해 스테핑 모터 제어는 속도 제어에 기반한 위치 제어를 수행해야 한다.
한편, 서보 모터의 경우, 고속 펄스열에서 주파수가 미세하게 변동되더라도 모터의 회전 관성과 실제 모션 출력에 별다른 영향이 가지 않기 때문에 샘플링 시간에 의한 위치 제어 방법을 사용한다.이 때문에 스테핑 모터가 회전 중에 있을 때에는 이송 편차를 보상하는 것뿐만 아니라 피드백 제어를 구현하는 것 역시 어렵다.
그래서 사용자는 서보 드라이버와 스테핑 드라이버를 동시에 구성할 수 있는데다가 각각의 독립적인 모션도 생성하는 제어기를 사용해야 하는데, 이러한 제어기는 다양한 모션을 구현한다. 다음 <그림 6>은 스테핑 모터를 제어하기 위해 모션 제어기에 적용되는 파라미터(매개변수)를 나타낸 것이다.
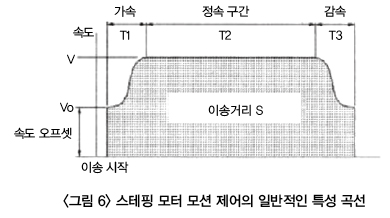 |
이송거리 S는 모터가 회전해 이송할 전체 이송 펄스수를 설정하는 것이며, 이송속도 V는 모터가 회전을 시작해 도달하는 최고 속도이다. 그리고 가속시간 T1은 최고 속도까지 가속을 활용해 도달하는 시간이며, 감속시간 T3은 최저 속도까지 감속하는 시간을 의미한다. 속도 오프셋 Vo는 운전 시작과 끝에서 지정되는 속도이다.
앞에서 설명한 바와 같이 스테핑 모터의 위치 제어를 위해서는 속도 제어 방법을 통한 제어가 필요한데, 그 이유는 스테핑 모터 저속구간에 공진 주파수가 존재하기 때문이며, 또 다른 이유로는 최고 이송속도 V의 설정값이 스테핑 모터 Pull-Out 토크 가까이에서 운전을 하고 있을 때 이송속도가 조금이라도 진동을 하게 되면 바로 탈조가 발생하게 되는 현상을 들 수 있다.
이로 인해 스테핑 모터 제어를 하는 데에 있어 속도 오프셋 Vo를 운전 개시 속도로 설정하는 것과 속도곡선을 부드럽게 제어하는 것이 매우 중요하다고 할 수 있다. 또한 가속시간 T1과 감속시간 T3 역시 운전에 있어 중요한 파라미터가 되며, 지정된 시간을 참조해 가속시간의 순간 속도 변화량을 계산하는 역할을 수행한다.
한편, 모션 제어기는 <그림 6>과 같은 모션 제어 곡선을 연산하기 위해 마이크로 프로세서를 내장하고 있는데, 이러한 마이크로 프로세서는 기준 시간을 설정하고, 단위 시간이 경과되면 위치 제어를 위해 단위 시간당 변화하는 주파수를 설정한 후, 이를 출력해 제어를 수행한다.
다음 <그림 7>은 서보 모터를 이용한 위치 제어의 특성 곡선을 나타낸 것인데, <그림 7>을 통해 서보 모터에 공진 주파수를 피하기 위한 속도 오프셋 Vo가 없음을 알 수 있다.
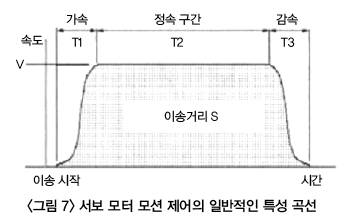 |
이는 서보 모터의 특성상 제어 이득 설정에 따라 다소 차이가 있기는 하지만 스테핑 모터에서 발생하는 저속 구간 공진현상 등이 서보 모터에서는 나타나지 않는데다가 실제 운전을 하는 데에 있어서 서보 모터가 스테핑 모터보다 더 부드러운 모션 제어를 구현하기 때문에 일어나는 현상이다.
서보 모터 위치 제어에서는 스테핑 모터 제어와는 달리 단위시간당 위치의 편차량을 제어하는데, 이러한 방식은 마이크로 프로세서 내부에서 이송 위치의 연산을 수행한 후, 이를 다시 속도값으로 계산해 출력한다.
이와 같은 방식은 결국 연산을 한 번 더 수행하는데, 이로 인해 여러 개의 축을 동시에 제어할 수 있는 보다 성능 좋은 프로세서가 요구되고 있다. 한편, 최신 제어기들은 DSP(Digital Signal Processor, 디지털 신호 프로세서)나 RISC 프로세서 등을 채용하고 있는데, 지난 9월호에 실린 <사진 2>의 모션 제어기에도 DSP와 RISC가 내장되어 있다.
2. 제어기의 모션 제어 프로그램
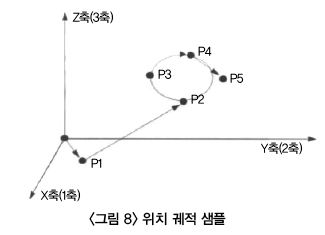
제어기의 모션 프로그램은 제조사와 제품 특성에 따라 모두 다른 형태로 적용되는데, 일반적인 모션 제어 프로그램을 9월호에 실린 <사진 2>와 <표 1> 기준으로 설명하면, 다음 <그림 8>처럼 5개의 위치 이송을 위한 모션 궤적과 <표 2>와 같은 프로그램이 형성됨을 알 수 있다.
 |
<표 2>는 프로그램의 구성이 코드로 이뤄져 있음을 보여주는데, 프로그램 이송 데이터는 원점을 기준으로 이송하는 절대 위치 지정과 더불어 현재 위치를 기준으로 이송하는 상대 위치 이송 역시 수행 가능하다.
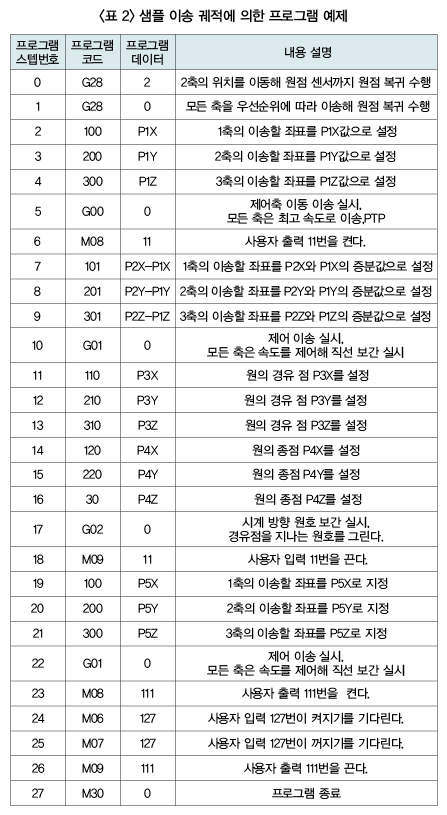 |
또한 프로그램 이송 데이터는 축위치 이송의 궤적과 무관하게 이송되는 PTP(Point to Point) 모션을 실시할 수 있으며, 속도 제어 및 위치 제어를 통해 이송하는 보간 모션을 나타낼 수 있다. 여기서 PTP 모션이란 축 제어에서 중간 경로를 거치지 않고 제어축을 움직일 수 있는 최고 속도로 이송시키는 방법이며, 보간 모션이란 축의 이송 속도를 최고 속도로 설정하지 않은 채로 이송 가능한 속도를 상호 제어하고, 더 나아가 위치 데이터에 의한 제어를 실시함으로써 실시간 경로를 연속적으로 확보하는 것을 의미한다. <끝>
자료제공 | 와이에스엠테크(www.ysmtech.co.kr)


