


기획연재 ② 모션 제어시스템은 무었인가?
이번호 목차
Ⅱ. 제어 시스템의 구성과 연결
1. 모션 제어 시스템의 구성
2. 모션 제어기 연결 특성
Ⅱ. 제어 시스템의 구성과 연결
1. 모션 제어 시스템의 구성
일반적으로 모션 제어를 수행하는 제어 시스템은 모션 제어를 위한 제어기, 제어기로부터 명령을 받아 모터를 구동하는 모터 드라이버, 실제 기구부와의 조립을 통해 구동되는 모터로 구성된다. 다음 <그림 3>에 있는 산업용 제품들이 위에서 설명한 구성을 나타내는데, <그림 3>은 상위 제어기와 서보 드라이버 혹은 스테핑 드라이브를 연결한 후, 그 하위에 서보 모터와 스테핑 모터를 연결하는 구성 방식을 보여주고 있다.
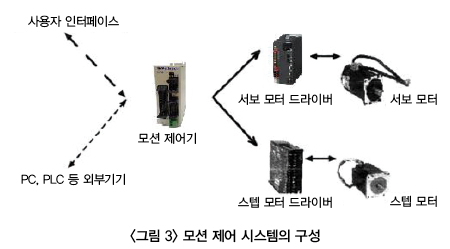 |
<그림 3>을 통해 제어기, 드라이버, 모터를 구성하면 모션 제어를 위한 기본적인 구성이 완성된다는 것을 알 수 있는데, 이 때 PLC 등을 사용해 모션 제어기의 상위 제어기를 구성할 수 있고, 이를 통해 다중 처리 및 복잡한 I/O Sequence를 보유하고 있지 않은 모션 제어기의 입출력 기능을 활용해 PLC 기능을 대신 제어할 수 있다.
한편, <그림 3>에서 점선으로 표시되어 있는 PC와 PLC 등은 일반적으로 모션 제어기의 상위로, 호스트 제어가 필요한 경우에 활용되는데, 거의 모든 제어 응용에서 모션 제어기의 패널을 통해 제어를 수행한다. 또한 사용자 인터페이스의 경우, 사용자가 보유한 기능에 따라 제어 패널을 제작할 때 활용되며, 제어기의 패널을 통해 제어가 가능한 일반 기능을 별도 조작 패널로 구성할 경우에도 사용되곤 한다.
2. 모션 제어기 연결 특성
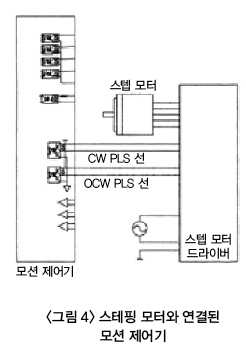
<그림 3>에 있는 제어 시스템의 구성 연결 상태를 자세히 나타내면 다음 <그림 4>, <그림 5>와 같다. <그림 4>를 통해 볼 수 있듯이 제어기와 스테핑 모터 드라이버 및 스테핑 모터 간의 연결은 비교적 간단하게 이뤄진다.
 |
 |
<그림 4>는 펄스선 연결과 모터 연결만으로 스테핑 모터 구동을 위한 배선 작업이 완료된 상황을 나타내고 있는데, 이 때 주의할 것은 펄스선 연결이 비교적 높은 주파수의 펄스열을 인가받는 선이기 때문에 반드시 두 선씩 꼬아서 배선을 해야 한다는 점이다. 이와 같이 간단한 배선이 가능한 이유는 위에서 설명했듯이 스테핑 모터가 인가되는 펄스 수에 비례해 회전각을 부여받아 정해진 펄스열이 공급될 시 회전각 파악이 가능해지기 때문이다.
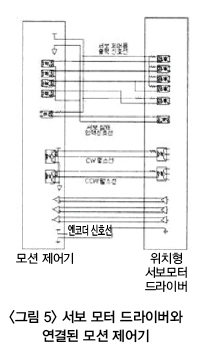
한편, 스테핑 모터의 특성상 이송 중에 탈조가 발생할 수 있는데, 이는 모터 회전축에 인코더를 부착한 후, 피드백을 통한 제어기의 최종 도착점 위치 보상 기능을 활용해 완전한 이송을 지원함으로써 해결 가능하다. <그림 5>는 서보 모터 드라이버와 모션 제어기의 배선도를 나타낸 것으로, 일반적인 배선의 특징을 간략히 설명하고 있다.
서보 드라이버에는 스테핑 모터 드라이버와는 달리 드라이버 신호를 제어하는 제어입력이 내장되어 있는데, 상위 모션 제어기가 이를 제어해 사용자가 서보 모터를 사용하지 않을 때에도 서보 모터에 인가되는 에너지 및 소비전력, 회전방향을 제어할 수 있도록 지원한다. 신호선 중에서 가장 중요한 것이 서보 상태를 알려주는 상태 알림 신호인데, 이 신호는 제어기에서 서보 계통의 동작이 정상적으로 동작하는지를 알려주는 중요한 요소이다.
<그림 5>의 서보 드라이버는 위치형 서보 드라이버로 입력되는 펄스 수에 의해 설정된 기어비와 인코더의 분해능에 비례한 회전을 수행하는데, 이 때문에 펄스선이 수 Hz에서부터 수백 KHz에 이르기까지 고속 펄스열에 의해 제어를 받게 된다.
서보 모터 드라이버의 경우, 서보 모터를 PWM(Pulse Width Modulation, 펄스폭변조)으로 구동하기 위해 수십 KHz에 이르는 주파수로 고압의 전압을 스위칭 하는데, 이 때 상당한 스위칭 소음이 발생할 수 있으므로 사용자는 배선을 하는 데에 있어 각별한 주의를 기울여야 한다. <다음 호에 계속>
자료제공 | 와이에스엠테크(www.ysmtech.co.kr)


