


한국훼스토, 자연의 원리를 자동화 기술로 승화시키다!
최근 Festo는 자연에서 발견한 에너지 효율적인 그립핑 원리를 자동화 기술에 적용하여 완성함으로써 기술력을 입증했다.
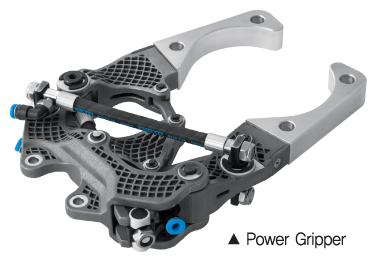
Festo의 엔지니어들이 도마뱀의 빨판을 모델로 삼은 흡착컵인 NanoForceGripper를 개발한 것. 이와 함께 Festo는 새의 부리에서 영감을 얻은 파워 그립퍼도 선보였다.
Festo는 자연의 원리를 자동화 기술로 전환/적용시키는 것은 통해 에너지 소모의 최적화를달성할 수 있다고 밝혔다.
 |
물체를 그립핑, 홀딩하며 내려놓는 동작은 자동화 기술에서 매우 중요한 프로세스다.
하지만 기존의 전통적인 그립퍼 솔루션은 그립핑력/중량 비율에 있어서 에너지 효율적이지만은 않았다.
반면에 자연은 에너지 효율의 원리에 대한 풍부한 예를 보여주고 있다. Festo의 Bionic Learning Network의 미션은 이러한 자연의 원리를 자동화 기술로 전환/적용시키는 것이다.
이를 통해 자연으로부터 적용 가능한 잠재력을 생산 프로세스에 활용하는 최선의 방법으로 에너지 소모의 최적화를 이끌어낸다.
Festo의 Bionic Learning Network의 엔지니어들은 도마뱀의 빨판을 모델로 삼은 흡착컵인 NanoForceGripper를 개발했다. 이 흡착컵은 반 데르 발스의 힘을 통해 물체의 표면에 안정적이고 지속적으로 매달릴 수 있다.
그립퍼 하단에 부착된 Gecko Nanoplast 테이프는 그립퍼의 주요 부품으로서 1cm²당 29,000개의 그립핑 요소를 가지고 있다.
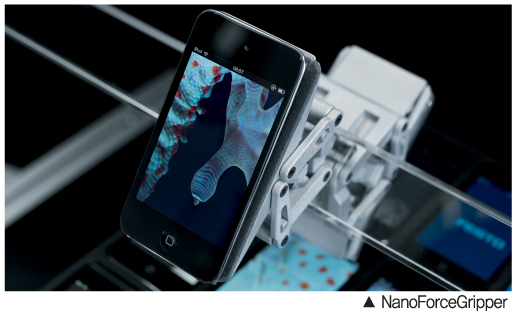 |
부품을 한번 그립핑 할 경우 추가적인 에너지 소모없이 영구적으로 붙잡을 수 있다.
그립핑한 부품을 내려놓을 때는 물고기의 꼬리 지느러미를 본떠 만든 Fin Ray Effect의 구조의 반작용력으로 결합을 풀고 테이프가 떨어진다. 일자형 표면에서 곡선형으로 구조를 변형시키는 Push-Push 메커니즘은 탄성력을 완화시키는 역할을 하며, 그립핑된 물체가 부드럽게 놓일 수 있을 때까지 테이프로 덮인 그립퍼 표면이 점점 줄어든다.
Push-Push 메커니즘을 통해 에너지 효율적으로 그립핑 동작을 수행, 유지하는 것은 그립퍼에 있어 혁신적인 기술이며 이전에는 불가능한 일이었다.
이러한 획기적인 NanoForceGripper 기술은 유리, 디스플레이와 같이 매끈한 표면을 가지며 섬세함을 필요로 하는 어플리케이션에서 알맞게 사용되며 효과적인 핸들링을 구현할 수 있다.
파워 그립퍼는 Bionic Learning Network와 대학이 협력하여 진행된 산학 협동 프로젝트다.
학생들은 새 부리의 복합적인 키네메틱을 모델로 삼아 평면 그립퍼, 공간 그립퍼 및 Point Gripper의 변수에 대한 시험을 진행하였으며 이를 통해 설계된 파워 그립퍼는 엔지니어들 사이에서 Watt’s linkage라고 불리는 동작 원리를 적용한 것이다.
이 그립퍼는 경공압 머슬과 타이타늄 합금을 기본 부품 재료로 사용한 경량 설계로 인해 매우 우수한 힘/중량 비율을 가지고 있다.
연구 프로젝트로서 파워 그립퍼는 새로운 그립핑 시스템 개발의 다양한 가능성을 입증한다. 경량이며 매우 안정적인 그립퍼 구조로 인해 전반적인 시스템 또한 경량화가 가능하며, 결과적으로 더욱 우수한 에너지 효율로 작동하는 것을 의미한다.


