


브러시리스 DC모터 및 스텝모터, 임베디드 모션 제어 보드 구축을 위한 세가지 방법
이 기사에서는 일반적인 NEMA 23 또는 NEMA 34 크 기의 브러시리스 DC 모터 또는 스텝 모터를 구동할 수 있는 임베디드 모션 제어 보드를 구축하기 위한 세 가지 접근 방식을 살펴본다. 특히 실험실 자동화, 모바일 로봇, 테스트 장비, 패키징 장비 및 로봇 팔 제어와 같은 최종 애플리케이션에 사용되는 포지셔닝 모션 컨트 롤러에 중점을 둘 것이다.
일반적인 모션 제어 솔루션은 <그림1>에 표시된 것 과 비슷할 것이다. 보드는 완전히 독립되어 있으며 제어되는 기계 내부 또는 위에서 작동하는 데 필요한 모든 커넥터와 장착 하드웨어가 있다. 여기에는 온보드 마이크로프로세서가 포함되어 있어 사용자가 작성한 애플리케이션 코드를 제어 보드에서 직접 실행하여 기 계 작동을 제어할 수 있다.
왜 임베디드 컨트롤인가?
 |
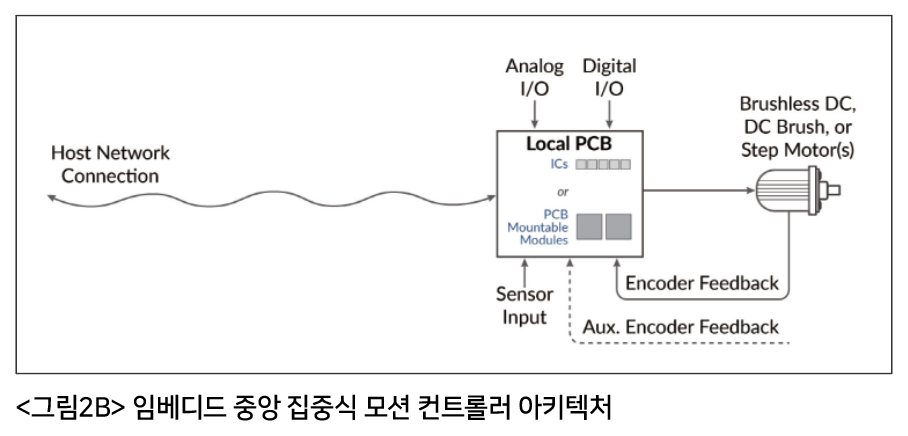 |
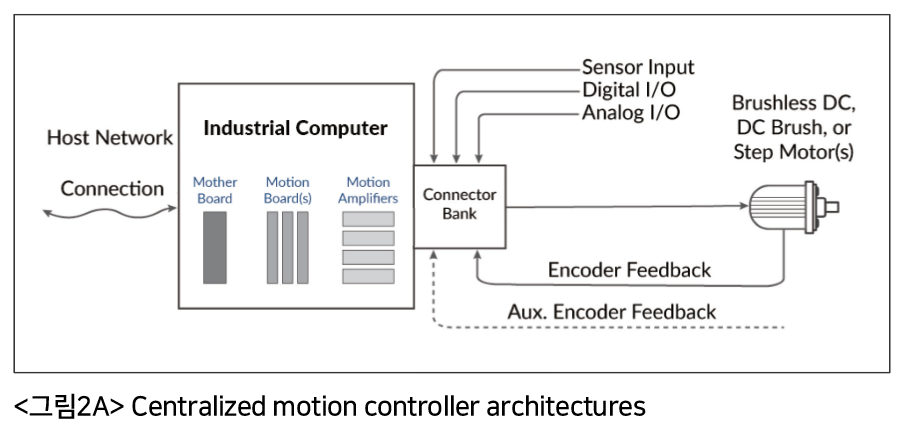
<그림2A>와 <그림2B>는 설계자가 모션 컨트롤러를 구성하는 데 사용할 수 있는 두 가지 전반적인 접근 방식을 보여준다. 즉, 제어되는 기계 하드웨어에서 원격으로 위치한 중앙 집중식 컨트롤러와 기계 내부 또는 내부에 위치한 임베디드 컨트롤러다.
이 두 가지 다른 옵션을 고려할 때 임베디드 PCB 기반 컨트롤러를 구성 또 는 구매하는 이유를 묻는 것이 합리적이다. 대답은 하나의 간단한 원칙으로 요약된다. 가까이 구성될수록 좋다. 임베디드 컨트롤러는 제어할 센서와 모 터에 더 가깝다. 즉 케이블이 짧아져 소음이 적고 응답 시간이 빨라진다. 또한 원격 컨트롤 러가 포함된 박스·랙과 제어되는 기계에 연결하기 위한 두꺼운 케이블 묶음을 제거하기 때문에 비용이 적게 든다.
PCB 기반 모션 컨트롤러 설계
‘구성 vs 구매’ 비교를 제공하기 위해 아래의 사항들은 원하는 PCB 기반 컨 트롤러의 설계를 위한 지표들이다.
• 제어되는 기계 하드웨어에 장착하도록 설계된 소형 임베디드 PCB
• 축당 최대 350W 온보드 모터 증폭 기능이 있는 3축
• 브러시리스 DC와 스텝 모터의 혼합 제어
• 인코더, 홈 센서, 리미트 스위치 및 범용 I/O와 같은 일반적인 모션 제어 기 능을 위한 입력 및 출력을 제공
• 단일 DCV 입력(모터 구동 전압)으로 전원 공급
• 온보드 사용자 작성 소프트웨어 코드 실행으로 독립형 작동 이더넷 호스트 인터페이스와 통신하는 기능
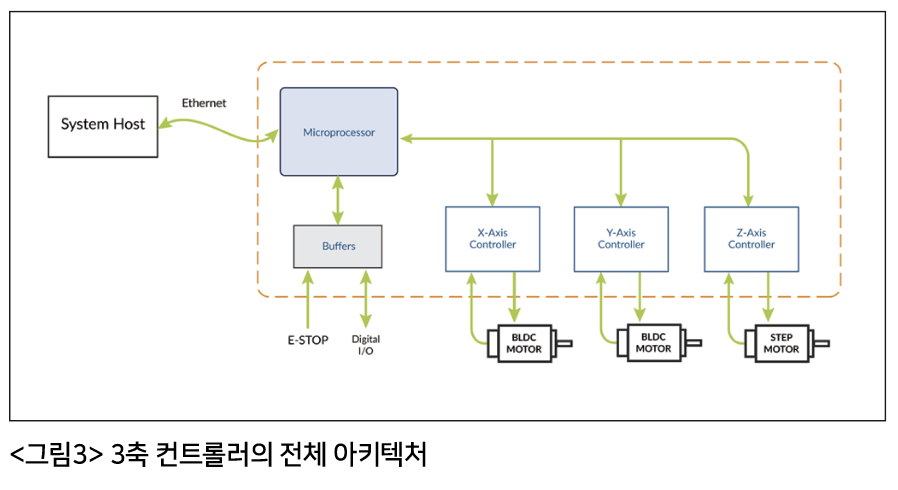 |
<그림3>은 원하는 제어 아키텍처를 보여준다. 총 3개의 축 컨트롤러가 있지만 컨트롤러 PCB와 이더넷 호스트 네트워크 사이에는 하나의 연결만 있다. 컨트롤러 보드의 마이크로프로세서는 호스트 네트워크와 인터페이스하고 수신된 명령을 분석한다. 그런 다음 이 수신된 명령에 따라 제어 중인 축의 이동을 조정한다. 축 X, Y 및 Z에 레이블을 지정했지만 이는 임의적이다.
시스템 호스트에서 전송되는 명령은 ‘XYZ 위치로 이동’ 또는 ‘슬롯 A1에서 B7로 테스트 튜브 이동’과 같은 상위 수준 명령이라는 점에 유의해야 한다. 마이크로프로세서에는 시퀀스를 실행하기 위해 이러한 고급 명령을 각 축에 대 한 일련의 저급 모션 명령으로 변환하는 방법을 알고 있는 사용자 작성 애플 리케이션 코드가 포함되어 있다.
또는 pmd의 임베디드 PCB 기반 컨트롤러는 완전히 독립형으로 작동할 수 있으며, 터치 스크린이나 버튼을 사용하여 인간 작업자의 명령을 받고 호스트 네트워크만 사용하여 결과를 보고할 수 있다.
...1, 2, 3, (4, 5, 6)만큼 쉽다.
3축 모터 컨트롤러의 엔지니어링 설계에 수반되는 것은 무엇인가? 물론 모든 프로젝트는 조금씩 다르지만 컨트롤러를 구축하려면 다음과 같은 작업이 광범위하게 필요하다.
커넥터 및 배선 체계 선택: 이 단계는 전기 엔지니어 (EE) 또는 시스템 엔지니어가 수행하며 전체 PCB 회 로도 설계 단계의 예비 단계다.
사용할 모터 앰프 방식 결정: 임베디드 모션 컨트롤 분야에서 모터 앰프에 대해 해야 할 일이 큰 갈림길이 다. 350와트를 구동할 수 있는 브러시리스 DC 또는 스텝 모터용으로 처음부터 완전히 설계된 증폭기는 심각 한 설계 프로젝트이며 EMI, 전류 제어 및 PCB 레이아 웃에 대한 고려 사항을 포함한다. 대안은 기성품 PCB 장착 증폭기다. 이 소형 모듈은 500W(또는 그 이상) 를 구동할 수 있으며 고성능 전류 제어, 증폭 및 모터 권선 구동을 위한 안전 기능을 제공한다.
모션 제어 IC 구축 또는 구매 여부 결정: 임베디드 모션 컨트롤러 작업 목록의 또 다른 큰 갈림길은 기성품 모션 제어 IC를 사용할지 대신 범용 모션 엔진 코드를 작성할 지 여부다. DSP, 마이크로프로세서 또는 FPGA 기성품 모션 제어 IC는 축당 ~이며 풍부한 프로파일링, 서보 제어 및 증폭기 제어 기능을 제공한다. 이 경로를 선택하면 아래의 관련 소프트웨어 작성 작업을 건너뛸 수 있다.
PCB 도식 설계 및 배치: 이전 두 가지 설계 작업에서 내린 결정을 활용하는 이 단계는 한 명 이상의 EE가 수행하며 필요한 다양한 전기 기능을 달성하기 위해 IC 구성 요소를 조사 및 선택하고 PCB의 회로도를 구성하는 것으로 구성된다.
모션 엔진 소프트웨어 코드 작성: 모션 엔진 IC에 대한 완전 맞춤형 솔루션을 사용하려면 프로필 생성, 서보 루프 클로저(종종 PID 제어) 및 기타 E-stop, 리미 트 스위치 등과 같은 실시간 관리 기능을 위해 소프트웨어를 작성해야 한다.
마이크로프로세서 시스템 소프트웨어 코드 작성: 이 마이크로프로세서는 호스트 네트워크와 통신하고 모션 시퀀스, 사용자 인터페이 스, 안전 모니터링 및 기타 기능을 포함한 전체 기계 동작을 조정한 다. 이는 모션 엔진 IC와 동일한 마이크로프로세서일 수 있지만 이러한 접근 방식을 사용하면 복잡성이 추가되어 고속 멀티태스킹 실 시간 운영 체제가 필요하다. 오늘날 마이크로프로세서의 비용과 크 기로 인해 대부분의 3축 모션 컨트롤러는 대신 메인 PCB 마이크로 프로세서를 모션 제어 마이크로프로세서에서 분리한다.
마이크로프로세서 애플리케이션 소프트웨어 코드 작성: PCB의 모션 및 주변 IC에 연결하기 위한 작동하는 운영 체제 및 소프트웨 어 드라이버를 갖는 것은 최종 기계 제어 솔루션을 갖는 것과 다 르다. 따라서 여기서 전체 마이크로프로세서 기능을 세 부분으로 나눌 것이다. 그 중 위에 자세히 설명된 시스템 소프트웨어 코드 가 첫 번째이고 이 작업이 두 번째다.
모션 제어 프로필 및 매개변수: 이것은 소프트웨어 개발 프로세스의 세 번째이자 마지막 부분이며 실제 기계 하드웨어와 함께 작 동하여 모션 프로필, 서보 설정 및 기타 모션 제어 설정을 최적화 하는 작업으로 구성된다. 이러한 노력에는 일반적으로 시행 착오와 추적 기능의 사용이 포함되므로 다른 최적화 중에서 궤적 오버 슈트 및 언더슈트를 최소화할 수 있다.
옵션 1: 구성
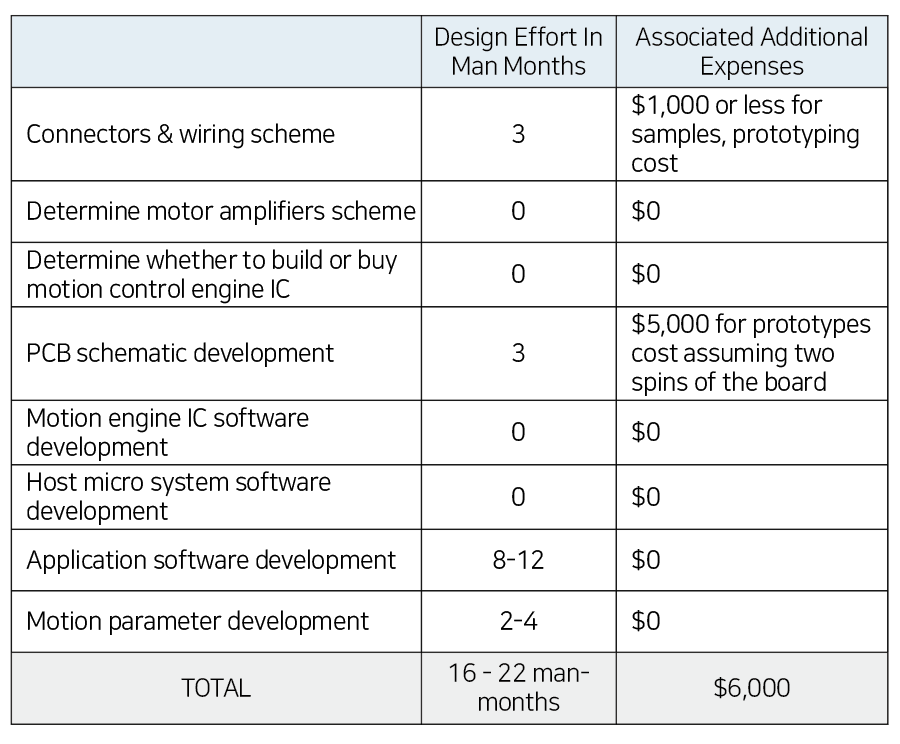
아래 표는 구성 옵션을 선택할 때 위에 나열된 각 프로젝트 개 발 단계에 대한 매우 대략적인 추정치를 제공한다.
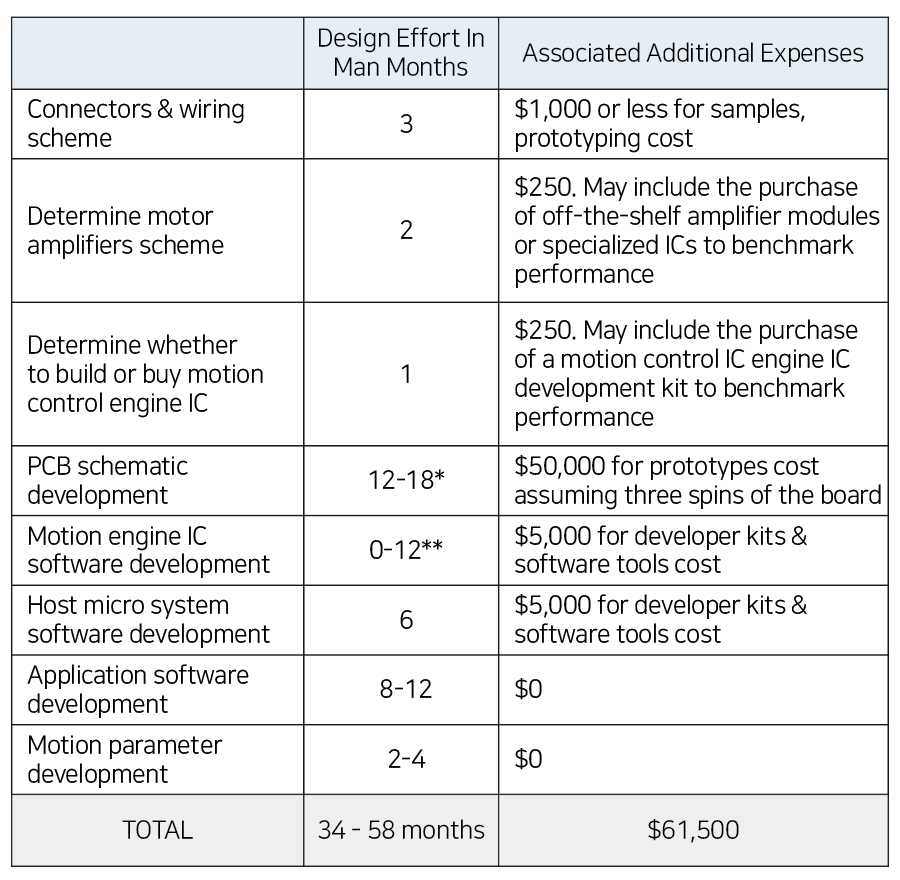 |
구성 옵션 요약: 3축 모션 컨트롤러 PCB를 구축하기 위한 설계 노력과 관련 비용이 상당하다. 적절한 엔지니어링 기술 조합이 필요 하지만 이것으로도 2~3명의 팀이 컨트롤러를 완성하는 데 일반 적으로 18개월이 걸린다.
기성 모션 제어 IC 및 증폭기가 설계에 사용되는 경우 이 값을 줄일 수 있다. 구성 접근 방식의 주요 이점은 결과 컨트롤러가 커넥터 및 폼 팩터 측면에서 애플리케이션에 완전히 맞춤화되고 단위당 비용 이 가장 낮다는 것이다. 연간 1,000개의 컨트롤러를 생산한다고 가정하면 달성 가능한 전체 PCB 비용은 5~0이며 축당 비용은 ~0다.
옵션 2: 구매
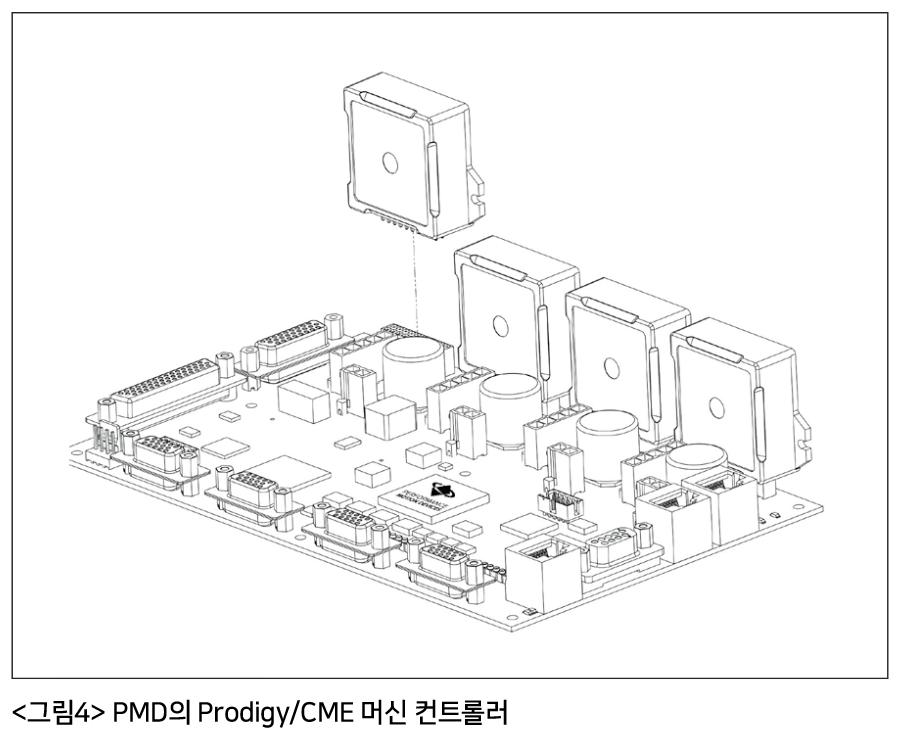
이 접근 방식을 위해 바로 사용할 수 있는 PCB 기반 모션 컨트롤 러를 선택한다. 선택할 수 있는 보드 기반 제품이 많이 있지만 이 분석의 목적을 위해 PMD의 Prodigy/CME 머신 컨트롤러를 사용한다.
아래 이미지에 표시된 구성은 4축 컨트롤러이지만 3축 구성으 로도 구입할 수 있다. Prodigy/CME 머신 컨트롤러는 당사의 모든 애플리케이션 요구 사항을 충족하는 대표적인 모션 컨트롤러 보드다. 또한 프로파일 생성, 서보 위치 제어 및 인코더 입력과 같은 일반적인 기능인 이 제품은 온보드 증폭기, C 언어 라이브러리 로 작성된 사용자 다운로드 가능 코드를 지원하고 이더넷 및 기타 호스트 연결 옵션을 제공한다.
 |
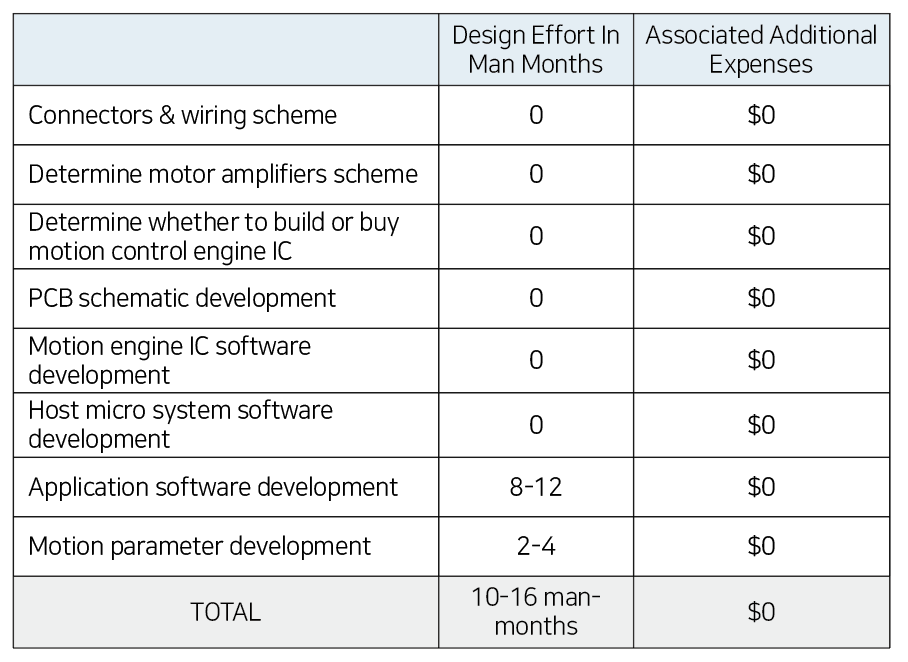 |
구매 옵션 요약: 구매 옵션의 매력은 두 가지 요소를 중심으로 한다. 첫 번째는 엔지니어링 노력이 훨씬 적게 든다는 것이다. 두 번째는 설계 작업에 소요되는 시간이 줄어들어 제어되는 기계가 더 빨리 시장에 출시될 수 있다는 것이다.
그러나 절충안도 두 배가 된다. 첫 번째는 결과 컨트롤러가 축 당 더 많은 비용이 든다는 것이다. 다시 연간 1000개의 컨트롤러 를 가정하면 전체 컨트롤러 비용은 0 ~ tpf=board/list&board_code=2,200이고 각 제어 축의 비용은 일반적으로 0 ~ 0다. 이는 빌드 옵션을 사용 하여 만든 보드의 축당 비용의 2~3배이다. 두 번째 장단점은 PCB 가 애플리케이션에 맞춰져 있지 않다는 것이다. 폼 팩터는 커넥터 유형 및 핀 배열과 마찬가지로 미리 결정된다.
옵션 3: 혼합
구성 옵션이나 구매 옵션이 아닌 완전 맞춤형 모션 제어 보드를 빌드하는 흥미로운 새로운 접근 방식이 있다. 이 하이브리드 ‘혼 합’ 접근 방식은 완전한 기능을 갖춘 모션 컨트롤러가 포함된 소 형 모션 제어 모듈을 사용한다. 이러한 모듈은 사용자가 작성한 애플리케이션 소프트웨어를 실행할 수 있도록 코드를 다운로드 하는 기능을 제공한다.
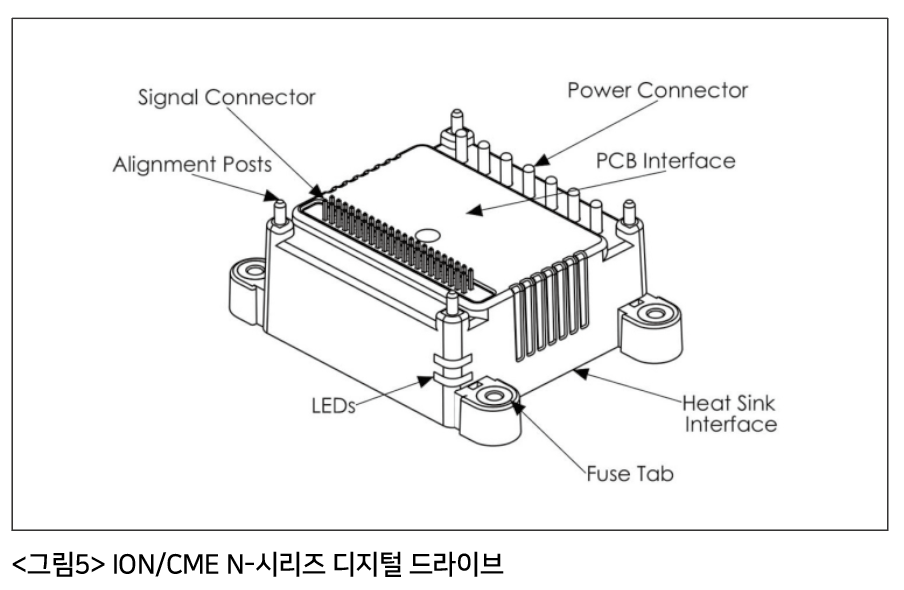 |
이러한 제품은 거의 항상 단일 축 구성으로 제공되며 최대 1킬 로와트, 경우에 따라 더 많은 전력을 구동할 수 있다. <그림5>는 PMD의 ION/CME N 시리즈 디지털 드라이브와 같은 제품을 보여준다.
 |
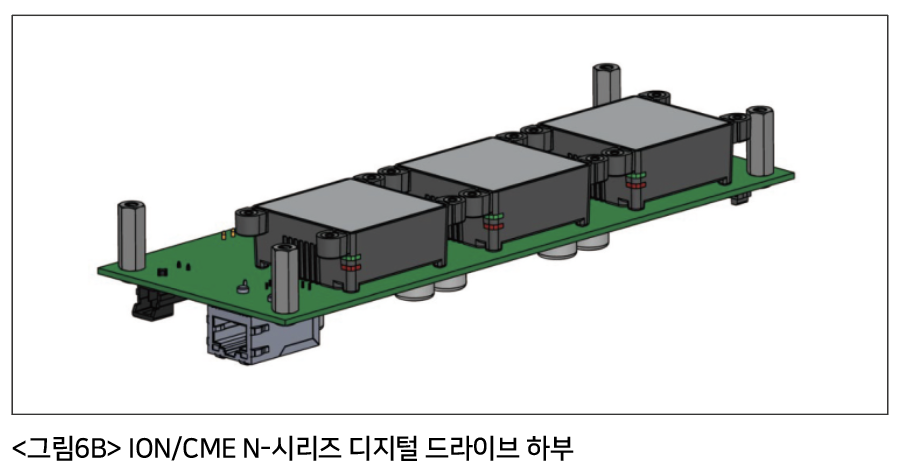 |
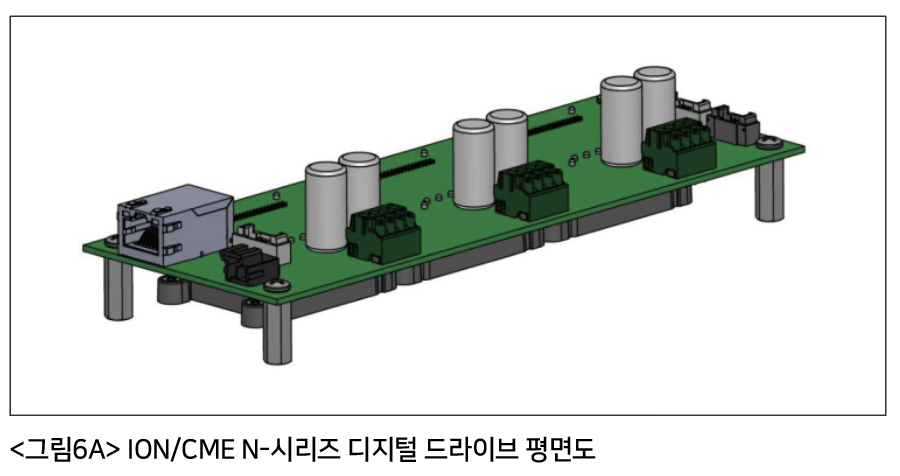
100% 구매 옵션과 마찬가지로 이 모듈은 프로파일링, FOC 및 전류 모니터링 안전 기능과 같이 바로 사용할 수 있는 다양한 모 션 제어 기능을 제공한다. 그러나 100% 구매 옵션과 달리 사용자 가 설계한 애플리케이션별 상호 연결 보드에 장착된다. 이러한 보드의 예는 <그림6A> 및 <그림6B>의 상단 보기 및 하단 보기 렌 더링 모두에 표시된다. 모듈 자체 외에도 PCB에는 커넥터와 몇 개의 커패시터만 있다.
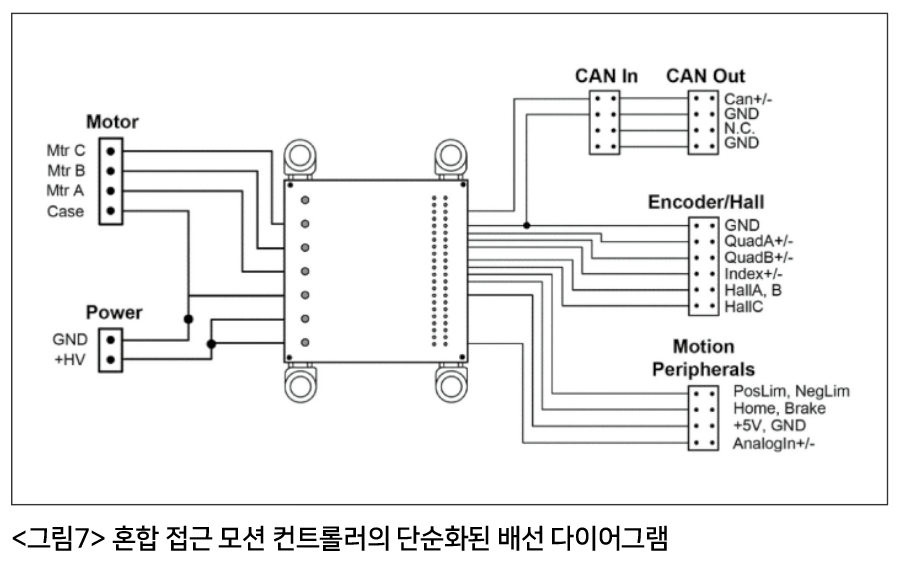 |
모션 제어 모듈을 사용하여 보드를 만드는 것과 관련된 노력은 회로도를 만드는 것이 아니라 배선 다이어그램을 만드는 것과 비 슷하다. 이러한 배선 다이어그램의 단순화된 버전이 <그림7>에 나와 있다. 또한 중요한 것은 결과 보드가 10, 12 또는 14 레이어가 아니라 일반적으로 4 레이어라는 것이다. 따라서 필요한 엔지니어링 기술 수준은 모터 증폭 및 신호 처리와 같은 모든 어려운 작업이 모듈 내에서 수행되기 때문에 상당히 낮다.
 |
 |
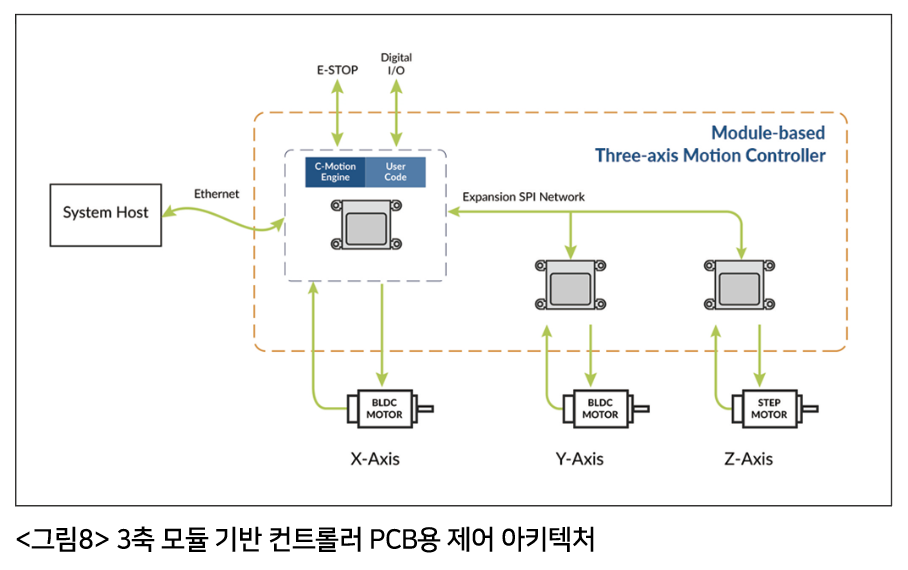
<그림8>과 같이 PCB 장착 가능 모듈을 사용하여 수행할 수 있다. 모듈 중 하나는 사용자 애플리케이션 코드를 보유하고 한 축 을 제어한 다음 차례로 다른 두 축에 명령을 내린다. 혼합 옵션을 사용하면 여전히 일부 EE 작업이 있지만 풀 모션 제어 보드를 구축하는 것보다 훨씬 간단하다. 그 후 애플리케이션 개발 및 동작 매개변수 개발에 중점을 두며 이는 구성 또는 구매 옵션에서 변경되지 않는다.
혼합 옵션 요약: 홉합 옵션의 매력은 사용자가 선택한 폼 팩터와 커넥터를 사용하여 완전히 맞춤형 PCB 기반 컨트롤러를 생성할 수 있지만 기존 빌드 옵션에 비해 엔지니어링 노력의 일부만 필요 하다는 것이다. 이것은 PCB 설계 작업을 배선 상호 연결 보드 생 성 작업으로 줄이는 완전한 기능의 모션 모듈을 사용하여 달성된 다. 비용 측면에서 혼합 옵션은 구매 옵션과 동일하거나 단위당 비용이 약간 낮다. 따라서 연간 1,000개의 3축 컨트롤러 생산 속 도를 가정하면 제어되는 축당 0 - 0이다.
요약
아래 표에는 구성, 구매 및 혼합 옵션을 사용하는 3축 모션 컨트 롤러 PCB의 엔지니어링 노력, 설계 비용 및 축당 비용이 요약되어 있다.
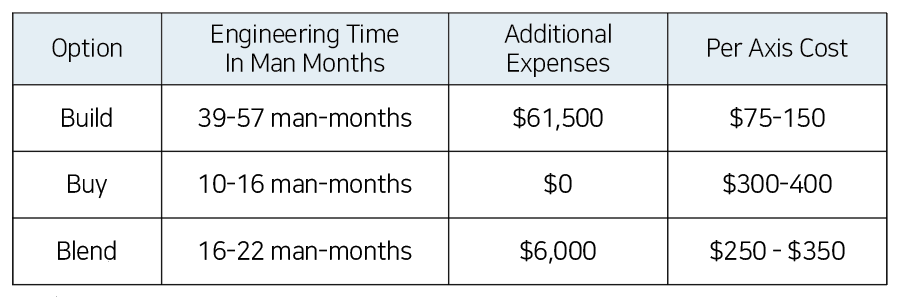 |
위 수치는 비교를 위한 추정치이다. 실제 결과는 설계 팀의 경험, 일부 이전 설계 작업을 새 설계에 활용할 수 있는지 여부, 제어되는 기계의 복잡성 등 여러 요인에 따라 달라진다. 3축 PCB 기반 컨 트롤러의 엔지니어링 노력과 단위 비용 비교가 도움이 되었기를 바란다. 구성, 구매 및 혼합 옵션 간의 장단점을 이해하면 다음 모션 컨트롤러 설계에서 올바른 선택을 하는 데 도움이 될 것이다.
자료제공: pmd(www.pmdcorp.com)


