


서보 드라이브의 효율성 향상과 전력손실 최소화 방법 ②
전력 손실 추정
▶ 제품 매뉴얼에 따른 전력 손실 추정
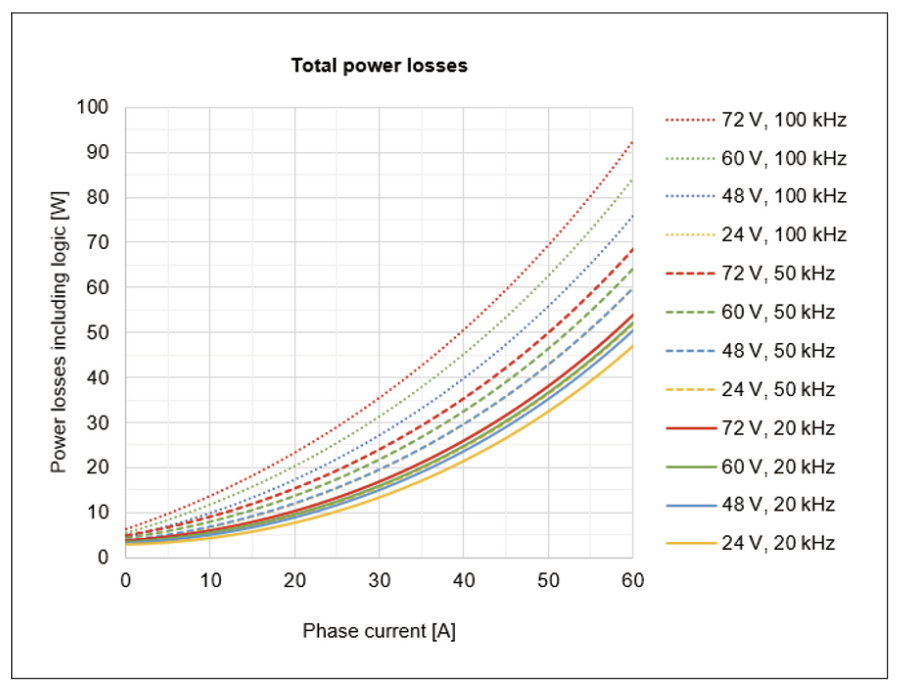
서보 드라이브 손실의 계산은 복잡하고 많은 요인에 따라 달라진다. 이러한 이유로 가장 좋은 방법은 제품 매뉴얼에 따라 서보 드라이브 전력 손실을 계산하는 것이다. CeleraMotion의 Ingenia 서보 드라이브는 제품 설명서/제품 설명/열 및 전력 사양에서 전력 손실을 그래픽 및 숫자로 표시한다. 다음은 Everest XCR 서보 드라이브의 예이다. 손실은 모터에 제공되는 위상 전류(Iph), 전원 공급 장치 전압(Vbus) 및 스위칭 주파수(fsw)에 따라 다르다.
 |
▶ 위상 전류 Iph
서보 드라이브 손실을 계산하려면 애플리케이션에 필요한 모터 위상 전류를 계산한다. 위상 전류(Iph_mot) 는 모터 토크(τmot)에 비례한다. 모터 매개변수 ‘토크 상수’(일반적으로 Kt라고 함)는 모터에 대한 입력 전류 의 암페어당 생성되는 토크(N·m)의 양을 결정한다. 따 라서 필요한 토크를 알면 위상 전류를 추정할 수 있다.
Iph_mot = τmot/Kt
이 방정식은 근사치일 뿐이다. 모터 손실 또는 온도와 같은 다양한 요인이 토크와 위상 전류 사이의 비율에 영향을 줄 수 있다. Y-결선 BLAC 모터에서 Iph_mot는 손실 계산에 필요한 서보 드라이브 전류 Iph와 같다.
Iph = Iph_mot-Y
그러나 Δ-결선 BLAC 모터에서 서보 드라이브 전류는 모터 위상 전류보다 √3배 더 크다.
Iph = √3 * Iph_mot-Δ
▶ 공급 전압 Vbus
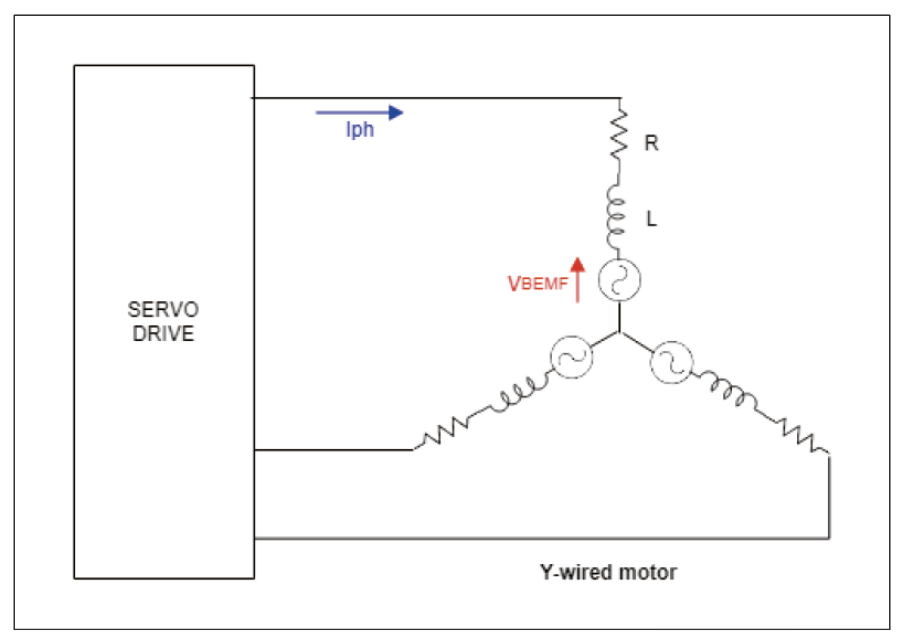
전력 손실을 최적화하려면 시스템에 필요한 최소 전원 공급 장치 전압을 사용한다. 공급 전압은 모터에 제공할 수 있는 최대 AC 위상 전압을 정의하며, 이는 공칭 작동에서 모터가 도달할 수 있는 최대 속도를 정의한다. 필요한 전압을 계산하려면 각 위상이 저항, 인덕터 및 역기전력(BEMF)으로 구성된 모터의 단순화된 전기 모델을 고려해야 한다.
 |
토크 및 전류와 유사하게 모터 매개변수 ‘속도 상 수’(일반적으로 Ke 또는 Kω로 명명됨)는 특정 속도(ω mot)에서 모터에 의해 생성된 BEMF 전압(VBEMF)을 결정한다.
VBEMF = ωmot/ Kω
모터를 통한 전류 흐름은 위상 전압과 BEMF 전압 간의 차이에 따라 달라진다. 위상 전압이 BEMF보다 낮 으면 전류와 토크가 감소하여 모터가 느려진다. 위상 전압이 BEMF보다 높으면 모터는 토크를 생성하여 모터를 가속하거나 속도를 유지한다. 가속도는 생성된 토크와 토크 손실(부하 및 마찰) 간의 차이에 따라 달라진다.
단순화를 위해 모터 저항과 인덕턴스의 전압 강하 및 토크를 고려하지 않고 최소 전원 전압을 계산한다. Y-결선 BLAC 모터에서 VBEMF는 위상-중성으로 제공된다. VBEMF가 RMS 값으로 측정된다는 점을 고 려하면,
Vbus > VBEMF_Y * √3 * √2 / Dmax
여기서 Dmax는 서보 드라이브가 제공할 수 있는 최대 듀티 사이클이다. 이 값은 제품 매뉴얼 / 제품 설명에서 ‘버스 전압’으로도 표시된다. Δ-결선 BLAC 모터에서 VBEMF는 위상 대 위상으로 제공된다. VBEMF가 RMS 값으로 측정된다는 점을 고려하면,
Vbus > VBEMF_Δ * √2 / Dmax
▶ 스위칭 주파수 fsw
전력 손실을 계산하는 데 필요한 세 번째 매개변수는 스위칭 주파수 fsw 이다. 스위칭 주파수는 일반적으로 20kHz~100kHz(일부 드라이브는 최대 200kHz에 도달할 수 있음) 범위이며 펌웨어로 조정할 수 있다. 전원 공급 전 압 Vbus와 마찬가지로 원하는 시스템 성능을 허용하는 최소 스위칭 주파수 를 사용하는 것이 좋다.
스위칭 주파수의 선택은 현재 루프 주파수(스위칭 주파수는 현재 루프 업 데이트 속도보다 작을 수 없음) 및 모터의 인덕턴스(인덕턴스가 작을수록 스위칭 주파수가 커야 함)와 관련이 있다.
방열
서보 드라이브의 온도 상승을 최소화하려면 시스템 열을 적절하게 발산해야 한다. 전력 손실이 계산되면 방열판 요구 사항을 결정할 수 있다. 다음 다이어그램은 Everest XCR 서보 드라이브의 단순화된 소산 모델을 보여준다.
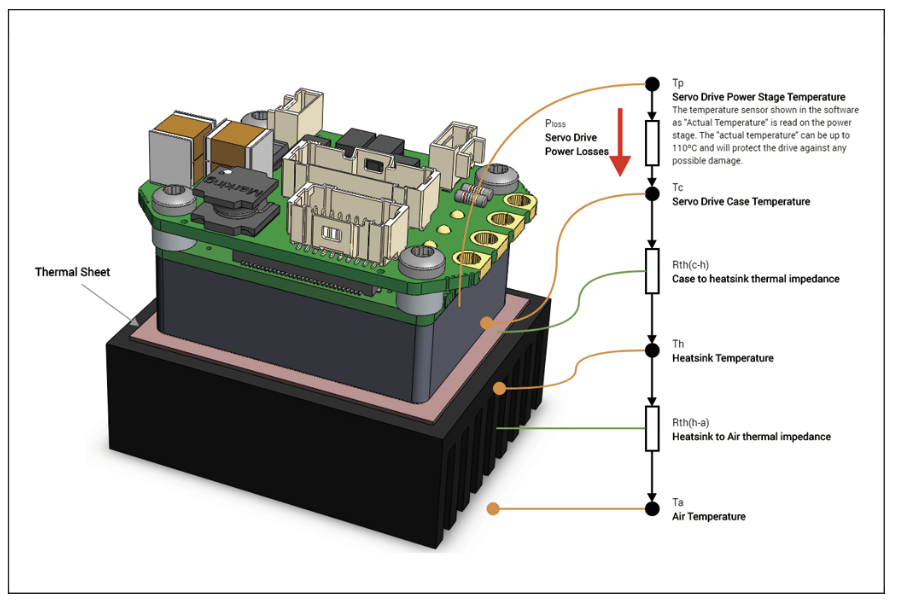 |
서보 드라이브에 의해 생성된 전력 손실은 파워 스테이지에서 대기로 흐른다. 열전도에 대한 서로 다른 재료의 저항(열 임피던스, Rth로 알려짐)은 공 기와 전력 스테이지 사이에 온도 차이를 생성한다. 전력 손실(Ploss), 열 임 피던스(Rth)를 알면 전력 단계에 도달할 온도를 결정할 수 있다.
파워 스테이지의 열 모델은 여러 열원(다중 트랜지스터)과 고려 사항으로 복잡하다. 전원단과 서보 드라이브 케이스 임피던스(Rth(p-c)) 사이에 복잡한 모델을 사용하는 것을 피하기 위해 케이스(Tc)에 도달할 수 있는 최대 온 도를 제공한다. Everest XCR 서보 드라이브에 대한 아래 그림의 예를 참조 하면 된다.
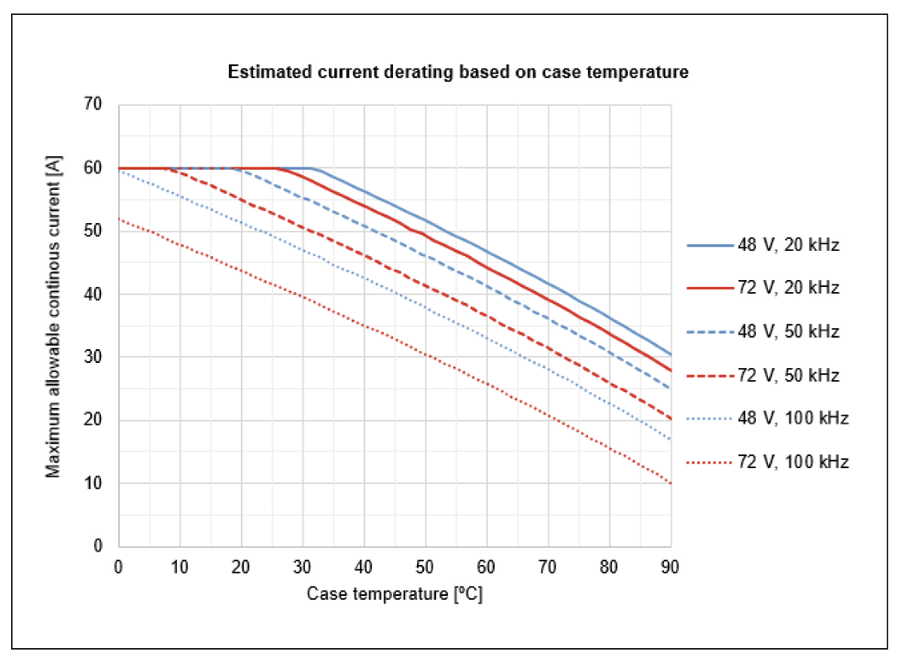 |
위의 그래프는 서로 다른 전원 전압(Vbus), 위상 전류(Iph) 및 스위칭 주파 수(fsw)에 대한 서보 드라이브 케이스(Tc)의 최대 온도를 정의한다. 최대 케이스 온도(Tc)와 시스템 전력 손실(Ploss)을 정의하면 필요한 방열판을 계산할 수 있다. CeleraMotion의 Ingenia 서보 드라이브는 최대 정격 을 달성하기 위해 냉각판이나 방열판에 장착하도록 설계되었다. 어셈블리에 대한 자세한 내용은 제품 설명서/설치를 참조하면 된다.
효율성 및 전력 측정
이전 정의에 따르면 서보 드라이브의 효율은 모터에 제공되는 전력(Pmot) 과 입력 전력(Pin) 간의 비율로 계산할 수 있다.
ηdrive = Pmot/Pin
입력 전력은 입력 전압과 전류의 곱으로 쉽게 계산할 수 있다. 이것은 표준 실험실 기기로 측정할 수 있는 연속적인 크기이다.
Pin = Vbus* Ibus + Vlogic*Ilogic
서보 드라이브 출력 전력은 위상 전압과 전류의 곱으로도 계산할 수 있다. 서보 드라이브 출력은 AC 신호이므로 사이클에 대한 평균 전력을 사용해야 한다.
Pmot=1/T * ∫(Va·Ia+Vb·Ib+Vc·Ic)dt
위상 전류와 전압을 사인파 AC 신호로 단순화하면 모 터 전력에 대한 좋은 근사치를 얻을 수 있다. 그러나 이 방법은 전력 손실의 원인이 되는 전력단의 비이상 성(PWM 스위칭, 트랜지스터의 전압 강하 등)을 고려 하지 않는다. 따라서 사인파 근사는 서보 드라이브 효율을 계산하는 데 유효하지 않다.
▶ 3상 전력 분석기
서보 드라이브 출력 전력(Pmot)을 측정하는 가장 쉬 운 방법은 다중 채널 전력 분석기를 사용하는 것이다. 모터의 3상 전압과 3상 전류를 측정하고 곱하여 순시 전력 손실을 계산하고 평균한다. 원칙적으로 이것은 서보 드라이브 출력 전력을 측정하는 가장 정확한 방법이어야 한다.
서보 드라이브의 전력 손실은 출력 전력의 작은 부분에 불과하기 때문에(효율은 약 97%일 수 있음) 전력 측정은 매우 정확해야 한다. 즉, 전력 측정에서 1% 의 정확도는 전력 손실에서 50%의 오류를 의미할 수 있다. 이 때문에 대부분의 상용 전력 분석기에서는 서보 드라이브 효율을 측정하는 데 필요한 정확도와 샘 플링 주파수가 너무 까다롭다.
전력 분석기에 포함된 전압계는 전도 전력 손실을 측정하기 위해 전력 스테이지 트랜지스터의 전압 강하 를 정확하게 측정할 수 있어야 한다. 30A의 전류를 공 급할 때 3mΩ의 트랜지스터 온스테이트 저항(Rdson) 을 고려하면 90mV의 전압 강하가 발생한다. 위상 전 압이 0에서 72V(Vbus 전압)로 스윙하는 PWM 신호 라는 점을 고려하면 전압계의 일반 스케일은 100V일 수 있다.
▶ 보정된 열 임피던스
출력 전력을 측정하고 효율성을 찾는 대신 더 쉬운 접근 방식은 전력 손실을 직접 측정한 다음 효율성을 계산하는 것이다.
Pmot = Pin - Ploss
ηdrive = (Pin-Ploss)/Pin
전력 손실을 측정하는 방법은 발생하는 열을 측정하는 것이다. 이를 수행하 려면 알려진 열 전달 경로가 있는 설정이 필요하다. 제안된 설정은 소산 조리개가 작은 열량계로 구성된다. 열전도 경로(알루미늄 블록으로 구현)에 서 경로의 다른 지점에 두개의 온도 센서를 배치한다. 두 지점 사이의 열임피던스를 알고 있는 경우 온도 차이는 소실되는 전력의 척도를 제공한다. 드라이브의 최대 온도보다 낮은 열적 정상 상태를 달성하려면 최소 소 실이 필요하다. 손실이 너무 작으면 드라이브가 과도한 온도에 도달하여 작동을 중지한다(과열 보호).
아래 그림의 다이어그램은 제안된 설정을 보여준다.
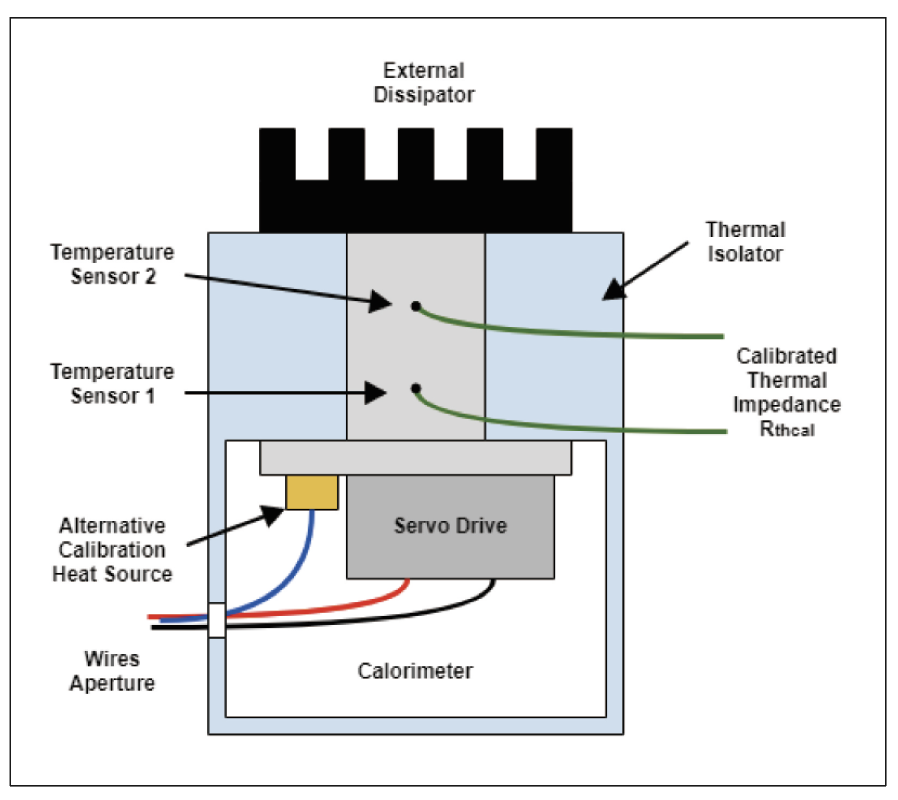 |
각 설정을 사용하기 전에 알려진 열 소스를 사용하여 열 임피던스 Rthcal을 보정해야 한다. 가장 정확한 방법은 파워 스테이지의 역 다이오드에서 열을 발생시키는 것이다. 위상과 GND 사이에 음의 전압이 인가되면 다이오 드를 통해 전류가 흐르고 손실이 발생한다. 이 방법을 제대로 수행하지 않 으면 전원단이 손상될 수 있으므로 주의해야 한다.
다른 방법은 알려진 전력 저항기를 서보 드라이브와 동일한 방열판에 배치하는 것이다. 정확한 측정을 위해서는 저항이 서보 드라이브에 매우 가깝게 배치되어야 하고 방열기와 유사한 열 결합이 있어야 한다. 교정용 열원에 일정한 전압을 인가하고 인가된 전류 와 전압을 측정하여 전력을 결정한다.
적절한 보정을 달성하려면 생성된 전력(Pcal)이 서보 드라이브 전력 손실 (Ploss)과 유사해야 한다. 보정 전원을 인가하면서 센서 1(T1)과 2(T2)의 온도를 측정한다. 온도가 정상 상태에 도달하면 입력 전력(Pcal) 값과 온도 T1 및 T2를 기록한 다. 이 테스트 후 열 임피던스는 다음과 같이 계산할 수 있다.
Rthcal = (T2-T1) / Pcal
보정 후 전력 손실을 측정할 수 있다. 원하는 전원 전압 (Vbus)으로 서보 드라이브를 공급하고 원하는 위상 전 류(Iph)로 모터를 여자한다. 열 정상 상태에 도달할 때까 지 테스트 조건을 유지한다. 그 지점에서 온도 T1과 T2를 측정하고 서보 드라이브 전력 손실을 계산한다.
손실 = (T2-T1) / Rthcal
전력손실 최소화가 관건
서보 액추에이터의 모든 요소는 전력 손실을 발생시키 며, 전력 손실은 열로 변환되어 시스템 성능을 악화시킨 다. 따라서 전력 손실이 소멸되어야 한다. 전력 손실이 시 스템 통합을 복잡하게 만들며, 가장 좋은 방법은 전력 손 실을 최소화하는 것이다.
서보 드라이브에서 전력 손실의 주요 원인은 파워 스테이지이다. 그러나 논리 프로세서와 내부 DC/DC도 기 여한다. 대기 소비 전력은 모터에 전원이 공급되지 않지 만 PWM 스위칭은 여전히 활성화되어 있을 때의 입력 전력이다. 서보 드라이브 전력 손실을 줄이려면 이중 공급 방식(논리 및 전력)을 사용하고 필요한 최소 공급 전압을 사용하고 필요한 최소 스위칭 주파수를 사용해야 한다.
또 전력 손실을 추정하고 방열판 요구 사항을 계산하기 위한 지침을 참고하는 것도 좋다. 전력 분석기로 효율 성을 측정하는 것은 정확도와 샘플링 속도 요구 사항이 너무 까다롭고 어렵다. 보정된 열 임피던스가 있는 수정 된 열량계로 전력 손실의 측정이 가능하다.
자료제공: CeleraMotion(www.celeramotion.com)


