


서보 드라이브의 효율성 향상과 전력손실 최소화 방법 ①
동력 흐름과 손실
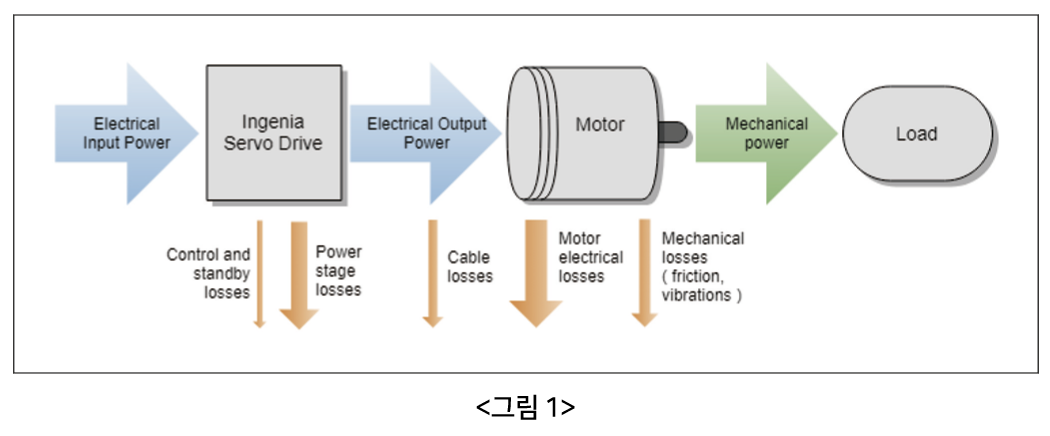 |
전기 에너지를 기계적 에너지로 변환하는 과정에서 전기적 입력과 기계적 출력 사이의 모든 요소는 열 손실의 형태로서 동력 손실을 나타낸다.
서보 드라이브의 전자 장치, 전원 케이블, 모터 권선 및 기계적 손실은 전기에너지로부터 기계에너지로 변환하는 과정에 발생하는 동력 손실 원인의 일부이다. <그림 1>의 다이어그램은 동력 흐름과 손실을 보여준다.
동력 손실은 시스템의 전력 소비를 증가시킬 뿐만 아니라 열로 변환된다. 온도 상승은 시스템 작동을 악화시키고 구성 요소의 기대 수명을 감소시키기 때문에 시스템으로부터 열을 줄여야 한다. 또한 열 배출에 대한 조치는 비용이 많이 들고 고밀도 통합 및 크기 축소를 복잡하게 만든다. 이러한 이유로 서보 구동 시스템에서는 동력 손실을 최소화하는 것이 항상 목표가 되어야 한다.
효율
효율(η)은 기계적 출력(Pout)과 입력 전력(Pin) 간의 비율로 정의된다.
η = Pout/ Pin
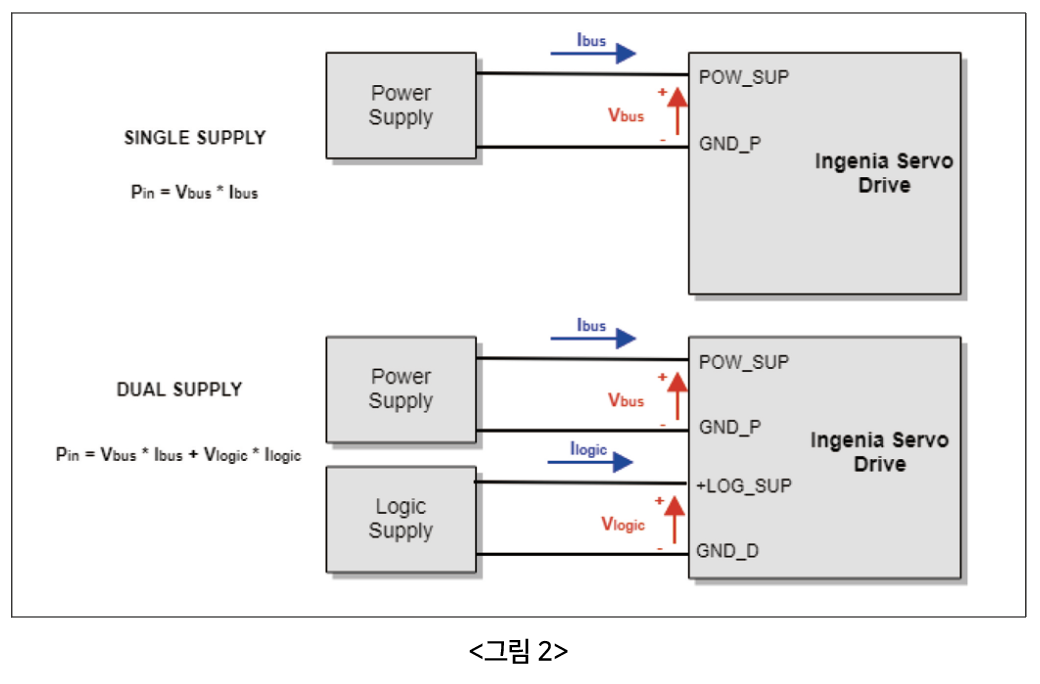
DC 서보 구동 모터에서 입력 전력은 전원 공급 장치 또는 배터리 시스템에서 제공되는 전력이다. 단일 전원이 사용되는 경우 다음과 같이 계산할 수 있다.
Pin = Vbus * Ibus
여기서 Vbus는 전원 공급 장치 DC 전압(POW_SUP과 GND_P 단자 사이)이고, Ibus는 이 전원 공급 장치에서 제공하는 전류이다.
그러나 서보 드라이브가 이중 전원(전원 및 논리를 위한 다른 공급)을 사용하는 경우 두 공급을 모두 고려해야 한다. 이중 공급 시스템에서 Pin은 다음과 같이 계산할 수 있다.
Pin = Vbus* Ibus + Vlogic*Ilogic
여기서 Vlogic은 논리 공급 전압(+LOG_SUP과 GND_D 단자 사이)이고 Ilogic은 논리 공급에서 제공하는 전류이다.
출력 동력은 다음과 같이 정의되는 모터가 제공하는 기계적 출력이다.
Pout = ωout * τout
여기서 ωout은 출력 회전 속도(rad/s)이고 τout은 출력 토크(N·m)이다.
 |
 |
 |
서보 드라이브의 동력 손실
시스템의 모든 요소에는 손실이 있으며 이는 시스템 가열에 기여한다. 기계적 손실은 주로 베어링과 기어에서 발생하며 모터 손실은 주로 권선의 저항 손실과 코어의 자기 손실로 구성된다. 기계적 및 모터 손실에 대한 자세한 내용은 제조업체 데이터를 참조하면 된다.
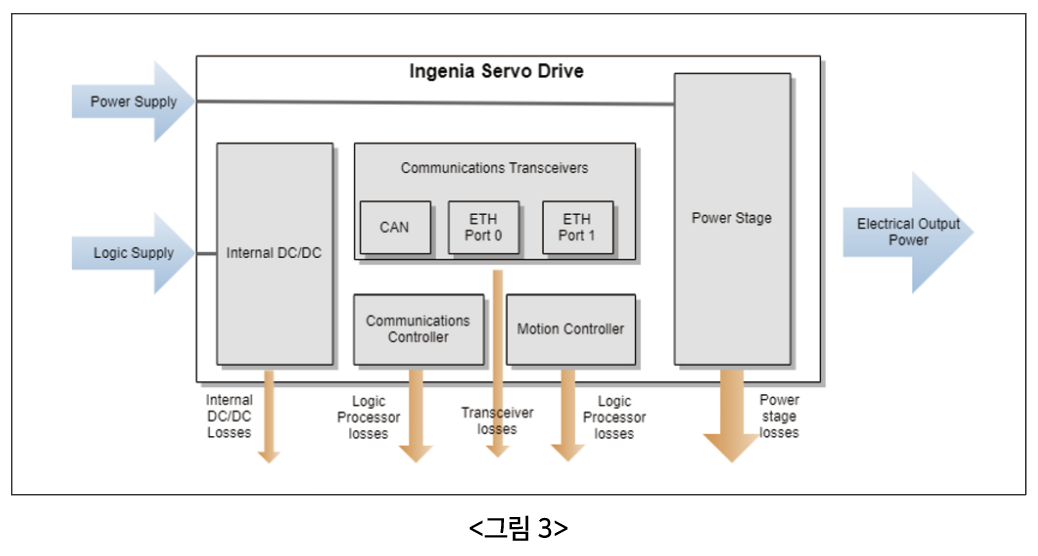
서보 드라이브의 동력 손실은 주로 DC 입력 공급에서 AC 출력 전압으로 변환하는 파워 스테이지(power stage)에 의해 발생한다. 또한 서보 드라이브의 다른 블록은 전력 손실에 기여한다. <그림 3>은 서보 드라이브의 주 동력 손실 소스의 블록 다이어그램을 보여준다.
▶ 파워스테이지
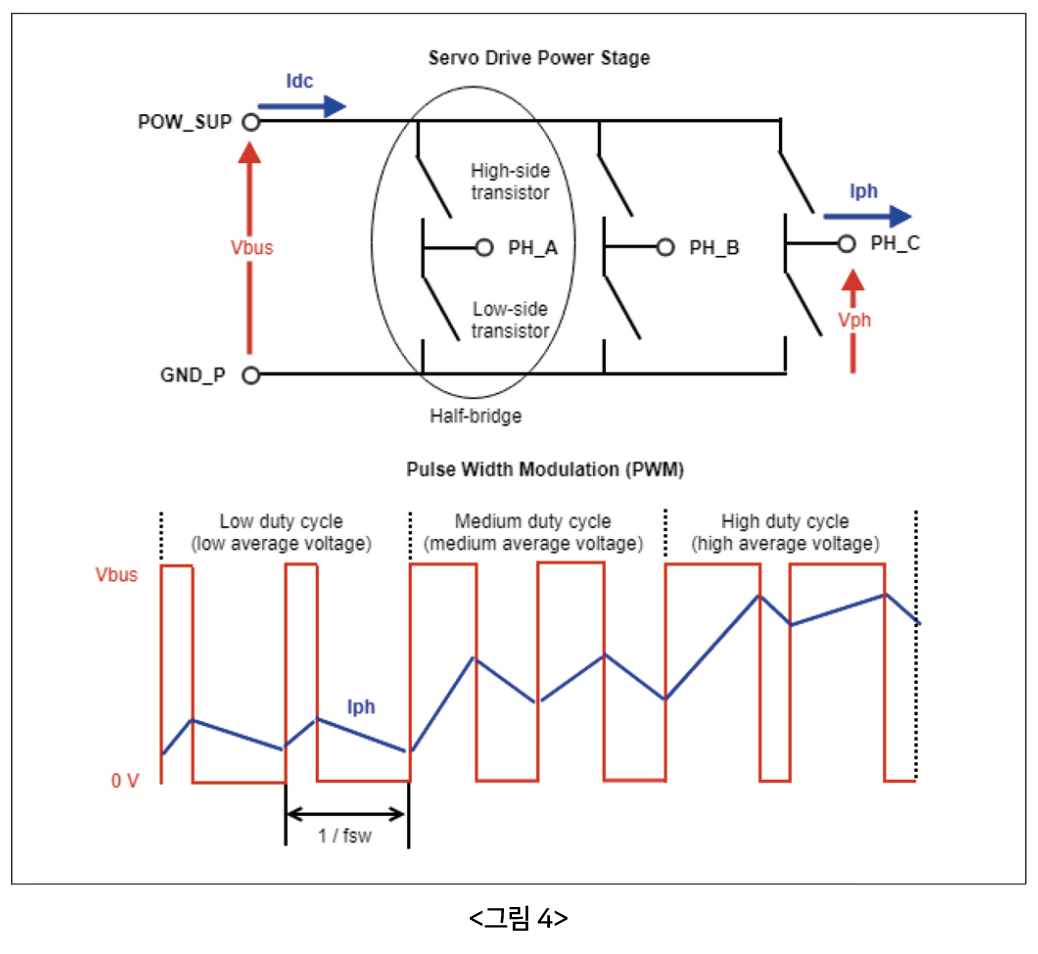
파워 스테이지는 의심할 여지없이 서보 드라이브에서 동력 손실의 주요 원인이다. DC 입력 전원을 AC 출력 모터 전압으로 변환하는 6개의 트랜지스터로 구성된다. 각 트랜지스터 쌍(half-bridge라고도 함)은 상호 보완적으로 전환되어 PWM(펄스 폭 변조) 출력 전압을 생성한다. 모터 권선은 주로 유도 회로이기 때문에 고주파 PWM(20kHz ~ 200kHz)을 적용하면 전압이 필터링 되어 연속 전류가 생성된다.
각 하프 브리지는 다른 ON 시간 대 기간 비율(듀티 사이클)로 모터 위상을 여기시켜 다른 평균 출력 전압을 생성하므로 모터를 통해 전류가 흐른다. 듀티 사이클이 시간에 따라 달라지면 출력 전압이 저주파 AC 신호가 될 수 있다.
트랜지스터를 통한 전류 흐름은 전도 손실이라고 하는 것을 생성하고 트랜지스터의 활성화 및 비활성화는 스위칭 손실이라고 하는 것을 생성한다.
Celeramotion의 Ingenia 서보 드라이브는 MOSFET 또는 GaNFET 트랜지스터를 기반으로 한다. 이러한 트랜지스터는 전압 제어 저항기로 모델링할 수 있다.
트랜지스터가 활성화되면 저항이 매우 작아(Rdson으로 알려짐) 전류가 트랜지스터를 통해 흐른다. 트랜지스터가 비활성화되면 저항이 매우 높아 개방 회로로 간주할 수 있다. 전도 손실(Pcond)은 Rdson 저항에서 생성된 손실이다. 활성화된 하프 브리지(half bridge)당 항상 하나의 트랜지스터가 있기 때문에 위상당 총 전도 손실은 다음과 같이 모델링할 수 있다.
Pcond = Rdson * Iph2
여기서 Iph는 위상 출력 전류이다.
Rdson은 일정하지 않지만 온도에 따라 증가한다. 따라서 온도가 높을수록 동력 손실이 커진다. 동력 손실을 줄이기 위해 서보 드라이브를 올바르게 소산시키는 것이 매우 중요하다. 트랜지스터가 비활성화되면 전류가 0인 동안 단자 사이의 고전압을 처리한다. 활성화되면 단자의 전압은 매우 낮은 반면 많은 양의 전류가 흐를 수 있다.
트랜지스터의 정상적인 작동은 전류가 0일 때(트랜지스터 비활성화) 단자 사이에 높은 전압을 가지거나 전류가 높을 때(트랜지스터 활성화) 매우 작은 전압 강하(Rdson)를 갖는 것이다. 그러나 두 상태 사이의 전환은 순간적이지 않으며 이 과정에서 일부 지점에서 트랜지스터 단자 사이에 고전류와 고전압이 모두 존재한다.
이는 매우 짧은 시간(<100ns) 동안 많은 양의 순시 전력 손실을 야기한다. 스위칭 손실(Psw)은 순시 전력 손실의 평균으로 정의된다. 각 정류의 순시 손실은 전원 전압(Vbus)과 위상 전류(Iph)에 비례한다. 스위칭 손실은 또한 초당 정류 횟수, 즉 스위칭 주파수(fsw)에 비례한다.
Psw ∝ Vbus, Iph, fsw
▶ 내부 DC/DC
서보 드라이브에 제공된 입력 논리 공급 전압(예: 24V)은 내부 전자 장치에 공급하기에 적합하지 않다. 이러한 이유로 모든 Celera Motion의 Ingenia 서보 드라이브에는 로직 전원을 필요한 내부 전압(예: 5V, 3.3V 또는 1.2V)에 맞게 조정하는 내부 DC/DC 컨버터가 포함되어 있다.
내부 DC/DC 컨버터는 하나 또는 두 개의 트랜지스터만 포함하는 소형 전력 컨버터를 기반으로 한다. 전력 스테이지와 마찬가지로 DC/DC 컨버터는 연속 DC 전압 및 전류를 달성하기 위해 필터링되는 PWM 전압을 생성한다. DC/DC 컨버터와 필터링 요소의 크기를 줄이기 위해 DC/DC 컨버터는 매우 높은 주파수(150kHz에서 2MHz)에서 전환한다. 고주파로 인해 주요 DC/DC 손실은 입력 전압에 비례하는 스위칭 손실에 의해 발생한다.
최첨단 기술을 이용하더라도 소형 및 소형 DC/DC 컨버터의 최대 효율이 90~95%이다. 이는 내부 회로에 전력을 공급하기 위한 전압 변환에서 최대 10%의 입력 논리 전력이 손실될 수 있음을 의미한다.
▶ 논리 프로세서
서보 드라이브에 포함된 로직 프로세서가 소비하는 모든 동력은 출력에 제공되지 않기 때문에 동력 손실로 간주될 수 있다. 서보 드라이브의 처리 능력이 높을수록 처리 손실이 커진다. 이러한 손실은 최대 전류에서의 파워스테이지 손실과 비교할 때 미미하지만 대기 전력 손실을 고려할 때 매우 중요하다.
▶ 통신 트랜시버
필드버스 통신을 관리하는 로직 트랜시버는 다른 전력 손실 및 열 발생 원인이다. 많은 통신 채널이 동시에 연결·활성화될수록 손실이 커진다. 이더넷과 같은 일부 통신 인터페이스에서는 메시지가 전송되지 않더라도 point-to-point 연결이 단일 존재로 인해 전력 손실이 발생한다.
대기 전력 손실
대기 소비 전력은 모터에 전원이 공급되지 않을 때의 입력 소비 전력을 의미한다. 모터 움직임이 일정하지 않고 모터의 전류가 일반적으로 null인 애플리케이션에서는 대기 전력 손실이 중요하다.
일부 애플리케이션에서 대기 전력 손실은 출력 전류가 0인 경우에도 모터 제어를 유지해야 한다. 즉, 외부 토크 없이 모터 위치를 처리한다. 이러한 이유로 Celeramotion의 Ingenia 서보 드라이브는 다음과 같은 경우 대기 전력 손실을 전력 소비로 정의한다.
• 활발한 커뮤니케이션
• 모든 루프가 최대 주파수에서 활성화된 모션 컨트롤러
• DC-bus 전압 공급
• 전원 단계가 활성화되고 전환
• 출력 전류는 0 이다.
자료 제공: Celeramotion(www.celeramotion.com)


