


플렉소 그래픽 인쇄 성능을 향상시킨 다이렉트 드라이브 모터기술
기계식 변속기를 다이렉트 드라이브 모터로 교체하면 속도, 출력 및 품질 면에서 성능이 향상된다.
기술은 플렉소 그래픽 또는 플렉소 인쇄(flexo-graphic or flexo-printing), 특히 고품질 잉크와 인쇄판 및 인쇄 기계가 크게 발전했다. 그러나 여전히 문제가 남아 있다. 생산 중 릴(reels)의 직경이 변경됨에 따라 다양한 장력을 관리하면서 일정한 반복 길이를 얻을 필요가 있다는 것이다. 인쇄 프로세스 전반에 걸쳐 멀티 컬러 기계의 모든 서보 모터는 조화롭게 작동하여 고속 실행 중에 정확한 작동을 보장하여 올바르게 인쇄되고 정확하게 감기는 고품질 제품을 생산해야 한다.
 |
모터 및 모션 솔루션 제조의 글로벌 리더인 Kollmorgen이 수행한 최근 작업은 폐쇄 루프 제어 기술을 사용하여 기계적 전송 없이 플렉소 인쇄 프로세스 내에서 구성 요소를 동기화하는 것이 가능하다는 것을 보여주었다. 이 동기화는 안정적인 반복 길이를 보장하면서 프로세스 전반에 걸쳐 웹 장력을 관리하는 데 중요하다.
플렉소그래픽 인쇄
플렉소 인쇄는 건성 잉크(quick-drying inks)가 유연한 인쇄판에서 인쇄물로 옮겨지는 2단계 회전 인쇄 프로세스이다.
인쇄 준비가 이루어지는 프리프레스(prepress)와 인쇄 기계에 플레이트 슬리브를 장착하고 잉크를 잉크 시스템으로 펌핑하는 인쇄 단계가 있다. 플렉소 인쇄는 디자인을 빠르게 변경할 수 있는 능력, 생산 프로세스의 속도 및 더 높은 처리량을 포함하여 몇 가지 장점이 있다.
그러나 전체 프로세스에 걸쳐 장력, 모션 제어 및 동기화가 필요하며 실행의 부정확성 또는 불일치는 수정하는 데 시간 및 비용이 많이 들 수 있다.
폐쇄 루프 기술로서 색상 동기화
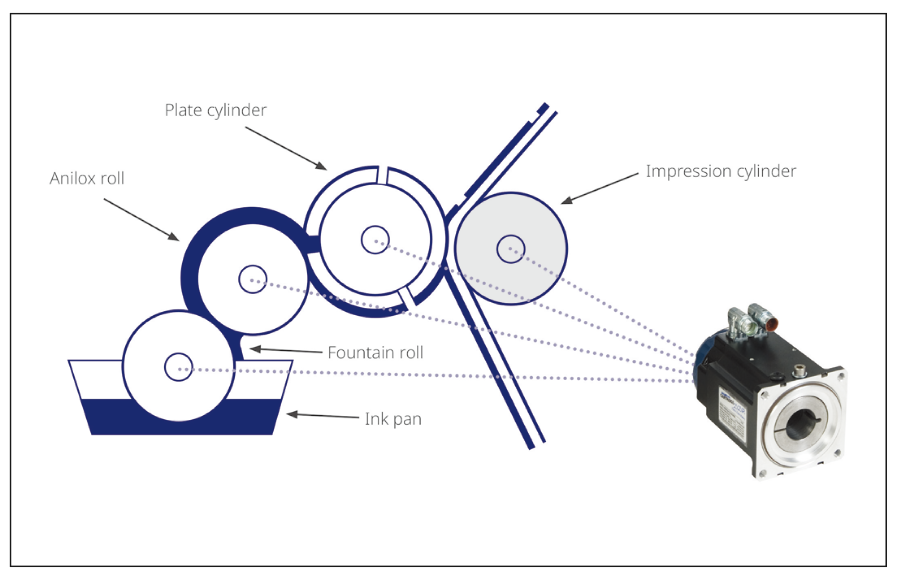
일정한 잉크의 적용은 플렉소 인쇄에 매우 중요하며 각 인쇄 데크 모듈(print deck module)에 사용하는 아닐록스 롤러(anilox roller)와 플레이트 실린더의 정확한 동기화는 인쇄 품질에 직접적인 영향을 미친다.
플레이트 실린더가 아닐록스 롤러보다 빠르게 움직이면 잉크가 덜 전달되어 결과적으로 밝은 부분이 생긴다. 느리게 움직이면 반대 현상이 발생한다. 이 동기화는 전통적으로 아닐록스 롤러와 플레이트를 함께 기어를 맞추고 단일 AC 유도 모터로 구동하거나 개별 서보 모터를 사용하여 기어박스를 통해 각 축을 구동함으로써 이루어진다.
그러나 프레스 속도와 인쇄 품질 요구 사항이 증가함에 따라 기어 구동의 시스템에서 백래시가 발생하여 기어 톱니가 앞뒤로 바운스할 때 롤러와 실린더가 가속 또는 감속된다. 이것은 제한 요소가 되어 부정확성을 유발하고 프레스가 얼마나 빨리 푸시될 수 있는지를 제한한다.
 |
Kollmorgen은 독립적인 직접 구동(DDR, direct-drive rotary) 서보 모터를 사용하여 각각을 개별적으로 구동하여 아닐록스와 플레이트 실린더를 동기화하는 폐쇄 루프 시스템을 개발했다.
이것은 기계적 변속기를 제거하고 모두 전기 시스템으로 교체함으로써 더 높은 수준의 정확도를 제공한다. 아닐록스와 판 실린더는 속도와 위상이 동기화되어 정확한 잉크 전달을 위해 아닐록스 롤러 표면 주변의 모든 지점이 판 실린더와 동기화되도록 한다. 폐쇄 루프 제어 기술을 사용하면 기어 백래시가 없는 상태에서 아닐록스와 플레이트 실린더 사이의 속도 제어 및 위상을 밀접하게 제어할 수 있다.
고해상도 및 고정밀 인코더는 서보 모터에 훨씬 더 정확한 위치 및 속도 정보를 제공하고 모션 프로파일은 각 서보 모터의 작동을 정의한다. 최신 세대의 서보 컨트롤러는 64비트 포지셔닝 분해능과 125msec 위치 루프, 62.5msec 속도 루프 및 0.67msec 전류 제어 루프로 최대 27비트의 분해능 피드백을 제공한다.
제어된 정류가 있는 폐루프 서보 모터는 비동기화 문제와 토크 손실이 발생하지 않는다. 서보 시스템은 또한 특별한 정류 시퀀스나 반공진(anti-resonance) 제어 없이 선형적이고 예측 가능한 속도 토크 곡선을 유지한다.
DDR로 전환하면 정확도 향상
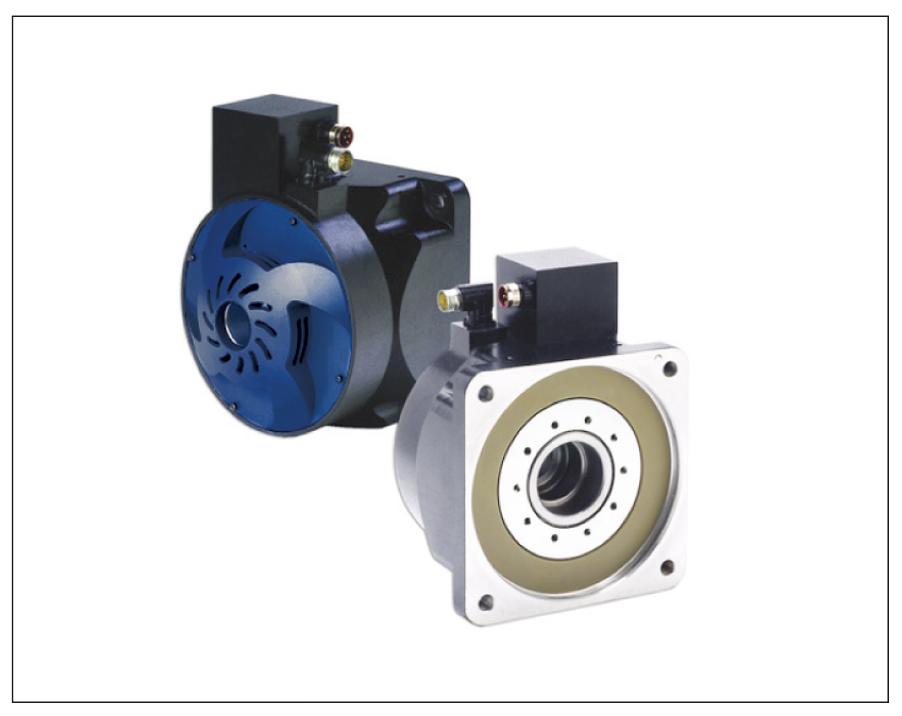
DDR 시스템은 불 기어 또는 기어박스를 부하에 직접 부착하는 다이렉트 드라이브로 대체한다.
 |
 |
따라서 더 적은 수의 기어로 설정 시간이 단축되어 수리 또는 교체에 필요한 유지 보수 및 가동 중지 시간이 줄어든다. 또한 기어 백래시 및 마모로 인한 부정확성을 제거한다. 기존 기계식 전송 시스템에서 DDR 시스템으로 이동하면 다음과 같은 몇 가지 성능 및 유지 관리 이점이 있다.
• DDR 시스템은 기존 기어드 시스템보다 최대 20배 높은 약 +/-25arc 초의 정확도를 제공한다.
• 기어드 시스템으로 구동되는 아닐록스 및 인쇄 실린더는 인쇄 슬리브 또는 플레이트의 유지보수 및 교환을 위해 두 축을 분리하기가 더 어렵다.
• 다이렉트 드라이브 닐록스, 플레이트 및 CI 드럼은 서로 독립적으로 움직일 수 있어 움직임을 보다 쉽게 제어 할 수 있을 뿐만 아니라 플레이트 블랭킷의 유지 보수, 청소 및 교체가 더 쉽다.
• DDR은 기계적 변속기 시스템의 정렬, 윤활 및 부품 교체의 필요성을 제거한다.
올바른 모터 크기 및 프레임 선택
DDR 모터 크기는 원하는 가속 시간 사양을 달성하는 데 필요한 최대 토크를 기반으로 할 수 있다. 다이렉트 드라이브의 경우 250:1의 관성 불일치가 일반적이며 800:1의 불일치가 구현되었다. 많은 플렉소 프레스에서 모터의 크기는 관성 매칭 요구 사항에 의해 결정된다. 그리고 다이렉트 드라이브 모터는 기계에 직접 연결되어 있기 때문에 기존의 기어가 있는 서보 모터와 같이 관성 매칭이 필요하지 않다.
플렉소 애플리케이션에 적합한 DDR 모터를 선택할 때 시스템의 요구 사항을 살펴보고 모터의 설계된 성능과 일치시키는 것이 중요하다. Kollmorgen은 애플리케이션에서 3개의 모터를 테스트했으며 다양한 성능 변화를 확인했다.
• AKM 모터는 부드러운 성능을 보장하기 위해 예외적으로 낮은 코깅과 낮은 고조파 왜곡을 제공한다.
• 카트리지 다이렉트 드라이브 로터리(CDDR) 모터는 부하에 직접 연결되어 비슷한 크기의 서보 모터보다 최대 50% 더 많은 토크 밀도를 제공한다.
• AKM2G는 고급 안전 옵션을 포함하여 성능 및 애플리케이션 요구 사항에 맞는 여러 피드백 옵션과 함께 더 작은 설치 공간에서 동급 서보 모터보다 더 많은 토크를 제공한다. 모터 유형 외에도 구현된 다양한 하우징이 있다. 기계 설정에 따라 모터를 특정 하우징과 함께 장착해야 할 수도 있다.
• 프레임리스는 내장되어 있기 때문에 완전히 통합하고 서비스하는 데 비용이 많이 든다. 초기 비용이 높지만 성능과 품질이 더 우수하고 더 작은 공간에 적합하다.
• 전체 프레임은 고정자, 회전자, 베어링 및 피드백 장치를 포함한 모터의 모든 구성 요소를 하우징 내에 통합한다. 그래서 개발 비용을 절감한다. 모터와 기계의 베어링이 정확하게 정렬되어 있는지 확인해야 하며 이는 시간이 많이 소요되는 작업이다. 부적절한 정렬은 조기 베어링 고장을 유발할 수 있다.
• 카트리지 DDR(CDDR) 서보 모터는 베어링 없이 완전히 수용되며 호스트 기계를 사용하여 모터의 회전자를 지원한다. 롤러에 견고한 정밀 베어링이 있는 프린터와 같이 베어링이 있는 애플리케이션에서 사용 및 설정이 쉽다. 초기 비용이 높지만 결국 모션 축당 최대 ,000까지 운영 비용을 절감할 수 있다.
균일한 속도를 위한 토크 관리
시스템에는 기술적인 문제가 있다. 아닐록스 롤러와 플렉소 프레이트 롤러의 일정한 회전이다. 위아래로 움직이는 가속 및 감속은 잉크를 제어할 수 없다. 스테이션 간에 속도를 일정하게 유지하는 것이 중요한다. 플렉소의 한 면에는 잉크가 있지만 다른 면에는 잉크가 없는 경우 롤러의 토크와 속도를 변경할 수 있으며, 이는 속도 제어로 조정해야 한다. 기존 시스템은 잉크의 변화가 대형 모터의 속도에 큰 영향을 미치지 않는 높은 관성을 가진 더 큰 모터를 사용한다.
모터의 속도를 감소시키는 기어헤드가 있는 표준 회전 모터를 사용하는 경우, 회전 모터는 시스템이 균일한 속도로 작동하도록 유지하기 위해 최소 40Nm의 rms 토크가 필요하다. 그러나 그것이 플렉소에 도달할 때까지는 약 5Nm에 불과하다. 전달되는 에너지의 많은 부분이 기계적 전송 과정에서 손실된다. 모터와 기어헤드를 제거하고 직접 구동을 함으로써 Kollmorgen은 40Nm 대신 5Nm을 공급할 수 있었다. 그 결과 기계에 사용되는 부품이 줄어들었다.
자료 제공: Kollmorgen(www.kollmorgen.com)


