


광학 및 자기 증분 인코더의 차이점, 장점, 단점 비교
인크리멘탈 인코더
인크리멘탈 인코더는 회전당 특정수의 펄스를 출력한다. 회전당 펄스가 많을수록 이 인코더로 각도와 유도량을 더 정확하게 결정할 수 있다. 가장 단순한 경우 이 신호는 트랙(track)으로 구성된다. 이를 일반적으로 채널 A라고 한다(그림 1 참조).
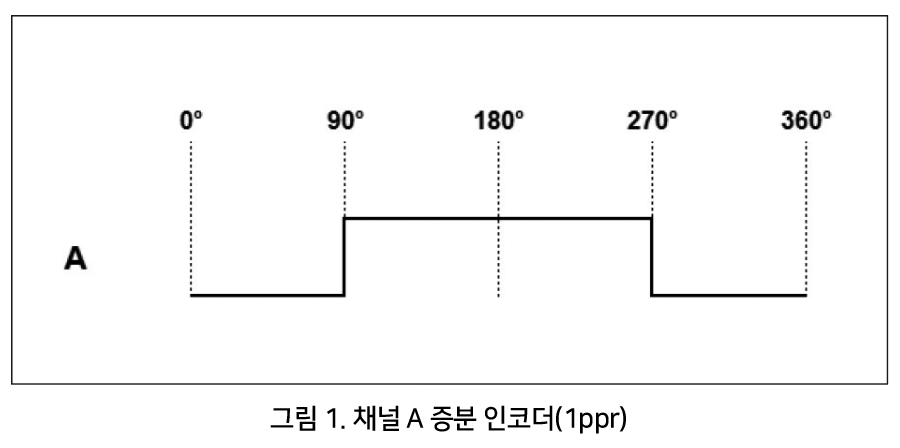 |
그러나 이 신호로써 회전당 펄스를 알고 있으면 펄스 수와 속도만 결정할 수 있다. 펄스 수는 이동 거리 또는 각도 변화를 결정하는 데 사용할 수 있지만 회전 방향은 결정할 수 없다.
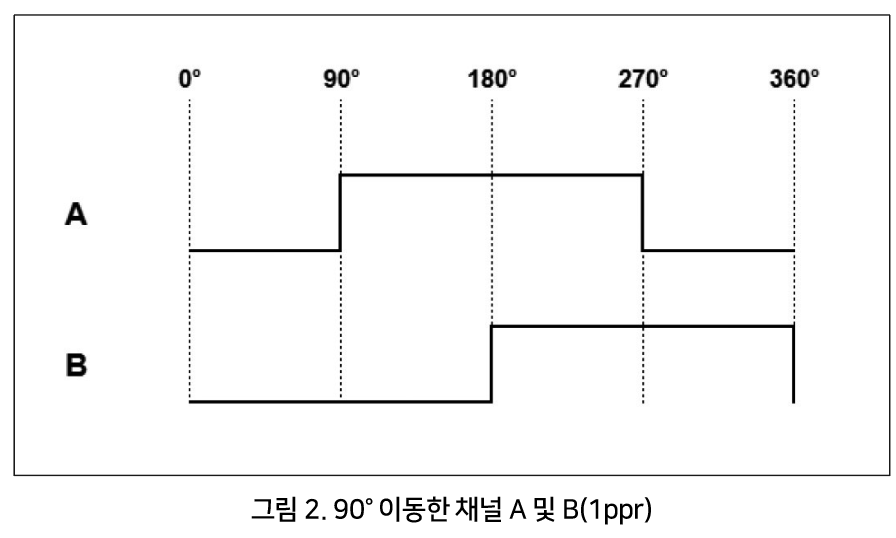
회전 방향을 결정하려면 다른 신호를 기록해야 한다. 이를 위해 두 번째 채널이 사용되며 채널 A로 90° 이동된다(그림 2). 이제 회전 방향도 식별할 수 있다. 예를 들어, 채널 A가 채널 B보다 먼저 높은 레벨에 있으면 샤프트가 시계 방향으로 회전한다. 채널 B가 채널 A보다 높은 레벨에 있으면 샤프트가 시계 반대 방향으로 회전한다.
인크리멘탈 인코더는 종종 추가 채널을 출력하는데, 이 채널은 완료된 회전수를 감지하거나 회전 내의 특정 지점을 감지하는 데 사용할 수 있다.
 |
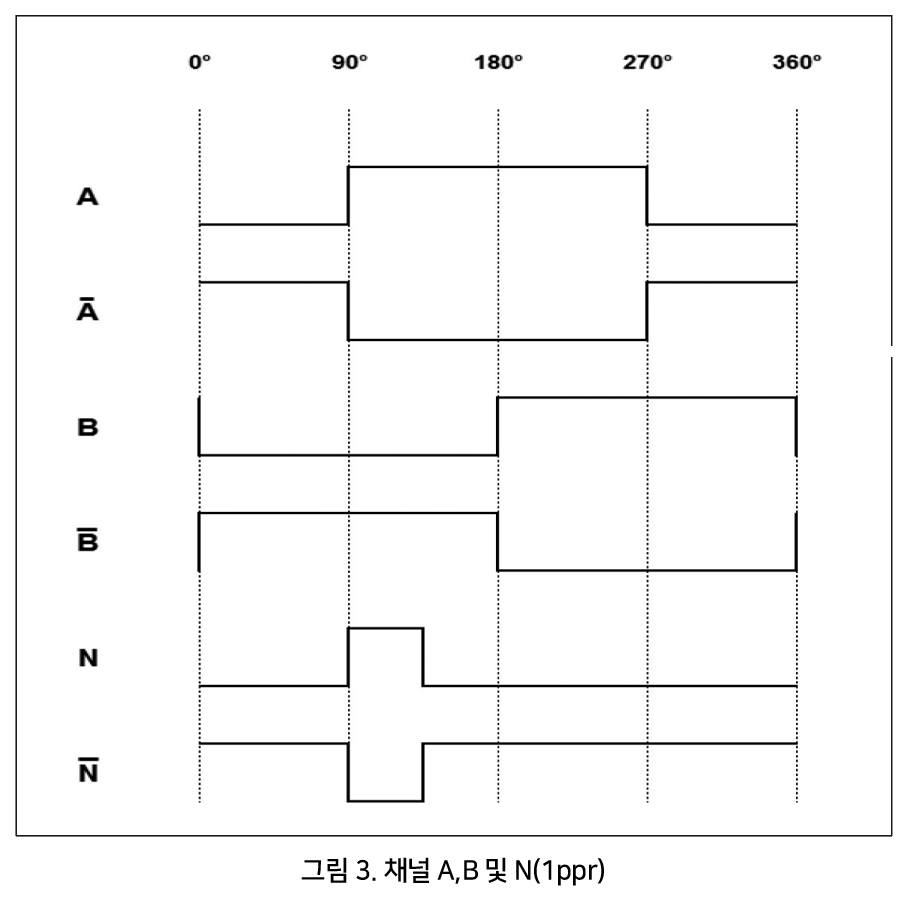 |
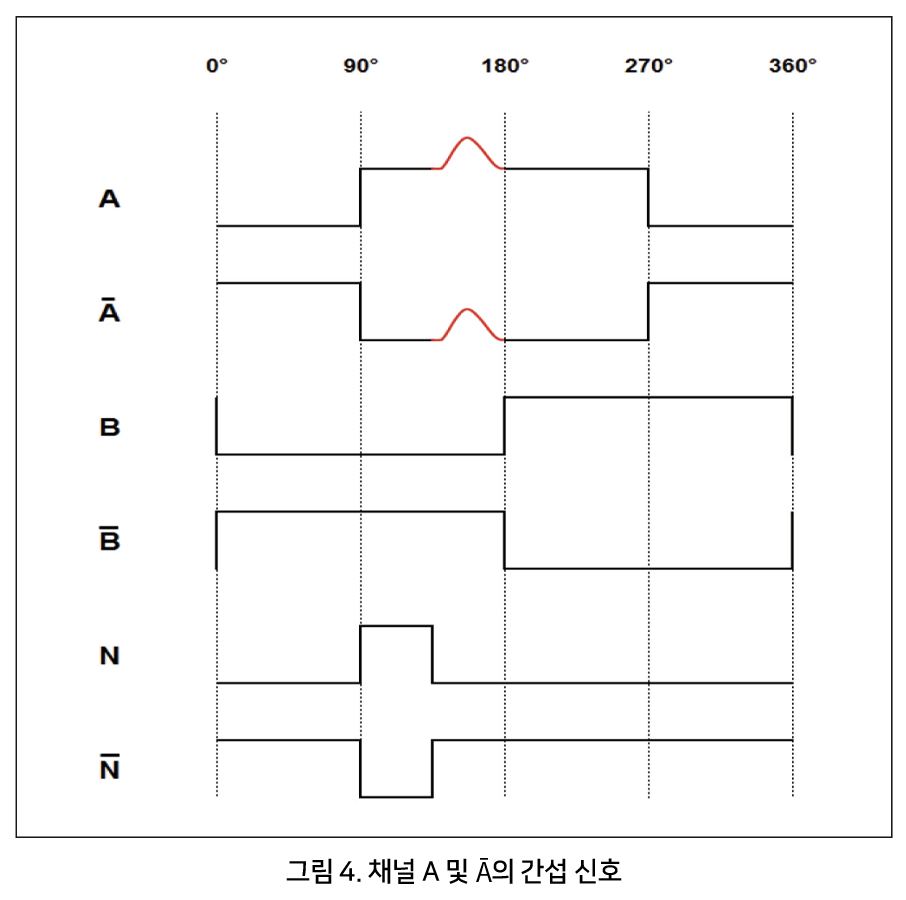
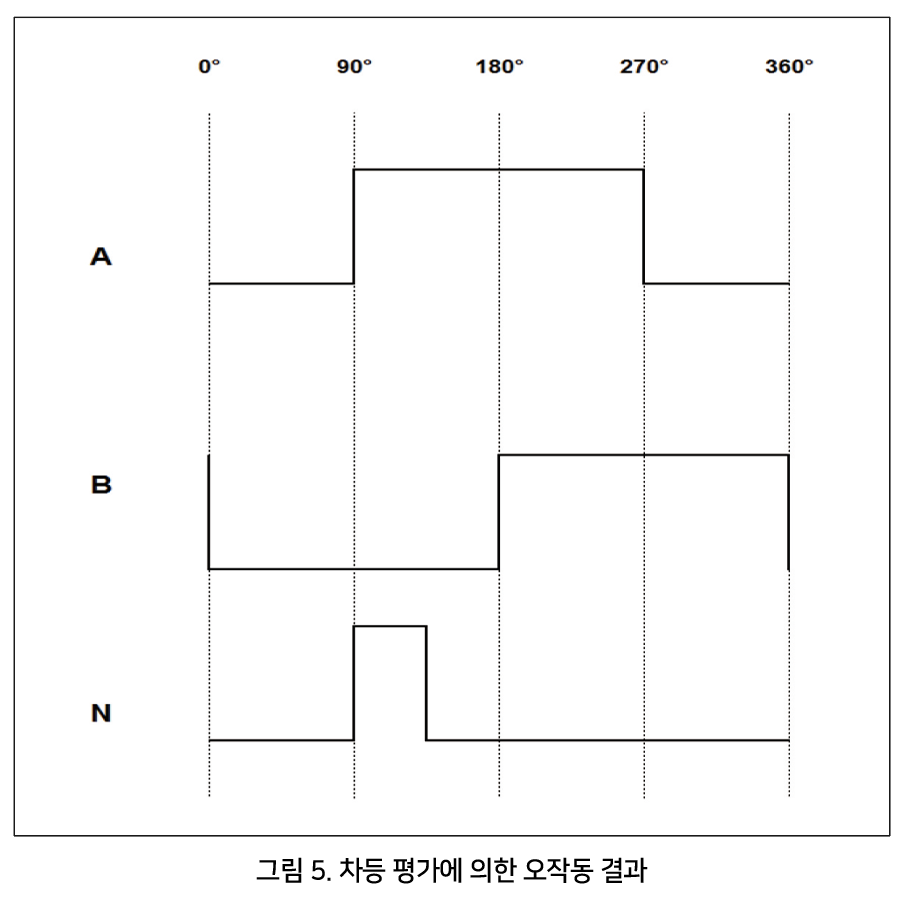
이것은 채널 N(또는 채널 Z/zero 신호)이다. 신호 품질과 노이즈 감도를 더욱 개선하려면 A, B 및 N의 반전된 채널을 추가할 수도 있다(그림 3 참조). 이러한 신호를 차동 방식으로 측정하면 공통 모드 간섭이 거의 또는 전혀 중요하지 않다(그림 4 및 그림 5 참조).
 |
|
|
 |
펄스는 전자 장치에 의해 처리되는 신호이다. 얻은 원래 신호는 정현파 또는 삼각형 신호이다. 이 신호를 추가로 처리하고 이 신호에서 구형파 신호(HTL 또는 TTL)를 생성하는 대신 이 사인 및 코사인 신호(채널 A ≡ sine, 채널 B가 90° 오프셋 되어 있으므로 채널 B ≡ cosine). 펄스에서와 같은 신호에서 동일한 정보를 얻을 수 있다(그림 6 참조). SinCos 인코더는 보간과 함께 작동하기 때문에 구형파 신호가 있는 인코더보다 더 높은 분해능과 더 나은 정확도를 얻을 수 있다.
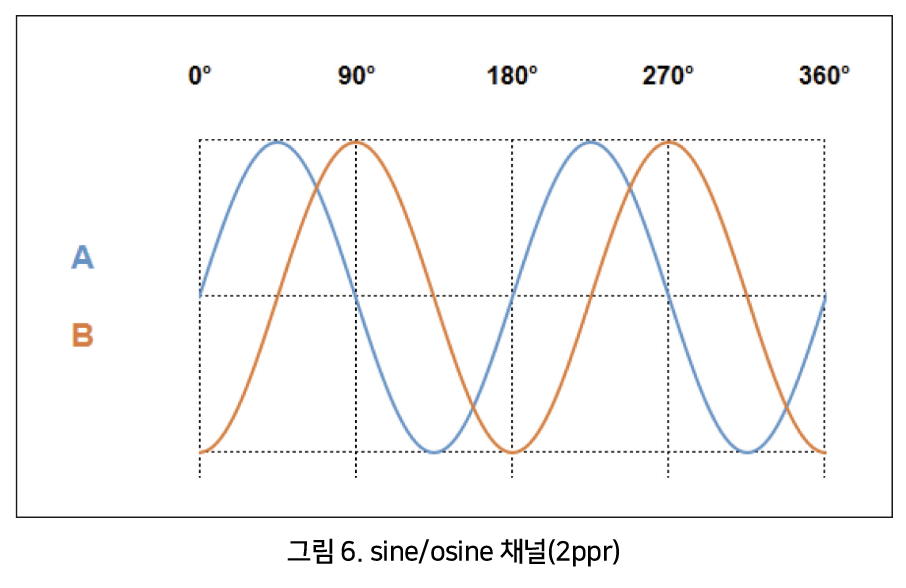 |
예를 들어, 구형파 신호가 있는 로터리 인코더를 SinCos 로터리 인코더(둘 다 1024ppr)와 비교하고 SinCos 로터리 인코더에 4비트 보간을 적용하면 보간이 된 분해능은 다음과 같이 계산된다.
1024 x 24 = 16384 interp. ppr
이를 통해 하드웨어를 변경하지 않고도 해상도를 16배까지 높일 수 있다. 인코더에 가변 보간 속도가 장착되어 있으면 하나의 인코더로 여러 분해능을 구현할 수 있다.
증분 인코더의 정확도
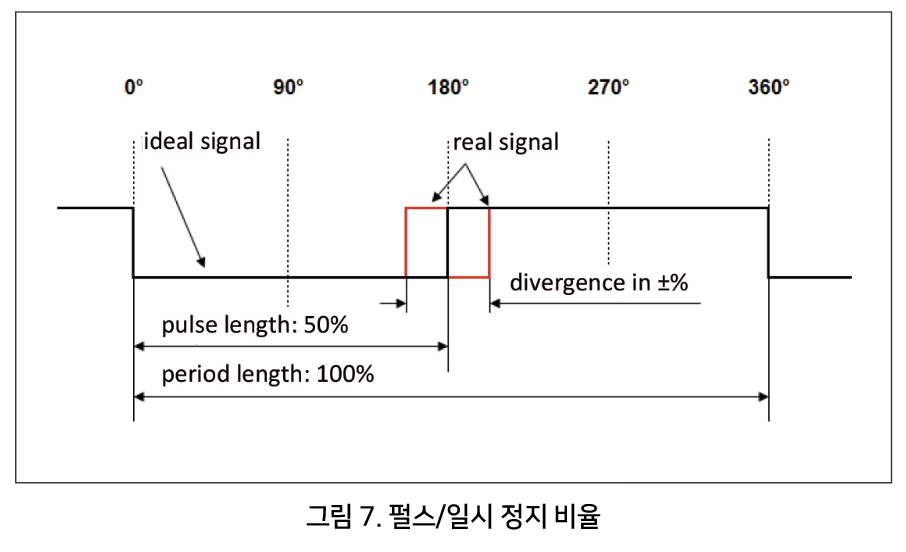
증분형 인코더에 대해 두 가지 다른 정확도를 결정할 수 있다. 백분율로 표시되며 분할 길이를 나타낸다. 분할 길이는 펄스와 일시 중지로 구성된다.
펄스/일시 정지 비율
펄스/일시 중지 비율은 펄스 대 일시 중지 기간의 비율을 나타낸다(그림 7 참조). 이것은 일시 정지에 대한 펄스의 비율이 항상 정확히 같은 것은 아님을 의미한다(50% - 50%). 따라서 펄스가 더 길고 일시 중지가 더 짧거나 일시 중지가 더 길고 펄스가 더 짧을 수 있다.
 |
위상 편이
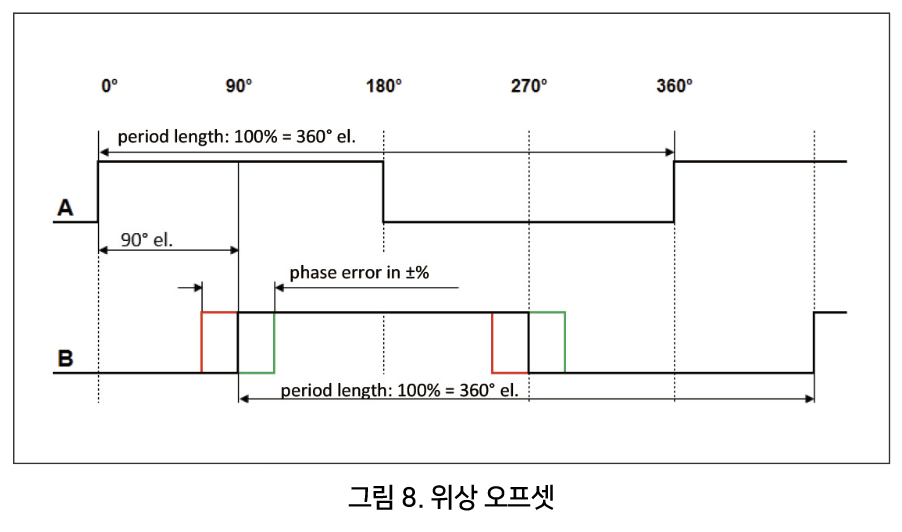
위상 오프셋은 두 개의 연속 에지의 정확도를 나타낸다(그림 8). 이상적인 경우 두 개의 연속 플랭크 사이의 거리는 분할 길이의 90°이다. 실제의 경우 이 거리는 더 작거나 클 수 있다.
 |
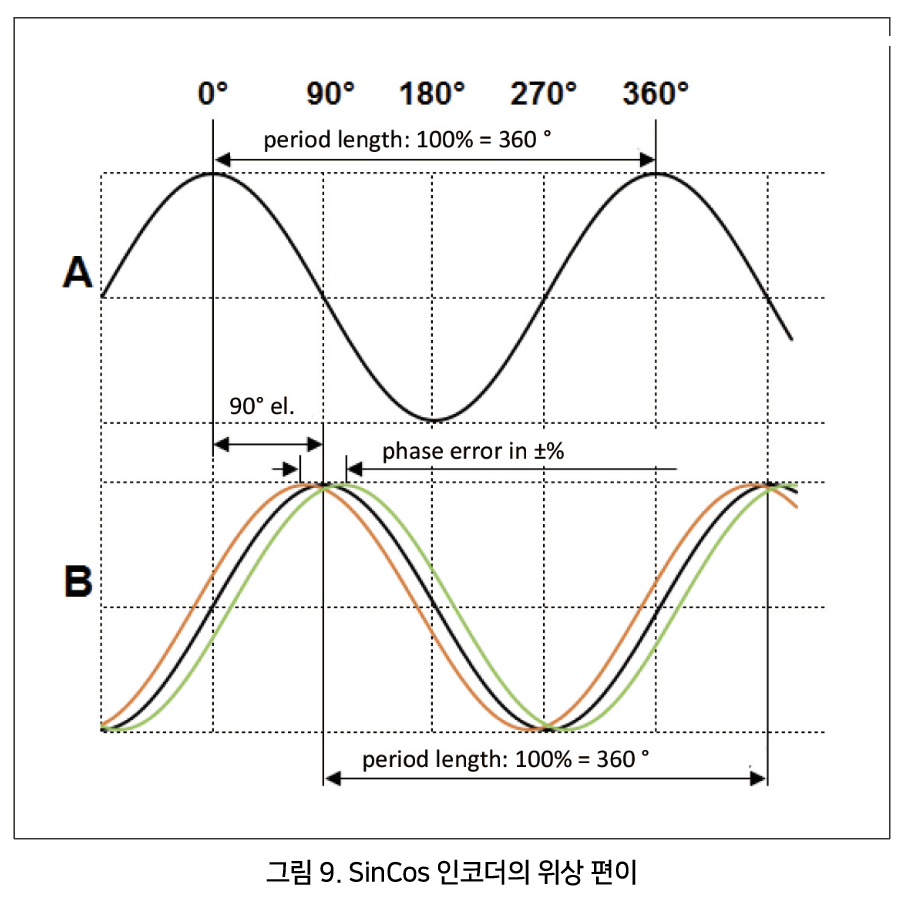
SinCos 인코더에 대해 위상 편이를 지정할 수도 있다. 이것은 예를 들어, 기 지속 시간의 90°의 정상 오프셋과 관련하여 코사인의 최댓값이 사인의 최댓값으로 이동될 수 있는 비율을 나타낸다(그림 9 참조).
 |
광학 원리
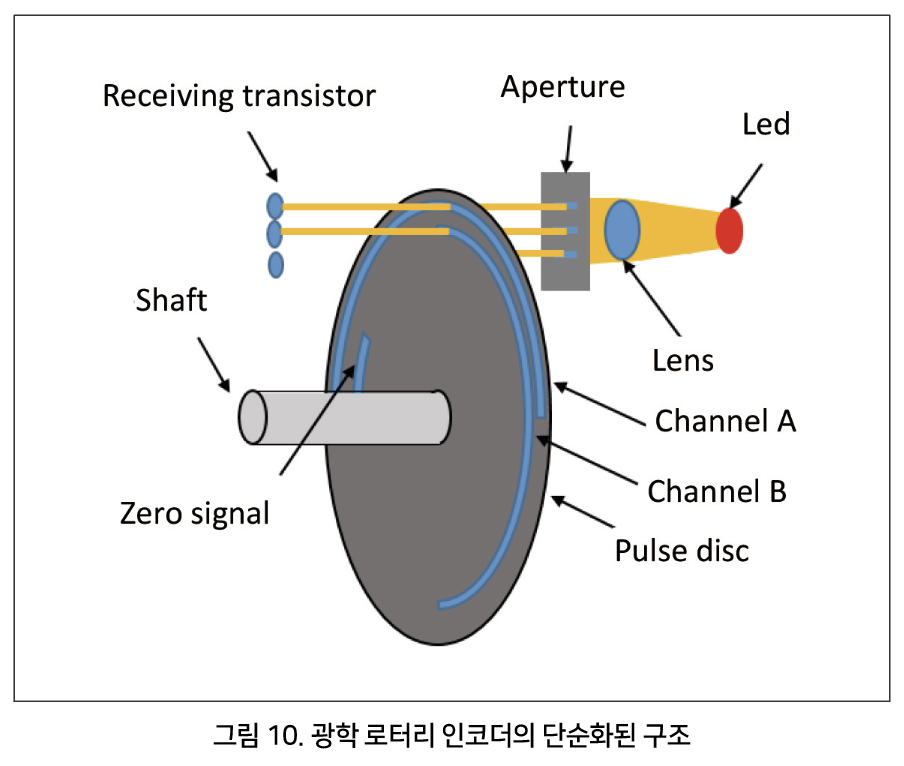
광학 스캐닝 기능이 있는 증분형 인코더 내부에서 고출력 LED의 빛은 양면 볼록 렌즈와 평행하게 정렬되고 조리개와 펄스 디스크를 통해 빛난다(그림 10 참조).
 |
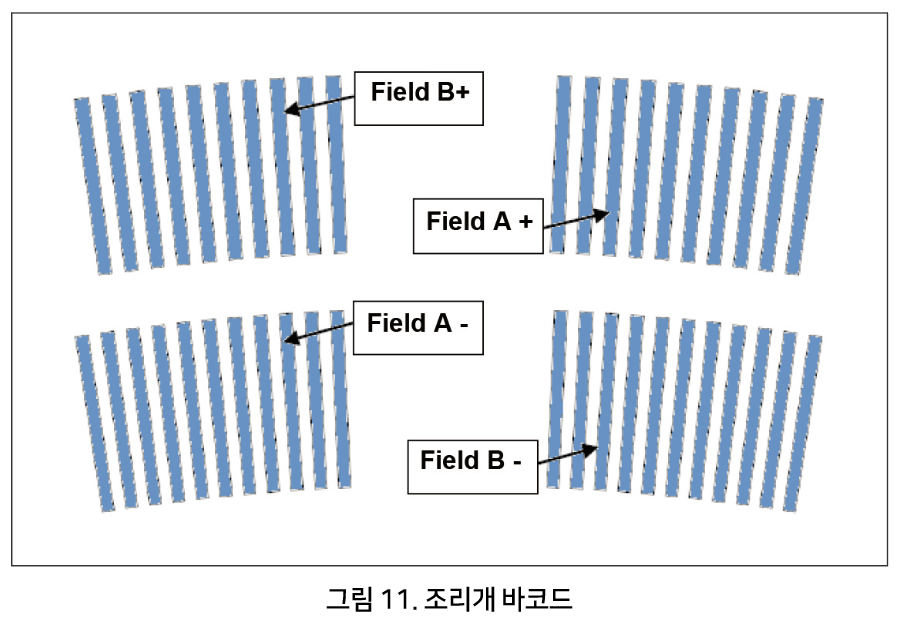
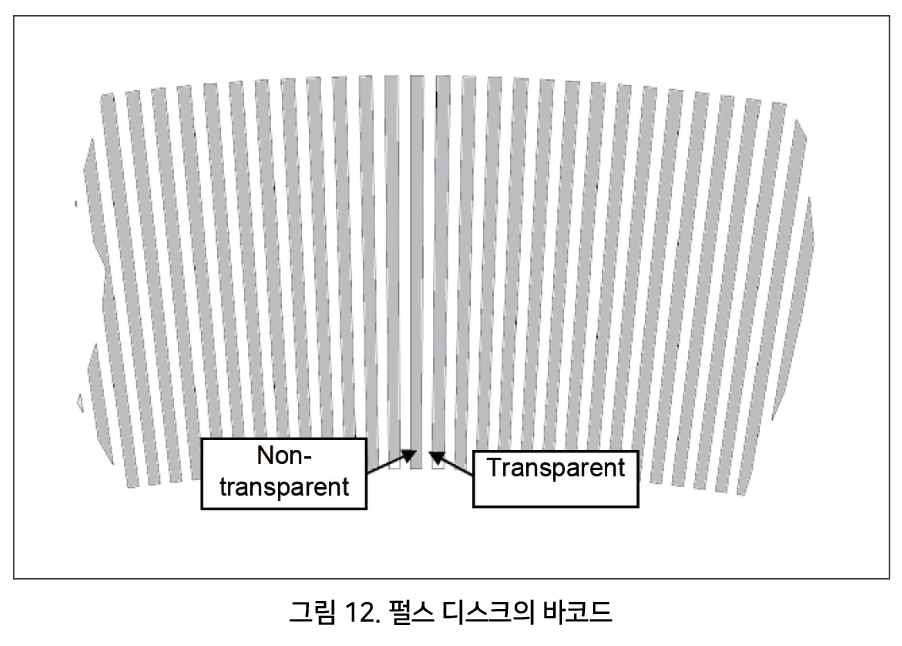
조리개 바코드 는(그림 11 참조) 플랜지에 통합되어 있다. 펄스 디스크(그림 12 참조)는 백래시가 없는 스테인리스 스틸 샤프트에 장착된다.
 |
 |
샤프트가 회전하면 미세하게 조정된 필드가 조리개 디스크와 펄스 디스크의 조합으로 열리고 닫힌다(그림 13 참조).
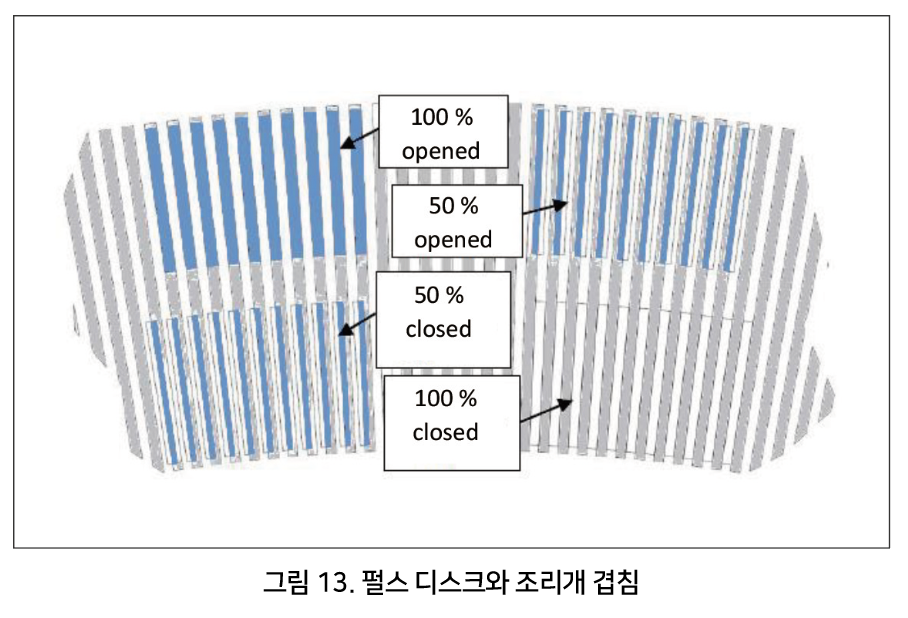 |
이렇게 하면 그리드를 통해 더 많거나 적은 빛이 통과할 수 있다. 이 빛과 어둠의 차이는 반대쪽에 장착된 회로 기판에서 수신 트랜지스터를 차등적으로 작동하여 감지한다. 조리개와 펄스 디스크에 있는 필드의 특별한 기하학적 배열로 인해 이러한 방식으로 측정된 신호는 전기적으로 90° 오프셋이다. 다운스트림 전자 장치는 이러한 신호를 고정밀 신호로 처리하고 HTL 또는 TTL의 사인파 또는 구형파 및 그 반전 신호와 같이 산업적으로 사용 가능한 펄스로 증폭된다.
또한 펄스 디스크와 조리개에 제로 펄스가 적용된다(그림 10 참조). 제로 펄스 신호는 1회전에 1회 출력된다. 인크리멘탈 인코더는 펄스만 출력하기 때문에 일부 애플리케이션의 경우 기계가 켜진 후 기준 실행이 필요하다.
이 기준 실행에는 제로 펄스가 자주 사용된다. 또한 제로 펄스를 사용하여 카운트된 펄스를 확인할 수 있다. 컨트롤러가 1024 펄스의 로터리 인코더에서 1030 펄스 후에 제로 펄스를 수신하는 경우 컨트롤러의 입력 카드는 라인의 간섭을 펄스로 계산했을 수 있다. 컨트롤러는 제로 펄스의 도움으로 오류를 인식하고 오류 메시지를 출력할 수 있다.
자기 원리
자기 원리를 기반으로 하는 증분 인코더는 비접촉 자기 스캐닝으로 작동한다. 백래시가 없는 스테인리스 스틸 샤프트에 직경 자화 자석이 장착되어 있다. 샤프트가 회전하면 자석과 자기장도 회전한다. 자기장의 이러한 변화는 반대쪽에 장착된 회로 기판의 센서 칩에 의해 감지되고 처리된다(그림 14 참조). 이것은 소위 홀 효과가 사용되는 곳이다.
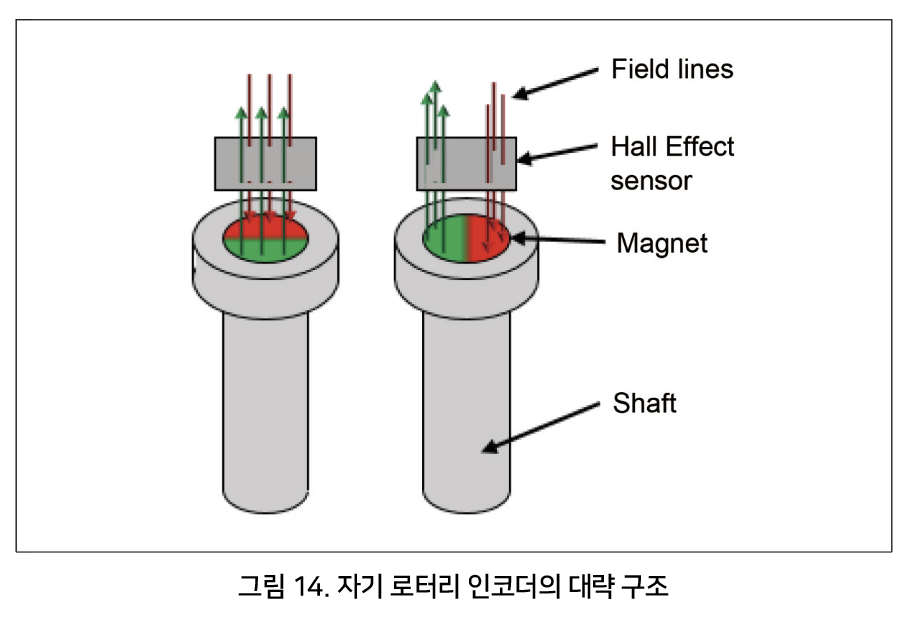 |
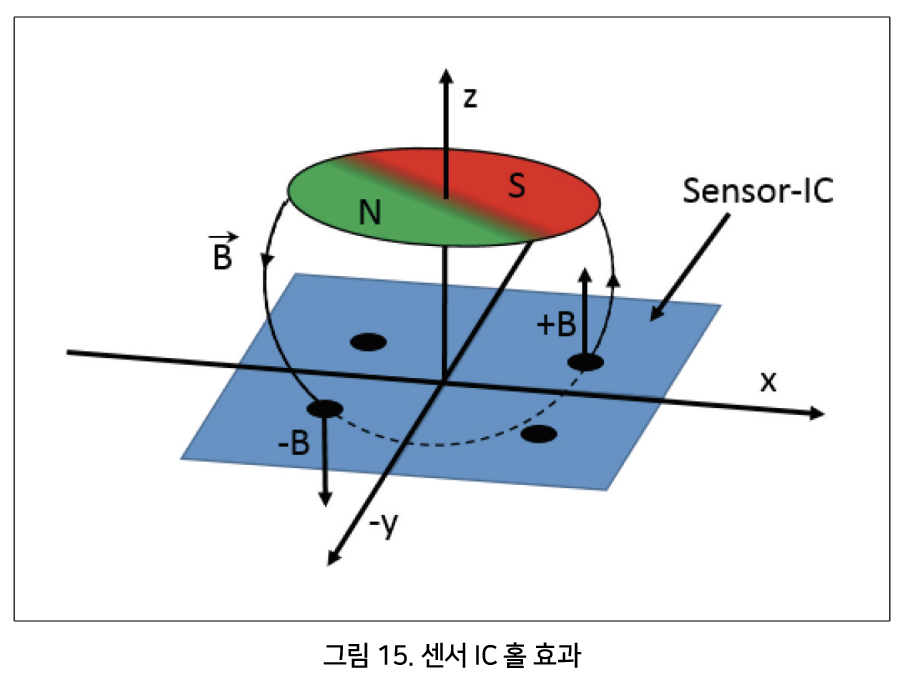 |
(그림 15) 에서 볼 수 있듯이 영구자석의 자기장은 자기장과 함께 센서 칩을 관통한다. z축에 존재하는 자기장 라인에 의해 센서 칩에 전압이 생성된다. 센서 칩은 4가지 부분으로 나뉜다. 세그먼트에서 생성된 전압은 차등적으로 측정된다. 이를 위해 두 개의 서로 다른 세그먼트의 전압이 사용되며 이를 통해 90° 오프셋된 두 개의 신호가 생성된다.
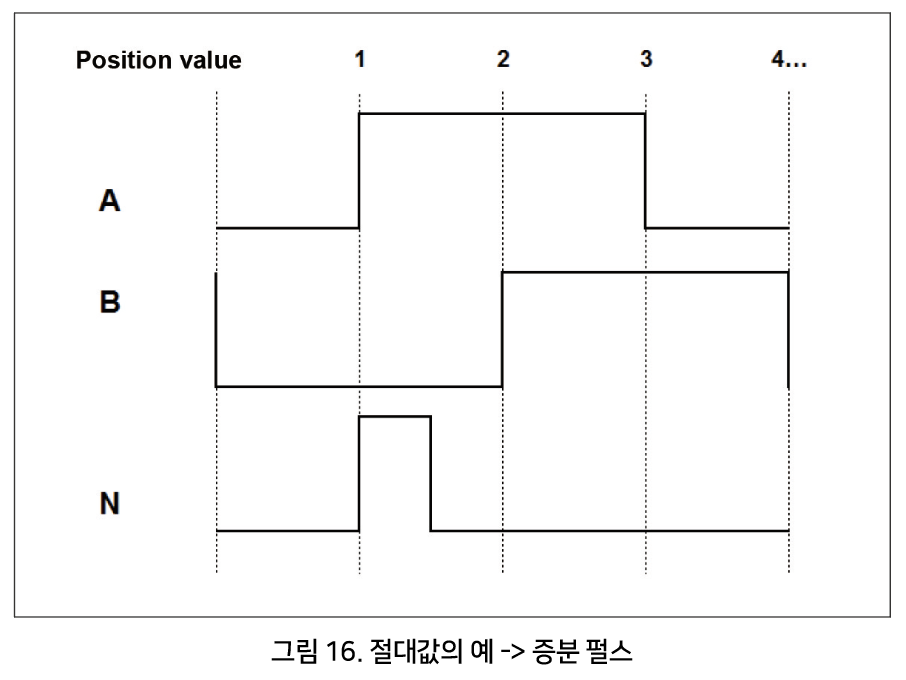
엄밀히 말하면 이러한 인코더는 무엇보다도 싱글턴 앱솔루트 인코더이다. 절대 각도는 삼각 관계를 통해 현재 사용 가능한 사인 및 코사인 신호에서 결정할 수 있기 때문에 센서 칩은 샤프트의 절대 위치를 확인한다. 그런 다음 보간기는 절대 위치에서 채널(A, B 및 N)을 생성하고 출력한다.
단순화하면 다음과 같이 할 수 있다. 위칫값이 변경될 때마다 회전 방향에 따라 채널 A 또는 B의 에지가 변경되고 위치 값 1 에서 제로 펄스가 출력된다(그림 16 참조). 여기에서도 다운스트림 전자 장치에서 얻은 신호에서 고정밀 신호가 처리 및 증폭되어 HTL 또는 TTL에서 산업적으로 사용 가능한 구형파 펄스 및 그 반전된 신호로 출력된다. 당사의 인코더는 정밀한 역학, 효율적인 센서 기술 및 강력한 전자 장치로 미세 조정된 측정 시스템이다.
자기원리 장점과 단점
• 매우 강한 자기장의 영향 가능
• 정확도는 광학 시스템만큼 높지 않음
• 제한된 해상도 • 환경 영향에 매우 둔감
• 우수한 편의성
• 환경 영향에 민감
• 고해상도 및 정확도 가능
• 자기 영향에 매우 둔감함
 |
결론
완벽한 원리는 아직 존재하지 않는다. 장단점에서 알 수 있듯이 어떤 원리가 최상의 결과를 낼 것인지는 각각의 개별 사례의 애플리케이션에 따라 다르다. 두 원리는 점점 더 가까워지고 있다. 마그네틱 시스템은 지속해서 개선된 센서 기술을 통해 더 정확해지며, 따라서 광학 시스템의 정확도에 더 가까워진다. 다시 말하면, 광학 시스템의 견고성은 점점 더 좋아지고 있으며 충격과 진동에 덜 민감해지고 있다.
자료 제공: Wachendorff(www.wachendorff-automation.com)


