


하이브리드 스테퍼 액츄에이터를 응용장비 설계 적용을 위한 가이드
 |
하이브리드 스테퍼 모터는 VR(Variable Reluctance) 모터와 PM(Permanent Magnet) 모터의 기능을 결합하기 때문에 하이브리드라고 한다.
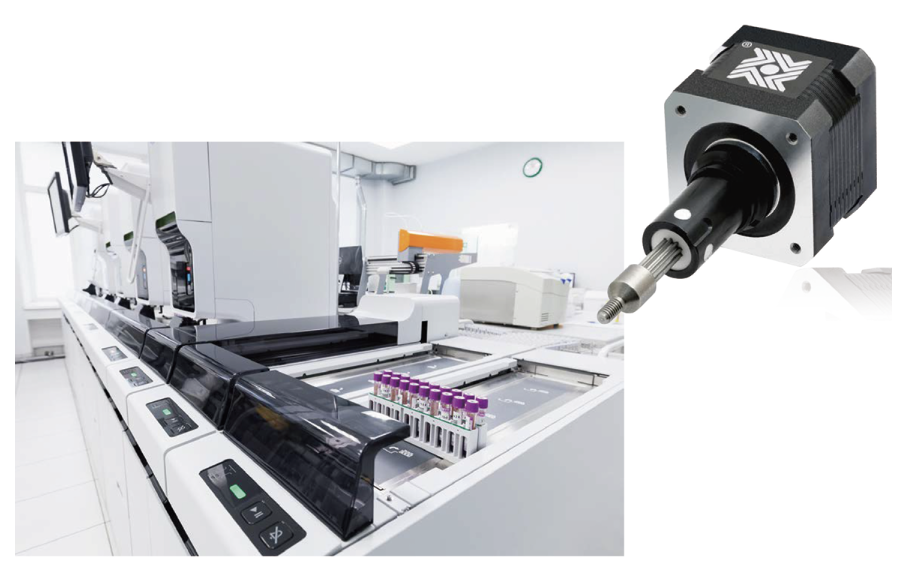
하이브리드 스테퍼 액츄에이터는 회전식 하이브리드 스테퍼 모터와 회전식-선형 장치(일반적으로 리드 스크류)를 통합하여 선형 축에 모션을 부여하는 전기 기계 장치이다. 1980년대에 채택된 하이브리드 스테퍼 모터는 단순성이 필요한 소형 기계에 탁월하다. 사전 통합된 하이브리드 스테퍼 액츄에이터는 설계 엔지니어가 실제 스트로크, 속도 및 힘 요구 사항에 따라 하위 시스템을 사전 구성할 수 있도록 적용의 용이성을 더욱 높인다.
하이브리드 스테퍼 모터 사용에 대한 역사적 관점
1970년대에는 오늘날의 하이브리드 스테퍼 모터의 기능을 갖춘 특정 VR 모터 디자인이 도입되었다. 솔리드 톱니 로터는 오늘날 널리 퍼져 있는 1.8° 스테퍼 모터와 같은 출력을 갖는다. 로터에 영구 자석 요소를 통합하는 것을 포함하여 1980년대 초, 다른 혁신과 함께 하이브리드 스테퍼가 생겼다. 이러한 모터를 작동시키려면 다양한 제어 및 보상 모드를 위한 전자 장치가 포함된 새로운 드라이브가 필요했다.
하이브리드 스테퍼 모터 액츄에이터의 탁월성
하이브리드 스테퍼 액츄에이터는 일관된 포지셔닝 및 신뢰성이 필요한 정밀 중형 애플리케이션에서 일반적이다. 예를 들어 3D 프린터, 스캐너, 경량 의료 기기 및 CNC 장비가 있다. 그들은 40년 또는 심지어 20년 전에도 들어보지도 못한 서비스 작업을 실행하는 실험실 기계에서 탁월하다. 장비에는 유전자 시퀀싱, 암 스크리닝, 유전, 항원 및 항체 평가가 포함되며, 샘플을 이동하는 동안에도 소량의 유체를 반복적으로 분배한다.
수천 가지 분석을 처리를 통해 취급 오류에 노출될 수 있는 실험실 기술자보다 자동화 기계가 더 높은 신뢰성을 제공한다. 매우 빠른 이동 속도가 필요한 경우에, 하이브리드 스테퍼 액츄에이터는 적합하지 않으며 브러시리스 DC 서보 모터가 더 적합하다.
모터의 구조 설계
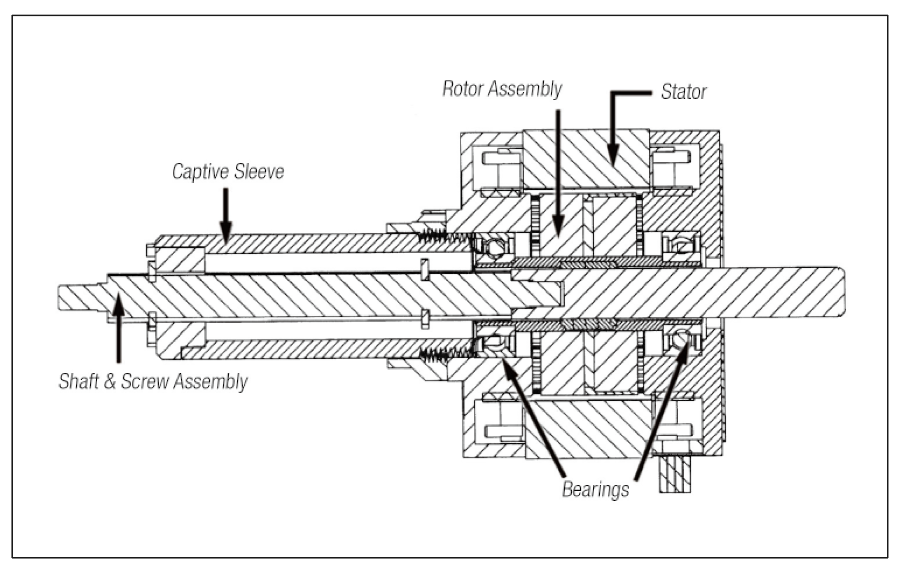 |
트윈 톱니 로터(컵이라고도 함)는 끝과 끝이 맞닿아 있다. 그리고 치아 배열이 첫 번째 컵의 치아 배열에서 약간 오프셋 되도록 컵 하나를 회전한다. 회전자의 중심을 통해 삽입된 자석은 한 컵의 이빨이 S극 역할을 하고 다른 컵의 이빨이 N극 역할을 하도록 한다.
 |
VR 모터와 마찬가지로 하이브리드 스테퍼 모터에도 톱니형 고정자 극이 있어 전자기장을 정확하게 전달하여 톱니형 회전자 어셈블리의 제어된 작동을 유도한다.
입력(구동) 요건
12V 입력이 지정된 기존 DC 모터는 기본적으로 12V를 받아들이고 설계에 따라 회전 또는 다른 동작을 출력한다. 하이브리드 스테퍼 모터는 그렇지 않다. 스테퍼 모터가 정격 코일 전압(일반적으로 2~12V)을 가질 수 있지만 제대로 작동하려면 전류 형성(current-shaping) 드라이브가 필요하기 때문이다.
• 설계 엔지니어는 거의 모든 스테퍼 모터에 펄스 전원 입력을 위한 드라이브가 필요하다는 점에 유의해야 한다. 모션 제어 애플리케이션용 모터가 설정된 전압 입력을 받아들이고 단순히 작동할 가능성은 거의 없다.
• 일정전류 드라이브 또는 초퍼 드라이브 (Chopper Drives)는 하이브리드 스테퍼 모터에서 최고의 성능을 얻는다. 초퍼 드라이브는 스테퍼 모터에 대량으로 발생하는 역기전력(EMF)을 극복하기 위해 모터에 과전압을 보내 모터 출력을 최적화한다. 이것은 스테퍼 모터가 고극 모터이고 내부적으로 강한 자기장을 생성하기 때문에 문제이다. 즉, 하이브리드 스테퍼 모터의 회전 속도가 빠를수록 시스템에서 더 많은 역전압이 생성되어 적시에 전원을 공급하는 능력이 저하된다.
회전-선형 장치 통합
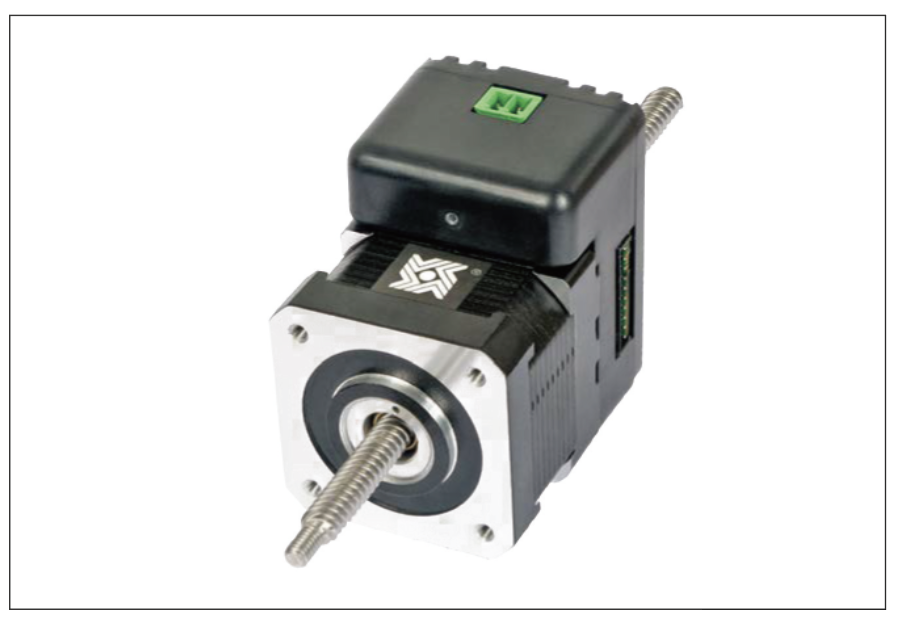
스테퍼 모터의 출력 샤프트를 리드 스크류에 연결하기 위한 옵션에는 백래시 커플링이 없는 독점 잠금 메커니즘, 카운터 보어 또는 중공 보어 압입이 포함된다. 사전 통합 액추에이터는 이러한 요구 사항을 미리 해결한다. 자세한 내용은 제조업체에 문의한다.
적절한 지정
하이브리드 스테퍼 액추에이터 크기 조정에는 다음 정의가 필요하다.
1. 축 하중을 이동하는 데 필요한 선형 힘(N)
2. 직선거리축의 하중(m)을 이동
3. 부하를 이동시키는 허용 사이클 시간(초)
4. 적절한 프레임 크기를 가진 모터의 선형 출력에 대한 정보
5. 제조업체의 선형 액추에이터 카탈로그에 게시된 성능 곡선
a. 애플리케이션 매개변수
1단계: 위의 5가지 매개변수를 사용하여 애플리케이션의 전력 요구 사항을 계산한다. 이것은 적절한 모터 프레임 크기를 선택하는 데 도움이 된다.
P linear(W) = 이동 거리(m) × 힘(N) / 전체 이동 시간(s)
2단계: 제조업체 테이블에서 액추에이터 프레임 크기를 선택한다. 언급한 바와 같이 모든 스테퍼 기반 선형 액추에이터에는 모터에 펄스*를 전송하기 위한 드라이브가 필요하다. 액추에이터 사양에 대한 다음 두 매개변수인 리드 스크류 분해능 및 서비스 수명도 제조업체 참조에서 결정된다.
b. 드라이브 선택
액추에이터에서 하이브리드 스테퍼 모터의 구동은 종종 제대로 이해되지 않는다. 설계 엔지니어가 제조업체에 전화를 걸어 이러한 설계를 위해 12V 스테퍼 모터를 요청하는 것은 드문 일이 아니다. 제조업체는 일반적으로 스테퍼를 실행하기 위해 초퍼 드라이브 (chopper Drive) 또는 일일정전류 드라이브를 권장한다는 점을 강조해야 한다. 이러한 드라이브는 과전압을 적용하여 모터가 전체 범위의 속도와 힘 출력을 제공할 수 있도록 한다.
예를 들어, 값은 40V를 수신하는 5V 모터에 대한 것이다. 다른 모터 유형에 익숙한 엔지니어는 이것을 보고 다음과 같이 물을 것이다. 5V 코일로 40V를 수신하면 모터가 탈것이다. 그렇다, 이러한 수준에서 모터를 구동하면 권선에서 열로 인한 고장이 발생할 수 있다. 그러나 초퍼 드라이브(또는 전류를 제한하는 일정전류 장치)를 사용하면 이러한 과전압이 안전하고 일반적으로 모터를 효율적으로 구동할 수 있다.
일정전류 또는 초퍼 드라이브의 과전압 원리가 가장 중요한다. 하이브리드 스테퍼 액츄에이터는 펄스(및 방향성) 전기 입력을 제공하는 다른 드라이브가 있는 초퍼 드라이브 또는 일부 컨트롤러의 펄스 전원 출력이 필요하다.
c. 리드 스크류 고려 사항
리드 스크류 디자인이 단순해 보일 수 있지만 그럼에도 이러한 구성 요소와 해당 사양에 대한 잘못된 인식은 지속된다.
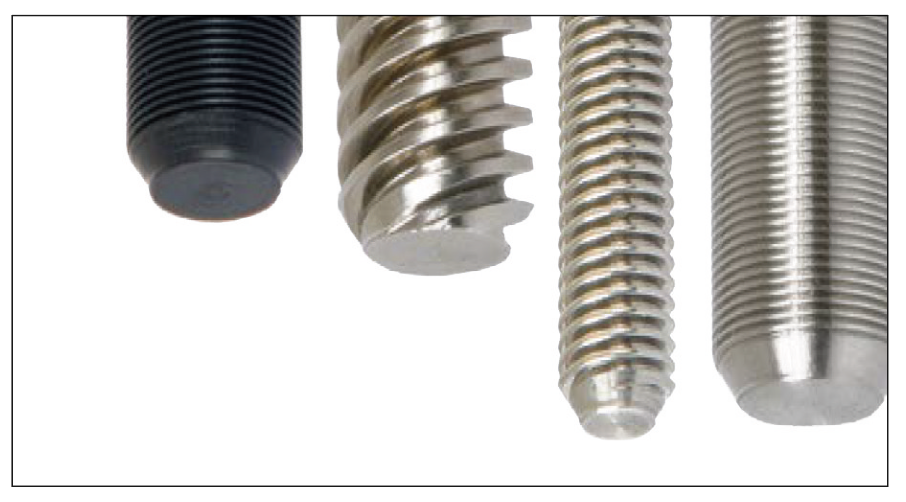
리드 스크류 산은 고도로 엔지니어링이 된 형상으로 범용 하드웨어로 대체할 수 없다. 가장 큰 오해 중 하나는 고정 하드웨어의 스크류 산이 리드 스크류와 같은 선형 운동 장치의 스크류 산과 같은 종류라는 것이다. 그것은 거짓이다. 사실, 회전식-선형 장치의 스크류 형태는 선형 힘 출력을 최대화하도록 고도로 엔지니어링이 되었으며 일반적으로 스크류 형태가 절단되지 않고 롤링 된다. 즉, 모양이 강철로 눌러져 있으므로 특히 폴리머 너트와 결합할 때 마찰을 줄이기 위해 표면을 매우 매끄럽게 처리해야 한다.
• 피치와 리드는 종종 리드 스크류를 설명하기 위해 같은 의미로 사용되지만, 리드가 보다 더 설명이 되는 용어이다. 이는 명확한 표현인 스크류 1회전당 선형 이동을 의미하기 때문이다.
d. 사이징
3인치의 이동에 대해 15lb의 선형 힘이 필요한 선형 모션 애플리케이션이 있다고 가정한다. 목표 설계 수명은 1,000,000사이클이다. 액추에이터는 6초 이내에 이 스트로크를 실행해야 한다. 이는 6초에 3인치 또는 0.5인치/초의 선형 속도를 만든다.
다음으로 필요한 액추에이터 수명을 기준으로 초기 정격 하중을 계산한다. 이를 위해 제조업체의 차트를 사용하여 정격 하중을 스트로크 수의 함수로 표시한다.
이 예에서 선택한 액추에이터가 1,000,000사이클에서 정격 부하의 50%를 전달한다고 가정한다. 이는 액츄에이터의 크기를 조정할 때 0.5의 계수를 사용해야 함을 의미한다. 1,000,000 사이클 후 설계 요구 사항을 충족하기에 충분한 힘을 보장하기 위한 초기 정격 힘은 15lb ÷ 0.5 = 30lb이다. 파운드 힘을 뉴턴으로 변환하면 30lb ÷ (0.225lb ÷ N) = 133N이 된다.
 |
다음으로 필요한 이동 거리(미터)를 결정한다. 3 in. x (0.0254 m ÷ in.) = 0.0762 m. 그런 다음 2단계 프로세스에서 제조업체 차트를 사용하여 적절한 프레임 크기의 액추에이터를 선택한다.
1단계: 필요한 기계적 동력(선형)을 와트 단위로 결정:
P 선형(W) = 0.0762m × 133N/6초 = 1.7W
2단계: 성능 차트를 사용하여 적절한 크기의 액추에이터 식별.
이 예에서 애플리케이션을 충족시키는 프레임 크기는 43000 시리즈, 크기 17이다.
자료 제공: AMETEK(www.haydonkerkpittman.com)


