


갠트리 및 다축 시스템용 리니어 액추에이터 설계
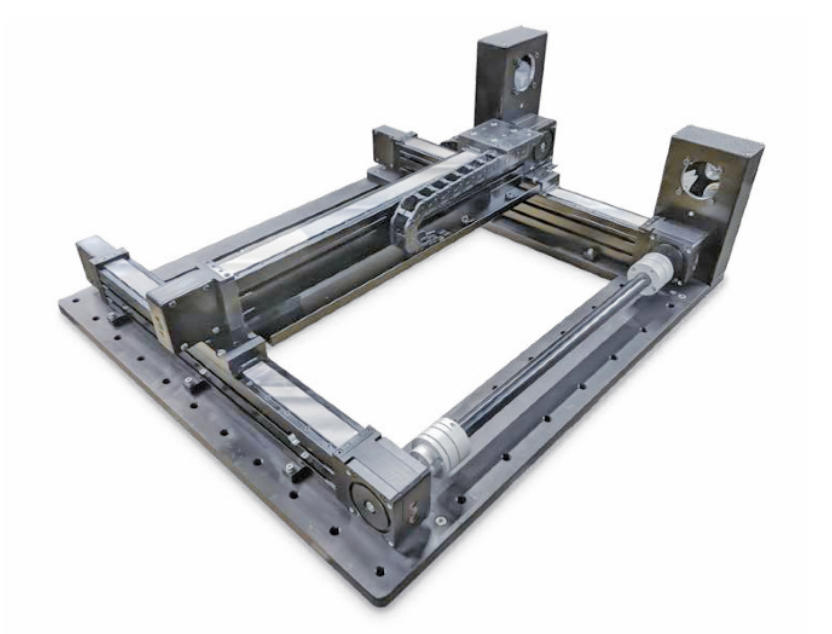 |
XY 및 XYZ 시스템은 유연성, 속도, 효율성 및 처리량을 극대화한다. 갠트리 및 다축 시스템은 제조 공정에서 하중을 들어 올리고, 배치하고, 이동하는 데 사용한다.
즉, 갠트리는 모션 구성요소가 정렬되어 있는 프레임이다. 간단한 XY 축을 사용하는 2차원 또는 XYZ 축을 사용하는 3차원이 될 수 있으며, 하루에 한 번 또는 여러 번, 느리거나 빠르게 하중을 몇 파운드에서 수 천 파운드까지 전달한다. 이들은 픽 앤 플레이스 애플리케이션 등 다양한 자동화 프로세스에 사용된다.
기성품의 갠트리 시스템은 설치 공간이 보다 작은 분야에 적합하다. 그러나 큰 무게, 먼 거리 및 강한 힘을 위해서는 유연하고 높은 듀티 사이클의 다축 액추에이터 솔루션이 필요하다. 이 맞춤형 솔루션은 유연성, 속도, 효율성 및 처리량을 극대화하기 위해 만들 수 있는 무한한 조합을 형성한다.
 |
갠트리는 다중 구성요소 시스템
• 리니어 액추에이터는 갠트리의 각 축을 따라 움직임을 구동한다. X 및 Y 축 액추에이터는 일반적으로 로드가 없는 액추에이터(벨트 구동 또는 나사 구동)로, 시스템 설치 공간 전체에서 부하를 이동하고 전달한다. 로드형 액추에이터는 Z 축 또는 수직, 상하 이동에 자주 사용한다.
• 트랜지션 플레이트는 일반적인 모션 평면 또는 한 평면에서 다른 평면으로의 전환에서 액추에이터 간 링크를 형성한다. 여러 액추에이터가 서로 연결되어 있으며 시스템의 요구 사항과 복잡성에 따라 여러 가지 방법이 있다.
• 보조 레일은 시스템이 부하를 관리하고 부하를 안내할 수 있도록 추가 지원을 제공한다.
• 케이블 관리에는 벨트와 케이블이 포함되며, 모두 전기 또는 공압 전원 및 모션 프로파일과 일치하도록 구성된다.
• 잭 샤프트(Jack shafts)를 사용하면 단일 모터 및 드라이브로 시스템을 구동할 수 있을 뿐만 아니라 액추에이터를 서로 동기화 할 수 있다.
 |
부하가 크거나 먼 거리를 이동해야 하는 경우 단일 액추에이터와 레일로는 충분하지 않다. 단일 모터는 잭 샤프트를 통해 유사한 액추에이터에 연결된 마스터 액추에이터를 구동한다. 잭 샤프트는 흔들림과 진동을 방지한다. 갠트리 시스템은 여러 구성 요소를 포함할 수 있지만, 갠트리 시스템을 함께 구성하는 것은 생각만큼 복잡하지 않으며 몇 가지 간단한 단계를 실행하면 된다.
• 컨셉은 냅킨 스케치 또는 CAD 레이아웃 개념으로 시작하여 로드 및 속도에 대한 요구사항을 설정하고 예산을 설정한다.
• 주요 설계사항을 고려한다.
* 이동 (속도, 사이클 시간, 정확도, 반복성, 드웰)
* 공간 (작업 범위, 스트로크 길이, 환경 문제)
* 하중 (무게, 하중 치수, 힘, 무게 중심)
• 사이징 및 선정은 제공된 정보에 따라 모션 제어 파트너가 요구 사항에 가장 적합한 구성 요소를 결정한다.
* 액추에이터 사이징은 갠트리 시스템에 대해 역방향으로 수행되고 Z 축에서 시작된다는 점에 주목해야 하며, 모멘트 하중은 Y 축과 X 축 순으로 계산된다.
• 최종 설계는 매개 변수에 따라 CAD 레이아웃을 받는다.
• 최종 조립이 승인되면 갠트리는 공장 조립, 통합 및 현장 테스트를 거친다.
XYZ 갠트리 설계 초음파 용접을 위한 이 설계에는 긴 스트로크(12 피트 입/출 이송 테이블)가 있는 갠트리 시스템이 필요하다. 4 x 6 피트 작업 범위, 8 인치 Z 축 초음파 툴링 플레이트. 갠트리는 대형 의료 폐기물 봉투에 초음파 용접하는 데 사용한다.
이 분야의 초음파 용접 공정은 공압 액추에이터를 사용했는데, 새 설정 마다 수동 조정이 필요했다. 빠르고 반복 가능한 포지셔닝 제어가 부족하여 용접 및 치수 부정확성이 발생하고 지연이 발생하여 생산 시간이 느려지고 불량률이 높아졌다. 해결책은 이송 테이블에서 장거리 초음파 툴링 헤드를 안팎으로 운반할 때 일관된 성능을 제공하는 효율적인 전기 모션 제어 갠트리를 설계하는 것이었다.
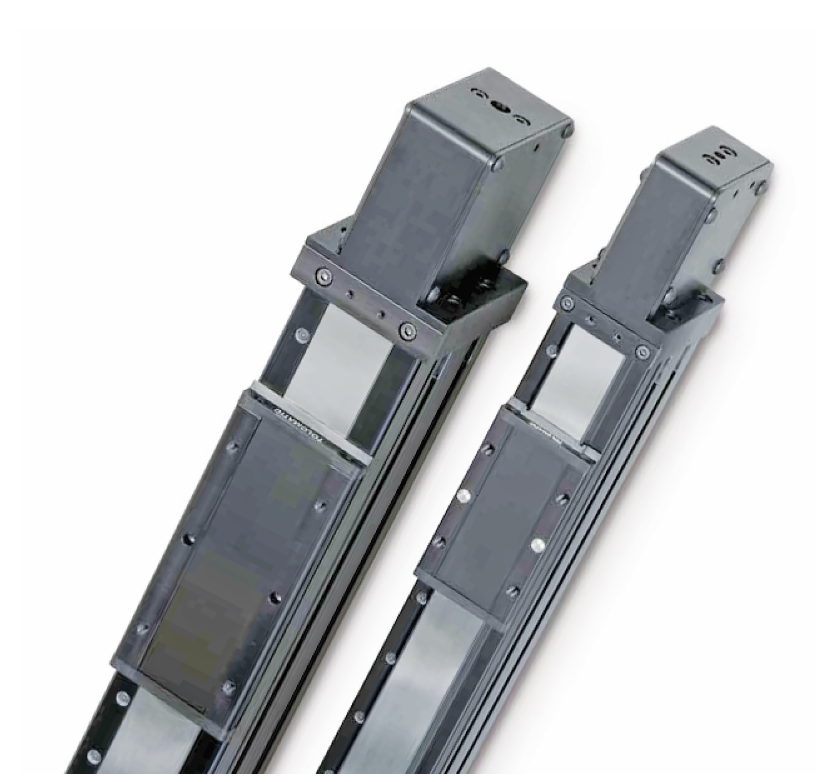
스트로크가 길고 in-feed 및 out-feed 테이블 모두에 높은 하중을 전달할 수 있어서 B3W 선형 벨트 구동 액추에이터가 X 축 및 Y 축으로 선정되었다. 정확성과 반복성이 주요 관심사였기 때문에 5축 모두에 앱솔루트 엔코더가 있는 서보 모터가 선정되었다.
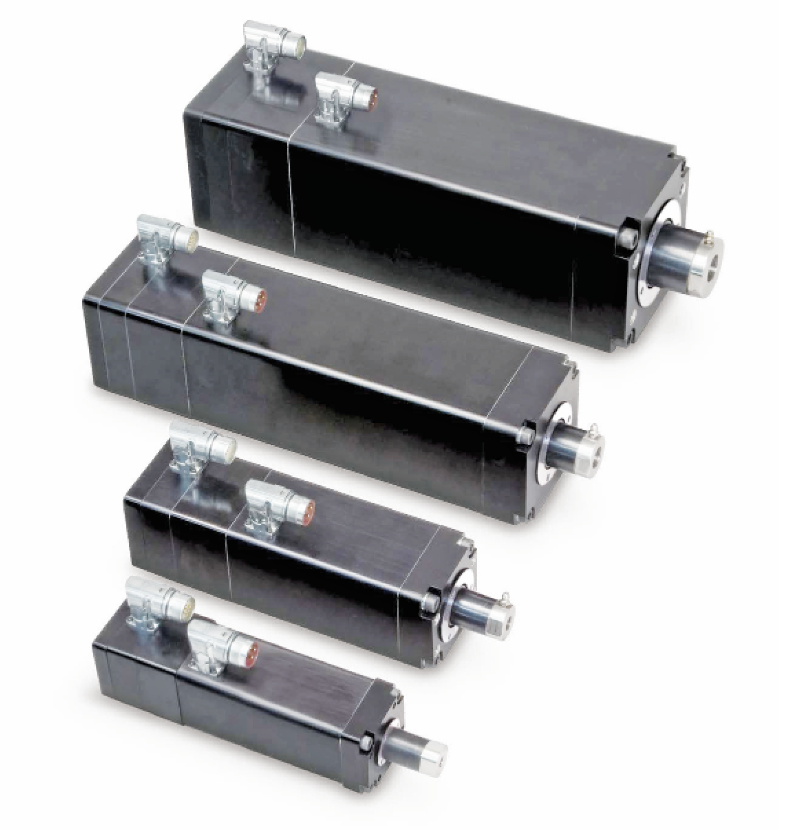
IMA33 리니어 서보 액추에이터는 통합 서보 모터 설계로 모터 및 구동 시스템에서 포스 피드백(force feedback)을 제공하여 용접 프로세스 전체에서 속도와 위치 일관성을 보장하기 위해 Z에 배치하였다.
전기 구동 갠트리는 빠르고 정확하며 반복 가능한 초음파 용접을 제공하며 수동 조정으로 인한 부정확성과 압축 공기와 관련된 높은 비용을 없앤다.
갠트리는 또한 제품 스크랩을 줄이고 전체적으로 기계 사이클 시간과 제품 생산성 을 증가시킨다.
 |
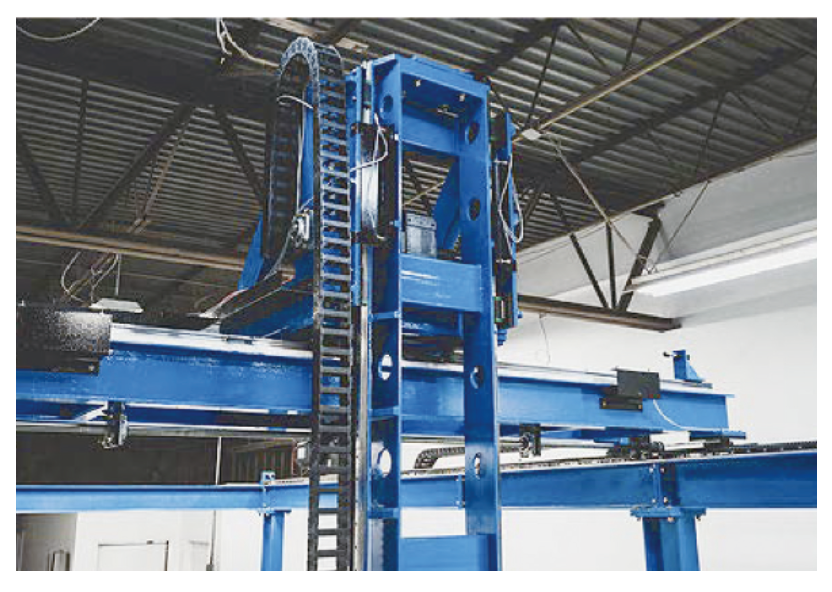
XY 갠트리 설계 팔레 타이징 및 슬립 시팅(slip-sheeting)을 위한 이 디자인에는 72 인치 수평 및 62 인치 수직 스트로크와 30초의 전체 사이클이 있는 갠트리 시스템이 필요하다. 수평 액추에이터는 수직 액추에이터의 하중(632 파운드)을 전달한다. 갠트리는 팔레트에 슬립 시트를 놓는데 사용한다.
포장, 번들 및 베일 제품용 팔레타이저 제조업체는 적재(또는 팔레타이징) 준비를 위해 팔레트 위에 슬립 시트를 배치하는 효율적인 방법을 찾고 있었다. X-Y 갠트리 프로세스는 슬립 시트를 팔레트의 여러 위치에 놓을 수 있도록 빠르고 반복 가능하며 안정적이어야 한다.
MXP-P 프로파일 레일 공압 실린더는 필요한 부드러운 직선 운동을 실현한다. X 축에 장착된 MXB-P 액추에이터 하나가 이동하여 용지 위에 Y 축 MXB-P 액추에이터를 배치한다.
X-Y 구성은 아래로 이동하고 시트를 집어 들고 팔레트의 새 위치로 위아래로 이동한다. 센서는 X 축 MXB-P 액추에이터의 수평 스트로크를 따라 신호 위치에 구현되었다.
갠트리는 장비 효율성을 높이고 모든 팔레트에 슬립 시트를 균일하게 배치하는 데 도움을 준다.
자료 제공: Tolomatic(www.tolomatic.com)


