


의료 진단 장비의 빠르고, 정확한 분석을 위한 초소형 모터 응용기술
신체나 혈액 검사로 인한 정기적인 내원이든 응급실로 향하는 경우든, 의료 진단은 일상생활의 중요한 일부이다. 의사는 의료 분석기의 결과에 의존하여 혈액의 변화를 알리거나 생명을 구하는 약물을 처방한다. 분석기의 정확성과 속도는 매우 중요하며 이는 기계의 동작 제어에 달려 있다.
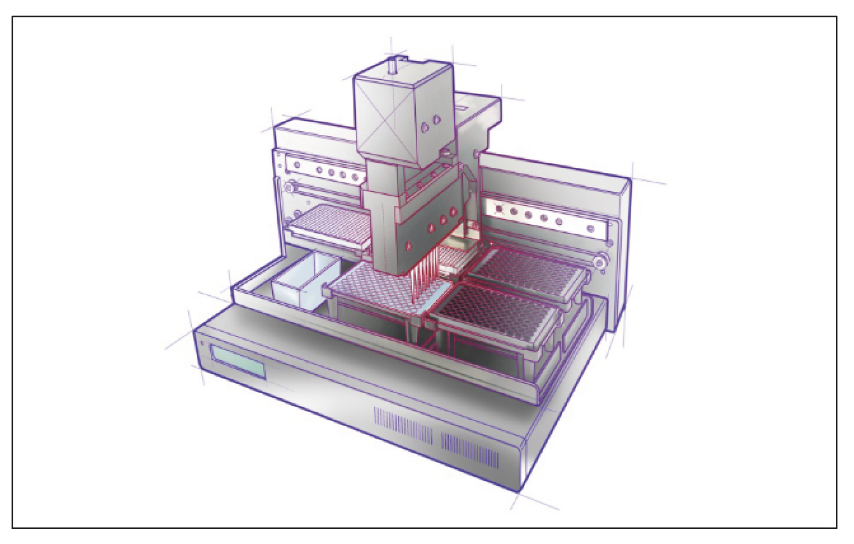 |
의료 진단기는 샘플을 채취하여 다양한 항목 또는 특정 항목에 대해 분석한다. 분석기의 의료 샘플은 준비에서 최종 분석까지의 다양한 단계를 거쳐, 모든 기능의 동작 제어를 거치게 된다. 샘플을 분석하기 위해서는 테스트 튜브(또는 통로)를 끌어내기 위한 위치로 이동해야 한다. 바늘을 테스트 튜브(또는 통로)로 넣어 샘플을 끌어내고 시약을 샘플에 추가한다. 모터는 이 동작을 모두 제어한다.
1. 의료 분석기의 기본 동작 기능
샘플은 최대 96개 튜브 또는 최대 1,024개의 통로를 보유할 수 있는 트레이에 있는 테스트 튜브에 있다. 트레이는 샘플 준비 단계에 로드되고 각 튜브의 내용물은 컴퓨터에 로드되고 테스트 튜브의 바코드 레이블로 식별된다. 컨베이어 또는 선형 단계가 샘플을 수집하기 위한 위치로 피펫을 이동한다. 테스트 튜브의 지름은 작으므로, 샘플을 빨리 채취하는 데 이동의 정밀도가 중요하다. 샘플이 기계에서 빨리 처리될수록, 더욱 빨리 결과를 의사에게 제공할 수 있다.
피펫이 샘플을 추출하기 위한 위치에 놓이면 테스트 튜브로 내려가 샘플을 추출한다. 대부분의 기계에서 여러 피펫은 동시에 작동한다. 피펫에 필요한 이동은 선형으로, 피펫을 아래로 주행시킨 다음 다시 시작 위치까지 끌어올린다. 필요한 양을 추출하기 위해서는 피펫이 샘플의 적절한 깊이에 도달해야 하고, 샘플 추출을 완료하기 위한 위치에서 기다려야 하므로 적절한 타이밍이 필요하다.
샘플을 추출했으면 다음 단계는 분석이다. 샘플 분석은 펌핑 또는 피펫팅 작업을 통한 시약 주입을 포함한다. 펌프는 샘플의 요구사항에 따라, 연동에서 주사기에 이르기까지 여러 기능에서 사용된다. 분석이 완료되면 샘플과 추가 폐기물을 시스템에서 제거해야 한다. 이는 다시 펌핑 또는 피펫팅 작업을 통해 이루어진다.
2. 각 축에 대한 기계 사양
이제 각 기능에 대한 기술적 사양을 살펴보겠다. 위에서 언급했듯이, 의료 분석기 전체에서 여러 종류의 펌프가 이용된다. 펌프는 흐름과 용적량으로 정의되고 각 기능에 대한 필요성을 기준으로 선택된다. 모터(일반적으로 브러시 DC, BLDC 또는 스테퍼)는 기계 전력을 제공하여 펌프를 작동시킨다. 모터 선택은 여러 가지 기준에 기반한다.
- 기술 사양: 속도의 토크, 효율성, 소음
- 응용 분야에 필요한 수명
- 비용
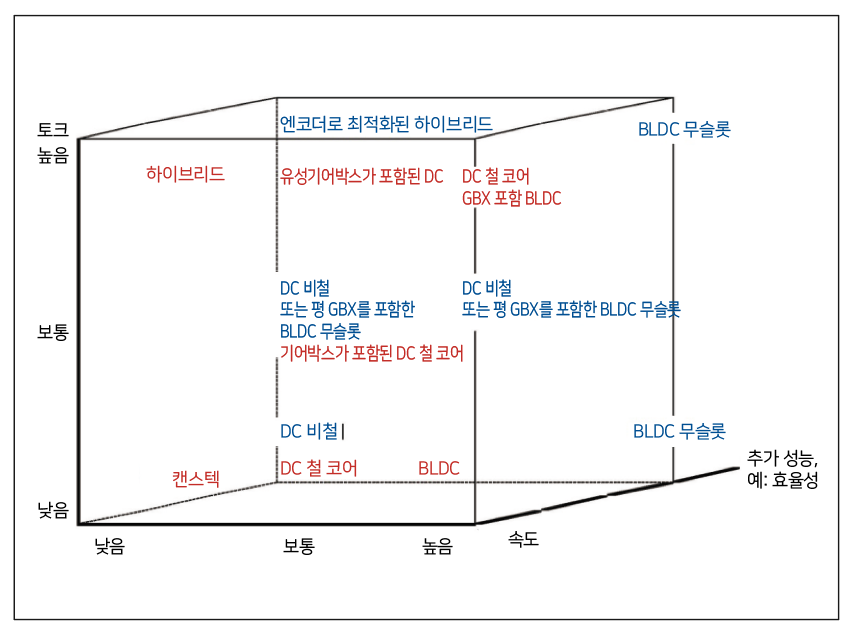 |
펌프 OEM은 모터 기술을 상호 변경하여 특정 축 요구사항에 펌프를 맞출 수 있다. 긴 수명은 무브러시 기술 및 스테퍼에 잘 맞다. 의료 분석기에서 여러 펌프를 사용할 수 있으므로, 기계 전체의 펌프에서 세 가지 모터 기술을 모두 볼 수 있다.
피펫 동작 또는 Z축은 신속하고 정확해야 한다. 또한 샘플의 캡에 구멍을 내거나 바늘 팁을 자르려면 힘이 많이 필요할 수 있다. 다중 피펫을 함께 그룹화하여 샘플을 동시에 수거할 수 있으므로 이 축을 위한 공간은 매우 중요하다. 샘플량은 분석에 중요하므로, 동작 정확성은 엔코더를 통해 확인된다. 작은 벨트 시스템, 랙 및 피니언 또는 리드스크류를 사용하여 수행된다. 모터의 속도 역시 매우 중요하므로, 디스크형 자석 스테퍼 또는 무브러시 무슬롯 DC 모터와 같은 고속 모터가 사용된다.
피펫 드라이브를 위한 공간이 제한된 경우, 액추에이터의 성능을 최적화해야 한다. 이 경우, 설계 엔지니어는 고속 작동을 위한 모터 권선을 설계하여, 감속기가 필요한 경우에도 전력을 최대화한다. 모터가 제공할 수 있는 최대 연속 토크는 크기에도 관련이 있다. 따라서, 최소 모터 패키지 크기를 갖기 위해서는 토크가 아니라 속도를 사용하여 기계 힘을 생성하는 것이 더 좋다.
Z 동작을 위한 바늘 응용 분야의 일반적인 예
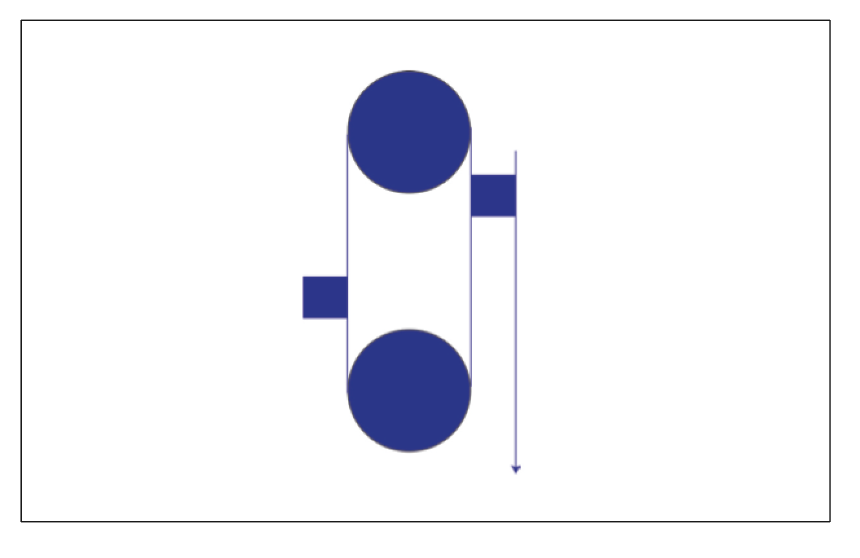 |
일반 특성:
• 변위- 0.2 m
• 위 또는 아래로 이동 시간- 1초
• 질량(설계상 무게는 중량 효과를 제거하도록 조절됨)- 0.2 kg
• 바늘이 아래에 있을 때 지지력 1초 동안- 5N
• 풀리 반지름- 4 mm
토크 대비 시간
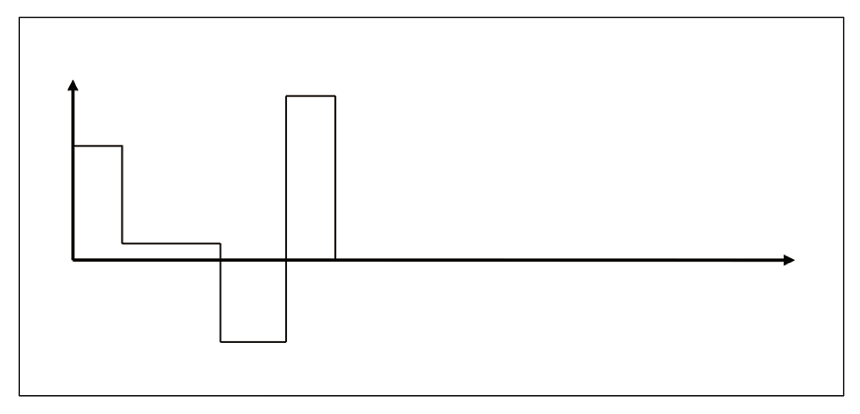 |
이러한 응용 분야는 멈춤 시, 피크 토크, 15X4-3 Nm을 유지해야 하고 가속화 및 감속화(마찰이 적음)를 위한 토크를 제공할 수 있어야 한다. 가속화하기 위한 토크 유지 위치를 고려하면 가속화는 50m/s^2이다. 평균 속도가 0.2 m/s인 경우 가속화 시간은 4ms이므로, 사다리꼴 동작 프로파일을 고려할 수 있다. 20 mNm의 최고 토크와 (0.2m/s)/(4-3m) = 50 rad/s의 최고 속도를 제공할 수 있는 모터가 필요하다.
최소 설계를 찾으려면, 토크는 모터 크기와 연계되므로, 토크보다 속도가 높은 기계 전력을 작성할 때 기어-모터를 선택한다.
감속기 선택
감속기 기어비는 최고 입력 속도로 선택되고, 소형 감속기의 경우 최고 속도는 7,500~10,000 rpm 범위이다. 7,500 rpm을 고려할 때, 최적 기어 비율은 다음과 같다.
785 rad/s / 50 rad/s = 16
이러한 비율의 효율성은 2개의 스택이 필요할 수 있으므로, 85%이다. 따라서, 모터가 제공해야 하는 토크는 다음과 같이 계산된다.
20 mNm / (16 * 0.85) = 1.5 mNm
이 경우 8 mm 유성 감속기와 결합된 8 mm DC 브러시 모터 또는 8 mm BLDC 모터를 사용할 수 있다. 모터 크기가 문제가 아닌 경우, 스테퍼 직접 구동을 고려할 수 있다.
이 경우 토크는 20 mNm이고 최고 속도는 50 rad/sec = 477 rpm이다.
NEMA 17 하이브리드는 쉽게 작업을 수행한다. 철회 위치로 샘플 이동은 갠트리 시스템으로 처리된다. 지금까지, 선택된 모터가 엔지니어링 팀의 경험에 따랐음을 확인했다. 일반적인 선택은 Open 루프(피드백 없음)에서 실행된 하이브리드 스텝 모터를 포함한다. 이 솔루션에는 1,000 RPM에만 도달하는 속도 제한이 있다. 보다 빠른 이동을 위해, 브러시 DC 또는 BLDC 모터를 사용하는 Close 루프 시스템이 적용된다. BLDC 모터는 더욱 긴 수명을 제공하므로, 수명이 길어야 하는 경우 좋은 선택이다.
3. 의료 분석기 경향
의료 분석기의 목표는 분석을 완료하는 데 걸리는 시간을 줄이고, 더 많은 샘플을 동시에 다루어 처리량 또는 시간당 분석된 샘플 수를 증가시키는 것이다. 분석기의 동작 구성요소는 성능에 직접적인 영향을 미치기 때문에 각 동작 축에 대한 경향을 살펴보겠다.
피펫 동작의 경향은 더 많은 피펫을 동시에 이동하는 것이다. 이를 수행하기 위해 피펫을 현재 설계에서 보다 서로 더 가깝게 해야 한다. 피펫을 위 및 아래로 이동하기 위한 요구사항은 동일하므로 더 작은 지름 모터를 사용하여 동일한 동작을 수행해야 한다. 따라서 모터 속도뿐만 아니라, 정확성도 증가해야 한다.
현재 사용할 수 있는 새로운 자석 기술 덕분에, 모터의 출력을 아주 작은 지름의 모터를 사용해도 똑같이 유지할 수 있다. 네오디늄 자석은 이전에 사용할 수 있는 에너지를 훨씬 초과하여 50 MGoe 힘을 제공할 수 있다.
16 mm BLDC 모터를 사용하면 이제 8 mm 지름 모터로 구동될 수 있다. 또한 디스크형 자석 기술은 저관성 이점이 있으므로, 모터가 빨리 중지될 수 있고 벨울림으로 인해 문제를 피할 수 있다. 이러한 방식으로 디스크형 자석 스테퍼로 직접 구동 솔루션을 얻을 수 있다. MR(Magneto-Resistive) 엔코더와 같은 새로운 기술은 작은 패키지에 높은 Resolution을 제공한다. 8 mm 직경 패키지에 최대 512개 라인을 제공할 수 있다. 이렇게 위치 피드백 및 정확성을 위해 루프를 닫을 수 있다.
또 다른 경향은 정확성을 높이면서 이동 속도를 높이는 것이다. Close 루프 모드에서 스테퍼 모터를 사용하는 경향이 커지고 있다. 최대 2,000~3,000 rpm의 높은 토크가 필요한 분야의 경우 Close 루프 스테퍼는 경제적인 솔루션이다. 예를 들어, Open 루프 스테퍼를 사용하는 기존 설계는 엔코더를 추가하여 성능을 30%까지 증가시킬 수 있다. 아래 그래프는 다음 조건에서 사용할 수 있는 다이내믹 토크를 나타낸다.
1) 모터는 최적의 속도 프로파일의 스테퍼로 구동된다.
2) 모터는 일정한 가속화를 사용하여 표준 프로파일의 스테퍼로 구동된다.
3) 모터는 Close 루프에서 구동된다.
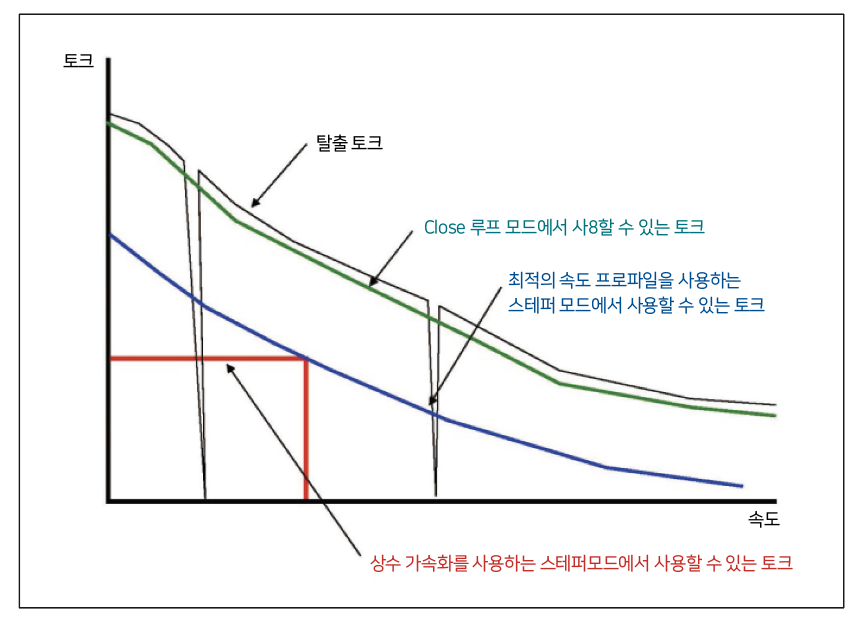 |
스테퍼가 서버로 구동하는 이점, 즉 전체 속도 범위에서 토크가 증가되는 것을 즉시 확인할 수 있다. 동작 후 위치를 유지할 때 루프를 닫거나 다시 스테퍼 위치로 돌아가서 위치를 유지한다. 스테핑 모드는 제 위치에서 큰 이점을 가진다. 즉, 모터를 Close 루프에서 구동할 때 구현하기 어려운 높은 강성을 제공한다.
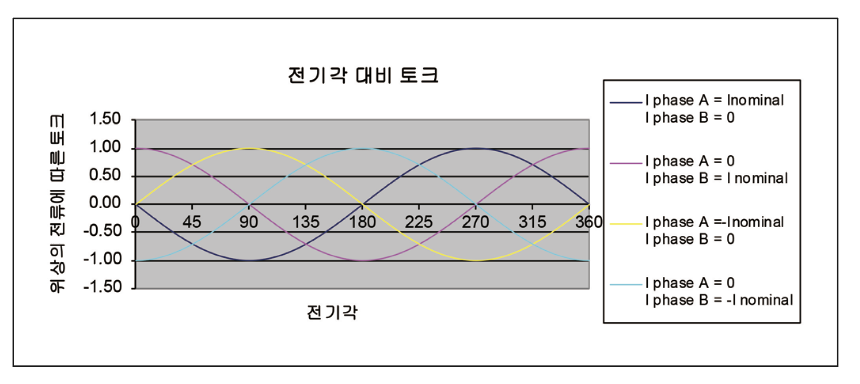
아래 그림은 스테퍼로 얻을 수 있는 정적 토크를 나타낸다. 예를 들어, 스테퍼 모터는 Nm 고정 토크와 200 스텝/해상도(해상도당 50 주기성을 가지는 토크 상수를 의미)를 가지며 다음 수식으로, 거의 0 토크에서 강성을 나타낸다.
고정 토크 X 해상도 당 기간 수 = 50 Nm / rad.
BLDC close 루프 시스템에서 동일한 강성을 얻으려면 설계를 불안정하게 할 수도 있는 높은 게인이 필요하다.
 |
4. 결론
의료 분석기의 기술 동향은 정확성을 높이면서 점점 소형화되고 빨라지는 것이다. 모터 기술은 기계 설계자들이 이러한 기술 동향의 흐름을 파악하는데 도움을 준다. 새로운 자석을 사용해 모터 설계는 더욱 작고 강해지고 있다.
모터 기술의 발전은 해상도를 높이면서 패키지 크기를 줄인다. MIM 및 CIM과 같은 신소재는 더 작은 패키지에 감속기의 토크 출력을 증가시킨다. 마이크로 컨트롤러를 사용하여 서보모터처럼 스테퍼를 구동할 수 있으므로, 속도 범위에서 토크를 증가시킬 수 있다.
앞서 보았듯이, 모든 것을 만족시키는 범용 모터 기술은 없다. 여러 가지 모터 기술이 있으며, 이들 기술은 각기 이점을 가지고 있으므로 기계 설계자들이 유연하게 기계를 더욱 작고 빠르게 만들 수 있다.
자료 제공: Portescap(www.portescap.kr)


