


텔레다인르크로이 3 phase dq0 변환 툴 MDA에 적용
Teledyne LeCroy
오창훈 이사/ 기술지원
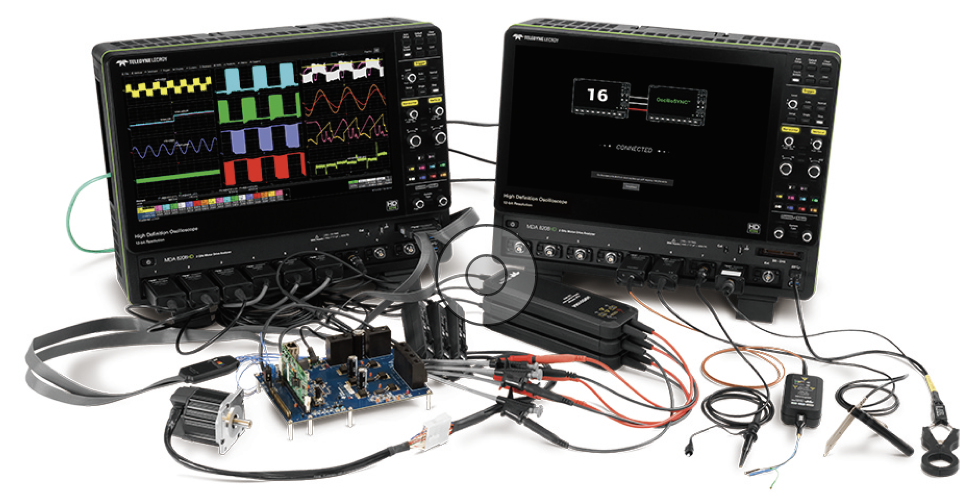
텔레다인르크로이의 8채널 오실로스코프 기반의 MDA(Motor Drive Analyzer) 모델은 기본적으로 10GS/s의 높은 샘플링 속도로 시간축 정밀도와 수직축 12 비트의 높은 정밀도를 제공한다. 최근 텔레다인르크로이는 모터 제어 시스템에서 사용되고 있는 클라크(Clarke) 및 파크(Park) 변환을 모터 드라이브 분석기(MDA)에 도입하였다.
 |
MDA 기본 특징
3상 신호를 다루기 위해서는 각상별로 각각 전압과 전류 신호를 동시에 측정해야 하기 때문에 여러 채널 입력이 필요하다. DC Link 신호와 인버터 출력을 동시 확인하면서 효율을 측정한다면 최소 8개의 입력 채널이 필요하다.
텔레다인르크로이의 MDA(Motor Drive Analyzer)는 기본적으로 모든 채널이 샘플링 속도에 관계없이 12 비트 분해능을 유지하는 8채널 또는 두 대의 오실로스코프를 싱크시켜 16채널까지 제공한다. 아울러 아날로그 채널과 동시에 디지털 신호를 확인할 수 있는 16개의 디지털 채널을 제공한다.
모터드라이브 분석기는 구동 전원 부분, DC Link, 인버터 출력 및 모터의 토크 및 속도 센서의 입력을 통해 각 부분별 전력 및 효율 측정이 가능하다. 프로빙한 전압, 전류로부터 유효전력, 피상 전력, 무효전력, 위상 각도, 역률, 효율은 물론 모터의 토크와 속도 및 각도를 계산하고 결과 값들을 테이블에 표시한다.
텔레다인르크로이의 모터드라이브 분석기(MDA)는 정적 동작에서는 측정은 물론 동적 작동 상태에서 측정값을 제공한다. 기본적으로 매 주기에서 측정된 각각의 측정 파라미터 값을 테이블과 플롯 파형을 통해 시간에 따른 변화량을 쉽게 확인할 수 있다.
플롯된 파형들과 분석에 필요하여 포착한 신호들의 상호 연관성을 파악할 수 있도록 X-Y 디스플레이와 같은 툴을 이용하여 신호와 파형들 사이의 관계를 파악할 수 있다. 파형과 파형 사이의 연관성을 파악하는 것은 단순히 측정값을 읽어 낸 정보보다 더욱 가치 있는 정보를 제공한다.
텔레다인르크로이의 dq0 변환 기능을 수행하는 dq0 변환 소프트웨어 패키지는 3-phase Analysis 또는 Motor Drive Analyzer 소프트웨어 분석툴의 추가 옵션으로 3상 신호의 입력 신호를 이용하여 αßγ(Clarke) 및 dq0(Park) 변환을 실시간으로 처리하여 표시한다.
MDA가 제공하는 프레임 변환 기능을 통해 전동기 모델링에서 시변 시스템을 시불변 시스템으로 매우 빠르고 간단히 변환함으로써, 제어 엔지니들은 디자인한 시스템의 성능을 시뮬레이션 결과 또는 예상하고 있는 기대값과 분석 결과를 실시간으로 비교, 분석하여 알고리즘을 조정하거나 성능을 평가할 수 있다.
3상 abc 좌표계 변수의 정지 좌표계 αßy 변환
MDA는 αßγ, dq0와 dq0rf 의 파형 3가지의 파형 변환 결과를 제공한다. 3상으로 입력되는 AC 입력 또는 Drive 출력단의 3상 신호를 정지 좌표계인 αßγ 프레임으로 변환하는 방법과 입력 신호를 기준 각도 없이 입력 신호에서 곧바로 dq0로 변환하는 방법, 그리고 모터의 센서 출력으로부터 기준 각도를 해석하여 그것을 기준으로 변환하는 dq0rf 방식을 선택하여 변환할 수 있다.
abc 좌표계의 3상 변수를 정지 좌표계의 αßγ 변수로의 변환은 다음과 같다.
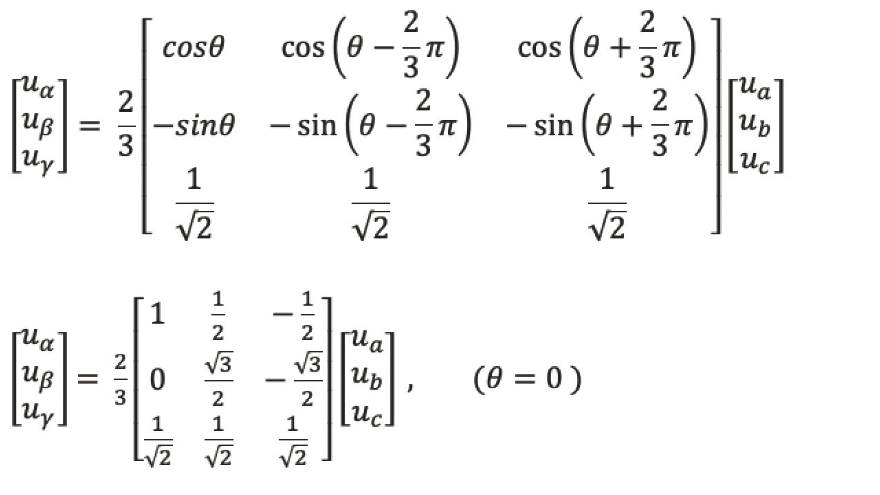 |
위의 식을 풀어 쓰면 다음과 같다.
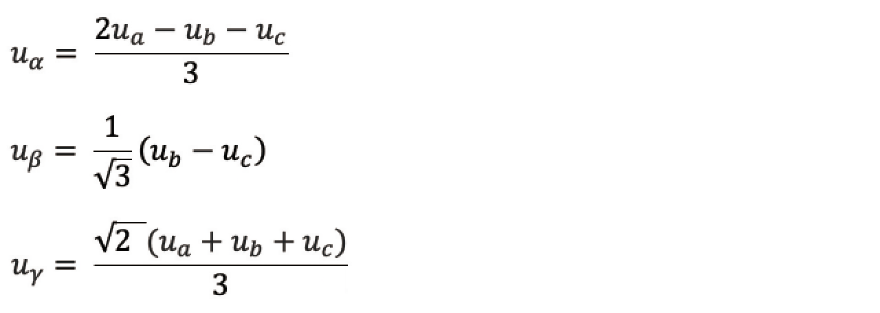 |
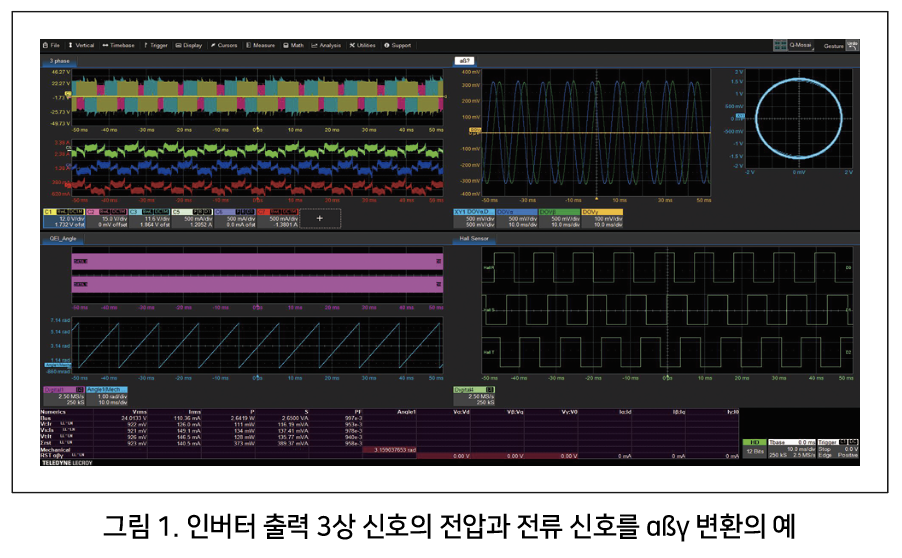
그림 1에서는 인버터 출력 신호와 QEI 및 디코딩 된 각도를 화면의 왼쪽에 그리고 고정 좌표계로 변환한 αßγ변환 결과와 xy 디스플레이 및 Hall Sensor 출력을 화면 오른 쪽에 표시하였다.
변환된 전압(DOVα, DOVß)이 서로 90도 위상차를 가진 사인 파형(Sine Wave)으로 보이고 있으며, 해당 파형들을 각각 XY display에 표시함으로써 위상관계를 쉽게 파악할 수 있는 것을 확인할 수 있다.
 |
3상 abc 좌표계 변수의 회전 좌표계 dq0 변환
3상 abc 좌표계의 변수를 각속도 ω로 회전하는 좌표계 d-q 축으로 변환하는 방법은 직접 변환 행렬을 사용할 수 있다. 하지만, 벡터 제어시에는 정지 좌표계로부터 회전 좌표계의 변수를 구하는 경우가 많다. 어떤 경우에도, 좌표축의 회전 각속도 ω를 적분한 θ 값이 필요하다.
아래의 식은 정지 좌표계 αßγ 변수를 dq축으로 변환하는 수식이다.
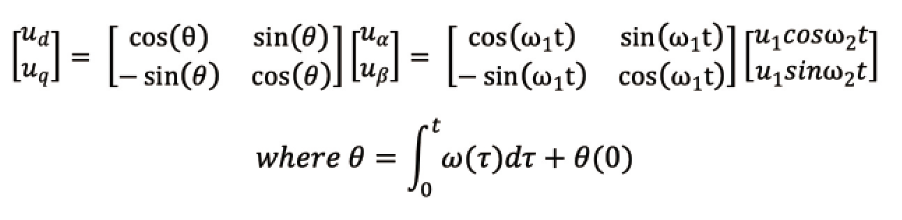 |
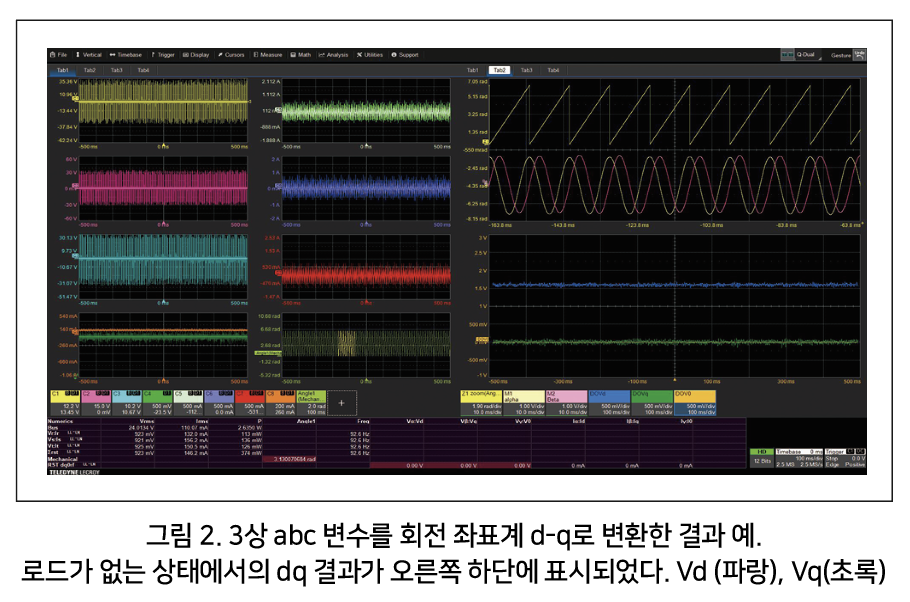 |
그림 2에서는 dq0 변환 예를 보이고 있다. 화면의 오른쪽 상단에는 Clarke 변환에서 얻어진 DOVα, DOVß와 회전 좌표계 계산에 필요한 각도(radian)을 파형으로 표시하고 있다. 로드가 없는 상태에서 DOVd는 입력 전압과 같은 레벨을 유지하고 있으며, DOVq는 DOV0와 같은 0V 레벨을 유지하고 있음을 확인할 수 있다.
텔레다인르크로이의 MDA는 다양한 센서 입력으로 계산된 모터 샤프트 각도 데이터를 추가로 활용하여 dq0 변환을 회전축 기준 프레임으로 변환할 수 있다. 이 변환 결과를 dq0rf 라는 이름으로 사용한다. 모터 출력으로는 레졸버, 엔코더 및 홀 센서 등 다양한 방법으로 입력이 가능하다. 그림 2에서는 QEI를 이용하여 각도와 회전 속도를 포착하였다.
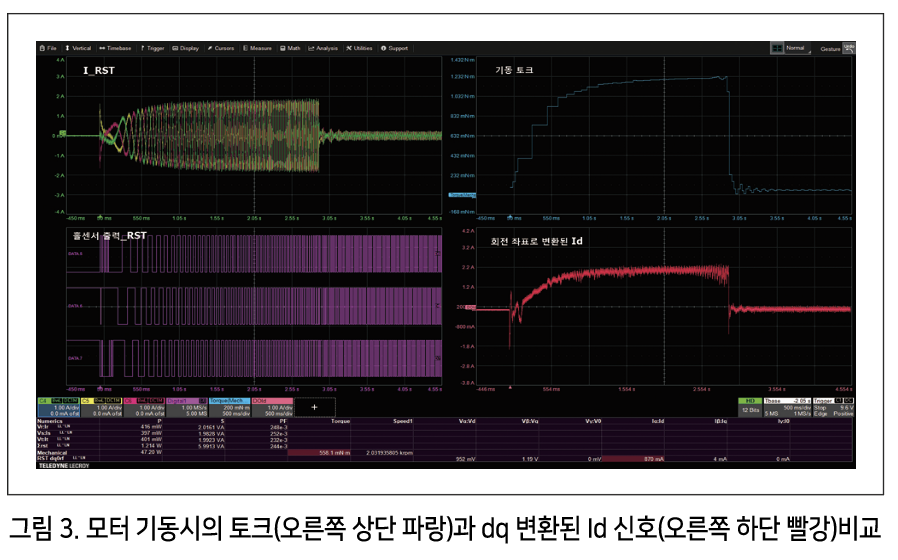 |
그림 3에서는 토크와 dq0 변환 결과와의 상관성을 확인하기위해 모터가 처음 기동할 때의 토크와 속도 센서를 연결한 결과를 비교하고 있다. 전원이 처음 인가되었을 때는 전류가 정상 전류보다 약 5배 이상 커졌다가 정상 전류로 돌아가고 있다는 것을 화면의 왼쪽 상단에서 확인할 수 있다.
오른쪽 상단에 표시한 파형은 토크가 시간에 따라 어떻게 변화되었는지를 표시하고 있다. 그리고, 왼쪽 하단에 표시한 디지털 파형은 텔레다인르크로이의 MSO 디지털 리드셋을 이용하여 포착한 홀 센서의 RST 출력 신호이다.
그림 3에서는 R,S,T 상의 홀 센서(왼쪽 하단 보라색 파형) 출력을 기준으로 dq 변환을 수행한 결과(오른쪽 하단)이다. 모터가 처음 기동시 토크 변화와 전류를 d축으로 변환한 결과를 오른쪽 그리드에서 동시에 비교하고 있다. 변환된 신호가 토크의 변화를 잘 추적하고 있다는 것 또한 확인할 수 있다.
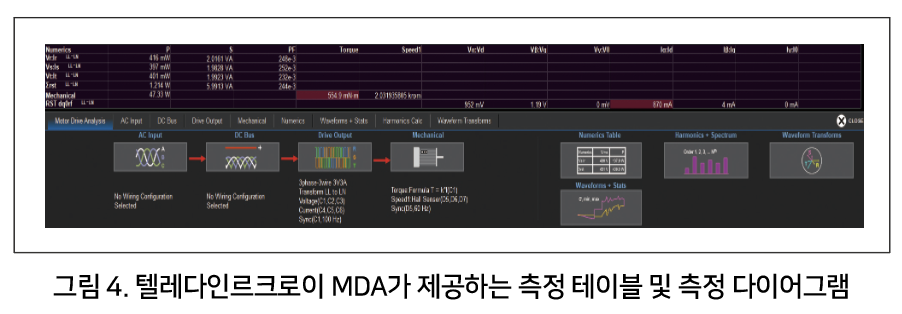 |
텔레다인르크로이의 MDA는 전원의 입력부터 모터에 관련된 기계적인 부분은 물론 모터 제어에 필요한 기능까지 개발에 필요한 모든 부분을 제공한다.
Static Power, Dynamic Power, Harmonics 계산은 물론 3 phase Vector 변환과 αßγ, dq0와 dq0rf 등의 좌표 변환 기능을 제공하여 모터 제어에 필요한 정보를 외부 분석툴 도움없이 하나의 장비에서 모든 결과를 확인할 수 있다.
참고: DC, AC, BLDC 모터제어 제4판, 김상훈 교수 저, D.B.Info
자료 제공: Teledyne LeCroy(www.teledynelecroy.com/korea)


