


BLDC 모터 제어 시 PWM의 효과 이해
Portescap
모션 시스템 설계자는 BLDC 모터를 구동하기 위해 PWM(펄스 너비 모듈레이션)을 사용하는 전자장치를 선택하거나 개발할 때 성능 문제를 피하기 위해 몇 가지 물리적 현상을 염두해 두는 것이 좋다. 본문은 BLDC 모터와 함께 PWM 드라이버를 사용할 때의 지침을 제공한다.
 |
BLDC 모터의 정류
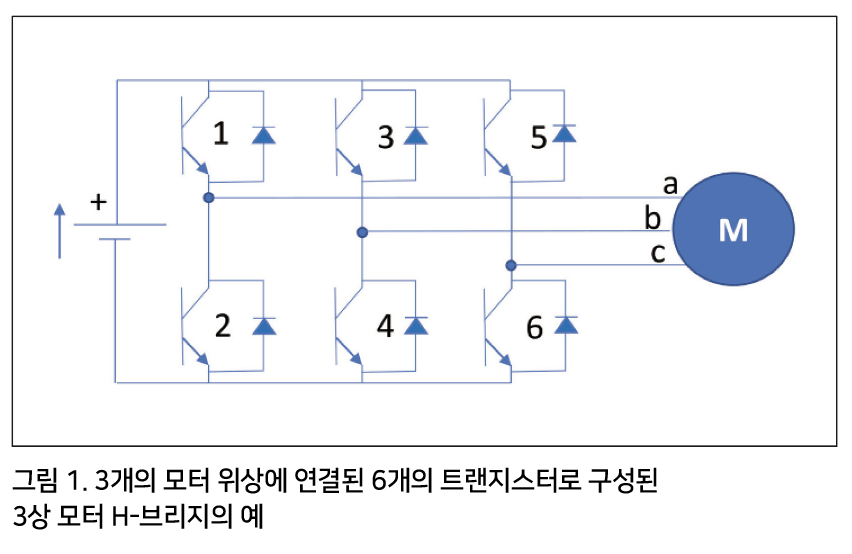
브러시 DC 모터(브러시에 의해 기계적으로 정류가 이루어짐)와 달리 BLDC 모터에서는 정류가 전자적으로 이루어진다. 다시 말해, 모터의 위상이 회전자 대 고정자의 상대적 위치에 따라 전원 공급 및 차단이 순차적으로 이루어진다. 3상 BLDC 모터의 경우 드라이버는 일반적으로 3상 H-브리지라고 하는 6개의 전자 스위치(일반적으로 트랜지스터)로 구성된다(그림 1). 이 구성을 사용하면 3개의 양방향 출력으로 모터의 3상에 전원을 공급할 수 있다.
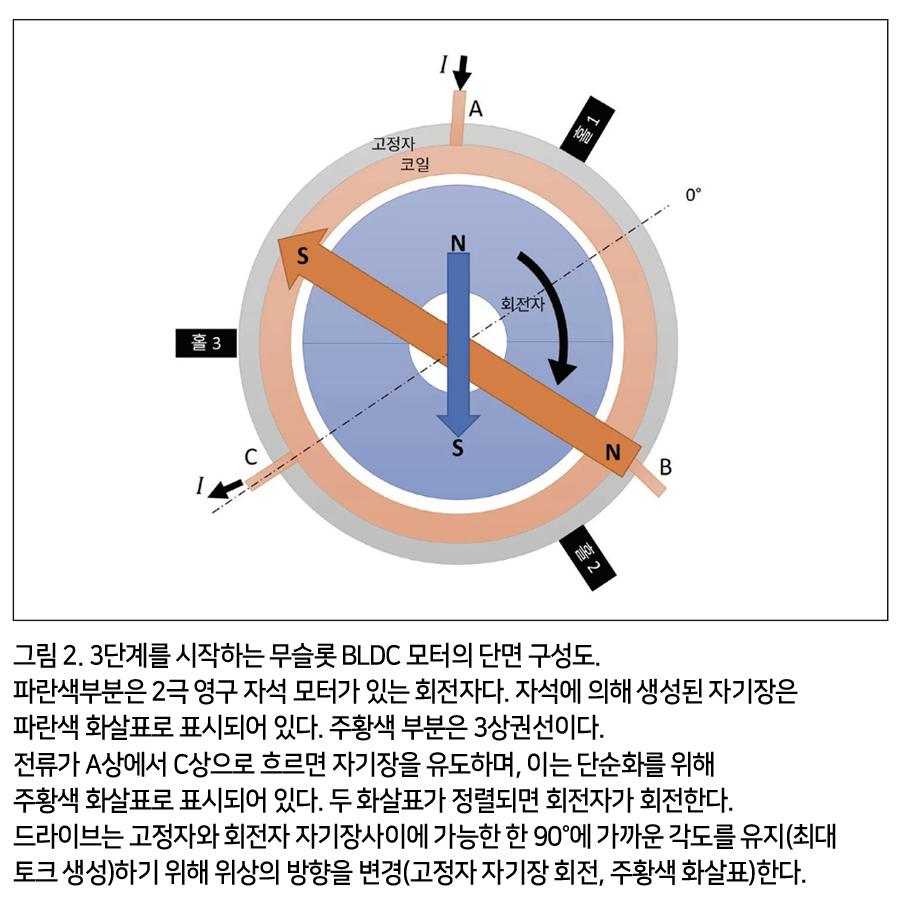
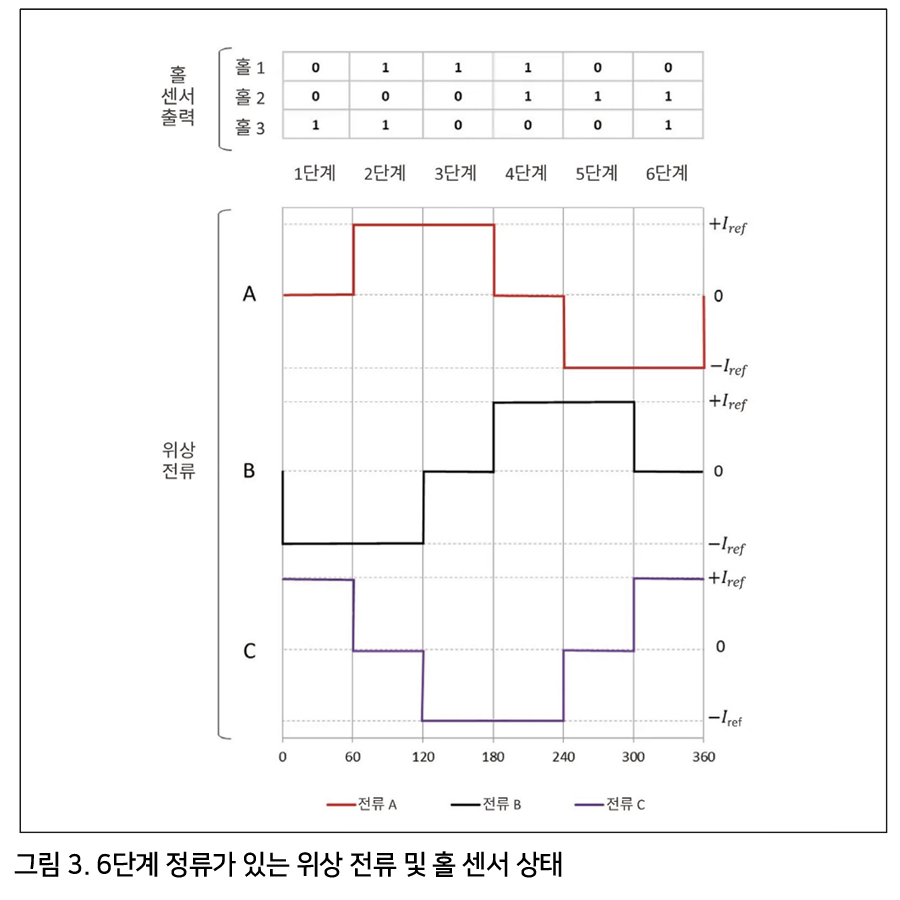
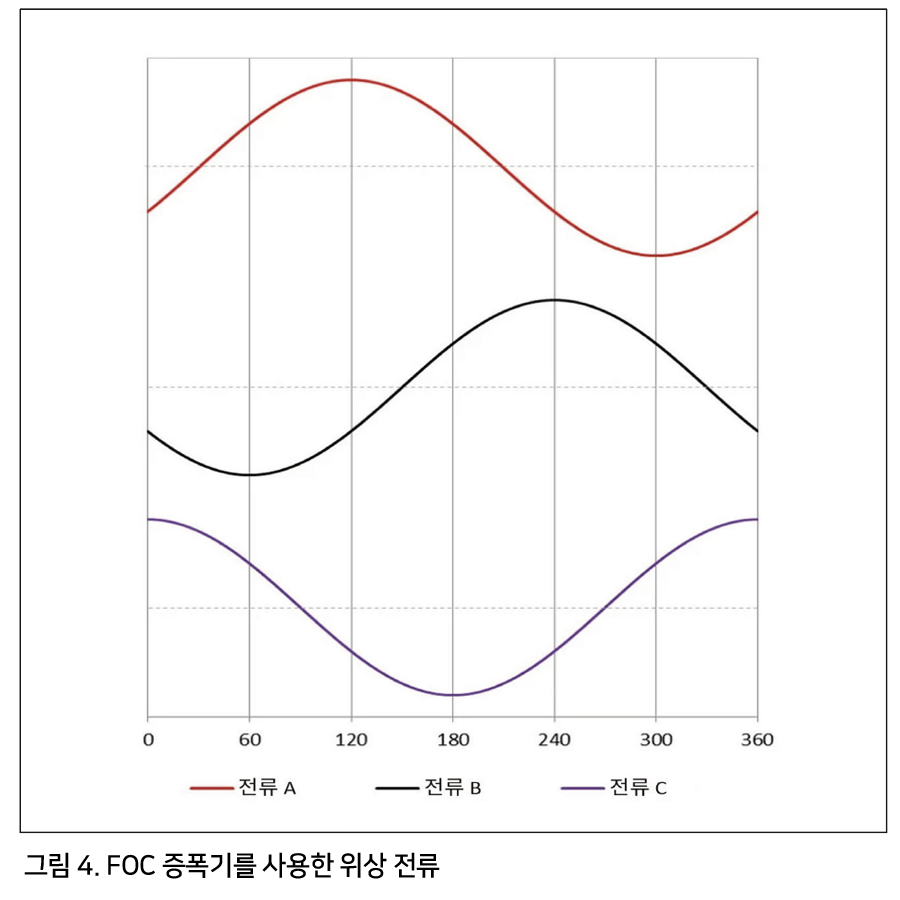
트랜지스터를 순서로 열고 닫으면 모터의 위상에 전원이 공급되어 고정자대 회전자 자석에 의해 유도되는 자기장의 최적 방향이 유지된다(그림 2, 그림 3, 그림 4). 모터는 광범위하게 사용되는 6단계 사다리꼴 전류(그림 3)로 구동되거나 또는 전자 장치의 정교함에 따라 FOC(필드 지향 제어)라고도 하는 고급 벡터 제어를 달성하도록 작동할 수 있다(그림 4).
 |
 |
 |
 |
 |
PWM 규정
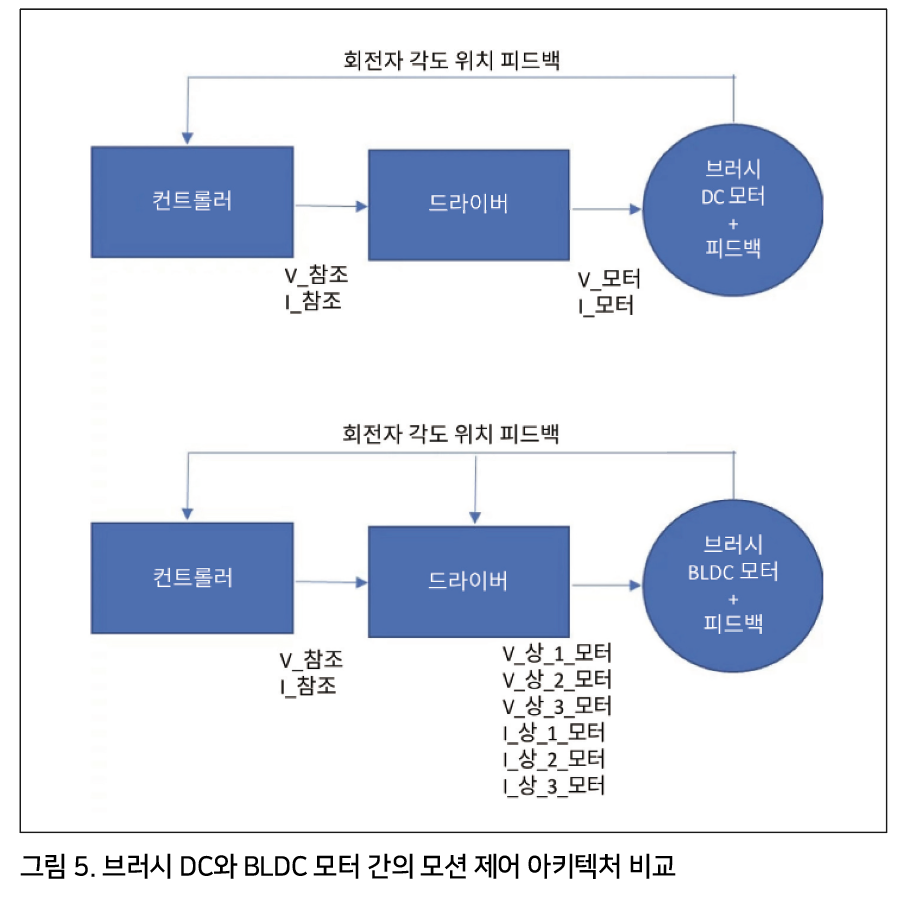
브러시(그림 5)와 BLDC 모터(그림 6) 모두 응용프로그램의 작동 지점(속도 및 토크)은 다를 수 있다. 증폭기의 역할은 원하는 동작을 출력하기 위해 공급 전압이나 전류를 변경하는 것이다. 일반적으로 전압 또는 전류를 변경하는 두 가지 방법이 있다.
• 선형 드라이버(혹은 선형 증폭기)
• 초퍼 드라이버(혹은 초퍼 증폭기)
 |
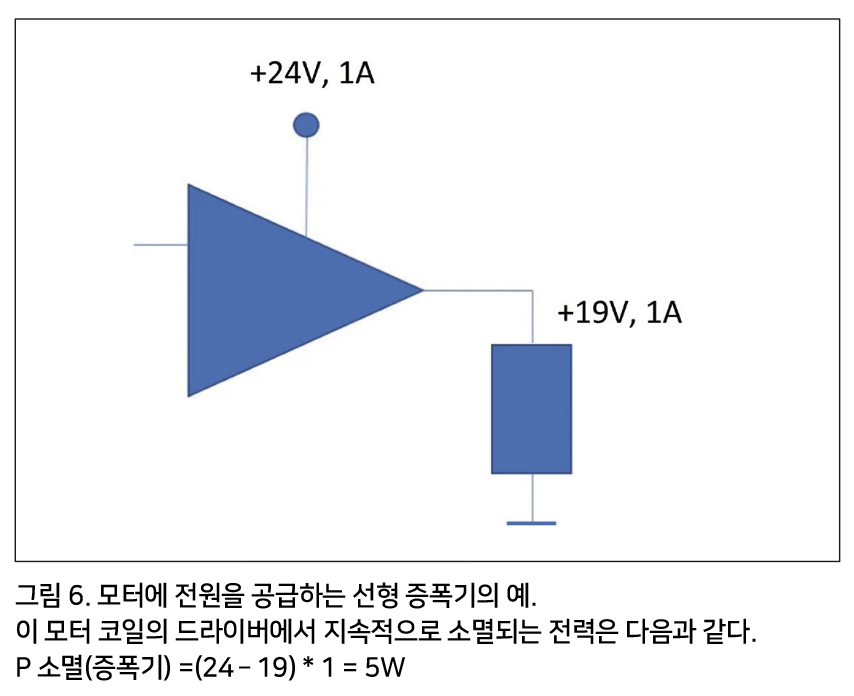
선형 증폭기는 전압 또는 전류를 선형으로 변경하여 모터에 전달되는 전력을 조정한다. 또한 모터에 전달되지 않은 전력을 소멸시킨다(전력 손실-그림 6). 결과적으로 전력을 소멸하기 위해 대형 방열판이 필요하므로 증폭기 크기가 증가하고 응용 프로그램에 통합하기가 어려워진다.
초퍼 증폭기는 전력 트랜지스터를 켜고 끄는 방식으로 전압 및 전류를 조절한다. 주요 이점은 트랜지스터가 꺼져있을 때 전력을 절약한다는 것이다. 이는 응용 프로그램의 배터리 수명을 절약하는 데 도움이 되고 전자 장치의 발열을 줄이고 전자 장치의 크기를 줄일 수 있다. 대부분의 경우 초퍼 증폭기는 PWM 방식을 사용한다.
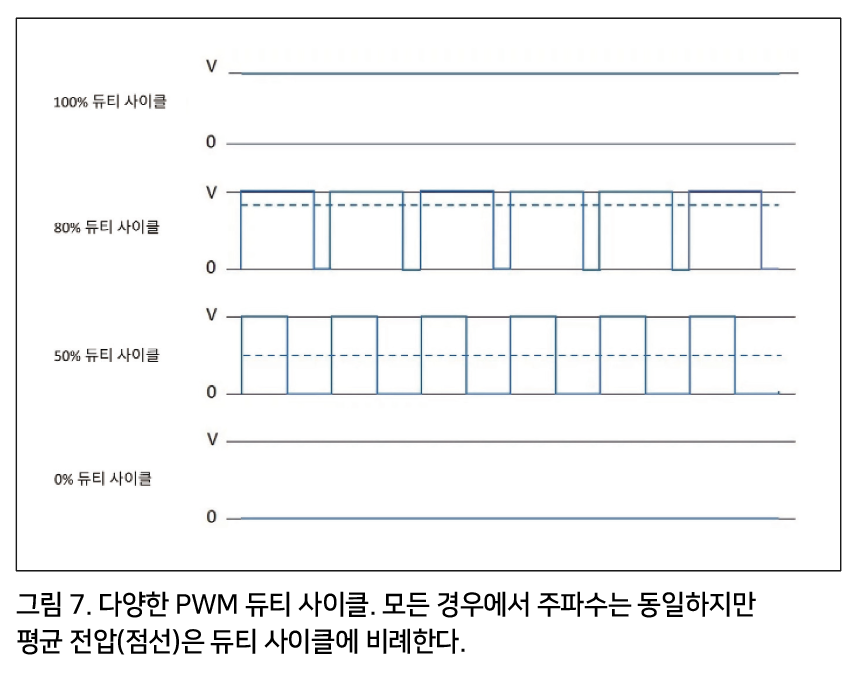
PWM 방법은 원하는 목표값 내에서 전압 또는 전류를 조절하기 위해 고정 주파수(그림 7 참조)에서 듀티 사이클을 변경하는 것으로 구성된다. 다른 전류와 비교하였을 때 PWM 기술의 한 가지 이점은 스위칭 주파수가 고정 매개변수라는 점이다. 전자 설계자가 생성된 음향 및 전자기 소음을 쉽게 필터링할 수 있다.
PWM의 트랜지스터가 100% 열려있을 때 모터에 적용되는 전압은 전체 버스 전압이다. 트랜지스터가 50% 개방될 때 모터에 적용되는 평균 전압은 버스 전압의 절반이다. 트랜지스터가 100% 닫히면 모터에 전압이 적용되지 않는다.
 |
인덕턴스 효과
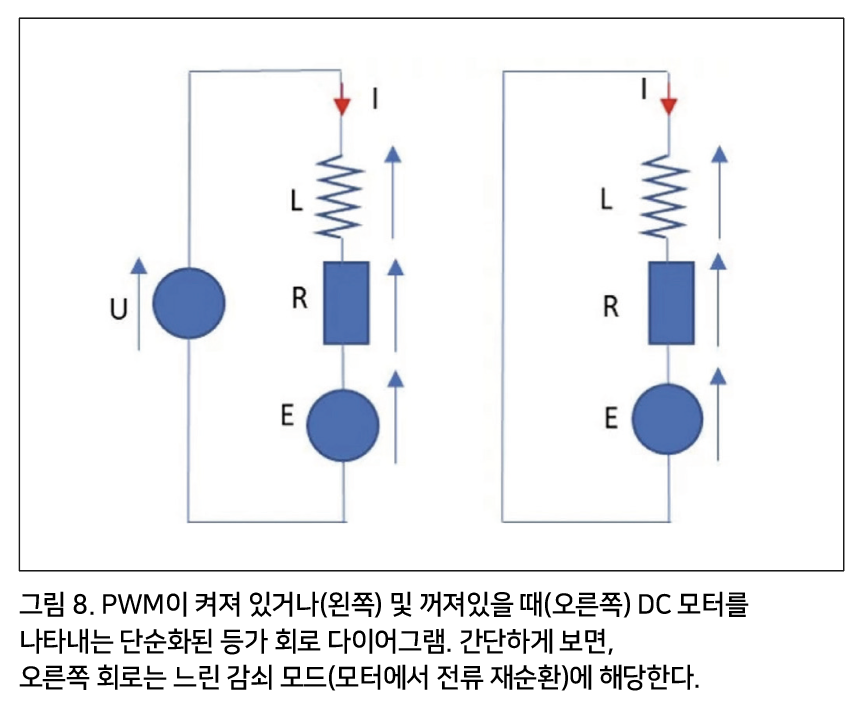
DC 모터는 직렬로 연결된 인덕턴스 L, 저항 R 및 역기전력(역EMF) E를 특징으로 한다. 역기전력은 적용된 전압에 반대되는 자기 유도(Faraday-Lenz 유도 법칙)에 따라 발생하는 전압이며 모터 속도에 비례한다. 그림 8은 PWM이 켜져 있을 때와 PWM이 꺼져있을 때의 모터를 보여준다. 너무 복잡하게 들어가지 않기 위해 지금은 역 EMF를 고려하지 않겠다.
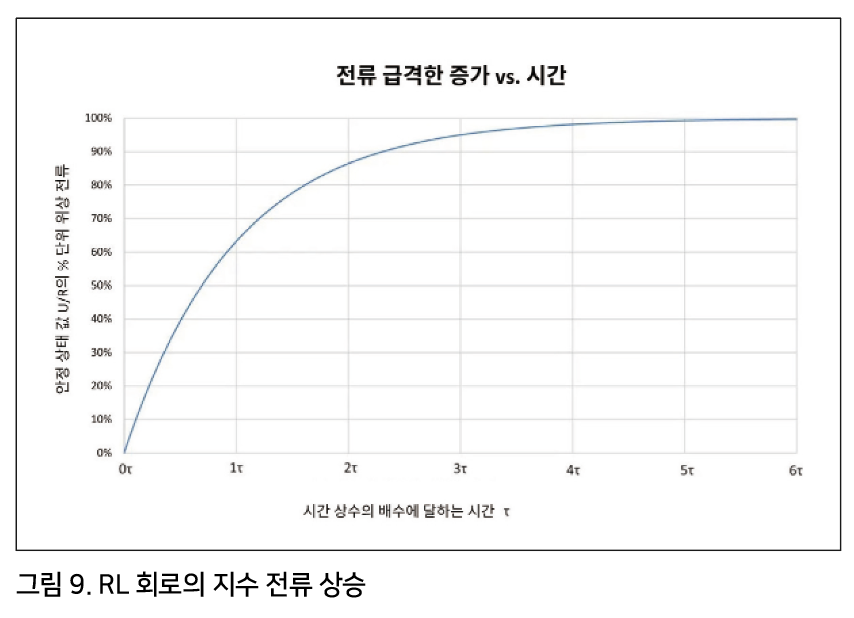
전압을 인가하거나 RL 회로에 전압을 차단할 경우, 유도회로는 전류의 전환을 방해한다. 전압 U를 RL 회로에 인가하면 전류는 1차적으로 급격히 상승하며, 그 역학은 L / R 비율과 동일한 전기 시간 상수 τ에 따라 달라진다(그림 9). 시간 상수의 5배 이후, 특별한 반응 없이 안정 상태 값, 즉 U / R의 99.3%에 도달한다.
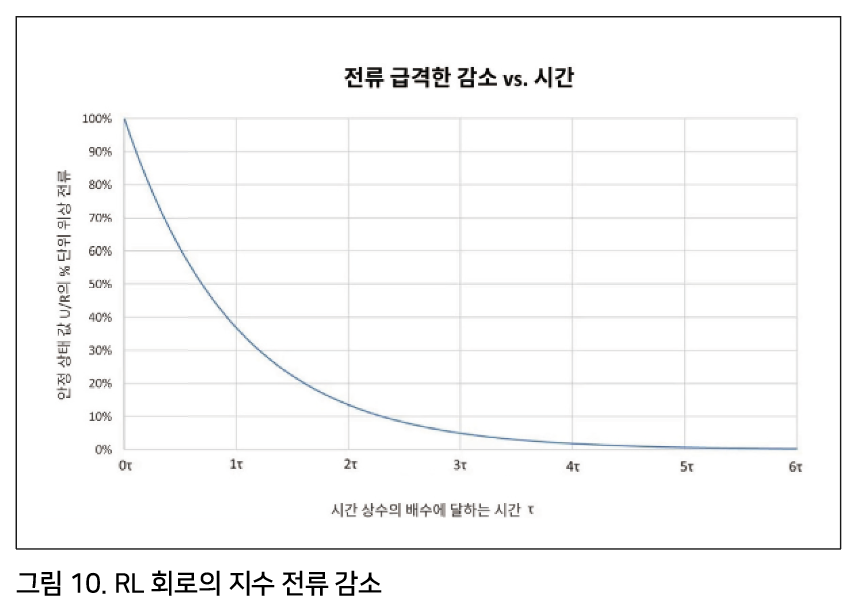
RL 회로가 방전될 때 동일한 지수 동작이 관찰된다(그림 10). 실제로 BLDC 증폭기는 PWM 주파수가 다소 높으며, 전류가 안정 상태에 도달하지 못하도록 한다. 이 주파수는 일반적으로 50kHz이상이므로 각 정류 단계에서 발생하는 충분한 사이클로 전류를 적절하게 조절할 수 있다.
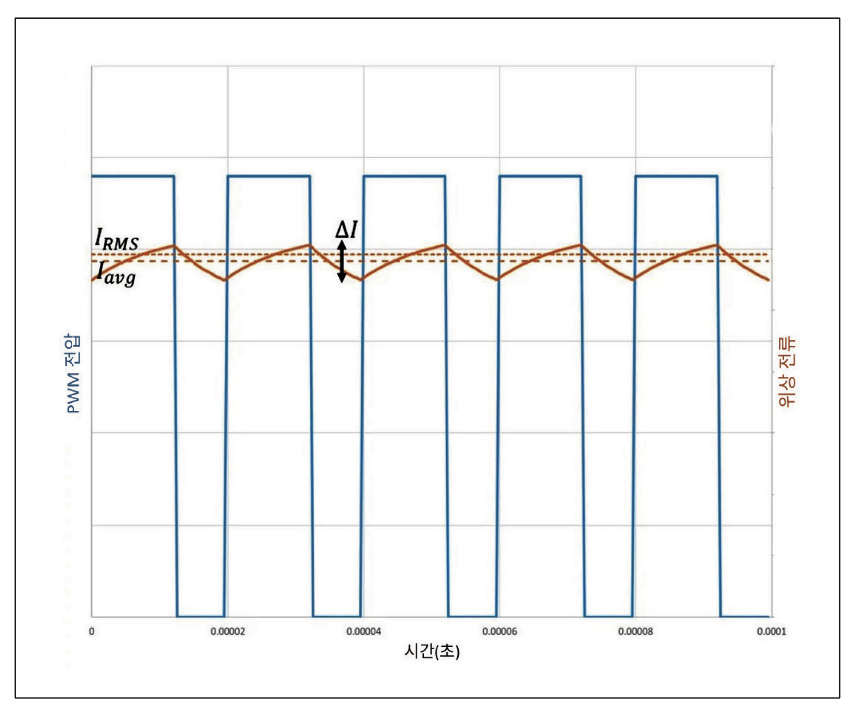
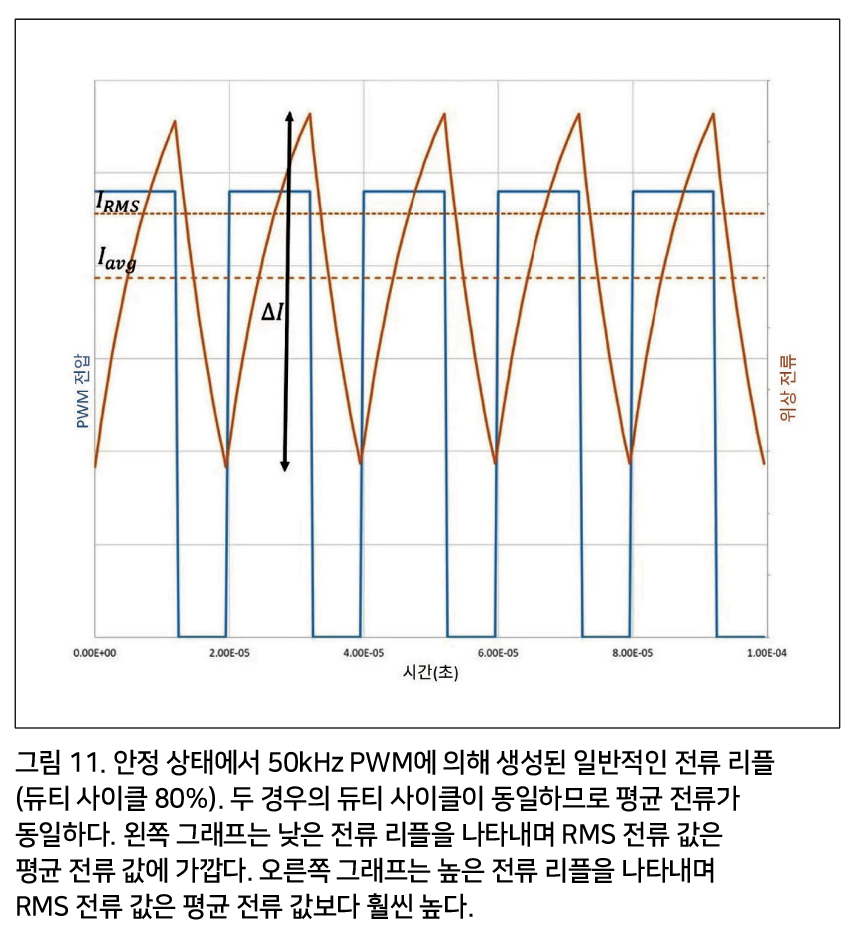
PWM 주파수가 50kHz 인 경우 트랜지스터를 닫고 여는 주기는 20μs이다. 6단계 정류를 고려할 때 40'000rpm(667Hz)에서 작동하는 1극 쌍 모터의 한 정류에 소요되는 시간은 250μs이다. 이것은 정류의 한 단계 동안 PWM의 최소 250/20 =12.5사이클을 허용한다. Portescap BLDC 모터는 수백 마이크로 초의 전기 시간 상수 τ를 가지므로 전류는 각 PWM 사이클 동안 반응할 시간을 갖게 된다(그림 11).
그러나 기계 시간 상수는 몇 밀리초 범위에 있으므로 기계 시간 상수와 전기 시간 상수 사이에는 대략 10의 계수가 있다. 따라서 모터 자체의 회전자의 경우, 전압이 일반적인 PWM 주파수로 전환될 때 반응할 시간이 충분하지 않다. 수천 헤르츠 정도의 낮은 PWM 주파수로 인해 회전자의 진동이 일어나거나 들을 수 있는 정도의 소음이 발생할 수 있다. 최소 20kHz를 초과하는 가청 스펙트럼 이상으로 이동하는 것이 좋다.
 |
 |
PWM의 한계
PWM은 각 사이클에서 전류 상승 및 하강으로 이어지며, 전류의 최소값과 최대값 사이의 변화를 전류 리플 I라고 한다(그림 11). 전류 리플이 높으면 문제가 될 수 있으므로 가능한 한 낮게 유지하는 것이 좋다.
 |
 |
DC 모터의 토크는 다음 공식에 표시된 것처럼 평균 전류에 비례한다.
 |
모터 토크의 경우 평균 전류 Iavg를 고려해야한다. 평균 전류는 듀티 사이클에만 의존하며 전류 리플과 무관하다. 그림 11에서 볼 수 있듯이 평균 전류는 두 경우 모두 동일하지만(동일한 듀티 사이클), 리플은 매우 다르다(전기 시간 상수가 다름).
브러시 DC 모터와 달리 BLDC 모터에는 브러시가 없으므로 고전류 리플은 수명 자체에 문제가 되지 않는다. 전류 리플은 모터 손실에 큰 영향을 미치며 불필요한 열을 유발한다. 전류 리플은 다음과 같이 두 가지 유형의 손실을 유발한다.
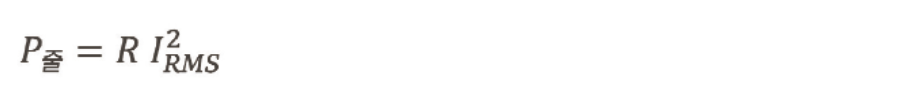
• 줄 손실 : 전류 리플은 RMS(평균 제곱근) 전류 값을 증가시키며, 이 값은 줄 손실 계산에 고려된다. 리플은 평균 전류 증가와 이에 따른 토크 증가 없이 단순히 추가 가열만을 발생시킨다. 이는 RMS 전류에 대한함수의 제곱 변화이다.
 |
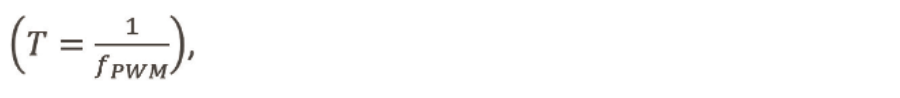
T가 PWM의 시간주기인 경우
 |
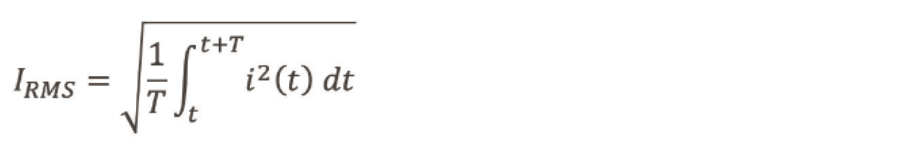
RMS 전류는 다음 공식으로 계산할 수 있다.
 |
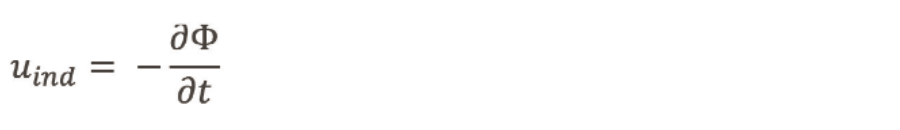
• 철 유실: 패러데이의 전자기 유도 법칙(등식 4)에 따르면, 전도 물질의 자기장 변화는 전압을 유도하고, 이후 와전류라고 불리는 순환 전류를 생성한다.
 |
와전류 손실은 모터 속도의 제곱과 모터 전류의 제곱에 비례한다. 실제 측정 결과에 따르면, 전류 리플이 높을 경우 상당한 추가 철 유실이 발생할 수 있다. 따라서 전류 리플을 가능한 한 낮게 유지하는 것이 중요하다.
전류 리플을 최소화하는 지침을 정의하기 위해 전류 리플의 공식을 결정해야 한다. 모터의 구성(그림 8)에서 모터 등식을 유도할 수 있다.
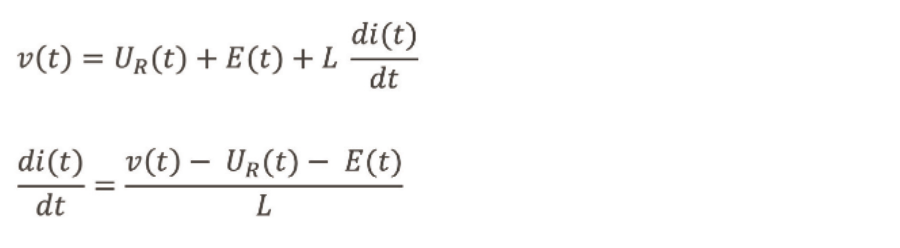 |
TON와 TOFF의 짧은 시간 동안 전류가 선형으로 변화한다고 가정해 보겠다. 따라서 다음과 같이 미분 등식을 다시 작성할 수 있다.
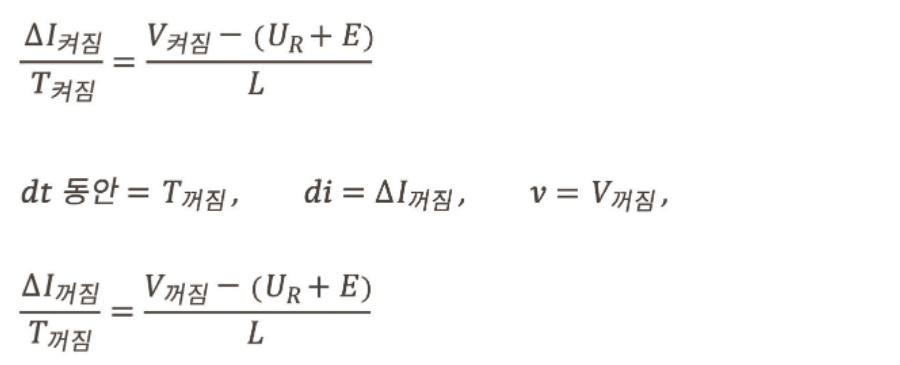 |
안정 상태라고 가정하면 전류 리플은 일정하다.
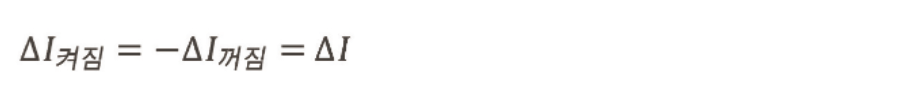 |
따라서 두 등식을 다음과 같이 하나로 결합할 수 있다.
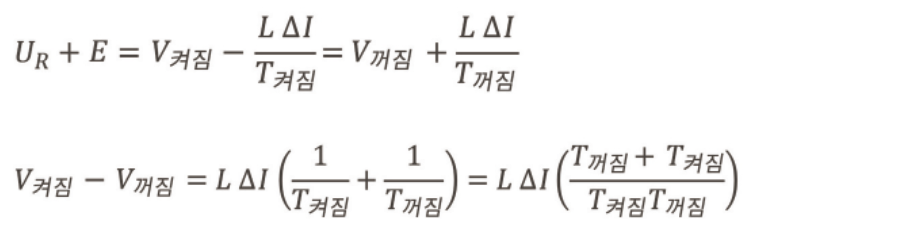 |
듀티 사이클 D와 PWM 주파수 fPWM을 도입하여 등식을 단순화할 수 있다.
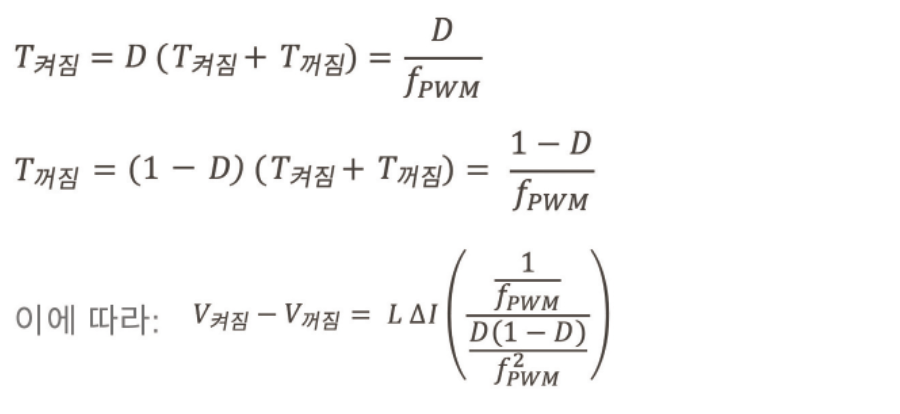 |
이를 통해 전류 리플 I의 공식을 도출할 수 있다.
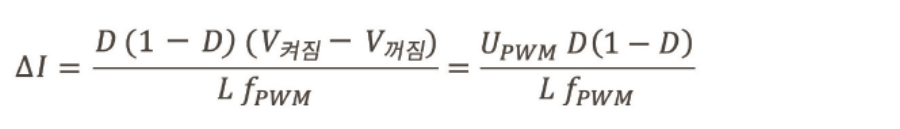 |
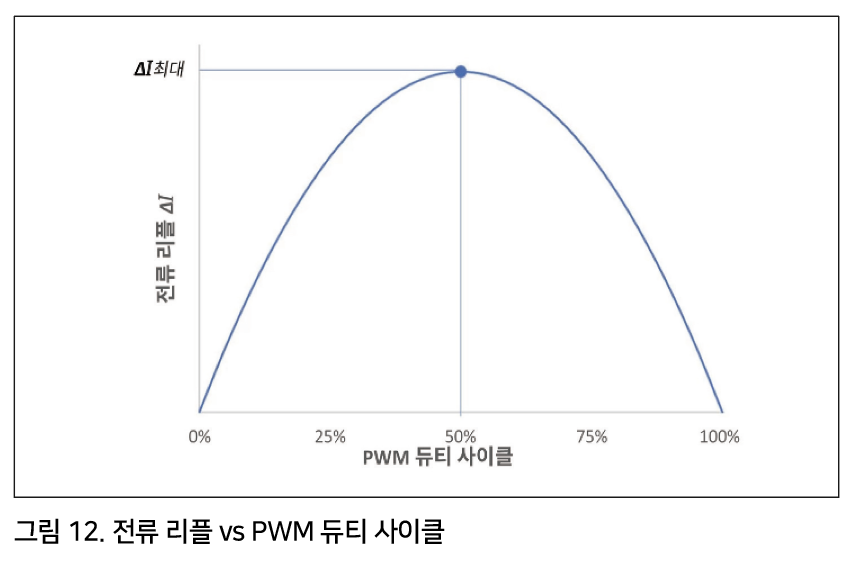
PWM 듀티 사이클의 함수에서 전류 리플의 변화는 그림 12에 보이는 것처럼 포물선의 형태를 가진다. 리플의 최대값은 듀티 사이클이 50%일 때 얻어지며, 이는 D = 0.5를 의미한다.
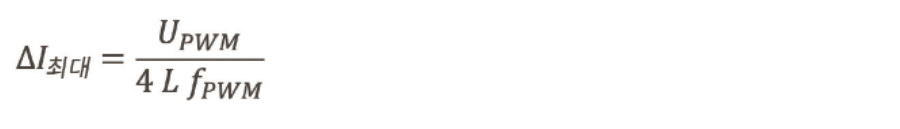 |
 |
 |
등식 15에서 영향을 미치는 몇 가지 매개 변수는 다음과 같다.
• 전원 공급장치 UPWM
• 듀티 사이클 D
• PWM 주파수 fPWM
• 인덕턴스 L
전류 리플을 최소화하기 위한 권장 사항
전원 공급장치 전압을 줄이거나 조정하기
전류 리플은 전원 공급 장치 전압에 정비례한다. 공급 전압이 높으면 높은 속도나 전력이 필요한 극한 작동점에 도달하는 데 유용할 수 있다. 그러나 응용 프로그램에 높은 속도나 전력이 필요하지 않은 경우에는 낮은 공급 전압이 전류 리플을 줄이는 데 도움이 된다.
더욱 낮은 전원 공급장치 전압으로 동일한 하중 포인트에서 작동하면 듀티 사이클이 증가하여 전류 리플이 훨씬 감소한다. 일반적으로 PWM의 듀티 사이클이 50%일 때 전류 리플이 가장 높으며, 가능한 한 이에서 먼 듀티 사이클을 유지하는 것이 중요하다(그림 12).
PWM 주파수 높이기
주파수가 높을수록 PWM의 주기가 짧아지므로 전류가 상승할 시간이 줄어든다. Portescap은 BLDC 모터에 대해 50kHz 이상의 PWM 주파수를 사용할 것을 권장한다. 80kHz 이상의 PWM 주파수는 전기 시간 상수가 매우 작은 모터에 더욱 적합하다.
인덕턴스 높이기
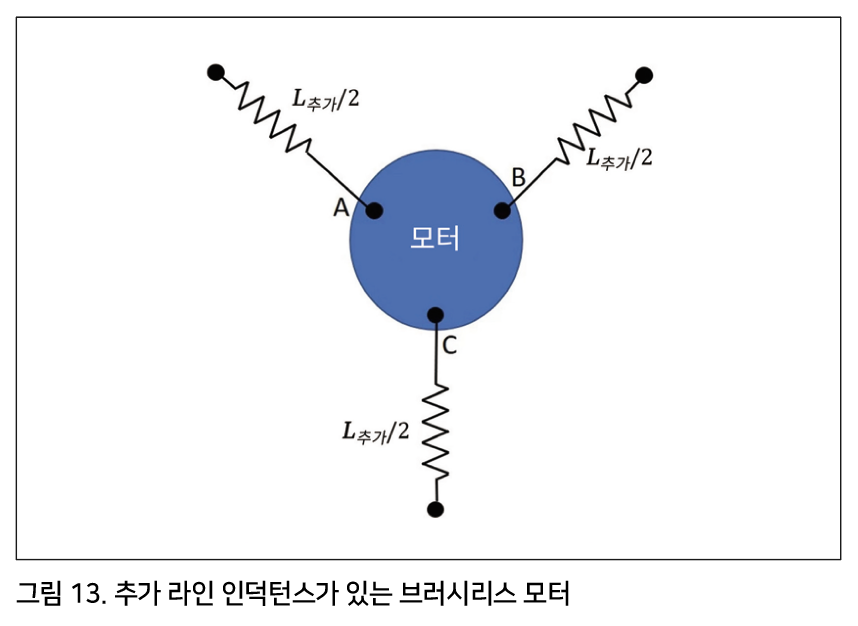
Portescap BLDC 모터는 인덕턴스 값이 매우 작다. 따라서 외부 인덕턴스를 추가하는 것이 좋으며, 이 경우 전류의 상승과 하강이 느려져 전류 리플이 감소하게 된다.
또한 Portescap 카탈로그에는 1kHz의 PWM 주파수를 가정한 인덕턴스 값이 명시됐다. 모터 인덕턴스는 PWM 주파수에 따라 다르기 때문에 일반적인 50kHz의 PWM 주파수에서 인덕턴스는 카탈로그 값의 70%까지 낮아질 수 있다.
일반적으로 수십 μH의 인덕턴스가 추가된다. 인덕턴스의 최적 값은 일반적으로 실험을 통해 확인된다. 인덕턴스는 아래 그림 13과 같이 추가해야 한다. 이 방법을 통해 전류 리플 문제를 해결할 수 있지만, 특히 공간이 제한된 경우 추가 인덕턴스를 통합하기가 쉽지 않을 수 있다. 따라서 다른 두 가지 옵션을 먼저 탐색하는 것이 현명하다.
결론
PWM은 BLDC 드라이버에 가장 널리 사용되는 솔루션으로 많은 이점을 가지고 있다. 적절한 PWM 전압을 설정하고 높은 PWM 주파수를 사용하면 리플을 줄이고 추가 인덕턴스 사용을 피할 수 있다. 오늘날의 전자 부품 비용은 높은 PWM 주파수를 사용함으로써 간단하게 해결할 수 있다. 전자 설계자는 모션 시스템 개발 시, 특히 전자 장치의 크기와 무게가 문제가 되거나(예: 전자 장치가 내장된 휴대용 장치) 배터리 수명이 핵심 기준이라면 이러한 매개 변수를 주의 깊게 고려해야 한다.
자료 제공: Portescap(www.portescap.com)


