


복잡한 구성없이 즉각적인 운전이 가능한 Gantry 제어 솔루션
MMC_BDPG12PCB 모델 최대 Gantry 2 set(≅ 4 axes) 12축 지원(250usec 통신 주기 기준)
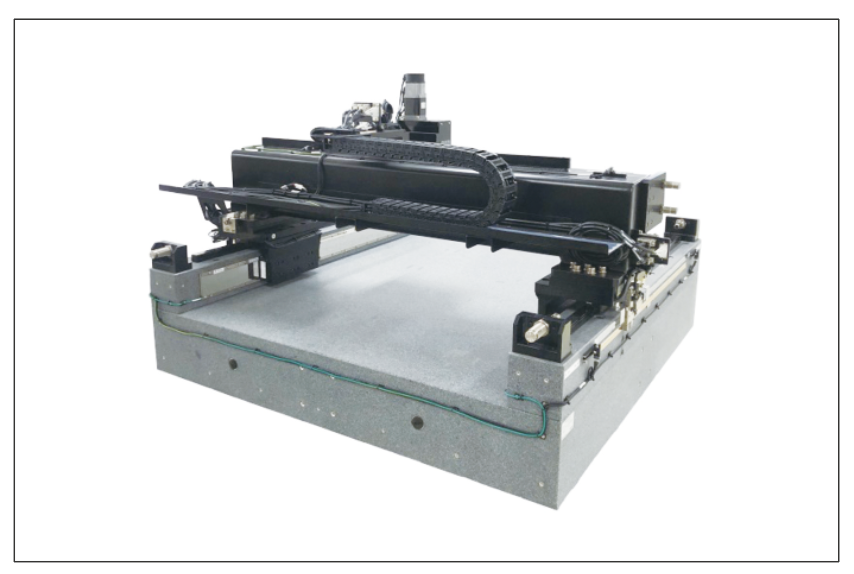
Gantry Stage는 일반적으로 2축 이상의 모터 드라이브를 통해 2(X-Y) 또는 3자유도(X-Y-Z)에서 평면, 오버헤드 모션을 제공한다. Gantry Stage의 X-Y 평면상의 특정 위치로 이동을 하고, 오버헤드 상의 수직 축은 용도에 따른 사용자 전용 장치가 부착되어 특정한 기능을 제공하는 것이 가능하다.
일반적으로 Gantry 장비는 Pick and place, Dispensing, Laser machining, PC Board assembly, spraying, material handling, palletizing 등의 다양한 응용에 사용하는 시스템이다.
특히, 국내의 경우 반도체, 디스플레이 공정 등의 고정도 모션이 필요한 장비 위주로 Gantry Stage가 많이 적용되며 이를 위해 고기능, 고가의 제어기들이 주로 사용되고 있다. 시스템 구성적인 측면에서는 반도체 공정과 같이 정밀 모션이 필요한 응용 분야에 사용하는 Gantry Stage에 사용되는 제어기는 전체 공정을 관장하는 제어기와 별도의 전용 모션 제어기를 할당하여 해당 공정에 특화된 별도의 시스템 구축을 하기도 한다.
 |
Gantry Stage 구동에 대해 기구적인 측면에서 단순하게 고려하면, 구성하는 2개의 모터 축에 동일한 지령을 내리는 것으로 가능할 것으로 생각할 수 있다.
그러나 Gantry stage는 2개의 별도 모터 축이 기구적으로 연결되어 있는 구조여서 기구적으로 연결된 2개 직선부가 상호 간섭을 주거나 모션 성능에 부정적인 영향을 줄 수도 있어서 이에 대한 보상이 필요할 수 있다.
또한, 이러한 이유로 Gantry 시스템의 제어기는 통상적으로 평행 상태의 2축 간의 보상 결과를 구성 축에 반영할 수 있도록 위치, 위치/속도 제어 루프를 가져가게 된다. 즉, 단순히 위치 프로파일을 만드는 역할로 제한하지 않는다. 그러한 구성에서 하위 Servo구동부는 제어기 지령을 수행하는 전체 제어 루프에서 다른 응용 분야보다는 역할이 축소되는 구조를 가져가게 된다.
더불어 제어 루프뿐만 아니라 위치 정밀도를 고려하여 Gantry Stage를 구성하는 평행 축간의 틀어짐 제어, 기구적인 오차를 보정하기 위한 기능 등이 요구된다. Gantry 시스템 자체가 축수가 많지 않고 공정 전체에서 별도로 분리된 작업인 경우가 많다 보니 시스템 요구사항을 충족하기 위해 필요 기능을 통합한 단독 제어기 구조를 갖는 경우가 많다.
즉, 제어기는 모션 제어기 외에 직접 모터 축의 위치 정보(엔코더)를 직접 받고, 제어기 결과물은 직접 내장된 Servo에 전달할 수 있도록 하는 경우가 많다. 이러한 방식을 유효하도록 하기 위해 하드웨어 플랫폼의 형태는 제어기와 전용 Servo를 포함하고, 각종 센서 정보, 장비 구동축의 Limit, IO 신호 처리할 수 있도록 하나의 고가의 일체형 솔루션인 경우가 많다.
하지만 산업용 장비 부품 분야도 기술적인 변화가 오고 있으며 이는 Gantry 제어기 분야에도 영향을 주고 있다. 최근 수년간 산업 현장의 장비는 점점 대형화, 복잡화 되어 가고 있고 장비의 그러한 경향은 사용자가 장비 셋업이나 제어를 원격으로 편리하게 할 수 있는 기술에 대한 요구를 증가시켜 왔다.
그러한 고객 니즈에 부합하기 위해 고속의 산업용 네트워크가 최근 10여 년 동안 대부분의 산업 현장에 광범위하게 적용되어 왔다. Network 방식의 시스템은 과거에는 통신 속도, 안정성 등의 우려로 적용을 주저하는 시기도 있었으나 현재는 배선 절감, 유지보수의 강점 등과 함께 대부분의 산업 현장에 대세로 바뀌어 가고 있다.
 |
많은 자동화 메이커에서는 각자의 방식대로 다양한 Network를 채택하여 제품을 출시하고 산업현장에 적용하고 있다. 한국 시장의 경우는 특히 일본 자동화 업체의 SSCNET, MECHATROLINK, RTEX 등이 많은 시장 점유율을 점하고 있으며 상당히 폐쇄적인 방식으로 시장에서 각자의 시장을 만들고 있다. 한편 알에스오토메이션을 포함한 한국 자동화 업체는 유럽에서 시작한 EtherCAT 방식을 주로 채용하였다.
EtherCAT 통신은 IEEE 802.3 Standard Ethernet frames 을 그대로 사용한 산업용 Ethernet으로 최근 10년 사이 비약적으로 발전한 Network 통신의 한 방식이다. 멤버십이 누구에게나 오픈되어 있는 개방형 네트워크의 특징으로 인하여 전 세계적으로 많은 제조메이커 및 사용자가 멤버로 참여하고 있다. 기술 또한 안정적이고 보편화 되고 있어 이를 채택한 고급형 혹은 저가형의 다양한 제품을 산업현장 곳곳에서 볼 수 있고 국내에서도 많은 장비업체에서 사용빈도가 높아지고 있다.
EtherCAT을 포함한 산업용 Network의 고속, 안정성 등이 보편화 되면서 실시간성과 축 간 동기제어 등의 이유로 적용이 제한적이었던 모션 제어기는 점점 네트워크화 하는 경향이 있으며 현 시점에서는 광범위하게 대세가 되었다. Gantry Stage에 대한 모션 제어도 이와 같은 추세에 따라 산업용 Network을 활용한 방식으로 하드웨어 구성이 바뀌고 있다.
 |
알에스오토메이션에서는 기존 Gantry 고가의 제어기와 EtherCAT 방식의 PC 기반 일반적인 모션 제어에 Gantry Stage를 포함한 하나의 보드로 가능한 경량화한 제어 솔루션을 제안한다. 하드웨어적인 부품이 필요한 다소 부가적인 기능에 제한이 있더라도 기본적인 Gantry 운전에는 무리가 없다.
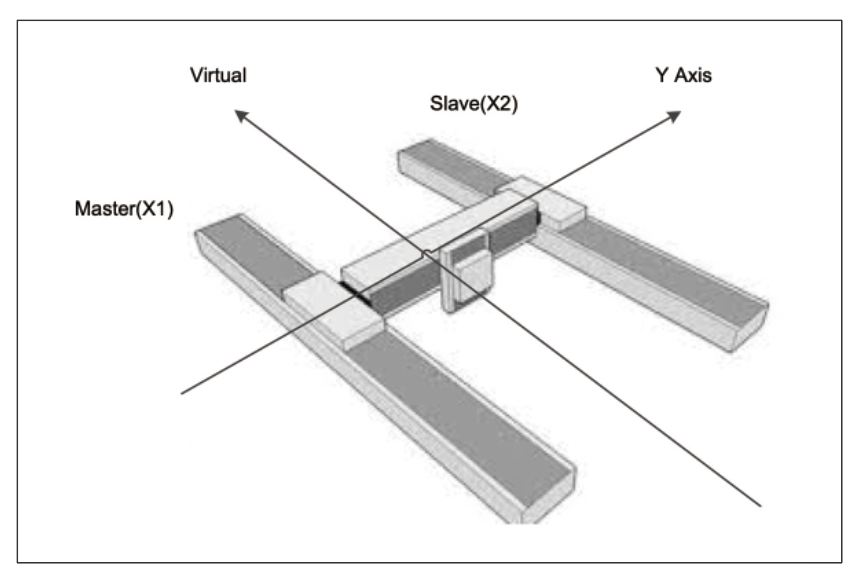
Gantry Stage는 구조적으로 2개 축(X1, X2)으로 하나의 방향을 정의하게 된다. 그리고 Stage X축(앞뒤 방향)과 X축과 직교방향의 Y축(좌우 방향)이 장착되고 해당 브리지에 용도에 따라 다양한 가공 장치가 취부되는 구조가 일반적인 형태이다.
X축을 구성하는 두 축은 개별적인 개념이 아니고 하나의 가상(Virtual)의 벡터 함수를 만들고 해당 벡터 개념에서 최적의 결과가 나오도록 제어하게 되는데, 가상 벡터 생성시 단순하게 2축의 비중을 동일하게 할 수도 있다. 하지만 궁극적으로는 구성하는 Y축에 취부된 장치 위치를 중심으로 두 축의 비중(weighting)을 다이나믹하게 수정해 Gantry 축 벡터 제어를 하여 최선의 결과를 얻는 것이 좋다.
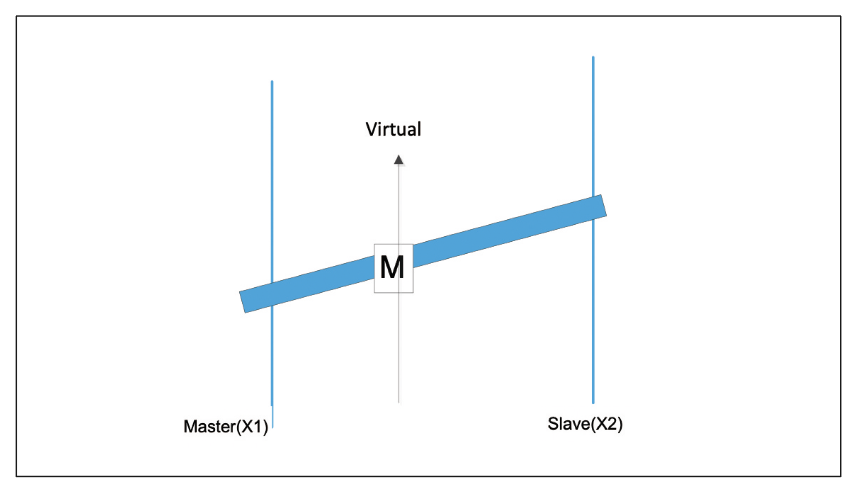
더불어 틀어짐 제어(Yaw Control)는 Gantry Stage를 구성하는 2축 간의 정해진 틀어짐을 실시간으로 계속 제어함으로써 더 나은 직진성, 직교성을 통해 Stage 평면상 위치 정밀도 유지가 가능하도록 한다. 우측 그림은 다소 극단적인 그림이지만 Gantry를 구성하는 축은 각 축에 대한 어떠한 이유로 동작 중에 혹은 초기에 틀어져 있을 수 있으며 이를 원하는 범위 이내로 제어할 수 있도록 한다는 것이다.
 |
평면 혹은 3차원 공간 위치에서 정밀도는 매우 중요하다. 제어기의 모든 제어 및 완료에 대해 위치 센서 궤환 정보에 근거해서 지령을 내리고 판정을 하게 된다. 그러나 장비를 구성하는 모든 기계 장치 및 각종 구성요소는 기하학적인 공차가 있을 수밖에 없다. 모터의 경우에도 Linear motor 혹은 Ball screw(Rotary motor) 차이에 따라 오차 정도는 다르게 된다.
전기적인 신호의 정밀도와 별도로 기구적 차이에 의해 발생할 수도 있는 실제 물리적인 오차도 보정을 해야 최종적인 위치가 정확할 수 있다. 이러한 이유로 위치 좌표에 대해 보상(Error Compensation) 기능이 제공되어야 한다.
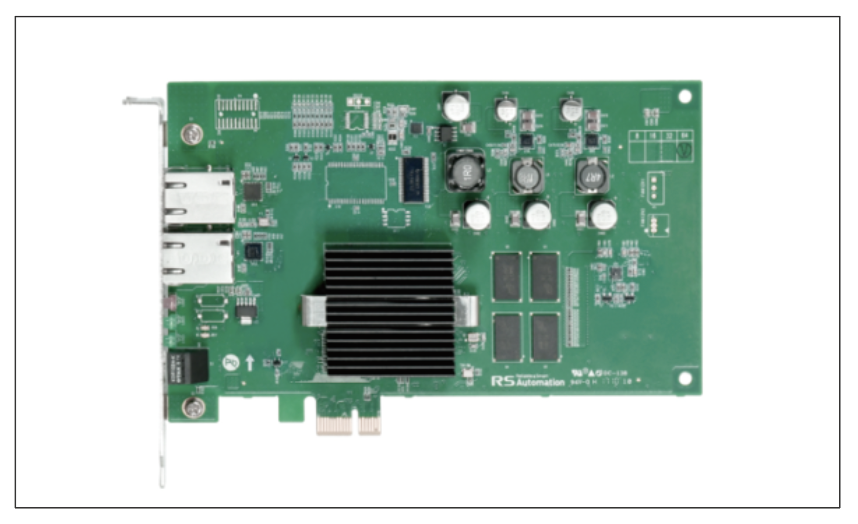
알에스오토메이션이 제공하는 Gantry 제어를 위한 솔루션은 구조적으로 매우 단순하다. 기존의 EtherCAT Motion Master인 MMCE 시리즈에서 특히 Gantry 운전을 위해 특화된 MMC_BDPG12PCB 모델과 EtherCAT Servo인 CSD7을 통해 복잡한 구성없이 즉각적인 운전과 효과 획득이 가능하다.
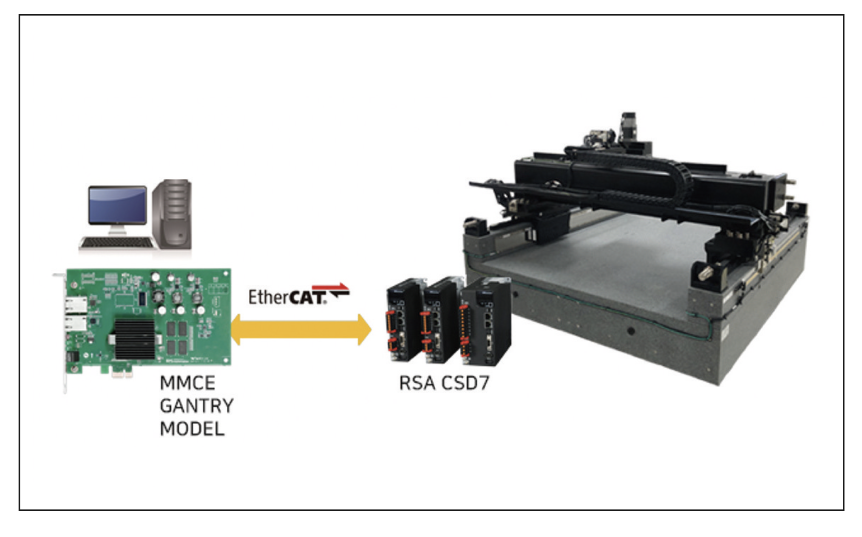 |
MMC_BDPG12PCB 모델의 대표적인 사양은 아래와 같다.
• PCI-Express Slot Type PC Add-in Card
• EtherCAT통신에 의한 Motion & I/O 통합 제어
• Gantry Stage 운전 기능 탑재(2 Axes Virtual Vector, Yaw Control, Error Compensation)
• 최대 축수: 12 축(통신주기 250usec, CSV기준). 단, 통신주기 500usec 이상에서는 16축까지 허용
• 최대 축 가능 범위 내에서 Gantry & 일반 모션 혼용 가능
• 보드당 최대 가능 Gantry: 2 set(≅4 axes)
• Error Compensation : 1D/2D/3D
더불어 Gantry 운전 관련해서 고객 편의적인 측면에서 아래와 같은 기능이 제공된다.
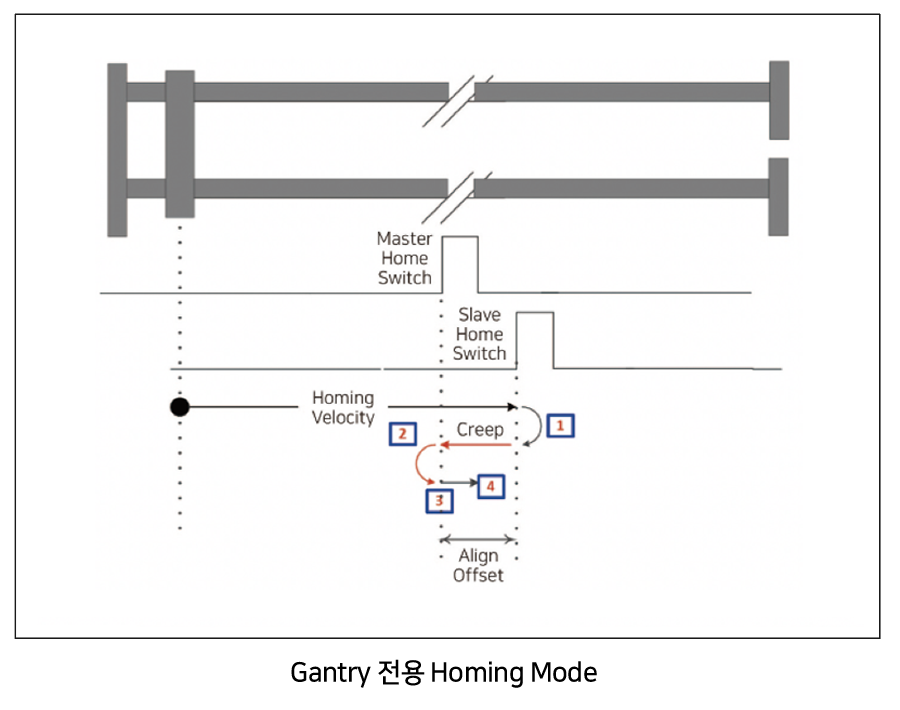
Gantry 전용 Homing Mode
Master, Slave의 Home, Limit, Index를 활용한 7가지 방식의 전용 Gantry Homing모드로 원점 설정과 구성축 간의 적절한 Align 설정을 가능하게 한다. 아래는 7개 모드 중 하나의 Homing 절차도이다.
 |
Gantry 모션을 위한 다양한 편의 기능
일반 모델에 제공되는 알에스오토메이션 모션 제어기 전용 Software Tool(MMCE Manager)에 Gantry 운전 시 사용자 편의 및 기능 활용을 위한 별도의 메뉴를 제공했다.
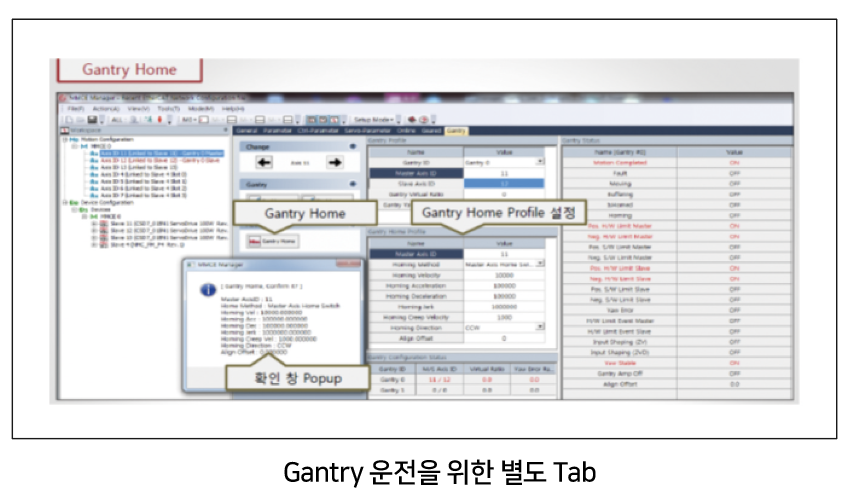 |
• Gantry 운전을 위한 별도 Tab
Gantry 운전을 위한 설정 및 기본 운전을 할 수 있는 메뉴를 제공하여 장비 Gantry 운전을 시험할 수 있다.
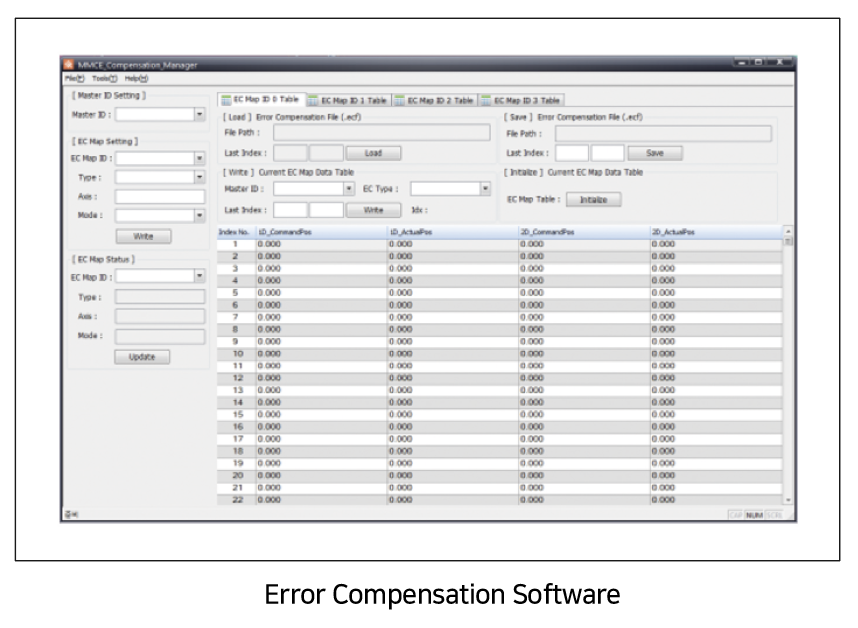 |
• Error Compensation Software
Error Compensation 기능 편의성을 위한 별도 Software 제공으로 관련 설정 및 Table 입력이 용이하다.
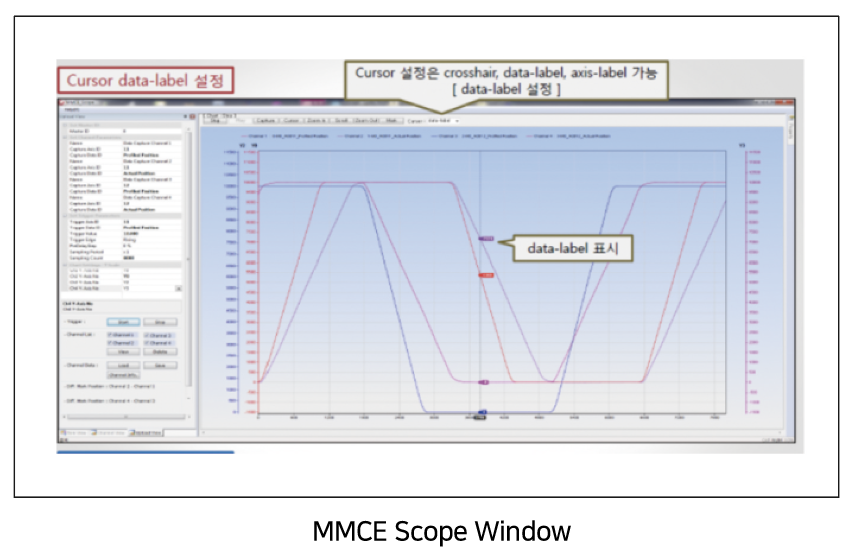 |
• MMCE Scope Window
Gantry운전 관련 축의 모션 상태를 그래픽으로 확인하여 Gantry Stage의 성능 지표를 알 수 있다.
자료 제공: RSAUTOMATION(www.rsautomation.co.kr)


