


로봇의 고정밀 제어를 위한 쉽고 직관적인 소프트웨어 Mapp Technology
B&R
모션 컨트롤은 산업 자동화 설비에서 빼놓고 생각할 수 없는 중요한 기술 중 하나다. 지속적인 산업의 발달 및 구조가 다양해짐에 따라서 산업 현장에서는 고도화 및 고속화된 복잡한 자동화 장비의 제어가 요구되고 있다. 이에 따라 시장에서는 고성능이면서도, 손쉽게 사용할 수 있고 유지 보수 측면에서도 효율성이 높은 모션 컨트롤러를 요구하고 있다.
B&R은 새로운 소프트웨어 기술인 Mapp Technology 통하여 시장의 요구 조건에 대응하고 있다. Mapp Technology는 산업용 기계 및 기기의 소프트웨어 개발에 혁명을 일으키고 있다. B&R의 Mapp 컴포넌트는 스마트폰 앱만큼 사용하기 쉽다. 기계 소프트웨어 개발자는 마우스를 몇 번 클릭하는 것만으로 맵을 구성할 수 있다. 따라서 사용자는 기계 프로세스의 최적화에 초점을 맞추고 혁신을 만들어 낼 수 있다. Mapp Technology는 로봇 공학이나 고도의 제어와 같은 복잡한 기술을 심플하고 직관적으로 만든다.
 |
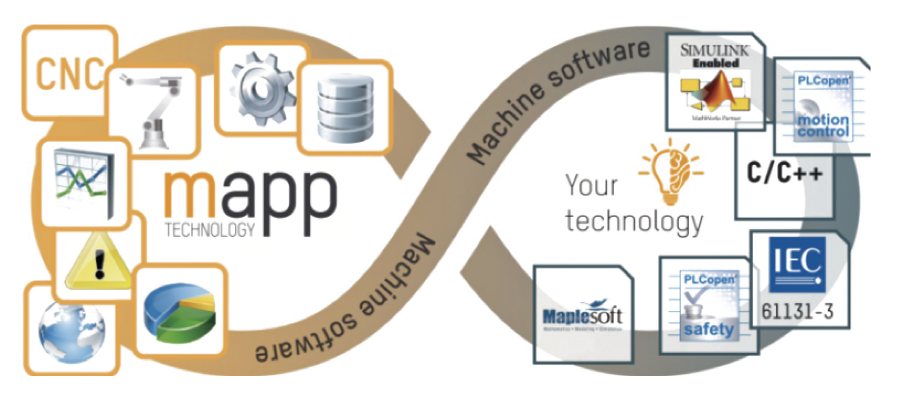
Mapp Technology 안에는 여러 가지 기술들이 포함돼 있다. 그 중에서도 mapp Motion은 모션 컨트롤 애플리케이션 개발 속도를 향상시켜 준다. mapp Motion은 모션 제어 기술의 모든 영역에 균일한 액세스를 제공한다.
이 패키지는 단일 축(mapp Axis), CNC(mapp CNC) 및 로보틱스(mapp Robotics) 애플리케이션을 쉽게 만들 수 있는 맵 컴포넌트로 구성된다. 맵 소프트웨어 패밀리의 구성으로 다른 모든 맵 컴포넌트와 조합할 수 있으며 사용이 용이하다.
모든 B&R 서보 드라이브는 Mapp Motion과 함께 사용할 수 있고, 사용자는 개발, 시운전 및 유지 보수를 보다 빠르고 쉽게 수행할 수 있다. 엔지니어는 장비의 최적화 및 고성능화에만 집중을 하면 된다. 프로그래밍 인터페이스는 하드웨어 및 기술에 관계없이 맵 모션으로 구현된다. 포지셔닝 시퀀스 또는 하드웨어에 관계없이 동일한 응용 프로그램을 사용할 수 있다.
 |
mapp Axis
개별 축의 위치 제어를 위한 애플리케이션은 mapp Axis를 사용하여 빠르고 쉽게 개발할 수 있다.
Mapp Axis는 실용적이고 사용자 친화적인 액세스와 응용 프로그램 생성을 위한 기성 소프트웨어 컴포넌트를 제공한다.
개방적이고 하드웨어 독립적이며 DS402 및 PLCopen과 완전히 호환된다. 또한 모션 컨트롤 응용프로그램을 이전보다 쉽게 개발할 수 있으며, 50µs의 제어 알고리즘은 고도로 정밀한 동기화 및 가상 센서화를 가능하게 한다. 광범위한 시뮬레이션 옵션은 개발과 시운전을 모두 용이하게 한다.
 |
mapp CNC
Mapp CNC는 제조 시스템에서 CNC 축의 구현을 단순화하여 CNC 애플리케이션을 쉽게 만든다. 사용자는 모든 유형의 CNC 운동학을 솔루션을 통하여 쉽게 구현할 수 있다. 단일 PLC를 사용하여 여러 CNC 축 그룹을 제어할 수 있다. mapp CNC는 마이크로초 정밀도의 동기화를 포함하여 CNC 애플리케이션을 기계 제어 시스템에 완전히 통합화 할 수 있다.
코드 한 줄 작성하지 않고도 최대 6개의 선형 축 또는 방향 축(및 추가 축)을 가진 CNC 시스템용 템플릿을 사용하면 드래그 앤 드롭을 통해 수많은 기계 종류를 쉽게 구성할 수 있다. G-code 및 M-code(DIN 66025)를 사용하면 다양한 CNC 기능에 쉽게 접근할 수 있다.
맵 모션 인터프리터 덕분에 구조화된 텍스트 또는 사용자 정의 언어로 프로그램을 실행할 수 있다. 애플리케이션은 또한 C 및 C++뿐만 아니라 모든 IEC 61131 언어로 PLCopen Part 1/PLCopen Part 4 인터페이스를 사용하여 생성할 수 있다. CAD/CAM 시스템에서 자동으로 생성되는 프로그램도 쉽게 통합할 수 있다.
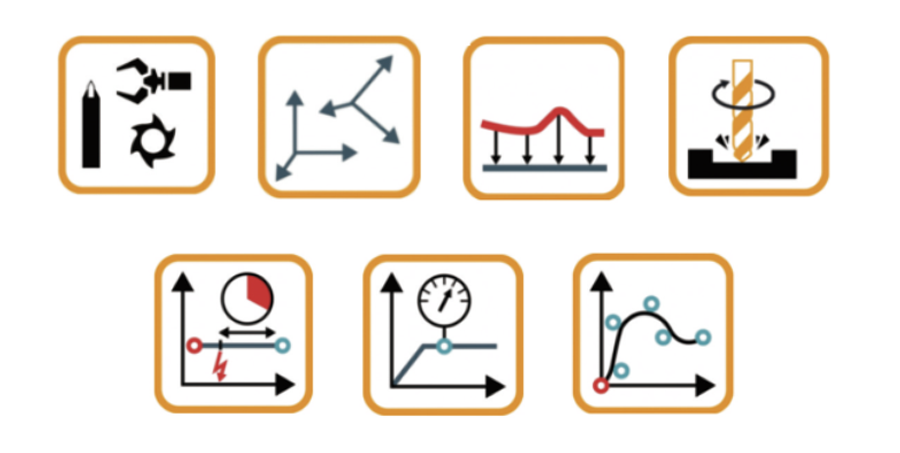 |
툴 기능을 통해 사용과 관리가 이전보다 쉬워졌다. 공구 치수와 방향은 저장 및 호출할 수 있다. 실행 시에도 새로운 툴을 추가할 수 있다. 도구 데이터는 경로 계획 및 중심점(TCP)의 키네마틱 변환에 사용된다.
프레임은 데카르트 공간에서 좌표계의 위치와 방향을 정의하는 데 사용된다. 데이터는 테이블에서 미리 정의하거나 런타임에 구성할 수 있다. 기계와 공작물의 위치를 설정하고 조정할 수 있다. 가공 스테이션 또는 툴 체인저를 기준으로 이동을 프로그래밍할 수 있다.
지오메트리 보정은 생산 공차, 오정렬 또는 탄성 변형과 같은 기계의 부정확한 원인을 설명하기 위해 사용할 수 있다. 2차원 또는 3차원의 편차를 위한 간단한 구성 옵션을 여러 번 사용하거나 조합하여 작업 공간 전체에서 높은 정밀도를 달성할 수 있다.
mapp CNC는 회전, 드릴, 스레드화 등의 애플리케이션을 쉽게 구현할 수 있는 통합된 스핀들 컨트롤러를 제공한다. 일정한 절단 속도 및 회전당 이송 등 필요한 모든 기능이 통합돼 있다. 속도 제어와 위치 제어를 매끄럽게 전환하여 스핀들을 사용해 위치 설정 태스크를 구현할 수도 있다.
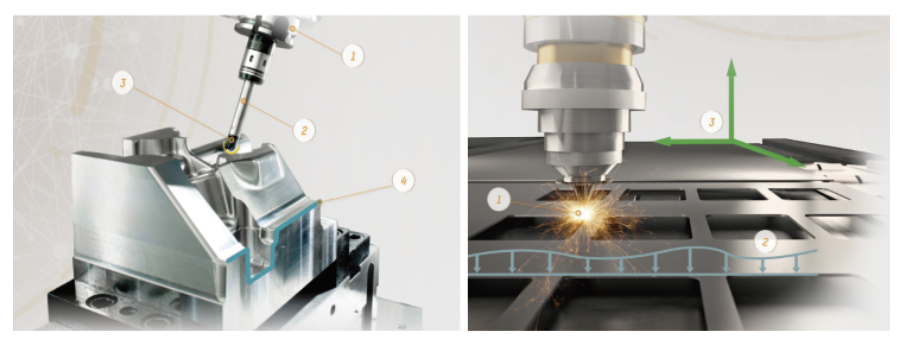
Switching signals 기능은 실행 중인 프로그램에서 직접 신호를 전환하는 데 사용할 수 있다. 이로인해 고속의 애플리케이션에서는 레이저의 온/오프를 마이크로초 정밀도로 사용할 수 있다.
신호 위치는 거리 또는 시간에 따라 정의할 수 있다. 측정 기능은 트리거 신호 시 CNC 축의 정확한 위치를 읽는다. 이를 통해 공작물 위치 및 공구 치수를 보정할 수 있다. 트리거 신호가 발생하면 경로 이동을 중지할 수 있다.
압축기는 연속된 선 세그먼트를 처리하여 연속 윤곽선을 만든다. CAD/CAM 시스템에서 생성된 데이터는 자유 성형 표면을 가공하기 위한 부드럽고 빠른 움직임으로 변환된다. 심플한 구성으로 애플리케이션의 요구에 근거해 속도와 정확성의 밸런스를 유지할 수 있다. 그 결과 기계의 마모를 줄이고 보다 빠르고 효율적으로 가공할 수 있다.
 |
mapp Robotics
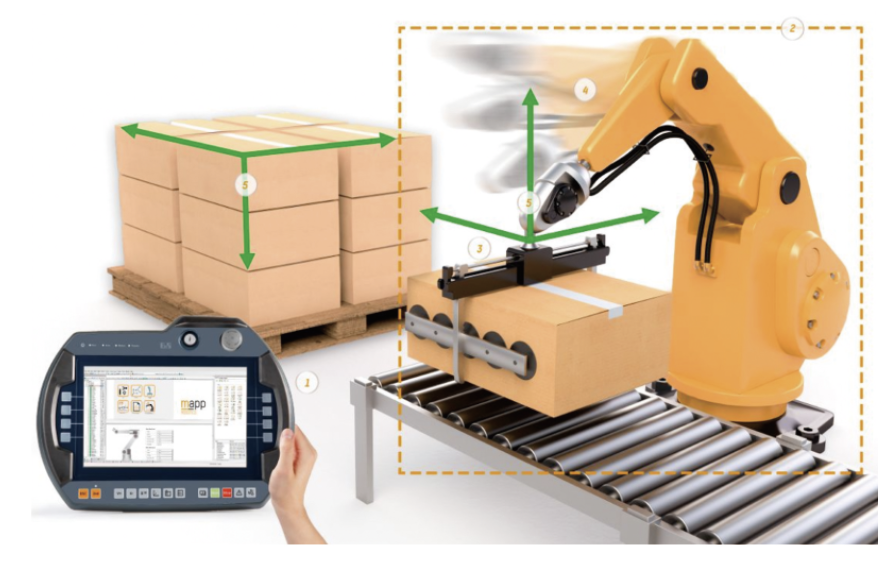
mapp Robotics는 제조에서 로봇의 사용을 단순화한다. 애플리케이션 개발자가 최소한의 노력으로 모든 유형의 키네마틱 시스템을 만들고 도입할 수 있는 다양한 도구와 기능을 제공한다. MpRobotics 라이브러리는 쉽게 로봇을 애플리케이션에 통합할 수 있게 한다. 사용자는 코드 한 줄을 쓰지 않고도 로봇 프로그램을 만들거나 포인트 투 포인트, 선형 및 조그 동작을 바로 시작할 수 있다. 드래그 앤 드롭을 통해 바로 사용할 수 있으며, 메카트로닉 템플릿으로 구성하면 된다.
사용자들은 자신이 선호하는 프로그래밍 방법을 자유롭게 선택할 수 있다. 기존 mapp Robotics부품은 PLCopen Part 4 기능 블록, IEC 61131 언어, C/C++ 및 G-code와 결합한다. 심지어 사용자 정의 언어도 해석할 수 있다. CAD/CAM 시스템에서 자동으로 생성되거나 티칭인 프로그래밍을 사용해 복잡한 프로그램 시퀀스 및 애플리케이션은 모두 자동화 솔루션에 쉽게 통합된다.
 |
또한 피드-포워드 토크 제어를 통하여 고도의 동적 이동 경로 정밀도를 개선한다. 로봇 운동학 시스템의 각 유형에는 프로그래밍된 경로로 부터의 편차를 최소화하기 위해 구동 토크를 정밀하게 계산하는 데 사용되는 로봇 모델이 있다. B&R의 고성능 ACOPOS 서보 드라이브와 함께 사용할 경우 이 모드는 최대의 동적 정밀도를 제공받을 수 있다.
작업 공간 모니터링을 통해 로봇의 이동이 허용되거나 금지된 영역을 정의할 수 있다. 이를 런타임에서도 할 수 있다. 로봇의 허용 작업 공간이 정의되고, 허용 제약 공간을 추가 정의할 수 있다. 모니터링을 구현해 로봇이 다른 로봇과 충돌하지 않도록 할 수 있다.
자료 제공: B&R(www.br-automation.com)


