


스테퍼 모터의 토크사양 증가를 위한 다양한 방법
linengineering
스테퍼 모터의 토크를 증가시켜 큰 질량을 움직일 수 있도록 하기 위해 대부분의 엔지니어가 가장 먼저 고려하는 것은 프레임 크기나 길이 또는 이 둘의 조합을 통해 모터 크기를 늘리는 것이다. 하지만 차세대 제품을 설계할 때는 풋 프린트와 마운팅이 불가능할 수 있다.
시스템의 다른 측면을 조정할 필요없이 필요한 토크를 확보하는 몇 가지 방법이 있다. Lin Engineering의 애플리케이션 엔지니어인 Adrian Lucas는 “모터 권선의 변경으로 가능하다”고 설명한다.
모터 내에서 권선이 프레임과 길이와 동일하거나 유사한 홀딩 토크 값을 가지더라도 대부분의 사용자는 모터의 토크에 더욱 관심이 있다. 토크와 관련하여 모터가 움직일 때 모터 권선이 약간 변경되면 다른 속도의 모터 성능이 발생한다. 예를 들어, 권선은 저속 범위에서 높은 토크를 제공하거나 또는 저속 범위에서 더 적은 토크를 제공한다. 또한 더 높은 속도 범위에서는 더 높은 토크를 제공하기도 한다.
고전류 출력에 필요한 또다른 권선 조건이 있다. 결과적으로 권선 변경의 주요 기준은 작동 범위와 전류 입력 요구 사항을 변경하며 작동 중 공진 지점을 이동하는 것이다. 사용자는 토크 출력을 조정할 때 이러한 전체 스펙트럼을 고려해야한다.
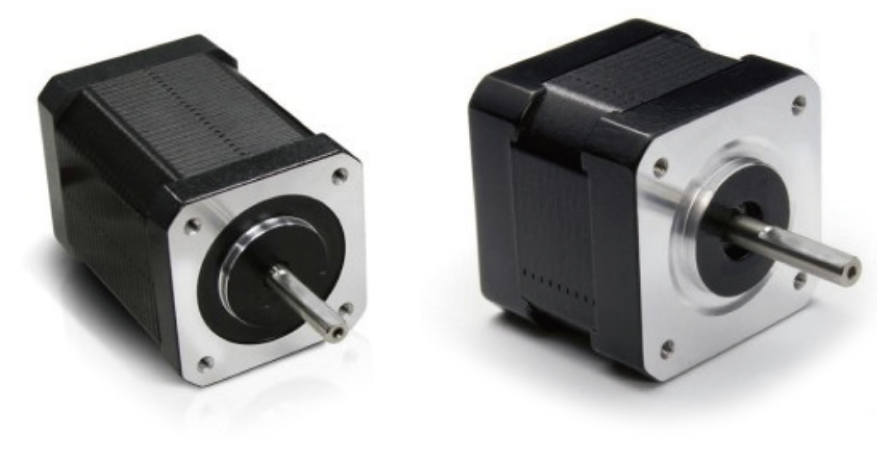 |
추가적인 고려사항
초기 위치로 돌아가기 위해 대부분의 엔지니어는 NEMA 크기가 클수록 토크 출력이 자동으로 커지는 방법을 사용한다. 이는 모터 하우징 내의 로터 크기 때문이다. 로터가 크면 많은 자속이 생성될 수 있으므로 회전력 토크가 커진다.
모터는 작동하는 동안 가열된다는 점을 기억해야한다. 장시간 작동한 모터는 최대 약 90° C에 도달한다. 더운 환경이면 내부 온도가 모터 부품이 고장 날 때까지 상승한다. 재료 사양에 따라 내부 조정을 수행해야 하며, 이는 올바른 모터 작동을 위한 필수적 요소다.
Lin Engineering은 와이어 구조, 사용된 재료 및 특수 작업을 위해 최대 온도 130°C-70°C의 낮은 온도에서 모터를 작동할 수 있는 솔루션을 제공한다. 사용자는 스테퍼 모터가 어떤 속도로도 토크를 출력한다고 생각한다. 이 생각은 잘못된 것이다. 토크는 작동 속도에 크게 좌우되므로 새로운 설계에서는 모든 단계를 고려해야한다.
일반적으로 속도가 높을수록 토크가 낮아진다. 하지만 이 관계는 비선형적이다. 토크는 속도를 높이는 것과 같은 비율로 낮아지지 않는다. 이 비율은 모터와 권선마다 크게 다를 수 있다. 모터의 토크와 속도의 관계를 이해하는 가장 좋은 방법은 동적 토크 곡선을 검토하는 것이다. 이는 엔지니어에게 모터가 실제로 어떻게 작동하는지 자세히 설명하는 데 필요한 값을 제공한다. 토크 곡선은 운전자 유형과 모터 구동 방식에 따라 변경된다.
모터의 정확도는 모터의 물리적 설계에 내재되어 있다. 바로 모터의 스텝 각도가 중요하다. 가장 일반적인 스텝 각도는 1.8 Deg 및 0.9 Deg이다. 이 각도는 모터의 모든 단계에서 이동하는 각도 거리이다. 즉, 1.8도 모터는 강한 토크 값과 낮은 속도를 제공하는 반면, 0.9도 모터는 약간 높은 속도에서 작동하고 적은 토크를 제공한다. 모터 정확도는 부하가 정격 사양 내에 있다고 가정할 때 고부하 및 저부하 모두 거의 동일하게 유지되는 상태이다.
모터의 동적 토크 곡선은 모터가 애플리케이션에 필요한 부하를 견딜 수 있는지 여부를 나타내는 좋은 지표이다. 작동 지점이 동적 토크 곡선에 가깝거나 그 이상이면 스텝 모터가 정지하거나 스텝을 건너 뛸 수 있다. 이는 모터가 부하를 극복하기에 충분한 토크를 생성할 수 없기 때문이다.
앞서 언급했듯이, 속도와 토크의 상호 작용은 드라이버 유형과 모터 사용 방법에 따라 달라질 뿐만 아니라 정확도 역시 이 조합의 영향을 많이 받는다. 각 드라이버도 다르게 작동한다. 차이점을 완전히 이해하기 위해서는 드라이버 전문가와 상의하는 것이 좋지만 다음의 개념도 적용해야한다. 바로 모터 구동에서 모터를 ‘마이크로 스텝’ 할 수 있다는 것이며, 마이크로 스텝핑을 통해 운전자는 각 단계를 여러 단계로 나눌 수 있다는 점이다.
예를 들어, 기존의 1.8도 모터는 1 회전당 200스텝을 가지고 있다. 하프 스텝을 통해 엔지니어는 더욱 많은 스텝을 생성한다. 사용자는 전체 1.8도 스텝 대신 스텝당 0.9도만 취할 수 있어 1 회전당 400스텝을 얻을 수 있다. 물론 이러한 방식으로 모터를 작동하면 0.9도 모터를 통합할 때와 동일한 성능이 나타나지 않는다. 모터를 낮게 선택하면 모터가 부정확해진다. 모터를 마이크로 스텝하기를 원해서 1.8도 모터를 마이크로 스텝핑하면 0.9도만 움직일 수 있지만 스텝의 정확도는 크게 떨어진다는 것이다.
마이크로 스테핑을 위한 최상의 애플리케이션은 시스템에서 공진을 제거하고 모터의 모션 프로파일을 부드럽게 하여 특정 속도를 더 빠르거나 느리게 달성할 수 있다. 모터의 토크 사양을 조정하는 방법에는 여러 가지가 있다. 전체 애플리케이션을 고려하면 모터를 조정해야 하는 시기를 잘 선택할 수 있다.
자료 제공: linengineering(www.linengineering.com)


