


플라잉 전단가공 애플리케이션에서의 모션 제어
ABB
‘모션 제어’라는 용어는 지정된 위치로 이동하거나 정의된 경로를 정확하게 따르는 것과 같은 목표 달성을 위해, 선형 또는 로터리 축의 움직임을 제어하는 다양한 응용 분야에 적용된다. 이러한 애플리케이션 중 상당수는 픽 앤 플레이스, 포지셔닝(선형 또는 회전), 경로 추적(디스펜스), 와인딩, 플라잉 전단 등이 있다.
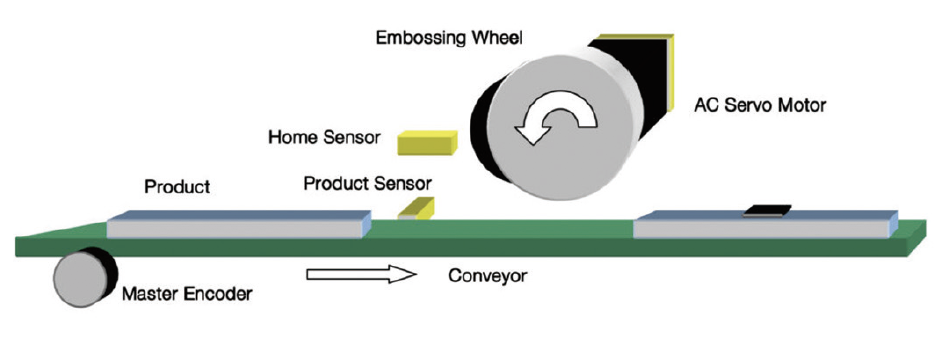
플라잉 전단 애플리케이션은 일반적으로 이동을 중지하지 않고 미리 정해진 길이로 재료를 절단하는 것이다. 플라잉 전단은 생산성을 극대화하지만 절단 프로세스 중에 느려지거나 멈추지 않기 때문에, 절단 도구가 재료와 정확하게 일체 돼야 하므로 어려운 작업이 될 수 있다. 그렇지 않으면 절단이 잘못되거나 불완전하여 가동 중지 시간이 발생할 수 있다. 플라잉 전단은 크림핑, 스탬핑, 엠보싱 등에도 사용할 수 있다.
 |
추종 축의 움직임이 기준 축의 움직임에 의해 결정되는 기준-추종 시스템의 유형을 고려할 때 플라잉 전단 애플리케이션은 일반적으로 4단계로 정의된다.
1. 가속: 전단은 재료 속도와 일치하도록 가속된다.
2. 동기화: 전단 속도가 재료의 속도와 정확히 일치하면 전단이 일정한 속도로 전환되고 절단 작업이 수행되는 동안 해당 속도를 유지한다. 동기화 단계는 공구의 움직임에 따라 안정화 시간, 절단 시간 및 상승(또는 후퇴) 시간으로 더 세분화될 수 있다.
3. 감속: 절단이 완료되면 이 단계에서 발생하는 재료 이동의 양을 최소화하기 위해 전단이 빠르게 감속된다.
4. 재배치: 전단기가 초기 위치로 다시 이동하여 다음 절단을 위해 주기를 반복 한다.
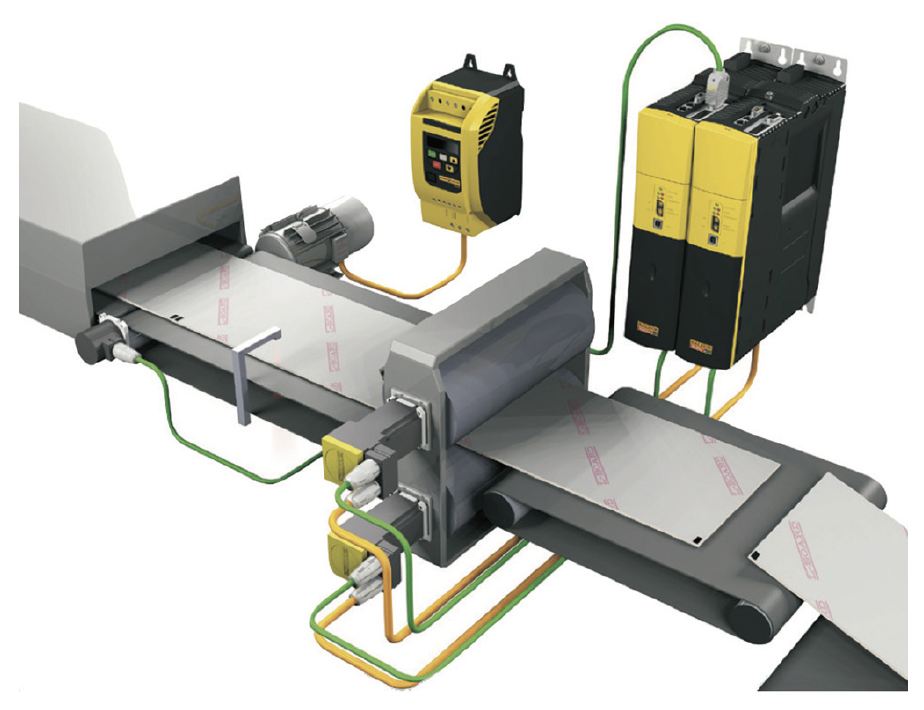
기준 축과 추종 축의 동기화는 일반적으로 전단의 이동을 재료의 이동에 연결하는 전자 캠을 통해 수행된다. 재료는 개방 루프 시스템에서 작동할 수 있지만 엔코더가 있어야 위치를 컨트롤러에 전달할 수 있다.
반면에, 전단기는 폐쇄 루프 시스템에서 작동하며, 모션 컨트롤러에 프로그래밍된 캠 프로필과 함께 피드의 위치에 따라 모션이 결정된다. 절단 도구는 전단기와 재료가 동기화되고 전단기가 올바른 위치에 있을 때 활성화된다.
 |
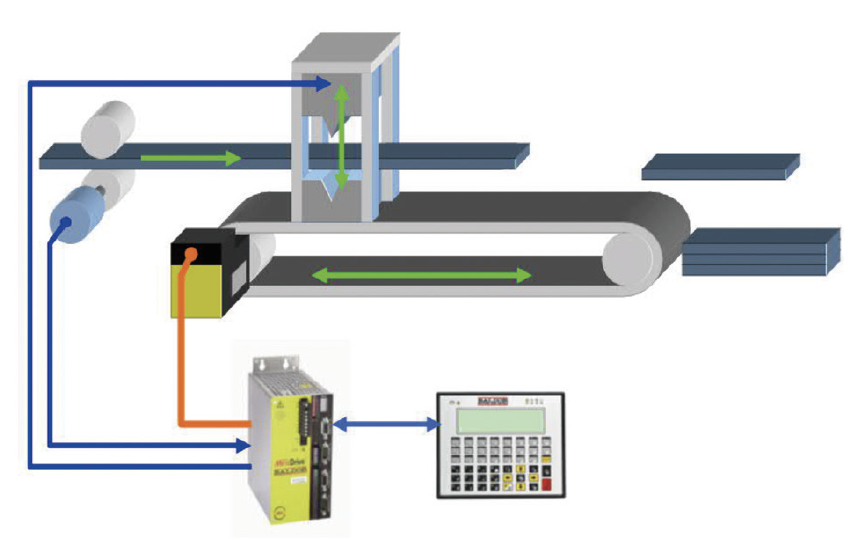
플라잉 전단에는 두 가지 유형이 있다. 즉, 절삭 공구가 재료 흐름에 평행하게 움직이는 평행 유형과 절삭 공구가 재료 흐름에 대해 일정 각도로 움직이는 유형이다. 평행 플라잉 전단은 절단할 재료의 폭에 걸쳐 있는 블레이드 또는 펀칭 도구와 같이 전체 절단이 한 번에 수행될 때 사용된다.
톱 또는 플라즈마 절단기와 같은 도구는 절단을 위해 재료를 가로 질러 움직여야한다. 이 경우 재료가 움직이는 동안 도구가 재료를 똑바로 절단하는 경우, 전단 결과는 비스듬한 각을 이룬다. 그러나 목표는 재료를 가로 질러 이동 방향에 대해 90° 직선 절단을 달성하는 것이다.
즉, 절단 도구가 재료 흐름에 일정 각도로 움직여야 한다. 재료의 속도와 함께 도구의 각도 및 속도에 따라 절단 각도가 결정된다. 주어진 속도에 대해 도구 각도가 클수록 재료를 가로 질러 90° 절단을 달성하기 위해 도구는 더 빠르게 횡단해야 한다.
 |
자료 제공: ABB(www.abb.com)


