


스텝 모터 선정 시 부하 계산 방법
linengineering
모터가 적합한 크기인지 확인하는 것은 애플리케이션의 수명, 성능, 신뢰성 및 비용에 있어 중요하다. 본문에서는 부하 계산을 고려하고 이 정보를 스텝 모터에 적용하는 팁을 제공한다. 다음은 설계 시 부하의 정확한 계산을 위해 필요한 표준 부하 계산 공식, 속도 및 토크 특성 이해, 가속 토크 계산 시 몇 가지 문제, 진동 및 소음 감소에 대한 정보이다.
부하 계산
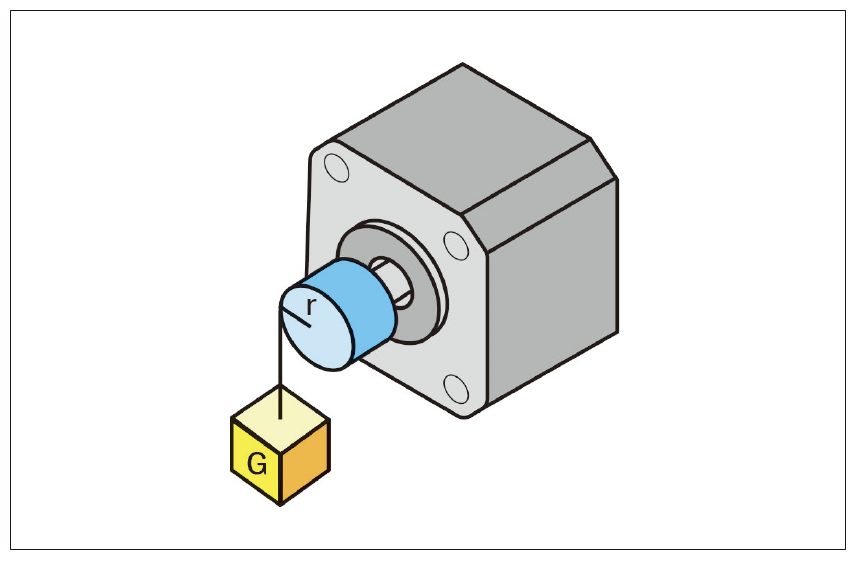
아래 방정식은 토크 부하(Tf) 계산을 수행할 때 가장 일반적으로 사용되는 방정식이다.
Tf = G * r
여기서, G = 무게, r = 반경.
 |
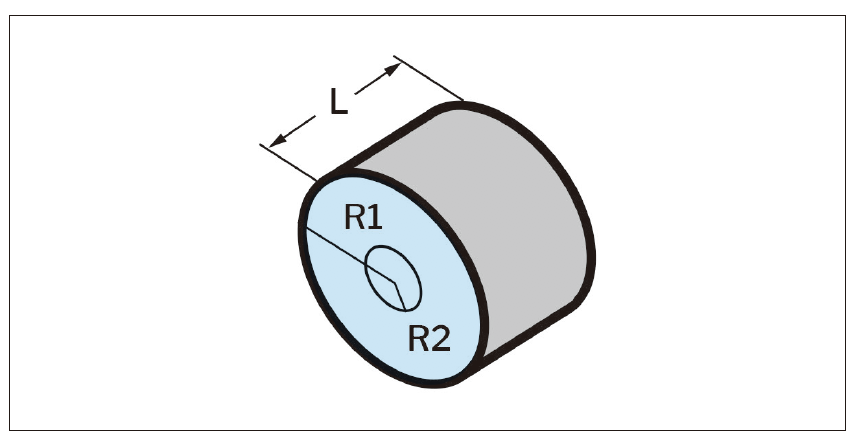
관성 부하(TJ) 계산 시는
TJ = J * dw / dt, J = M *(R12 + R22) / 2(Kg * cm)
여기서, M = 질량, R1 = 외부 반경, R2 = 내부 반경, dw/dt = 각가속도
 |
속도 및 토크 특성
스텝 모터의 출력 성능의 중요한 측면은 동적 토크 곡선과 관련이 있다. 이 곡선을 잘 이해하기 위해 몇 가지 주요 정보를 살펴본다. 위의 그림의 세부 설명은 다음과 같다.
A: ‘작동 주파수 지점’은 스텝 모터의 회전 속도 대 구동 펄스를 나타낸다. 즉,
n = q * Hz/(360 * D) 로 표현된다.
여기서, n = 회전/초, Hz = 주파수 값 또는 드라이버 펄스수, D = 모터 드라이버의 세분화 값, q = 스텝 모터 설계의 스텝 각도(예: 1.8 ° 스텝 모터) 이다. 1/2 조건에서의 세분화(각 단계 0.9 °)는 500Hz에서 실행되므로 속도는 1.25 rev/sec 이다.
B: 시작 및 정지 영역은 스텝 모터를 시작하거나 중지할 수 있는 영역이다.
C: 회전 범위는 모터를 직접 시작할 수 없는 영역이다. 먼저 시작 및 정지 영역에서 회전 범위로 가속되어야 하다. 모터를 직접 정지할 수 없거나 단계 손실로 이어질 수 있기 때문에 모터는 정지하기 전에 시작 및 정지 영역에서 다시 감속해야 한다.
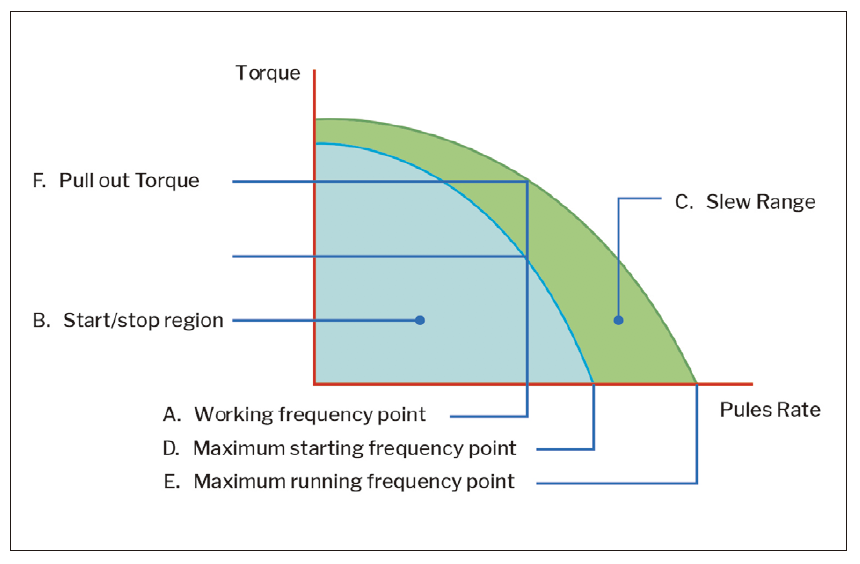 |
D: 최대 시작 주파수 지점은 스테핑 모터가 무부하 상태에서 최대 시작 속도에 도달할 수 있는 지점이다.
E: 최대 실행 주파수 지점은 스텝 모터가 무부하 상태에서 최대 실행 속도에 도달할 수 있는 지점이다.
F: 풀인 토크는 스텝 모터가 특정 작동 주파수 지점에서 직접 로드 할 수 있는 최대 동적 토크 값이다.
G: 풀 아웃 토크(Pull-out Torque )는 모터가 시작되었을 때 스텝 모터가 특정 작동 주파수 지점에서 부하할 수 있는 최대 동적 토크 값(회전 관성 때문에 Pull-Out Torque는 항상 Pull-In Torque보다 크다)이다.
가속 토크 계산
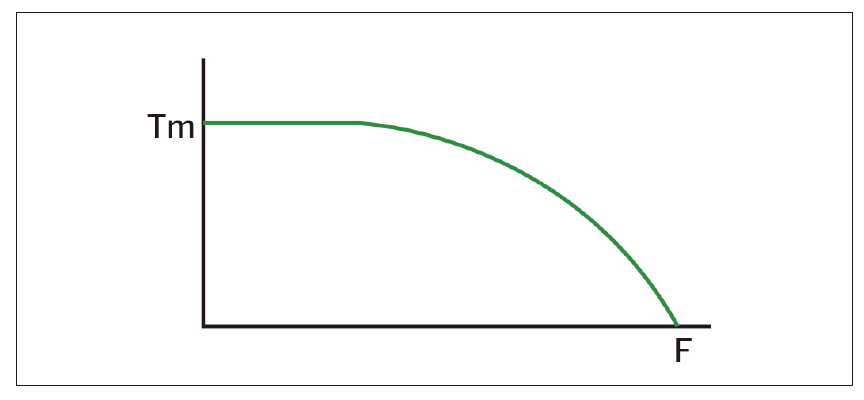
관성을 가속화하는 데 필요한 토크는 부하의 마찰 토크보다 크며, 부하를 가속화할 수 있는 속도를 제한한다. 아래와 같이 스텝 모터의 동적 토크 성능은 저속에서 일정하다. 그러나 고속에서는 모터 인덕턴스와 모터 구동 전압 간의 관계에 영향을 받아 속도가 증가함에 따라 토크가 감소한다. 이러한 상호 작용을 잘 이해하기위해 다음을 참고하면 된다.
 |
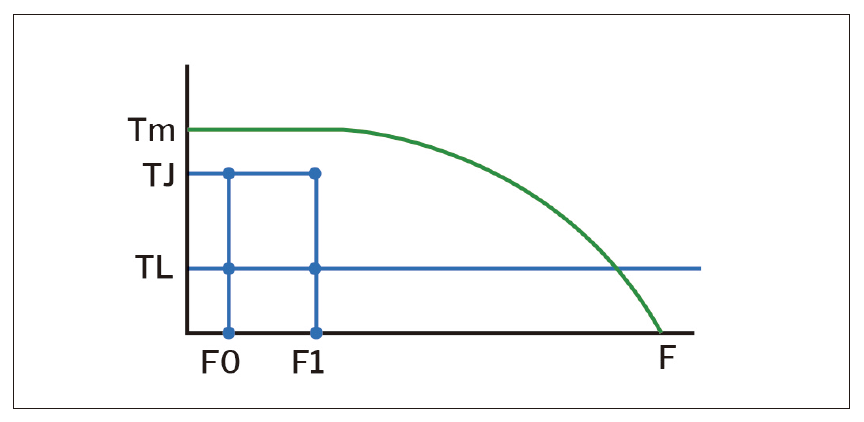
1) 직선의 가속 운동
모터의 부하 값은 TL로 알려져 있으며 최단 시간에 F0에서 F1로 가속해야 할 때 tr의 값은 다음과 같다.
(1) TJ = 70% Tm
(2) tr = 1.8 * 10 -5 * J * q *(F1-F0)/ (TJ-TL)
(3) F(t) =(F1-F0) * t/ tr + F0, 0
 |
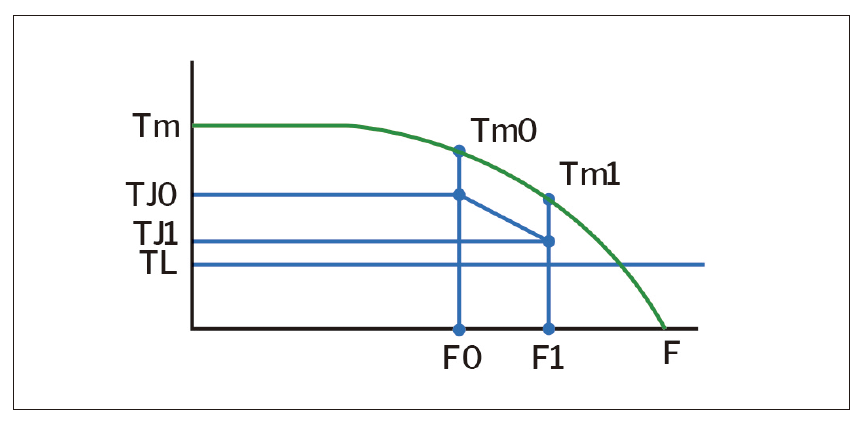
2) 지수 가속
(1) TJ0 = 70 % Tm0, TJ1 = 70 % Tm1, TL = 60 % Tm1
(2) tr = F4 * 입력 [(TJ0-TL) /(TJ1-TL)]
(3) F(t) = F2 * [1 – e ^(-t / F4)] + F0, 0F2 = (TL-TJ0) *(F1-F0) /(FJ1-TJ0) F4 = 1.8 * 10-5 * J * q * F2 /(TJ0-TL)
tr의 값은 다음과 같다.
(1) TJ = 70 % Tm
(2) tr = 1.8 * 10 -5 * J * q *(F1-F0)/ (TJ-TL)
(3) F(t) =(F1-F0) * t/ tr + F0, 0
 |
참고: J는 모터 로터의 회전 관성에 부하를 더한 값이고, q는 각 스텝의 각도이며 모터가 풀 스텝으로 작동할 때 스텝 모터의 스텝 각도와 같다.
진동 및 소음 감소
무부하 상태에서 스텝 모터는 진동이 있는 것처럼 보이거나 모터가 공진 주파수 또는 그에 가깝게 작동할 때는 스텝을 잃을 수도 있다. 이 상태에 대한 해결책은 다음과 같다.
1) 모터가 속도 범위 밖에서 작동하는지 확인한다.
2) 모터의 스텝 분해능을 높이는 데 사용되는 마이크로 스테핑을 고려한다. 마이크로 스텝 구동 방식을 채택함으로써 엔지니어는 한 단계를 여러 단계로 나눌 수 있어 진동을 크게 줄일 수 있다.
이것은 모터의 위상 전류 비율을 제어하여 수행된다. 마이크로 스테핑은 단계 정확도를 증가시키지 않지만 모터가 부드럽게 작동하고 소음이 적다. 모터가 하프 스텝 모드에서 작동할 때 모터 토크는 풀 스텝 모드에서 작동하는 것보다 15% 적다. 모터가 사인파 전류로 제어되는 경우 동일한 피크 전류를 사용하면 모터 토크가 30% 감소한다.
3) 마지막으로 0.9° 2상 스텝모터 또는 3상 스텝 모터를 통합하여 소음과 진동을 줄일 수 있다.
자료 제공: linengineering(www.linengineering.com)


