


협동로봇과 산업용 로봇의 장점과 단점
SCHMERSAL
생산 수요는 기술 발전의 원동력이다. 기계 및 장비를 개발하고 개선하는 것은 산업의 성공을 위한 필수 요소다. 이중 하나는 바로 산업용 로봇이다. 사람이 로봇과 손을 잡고 작업한다는 아이디어는 오랫동안 그려온 인류의 희망 사항이다. 협동 로봇은 공장 현장에서 안전하게 제자리를 찾았다. 반면 전통적인 산업용 로봇의 설 자리는 어디일까.
 |
자동화된 공장 현장을 살펴보면 수백 개의 움직이는 부품이 모두 하나의 작업을 수행하거나 여러 가지 다른 작업을 수행하는 것을 볼 수 있다. 그러나 자동으로 움직이는 모든 부품이 로봇으로 간주되는 것은 아니다. 최신 ANSI/ RIA 15.06 로봇의 표준은 재 프로그래밍이 가능한 다목적 조작기를 사용하여 자동 제어되고 3개 이상의 축으로 프로그래밍이 돼야 한다. 그러나 이는 다른 표준과 마찬가지로 예외 또는 다른 해석이 있을 수 있다.
산업용 로봇은 작업자가 일하기엔 너무 지루하고 힘들고 위험하거나, 정확한 작업을 수행해야 한다. 산업용 로봇은 놀랍도록 빠른 속도로 작동하고 치수와 무게의 하중을 확인하여 조작할 수 있다.
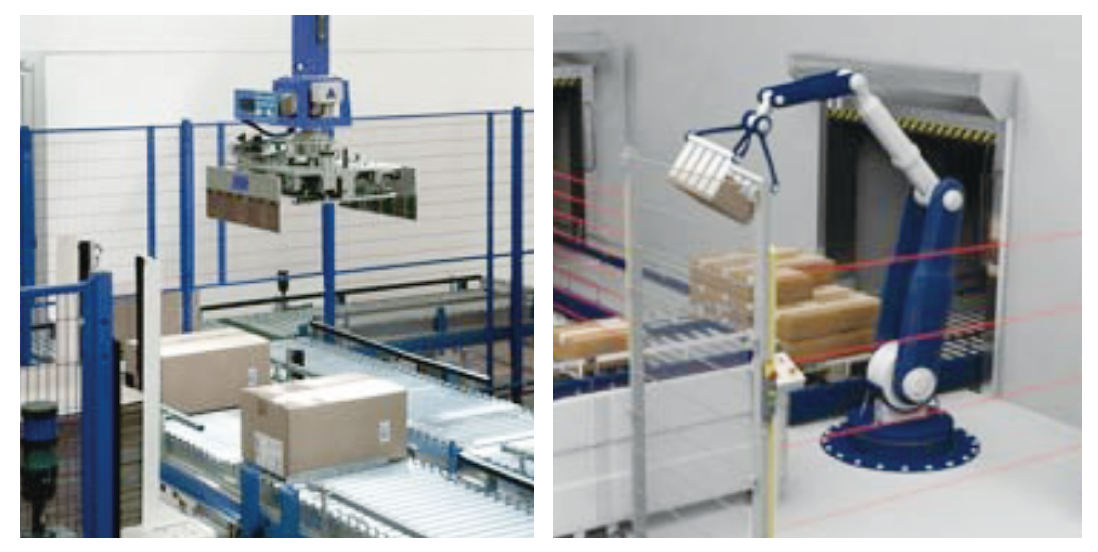
오늘날 로봇은 안전장치를 갖추고 있지만 본질적으로 안전하지는 않다. 로봇 애플리케이션을 위해 예상되는 위험한 작업 유형과 이에 따른 안전 장치 확보가 불가능하기 때문에 산업용 로봇이 셀이나 울타리 영역에 완전히 둘러싸여 작업하는 경우를 종종 본다. 로봇 셀의 입구는 작업자가 들어가기 전에 로봇이 최초 위치로 돌아갈 수 있도록 모니터링 되며, 그 영역 내에서는 로봇이 물리적 상호 작용에 대해 본질적으로 반응할 수 없다.
ISO/ TS 15066 안전 표준은 최근에서야 협업 로봇의 사용을 인식하고 언급하기 시작했다. 수십 년 동안 산업용 로봇을 성공적으로 안전하게 사용해 왔음에도 불구하고 안전 표준이 협동 로봇을 적용하기 꺼리는 까닭은 무엇일까?
이유는 바로 안전이다. 인간과 협동 로봇 사이의 접촉이 예상되기 때문이다. 산업용 로봇과 달리 협업 로봇은 날카로운 모서리와 핀치 포인트를 제거해 본질적으로 안전하다. 또한 로봇과 로봇이 처리할 수 있는 페이로드의 속도는 일반적으로 약 1m/s 및 3Kg로 제한되어 작업자에게 피해를 주지 않는다. 기술의 발전으로 인해 인간과 함께 작업하기 위해 로봇의 수용이 증가했다.
협업 로봇이 보호 장치에 대한 요구 사항이 감소되고 있고 안전 표준 수용과 같은 이점을 제공하지만 산업용 로봇의 유용성이 떨어지진 않는다. 안전한 동작을 보장하는 협동로봇은 높은 정확도를 요구하지 않는 저속, 단순, 반복작업에 용이한 경량부품 응용분야에 주로 사용되고 있고, 산업용 로봇은 계속해서 빠른 속도, 복잡하고 정확하고 무겁고 위험한 응용 분야를 위한 선택이 되고 있다.
애플리케이션의 모든 안전 측면과 마찬가지로 협업 및 산업용 로봇에 대한 안전 표준은 예측 가능한 모든 위험을 식별하기 위해 위험 평가를 거쳐야 한다. 그래야만 적절한 유형의 로봇을 선택할 수 있다. 협동 로봇과 산업용 로봇은 서로 다른 요구 사항과 시스템을 요구하므로 각각의 장점과 단점이 있다.
자료 제공: SCHMERSAL(www.schmersalusa.com)


