


포지셔닝 시스템의 3D 정확도를 높이는 3가지 방법
Aerotech
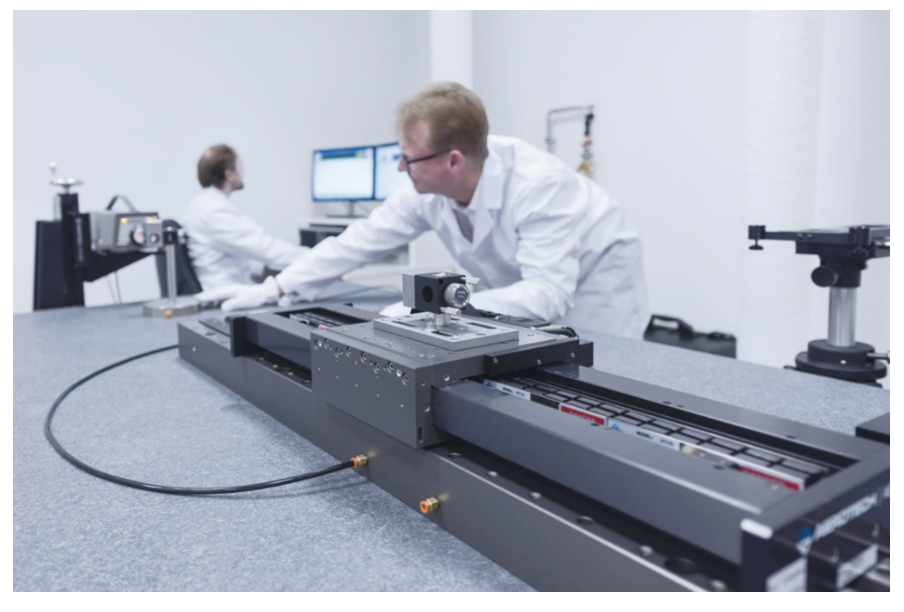 |
포지셔닝 시스템은 모든 고정밀 제조 공정을 자동화하는 데 사용된다. 이러한 프로세스의 대부분은 3D에서 수행된다. 예로는 검사할 부품 표면을 3D로 배치하고 복잡한 3D 경로를 따라 형상을 레이저로 절단하는 것이다.
이러한 유형의 프로세스의 경우 포지셔닝 시스템이 마이크론 및 나노미터에서 제조 공차를 달성하기가 매우 어렵다. 포지셔닝 정확도 또는 3D 정확도에서 설계자가 공차를 충족하기 위해 몇 가지 기본적인 고려 사항이 있다.
 |
보다 많은 강성 추가
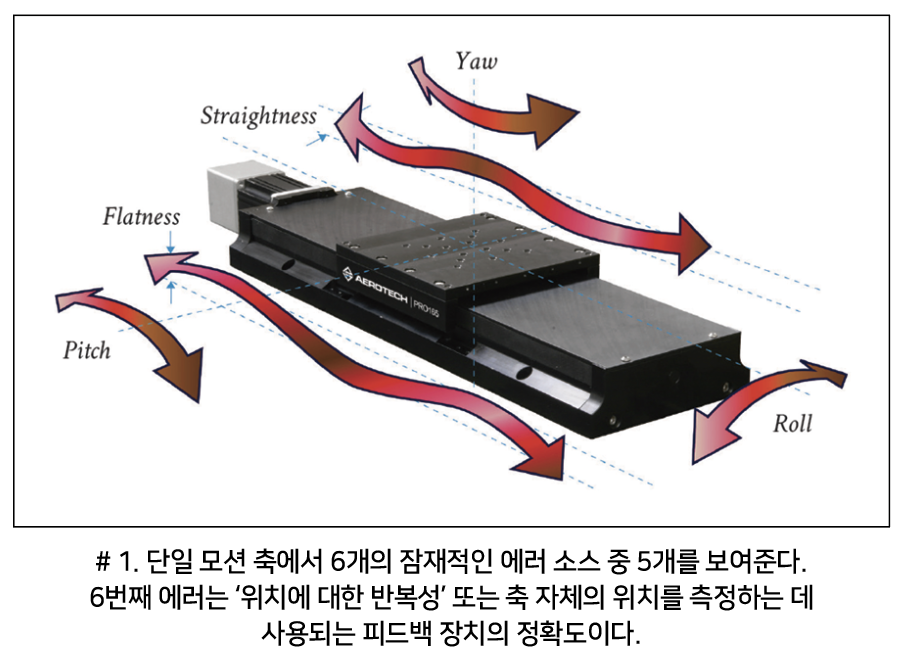
설계 시 강성을 추가하면 모션 반복성이 증가하여 높은 3D 정확도를 훨씬 쉽게 얻을 수 있다. 용어에서 알 수 있듯이 반복이 불가능한 모션은 소프트웨어, 수정 테이블로 예측이나 보정 할 수 없는 동작이다(# 3 참조).
또한 높은 3D 정확도 목표를 달성하기 위해 강성을 개선하는 방법들이 있다. 포지셔닝 플랫폼 각 모션 축에 6 자유도 (D.O.F)에 모션이 있다. 프로세스에 6개의 모션 축이 필요한 경우 어떻게 하면 될까? 이제 6개의 D.O.F x 6개의 축 또는 36개의 에러 소스가 있다. 이때 더 많은 강성을 추가하면 아래에 그림에 표시된 공간 위치 에러의 5가지 원인을 줄일 수 있다.
 |
작업 지점에 피드백 추가
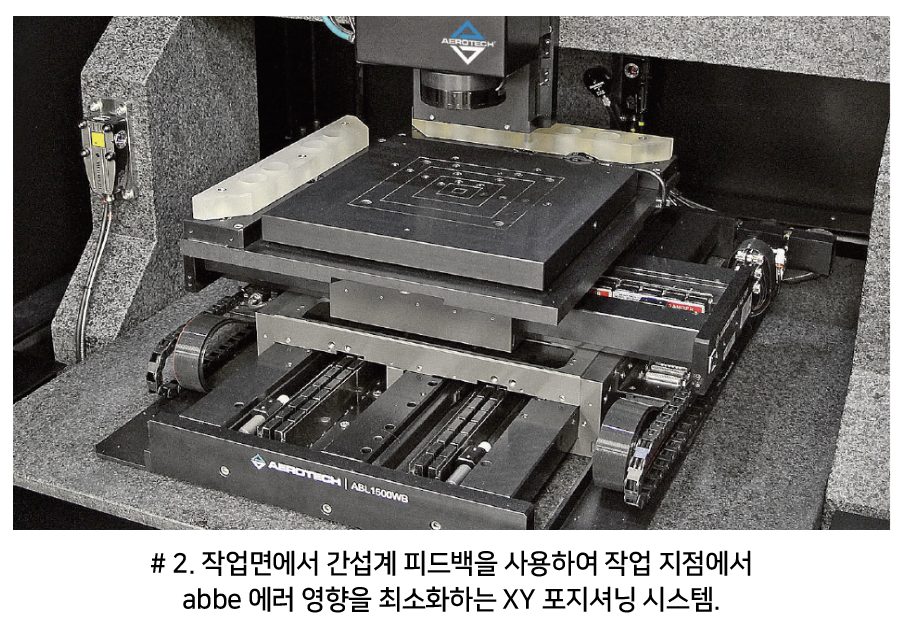
포지셔닝 시스템의 3D 정확도를 성공적으로 높이는 또 다른 방법은 abbe 에러의 양을 줄이는 피드백 메커니즘을 포함시키는 것이다. abbe 에러를 줄이려면 포지셔닝 기계의 피드백 장치와 사용 중인 작업 지점 사이의 거리를 좁힐수록 쉬워진다.
예를 들어, 부품을 운송하는 XY 포지셔닝 시스템이 있고 XY 포지셔닝 시스템보다 100mm 위에 있는 공간의 한 지점에서 부품에 어떤 일이 발생하는지를 알아보자. XY 역학보다 100mm 위에 있는 두 번째 피드백 소스를 추가하면 동작 축에 존재할 수 있는 abbe 에러를 보상할 수 있다.
교정 및 수정 테이블 사용
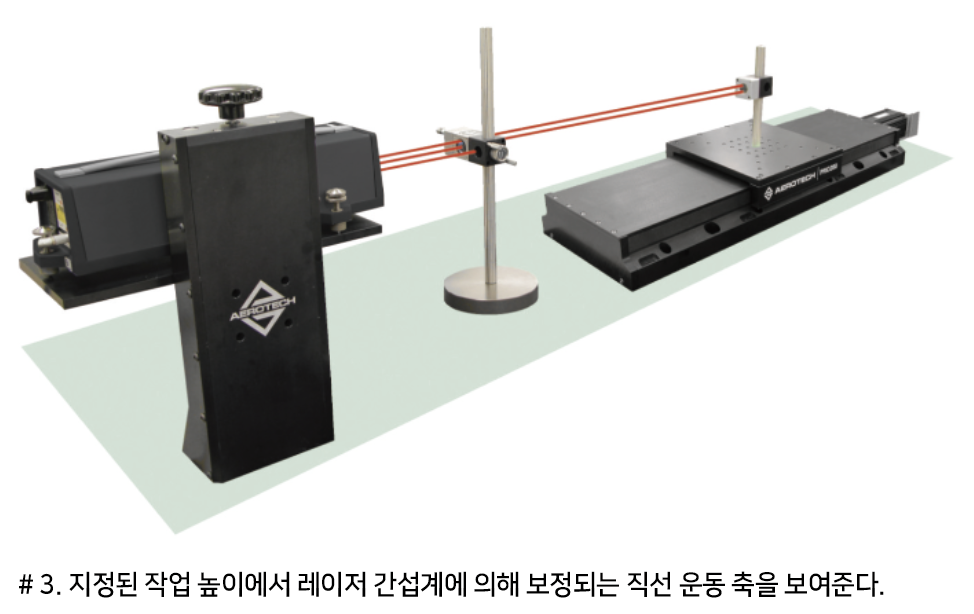
다른 모든 방법이 실패하면 보정 기술과 수정 테이블을 사용하여 3D 위치를 수정할 수 있다. 이것은 많은 설계자들이 구동 메커니즘을 수정하는 방법으로 사용하고 있다. 실제로는 이동을 통해 명령을 받을 때 모션 축의 실제 위치를 측정하는데 고해상도 측정 장치가 사용된다.
실제 측정과 명령된 측정 간의 차이가 계산되어 수정 파일에 추가된다.
이제 다음 축이 동일한 거리를 이동하도록 명령을 받으면 외부 측정 장치에서 수행한 실제 측정을 기반으로 자체적으로 수정된다.
 |
결론
이제 3D 정확도를 향상시키는 세 가지 방법을 알고 있으므로 모션 제어 및 포지셔닝 공급 업체와의 대화가 보다 쉬워질 것이다. 강성이 없는 기계 시스템 설계, 추가적인 피드백 소스가 없는 장비, 작업 지점에서 보정되지 않은 포지셔닝 시스템을 사용할 경우에 대해서 정확히 알아야 한다.
자료 제공: Aerotech(www.aerotech.com)


