


의료 장비용 초소형 모터별 특징
Portescap
휴대성, 효율성 증가
의료 시장에 인슐린, 영양 보충제 또는 항암제를 제공하는 외래 펌프가 개발, 사용되고 있다. 작고 휴대할 수 있는 이 펌프의 개발은 의료계의 새로운 장을 열었다. 환자는 의사를 방문할 필요 없이 약물을 적시에 받을 수 있으므로 생명의 위협이 줄어들게 됐다. 이와 같은 의료 장비는 어떠한 결함도 허용되지 않는 만큼 매우 높은 신뢰성을 요구하므로 설계 단계에서부터 완전한 시스템(펌프 자체, 모터, 드라이버, 피드백 등)을 고려하는 것이 중요하다.
특히 휴대용 장비에서는 사용자의 편의를 위해 ‘소형화’가 매우 중요하다. 환자는 쉴 때나 활동할 때나 펌프 소음으로 방해받아서는 안 된다. 이러한 이유로 휴대용 배터리 구동 방식의 펌프는 매우 효율적이고 조용한 모터가 필수이다. DC 모터 유형을 선택할 때, 선택하는 기술(브러시 DC, BLDC 또는 스테퍼 기술)에 따라 장점과 단점이 있다.
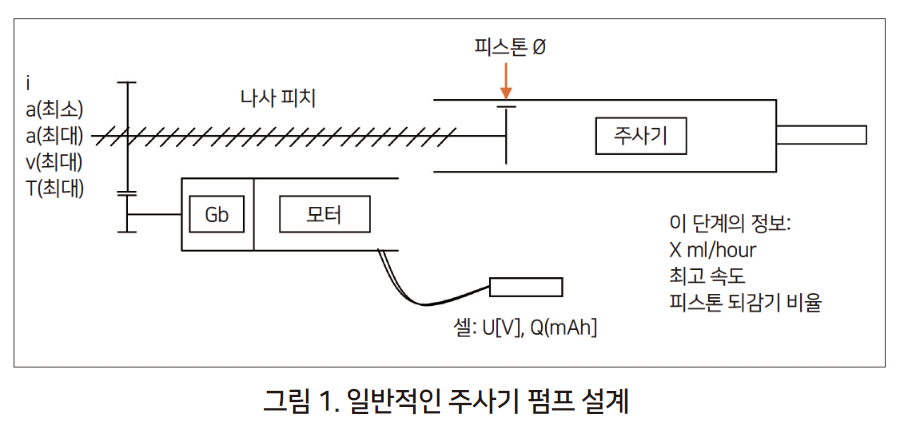
본문에서는 작은 주사기 펌프를 예로 들어 설명하겠다. 아래 [그림 1]에 나타난 일반적인 설계는 리드 나사, 나사 또는 마이크로 모터로 구동, 너트로 이동되는 피스톤이다.
 |
초소형 모터 기술
의료 펌프에 사용된 초소형 모터에는 특별한 사항들이 요구된다. 전기 모터를 선택할 때 엔지니어는 여러 가지 기술에서 선택할 수 있다. 그렇더라도 기본 모터 기능은 전기 전력을 기계 전력으로 변환하는 것이다. 모터의 목표는 다음과 같다.
• 지정된 토크 제공
• 지정된 시간에 지정된 각도 이동
• 매우 조용함
• 가능한 작음
• 매우 효율적
설계 엔지니어는 세 가지 주요 기술 중에서 선택할 수 있다.
• 감속기 및 엔코더에 장착된 DC 비철 모터
• 감속기와 때때로 엔코더를 포함한 무브러시 모터
• 스테퍼 모터, 직접 드라이브 또는 감속기 및 때때로 엔코더 포함
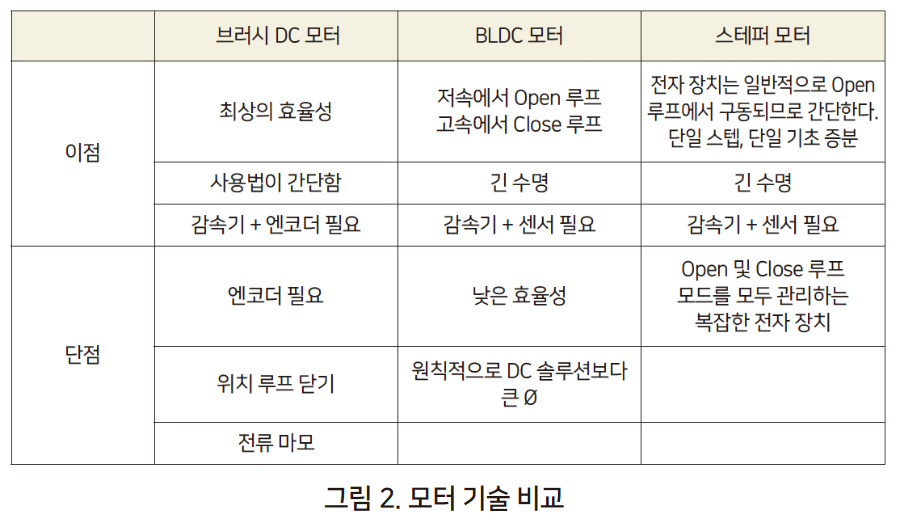
세 가지 옵션은 펌프에서 동일한 작업을 이행할 수 있으므로, 설계자는 대개 경험과 배경에 따라 솔루션을 선택한다. 이러한 각 기술은 [그림 2]와 모터 기술 단원에서 설명된 대로, 몇 가지 장점과 단점이 있다.
 |
브러시 DC 모터
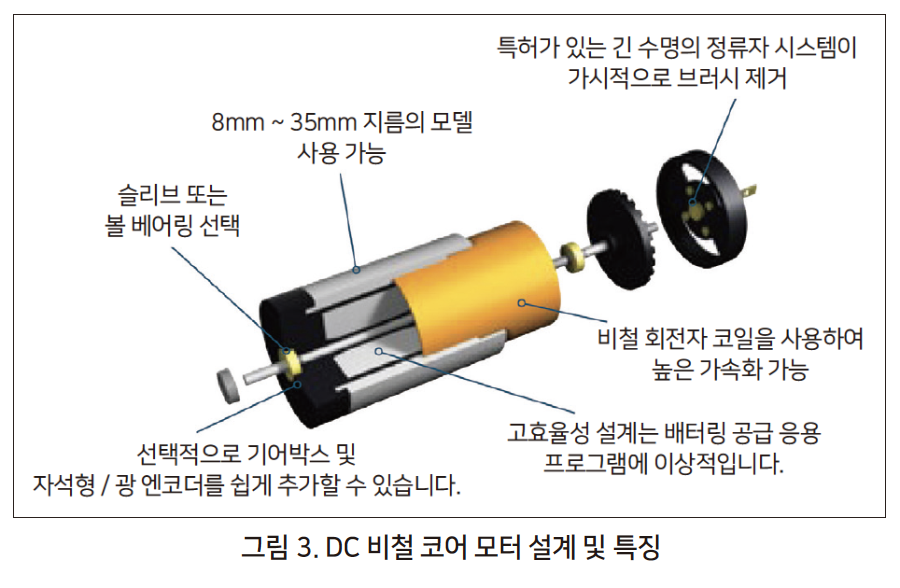
브러시 유형 모터는 두 가지 하위 범주 중 하나(철 코어 및 비철 설계 [그림 3])에 속한다. 일반적으로 비철 설계는 철 유실이 없다. 따라서 배터리 작동의 휴대용 펌프 응용 분야에는 이러한 설계가 선택된다. DC 비철 모터의 경우 대부분의 손실은 구리 손실로 인한 것이며, 이것은 코일 저항(구리 부피)에 비례적하지만, 모터의 전류 제곱에도 비례한다. 모터의 전류는 모터 토크에 비례한다.
 |
배터리 응용 분야에 시스템 효율성을 최적화해야 한다. 귀금속 정류는 모터 효율성을 90%까지 허용한다. 일반적으로 권선에서 줄 효과로 유실된 힘을 나타내는 R/k2는 모터를 서로 비교하는 데 매우 유용한 성능 지수이다. 지정된 크기의 모터에 대해 이 지수는 비교적 일정하므로, 권선을 배터리로 조정하더라도 이 매개변수가 변경되지 않는다. 그러나 선택 사항이 생길 경우 가능한 한 최소 R/k2 비율을 가지는 모터를 선택한다. 이는 더 좋은 효율성을 제공한다.
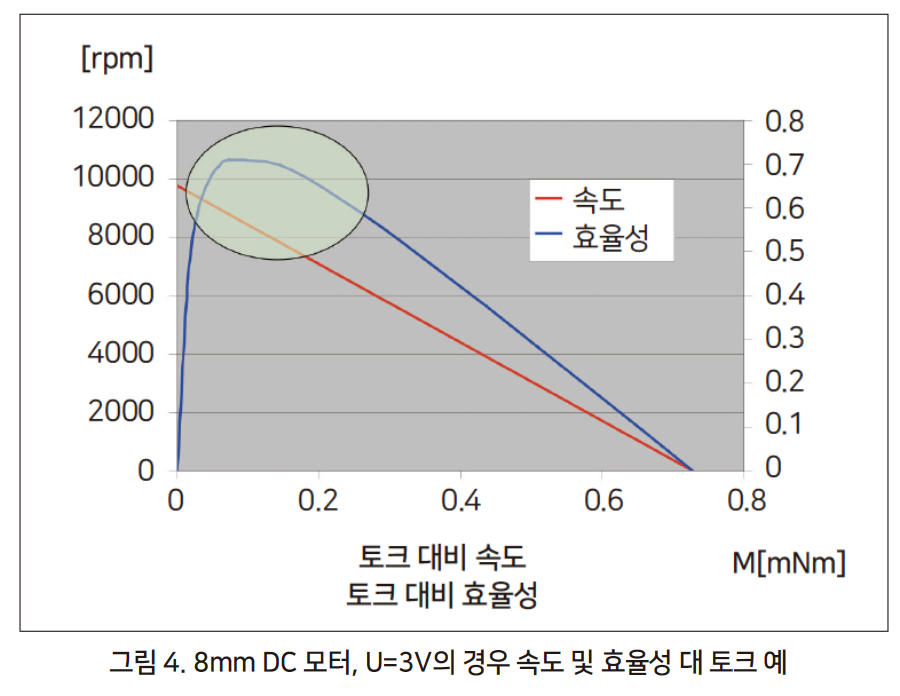
뿐만 아니라, 모터 지름은 고객 및 응용 분야에 의해 정의된 원칙하에 모터가 클수록 지정된 토크에 대한 손실이 적어진다. 기계 힘은 토크와 속도를 곱한 값이다. 직관적으로 모터의 효율성을 증가시키는 가장 좋은 방법은 모터를 고속으로 실행하는 동안 필요한 전력을 얻는 것이다. 동일한 기계 힘의 경우 속도가 높을수록 필요한 토크에 대한 손실이 낮아진다. 새로운 자석 기술은 현재 DC 비철 모터가 전보다 훨씬 높은 토크를 얻는데 도움을 주었다.[그림 4]
 |
또한 비철 모터는 매우 낮은 인덕턴스와 작은 접촉면 및 압력의 전류를 가지므로, 전기 저항이 작고 마찰이 매우 적다. 기억할 사항은 귀금속 브러시를 포함한 DC 비철 모터는 높은 속도에서 더 높은 효율성을 가진다. 지정된 프레임 크기의 경우 토크 대 속도와 효율성은 코일 임피던스가 얼마이든 거의 동등하다. 동일한 토크 출력에 대해 큰 모터가 작은 모터보다 철 유실이 적다.
 |
BLDC 모터
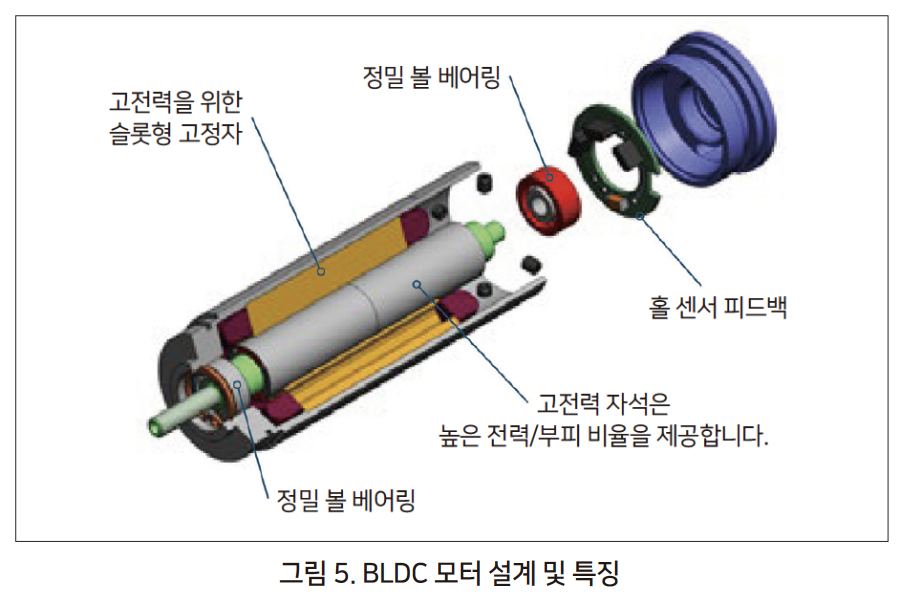
DC 모터의 수명은 베어링과 브러시에 따라 달라진다. BLDC 모터가 도입되면서, 베어링 수명에 대한 종속성은 줄어들었다. 이는 여러 응용 분야에서 장점으로 작용한다. BLDC 모터에서 코일은 고정되고 자석은 회전자의 부분이다. 코일의 정류는 전자 방식으로 수행된다. 일반적으로 자석의 자기장을 닫는 외부 튜브가 고정되어 자석이 회전하는 동안 철 유실을 발생시킨다.
관성이 중요하지 않는 응용 분야에서는 튜브와 자석이 함께 회전하여 철 유실을 제거할 수 있다. [그림 5] 브러시 모터와 마찬가지로, BLDC 모터는 무슬롯 설계와 슬롯형 설계, 두 범주 중 하나에 속한다. 무슬롯 설계는 코깅 또는 디텐트 토크가 없고, 슬롯형 설계보다 철 유실이 적은 이점이 없다. 일반적으로 슬롯형 설계는 제품을 고온고압 멸균 처리 할 때처럼 혹독한 환경에서 사용된다.
새로운 고에너지 자석 덕분에 무슬롯 설계는 소형 모터에서 선호되고 있다. DC 비철 모터와 비교할 때 일반 BLDC 모터의 단점은 철 유실로 인해 효율성이 낮고 동일한 크기 장치에 대해 토크가 낮다. 유실에 대해 보상하는 한 가지 방법은 높은 속도에서 BLDC 모터를 사용하는 것으로, 감속기를 선택할 때 이 매개변수를 고려해야 한다.
BLDC의 드라이버 및 컨트롤러는 시스템의 효율성에 중요하다. BLDC 모터를 구동하는 데에는 여러 가지 방법이 있다.
• 모터를 Open 루프를 사용하는 스테퍼로 구동한다. 여기서 위상의 전류는 실제 회전자 위치에 연결되지 않고, 오히려 이론적인 회전자 위치에 연결된다.
• 각 위상의 EMF를 위상의 전류를 정류하기 위한 정보로 사용하여 모터 센서를 적게 구동시킨다. 이러한 방법은 위치 피드백 없이 작업할 수 있지만, 회전자가 동작할 때만 작동하는 단점이 있어서, 낮은 속도에서는 잘 기능하지 않다.
• 위치 센서를 사용하여 위상을 정류하여 모터를 서보 모터로 구동시킨다.
작은 의료 펌프의 경우 이러한 스테퍼를 낮은 속도에서 구동시키고 BLDC를 높은 속도에서 구동시킬 수 있다.
 |
스테퍼 모터
스테퍼 모터는 폴이 많은 BLDC이므로, 각 위상의 전류는 회전 당 여러 번 정류되어야 한다. 예를 들어, 100스텝/회전을 가지는 2상 스테퍼는 완전한 1회전을 만들려면 각 위상에서 25회의 수정이 필요하다. 이 설계는 회전당 안정 위치(스텝)를 많이 가지는 이점을 가지므로(일반 BLDC 또는 DC 모터와 비교할 때) 지정된 크기에 대해 높은 토크를 제공한다. 스테퍼의 단점은 정류 빈도와 결합된 인덕턴스와 철 유실(전류가 여러 번 수정됨)로 인해 고속으로 실행할 수 없다는 것이다.
스테퍼 모터의 다른 기술들을 사용할 수 있다.
• 가변 자기 저항
• 영구 자석(캔 스택)
• 하이브리드
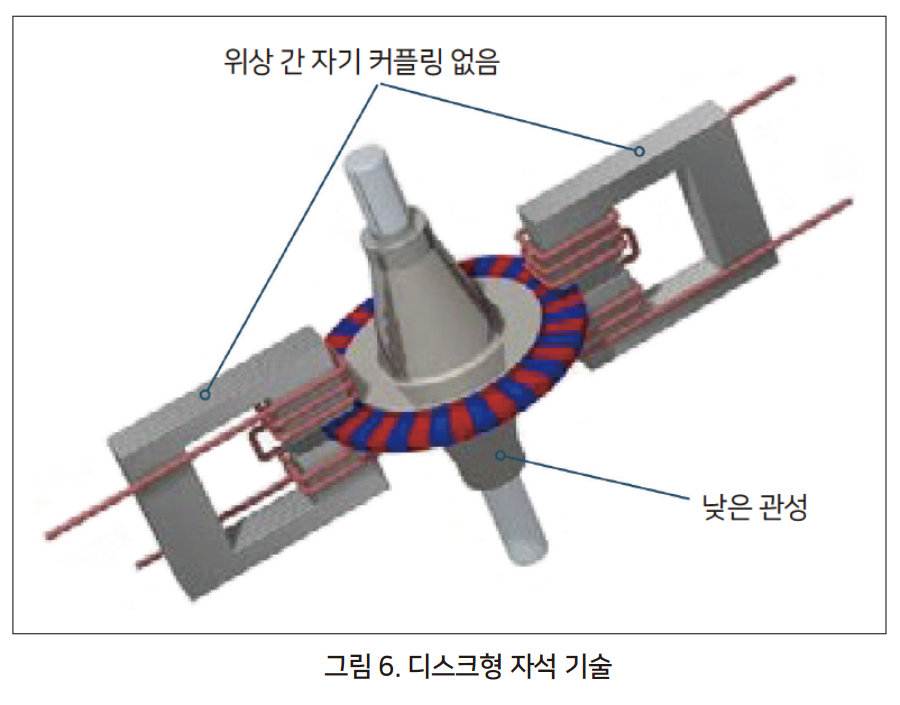
• 디스크형 자석
배터리 응용 분야의 경우 디스크 자석 기술 [그림 6]이 다른 스테퍼보다 낮은 관성과 철 유실을 수반해, 효율성을 높이기 때문에 가장 좋다. BLDC 모터에서처럼, 스테퍼 모터를 다른 방법으로 구동할 수 있다.
• 전체 스텝, 절반 스텝 또는 마이크로 스테핑 모드에서 Open 루프.
이 경우, 필요한 위치 정보는 없다. 회전자는 코일로 생성된 자속을 따른다. 각 위상에서 전류의 선형 조합은 마이크로 스텝핑을 허용한다. 큰 단점은 위치 피드백이 없이, 필요한 것보다 더 많은 토크 또는 전류를 제공해야만 보안이 보장된다는 것이다.
• 서버 모터와 같은 Close 전류 루프
여기서 이점은 낮은 속도에서 높은 토크인 반면, 단점은 높은 속도에서 유실이 더 높고 비선형 동작을 보인다는 것이다(즉, 토크 대비 속도).
소형 휴대용 펌프의 경우, 스테퍼 모터는 기본 선택항목으로, 낮은 속도일 경우 전체 스텝 모드에서 사용될 수 있고 디텐트 토크가 하중을 지탱하기에 충분하다. 이 경우에는 시계 모터처럼 구동된다. 한 스텝에서 다음 스텝으로 이동하는 데 적절한 에너지 양이 제공되는 반면, 정지 시에는 위상에서 전류가 적용되지 않는다.
고속에서는 두 가지 옵션이 있다. 모터가 간헐적으로(주사기 변경) 고속으로 실행한 다음 일반 스테퍼로 구동해야 하거나, 모터가 고속으로 여러 번 작동하여 일반 서보 모터와 같은 전류 루프를 닫아서 효율성을 증가시켜야 한다(그로 인해 위치 피드백을 추가함). 일부 응용 분야에서는 엔코더가 필요 없으므로 감속기가 있는 스테퍼 솔루션이 가장 경제적인 설계일 수 있다. 뿐만 아니라, 정지 위치에서는 디텐트 토크가 위치를 유지할 정도로 강할 경우 에너지가 필요 없다.
감속기 및 엔코더
고속에서 작동하는 DC 모터는 모터와 응용 분야 간에 감속기가 필요하다. 유성 또는 평 기어를 사용하는 유형 및 벨트 드라이브를 포함한 장치를 포함하여 다른 감속기를 사용할 수 있다.
감속기는 필요한 출력 토크, 기어 비율 및 원하는 효율성으로(지정된 프레임 크기에 대해) 정의된다. 감속기는 지정된 크기 및 기어 비율에 대해 유성 감속기보다 좋은 효율성을 가지지만, 유성 시스템은 더 강한 토크를 처리할 수 있다.
최적화 단계에서 시스템 효율성을 고려하는 것이 매우 중요하다. 모터 자체는 높은 속도에서 최고 효율성을 나타내지만, 속도가 높을수록 기어 비율이 큰 감속기가 필요하다. 기어 비율이 높을수록 감속기 효율성은 낮아진다. 설계자는 두 요소 간의 최상의 절충을 선택해야 한다.
위치 루프를 닫는 데 중요한 엔코더는 해상도와 효율성으로 정의된다. 광학, 홀 센서가 있는 자석 및 자기 저항이 있는 자석과 같은 다른 옵션이 있다. 최근 경향은 작은 패키지에 매우 높은 해상도를 제공하는 후자를 사용한다. 이러한 엔코더에 사용된 전용 ASIC는 2개의 사인파 형태의 신호를 구적법으로 통합할 수 있다. 한 번 더 말하지만, 설계 엔지니어는 해상도와 효율성이 올바른지 확인해야 한다.
요약
모든 응용 분야에 적용되는 범용 기술은 없지만, 각 상황에 대해 다양한 이점과 단점을 가진 몇 가지 솔루션이 있다. 특정 기준으로 솔루션을 최적화하려면 다양한 기술에 대한 많은 전문 지식이 필요하고 이를 이용할 수 있어야 한다.
따라서, 설계 단계에서 프로젝트 엔지니어는 시스템의 일부만이 아니라, 전체 시스템을 고려하기 위해 기계 전문가, 모터 전문가 또는 회로 설계자들과 긴밀하게 협력해야 한다.
자료 제공: Portescap(www.portescap.com)


