


스테퍼 모터의 정확도 향상을 위한 마이크로 스테핑
LIN ENGINEERING
스테퍼 모터는 로봇 의료 기기, 컨베이어, 공작 기계에 이르기까지 모든 산업에 모션 기능을 제공하고 있다. 본문에서는 엔지니어가 스테퍼 모터의 높은 정확도를 제공할 수 있는 방법을 살펴본다.
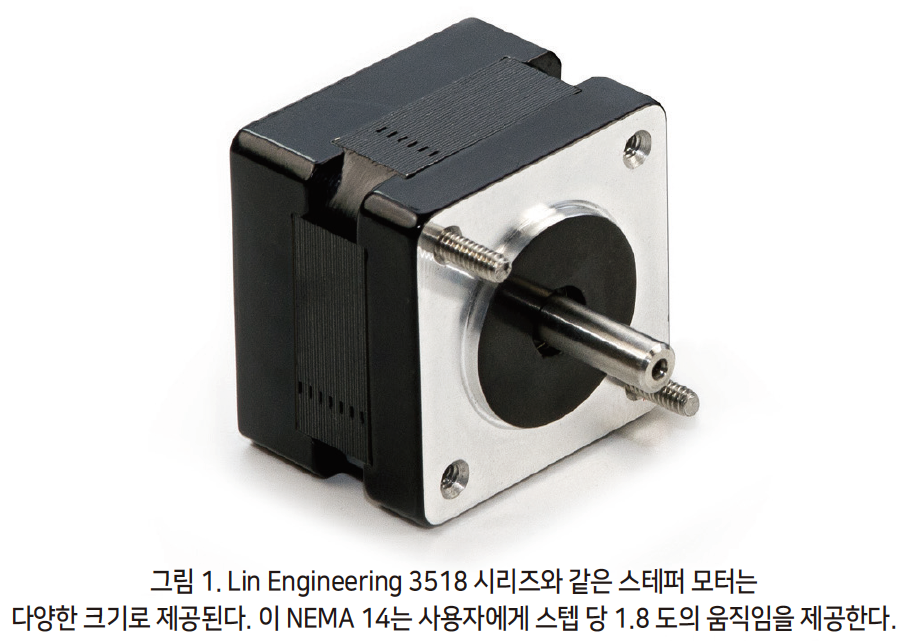
스테퍼 모터는 기계적 공차가 정밀도와 정확도에 큰 영향을 미친다. 예를 들어, 표준형 스테퍼 모터의 허용공차 수준은 스텝 당 약 ±5 % 오류이다. 그러나 이는 누적되지 않는 오류이다. 대부분의 스테퍼 모터는 스텝 당 1.8도 이동하므로 회전당 200 스텝에 대한 잠재적 오류 범위는 0.18 도에 달한다.(그림 1 참조).
정확도를 높이기 위한 마이크로 스테핑
± 5%의 표준 비 누적 정확도를 사용하여 정확도를 높이는 첫번째 방법은 모터를 마이크로 스테핑화 하는 것이다. 마이크로 스테핑은 더 높은 해상도 뿐만 아니라 저속에서도 부드러운 동작을 달성하는 스테퍼 모터를 제어하는 방법이다.
 |
 |
1.8도 스텝 각도는 모터가 느려질수록 각 스텝이 큰 부분이 된다는 것을 의미한다. 느린 속도에서는 상대적으로 큰 스텝 크기로 인해 모터에 코깅이 발생한다. 저속에서 작동의 부드러운 감소를 완화하는 한 가지 방법은 각 모터 스텝의 크기를 줄이는 것이다. 이것이 마이크로 스테핑이 중요한 대안이 되는 이유다.
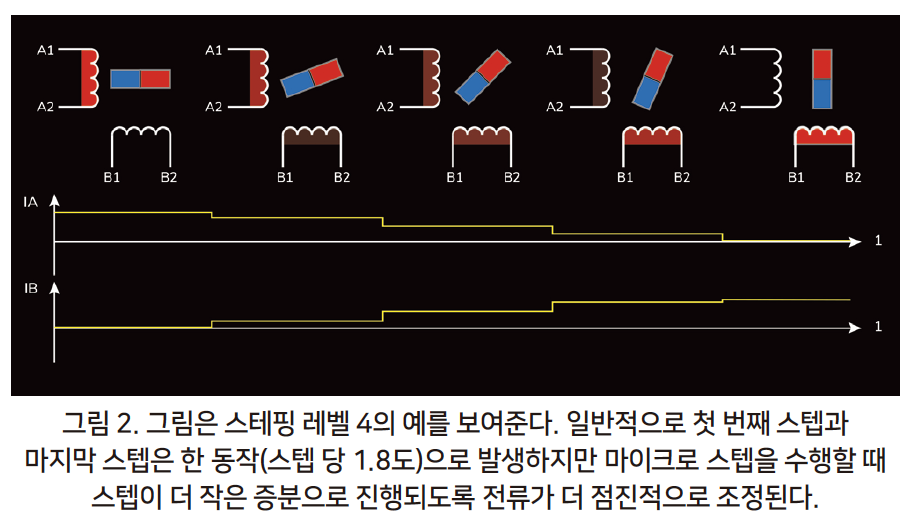
마이크로 스테핑 제어는 특히 느린 속도에서 모터의 회전을 부드럽게 하기 위해 각 전체 스텝을 더 작은 스텝으로 나눈다. 마이크로 스테핑 레벨은 2, 4, 8, 10, 16, 32, 64 등 최대 256이다(그림 2 참조).
스테핑 레벨이 10이 넘는 것은 정확도에 이점을 제공하지 않는다고 여겨지지만 256배에서 마이크로 스텝 한다는 것이 무엇을 의미하는지 고려해 보자. 이 경우 1.8도 스텝을 256번 나눈다. 이것은 0.007도(1.8 ÷ 256)의 스텝 각도 또는 회전당 51,200 마이크로 스텝을 제공한다. 저속에서도 스텝의 엄청난 증가는 코깅을 크게 줄인다.
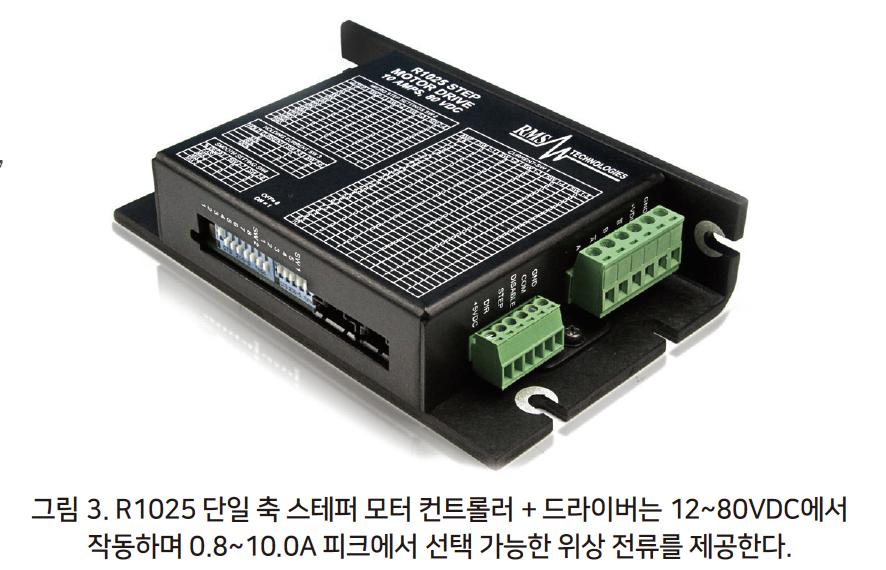
마이크로 스테핑은 펄스 폭 변조(PWM)를 사용하여 모터 권선에 대한 전류를 제어함으로써 달성된다. 모터 드라이버는 모터 권선에 2개의 사인파 전압을 전달하며 각 사인파는 서로 90도 위상차이가 있다. 따라서 전류가 한쪽 권선에 증가하는 동안 다른 권선에서 감소하여 점진적인 전류 전달을 생성하므로 전체 표준 스텝 제어에서 얻을 수 있는 것보다 부드러운 동작과 일관된 토크 생성이 발생한다(그림 3 참조).
 |
마이크로 스테핑 제어를 기반으로 정확도 증가를 결정할 때 엔지니어는 나머지 모터 특성에 미치는 영향을 고려해야한다. 토크 전달, 저속 모션 및 공진의 부드러움은 마이크로 스테핑을 사용하여 개선될 수 있지만 제어 및 모터 설계의 제한을 경험한다. 이는 마이크로 스테핑 작업에서 각각이 크게 감소하더라도 일부 토크 리플, 공명 및 소음이 시스템에 남아 있음을 의미한다.
마이크로 스테핑 제어가 있는 스테퍼 모터의 토크 생성은 풀 스텝 제어로 생성되는 토크의 약 70 %에 불과하다. 모터의 정확도는 모터 자체의 스텝 크기(마이크로 스테핑 없이)에 따라 달라진다는 점도 고려할 수 있다. 예를 들어 0.9도 스텝 각도를 가진 모터는 기계적으로 많은 스텝이 도입되기 때문에 1.8도 모터보다 더 정확하다(회전당 0.9는 400, 1.8은 200).
1.8도 및 0.9도 모터의 로터 설계를 살펴보면 1.8도 모터에는 50개의 로터 톱니가 있는 반면 0.9 도 스텝 모터에는 100개의 로터 톱니가 있음을 알 수 있다. 이것만으로도 0.9도 모터의 토크 강성이 높아져 정확도가 높아진다. 마이크로 스테핑 적용중 정확도는 증가하지 않지만 해상도는 크게 증가한다.
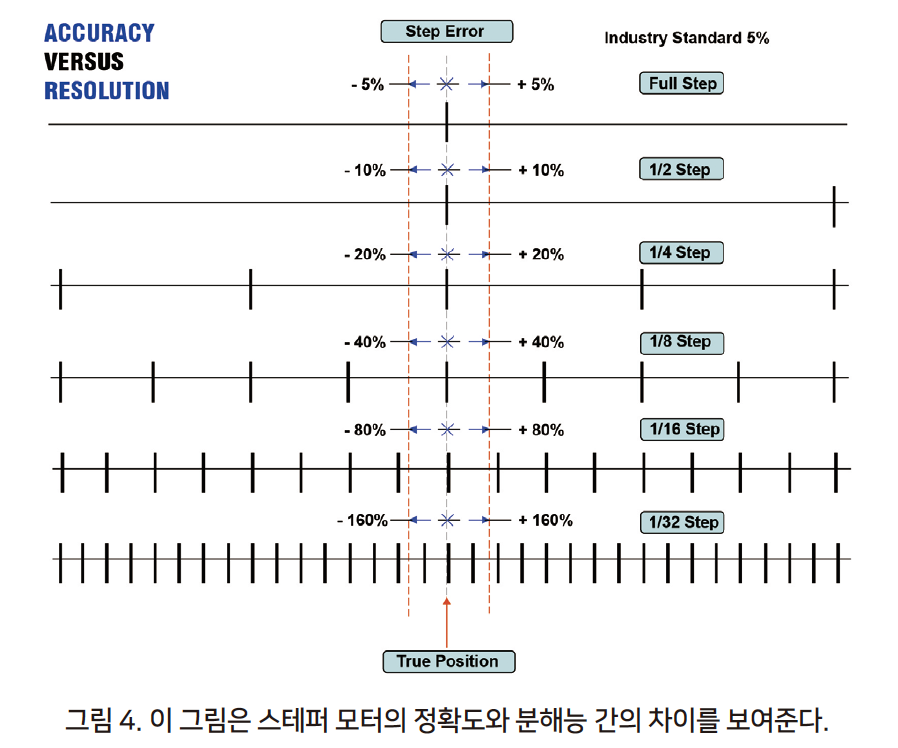
그림 4에서 볼 수 있듯이 마이크로 스텝을 시작하여 여러 스텝을 거치면 스텝 오류가 증가한다. 그러나 스텝 오류 증가를 살펴보면 전체 스텝핑이든 또는 1/32 스텝핑이든 상관없이 위치 오류가 동일하게 유지된다는 것을 알 수 있다. 이는 모터의 고유한 기계적 특성 때문이다.
스텝 오류 비율은 매우 높다. 왜냐면 마이크로 스테핑에서는 본질적으로 전체 스텝 사이에서 서로 다른 위상 사이의 전류를 ‘균형 조정’하기 때문이다. 어떤 주어진 지점에서 외부 힘이 가해지면 스텝이 어느 방향으로든 동작 할 수 있다. 스텝 크기(예: 1/32)와 비교할 때 외부에서 발생하는 오차 범위가 훨씬 더 크다.
결론은 모터의 정확도는 증가하지 않지만 해상도가 크게 증가한다는 것이다. 진동과 코깅과 같은 문제를 완화하면 마이크로 스테핑 중에 정확도가 높아질 수 있다.
따라서 마이크로 스테핑은 시스템에 백래시를 도입하지 않거나 시스템의 최대 속도를 감소시키지 않기 때문에 기계식 기어링에 대한 좋은 대안으로 간주되기도 하지만, 기계식 기어링은 모터의 토크를 곱하고 위치 유지 능력을 높일 수 있다.
 |
기구적 정확도
스테퍼 모터의 정확도를 얻기 위한 또 다른 기구적 조정은 더 작은 관성 부하를 사용하는 것이다. 모터가 정지하려고 할 때 큰 관성에 연결되면 부하로 인해 약간의 과회전이 발생한다. 이것은 작은 오류이기 때문에 모터 컨트롤러를 사용하여 수정할 수 있다.
마지막 방법은 컨트롤러에 대한 것이다. 이 방법은 약간의 엔지니어링 노력이 필요할 수 있다. 정확도를 높이기 위해 선택한 모터에 특별히 최적화된 컨트롤러를 사용할 수 있다. 이것은 매우 정확한 방법이다. 모터 전류를 정밀하게 조작하는 컨트롤러일수록 사용하는 스테퍼 모터의 정확도가 더 높아진다. 이는 컨트롤러가 스테핑 동작을 시작하기 위해 모터 권선이 받는 전류의 양을 정확히 조절하기 때문이다.
모션 시스템의 정밀도는 애플리케이션의 중요 사항이다. 스테퍼 시스템에서 정확도를 높이는 방법을 알고 있다면 엔지니어는 모터의 기계 구성에 사용되는 모든 기술을 활용할 수 있다.
자료 제공: LIN ENGINEERING(www.linengineering.com)


