


모터의 최대 성능을 유지하며 진동과 소음을 저감하는 방법
pmdcorp
모터에 소음이 있거나 서보 축이 떨리는 현상은 엔지니어가 DC 브러시 또는 브러시리스 DC 모터 기반 기계를 구성할 때 자주 겪는 문제 중 하나다. 이러한 현상은 운영 시 성가실 뿐만 아니라 모터와 다운 스트림 메커니즘의 마모를 증가시킬 수 있다. 이 문제는 서보 모터가 정지하고 있을 때와 움직일 때 모두 발생할 수 있다. 여러 원인에서 발생할 수 있으므로 다양한 솔루션을 제시한다.
PID 튜닝
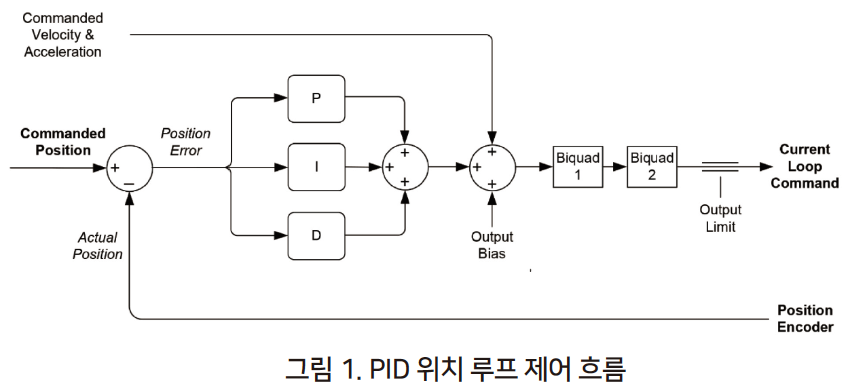
모터 위치를 제어하기 위한 서보 루프를 사용하는 시스템의 동작은 튜닝 매개 변수의 설정에 의해 좌우된다. 대부분의 엔지니어는 시스템을 제어하기 위해 가장 많이 사용하는 PID(비례, 적분, 미분) 루프를 적용한다. 그림 1은 일반적인 위치 PID 루프에 대한 제어 흐름을 보여준다.
많은 엔지니어가 자동 튜닝 소프트웨어를 사용하여 PID 매개 변수를 결정한다. 자동 튜너를 사용하여 최종 매개 변수를 생성하거나 초기 값 세트를 생성하여 추가 조정 및 최적화를 할 수 있다.
 |
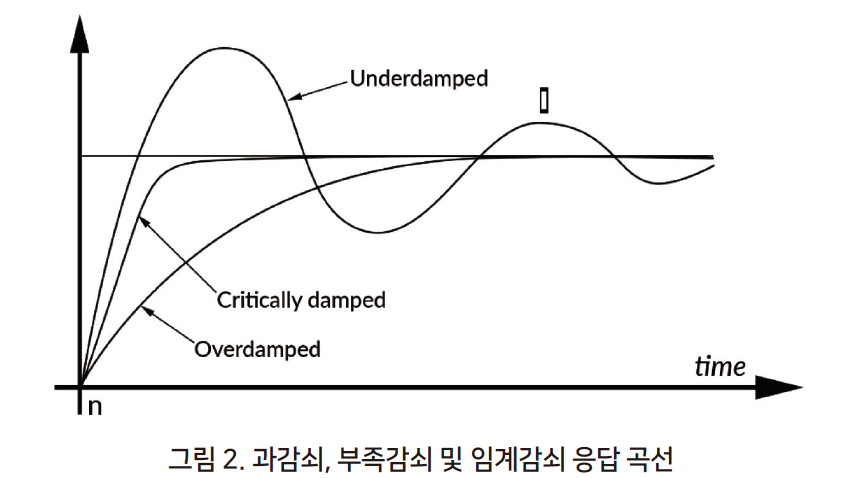 |
서보 루프 튜닝 시스템이 어떤 상태인지를 확인할 수 있는 두 가지 특성을 알아본다. 첫 번째는 축이 제대로 감쇄되었는지 아니면 과하게 감쇠 또는 부족하게 감쇠되었는지 확인하는 것이다. 이 용어에 대한 정확한 수학적 정의가 있지만 가장 중요한 것은 원하는 응답(response)이 임계 감쇠(critical damping)가 되었는지를 확인하는 것이다.
원하지 않은 응답의 경우 즉, 과 감쇠(overdamping) 또는 부족 감쇠(underdamping)이면 튜닝을 해야 한다. 위의 곡선은 계단 함수(step function) 궤적 프로파일을 사용하여 생성된다. 축은 작은 거리를 순간적으로 앞뒤로 점프하도록 명령한 후 실제 모터 위치의 결과 응답을 플로팅 한다. 거의 모든 모션 시스템 공급 업체는 튜닝 제어 소프트웨어의 일부로 계단 함수 프로파일링 기능을 제공한다.
시스템에서 Bode 플롯을 생성할 수 있는 기능이 있다면 제어 시스템 안정성에 대한 두 가지 다른 측정 즉, 페이즈 마진(phase margin) 및 게인 마진(gain margin) 에도 초점을 맞춰야 한다. 대부분의 시스템은 40도 이상의 페이즈 마진과 10dB 이상의 게인 마진을 원할 것이다. 제어 루프 안정성의 경계가 클수록 시스템이 움직이거나 위치를 유지하는 동안에도 더 많이 진동하고 소음을 생성하는 경향이 있다. 따라서 조용히 작동하는 모션 시스템을 위해선 안정성이 우수한 시스템이 중요하다.
미분 게인 값을 낮춘다
PID 컨트롤러를 사용하는 경우 미분 게인의 값이 높으면 모터가 떨리는 경향이 있으며 극단적인 경우 볼 베어링이 든 가방처럼 들린다. 비례 게인과 함께 미분 게인을 낮추어 소음을 줄인다.
소음이 사라지지만 성능이 떨어지는 경우는 시스템이 약화되었기 때문이다. 두 세트의 서보 매개 변수 즉, 활성 세트와 홀딩 세트로 작동하는 것을 고려해본다. 많은 애플리케이션은 동작 중에 약간의 소음이 있어도 괜찮지만 기본적으로 조용해야 한다. 조용한 홀딩 세트를 사용하는 것은 서보가 동일한 위치에 축을 유지하기 위한 좋은 솔루션이 될 수 있다.
다른 샘플링 시간을 변경하여 시도
루프 속도도 중요하다. 디지털 서보 시스템은 매우 높은 서보 루프 속도로 실행되는 경향이 있다. 더 높은 서보 루프 속도는 시스템의 주파수 응답 곡선에서 더 많은 공진을 유발할 수 있다.
따라서 서보 루프 시간을 변경하거나 조정 가능한 경우 미분 샘플링 시간을 변경하여 소음이 감소되는지 확인한다. 서보 루프 속도를 낮출 때는 PID 매개 변수를 다시 조정해야 한다. P(비례) 항이 영향을 받을 수도 있고 영향을 받지 않을 수도 있지만, I(적분) 및 D(미분) 값은 시간에 따라 달라지는 것은 확실하기 때문이다.
 |
Biquad 필터링으로 시도
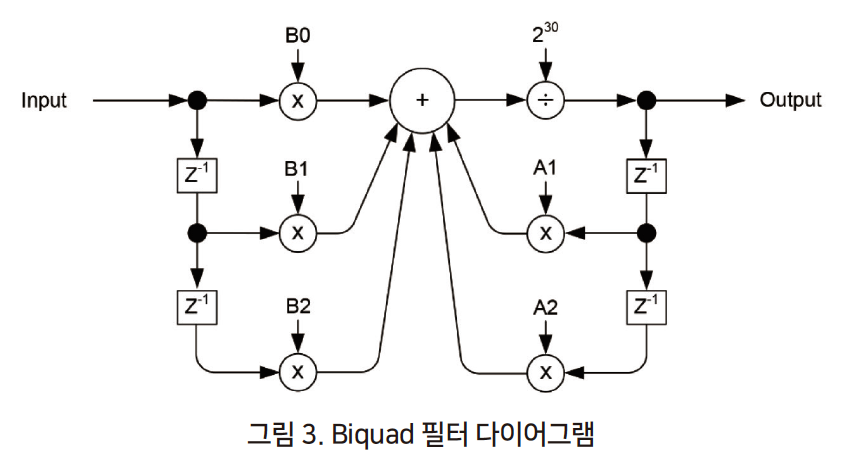
제어 루프를 안정화하기 위해 시도할 수 있는 몇 가지 범용 필터링 기술이 있다. 이 기술은 속도가 0 일 때와 이동하는 동안 소음을 줄이는 데 도움이 된다. 이러한 주파수 영역 필터링 기능을 제공하는 시스템은 대부분 유연하고 프로그래밍이 가능하기 때문에 Biquad 필터 메커니즘을 사용한다.
Biquad는 저역 통과, 노치 및 대역 통과를 포함한 다양한 필터 유형을 구성하도록 프로그래밍 할 수 있다. 이러한 필터는 기계의 역학에 따라 특정 공진을 감쇠하고 전체 시스템 응답을 선형화 하는 데 도움이 될 수 있다.
이러한 종류의 애플리케이션 별 필터링은 시스템 분석 뒤에 구축한다. 시스템에서 하나 이상의 축에 대한 개방 및 폐쇄 루프 Bode 플롯을 생성한다. 여기서 공진 지점 또는 페이즈 마진이 한계인 영역을 식별하여 진동 경향을 찾는다.
Bode 플롯이 제공하는 시간과 공간이 최선책인 것처럼 보이지만, 이산 시간 샘플링 시스템에서 소음 문제를 해결할 때 필연적으로 최상의 결과를 얻기 위해 필터를 수동으로 수정해야한다.
플롯 및 기타 기존 서보 최적화 기술은 입력 및 출력 값이 지속적으로 변경되는 아날로그 시스템으로 가정한다. 그러나 디지털 시스템은 디지털 메트로놈(샘플 기간)의 비트에 맞춰 값을 조정하므로 실제 값을 완벽하게 표현하지 못한다. 따라서 시행착오를 겪더라도 이는 지속적인 소음 문제를 줄이거나 제거하는 데 중요한 부분이 될 것이다.
 |
Deadband 필터 이용
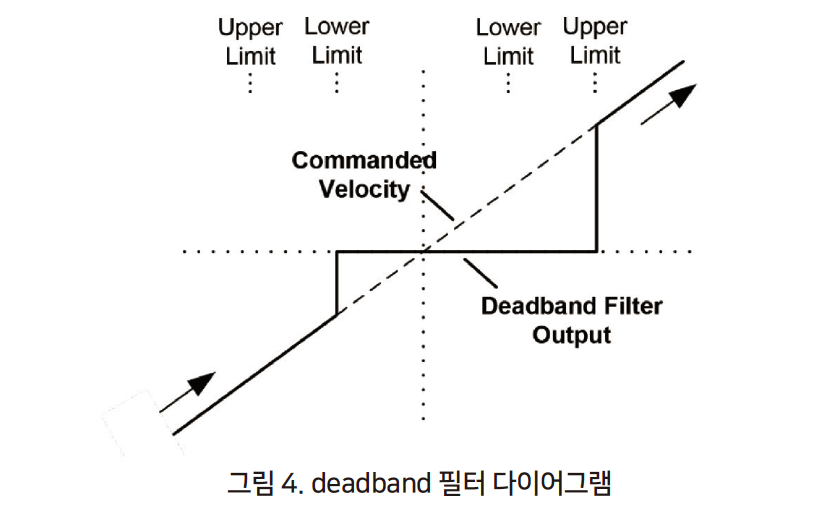
소음을 줄이는 데 매우 효과적인 특수 유형의 필터를 deadband 필터라고 한다. 적분을 제한하기 위해 전류 루프 또는 위치 루프에 사용되는 이 기술은 서보 루프가 소량의 와인드업이나 소량의 위치 오류에 대해 상관하지 않고 지시한다. 이는 작은 수정 명령의 수를 줄여 소음을 줄이는 효과가 있다.
그림 4는 deadband 필터에 대한 범용 응답 곡선을 보여주며, 이는 프로그래밍이 가능한 하한 및 상한을 활용하여 필터 히스테리시스의 결합 및 해제 지점을 설정한다. 제어 시스템에서 deadband 필터를 사용하려면 부하 및 작동 조건 범위에서 테스트해야 한다. 적용된 값으로 설계중인 기계의 전체 예상 수명과 적용 공간에 대하여 원하는 결과를 얻을 수 있다.
 |
전류 루프 억제
소음을 낮추기 위해 위치 서보 루프를 완전히 해부했지만 여전히 문제가 있는 경우 증폭기와 전류 루프를 살펴본다. 전류 루프는 원하는 모터 전류를 입력하고 모터 leg의 실제 전류를 측정하는 동안 모터에 대한 전압을 제어한다. 전류 루프의 목표는 모터의 실제 전류가 업스트림 위치 루프(또는 때때로 속도 루프)에서 명령된 전류를 가능한 한 가깝게 따르도록 하는 것이다.
때때로 지나치게 전류 루프에서 소음이 생성된다. 전류 루프는 모터로 전송되는 전압의 큰 스파이크로 인해 모터가 소음이 커질 수 있다. 리니어 모터는 기계적인 레이아웃이 사운딩 보드와 비슷하기 때문에 특히 이에 민감하다. 따라서 디지털 증폭기를 사용하는 경우 전류 루프 게인을 낮추거나 낮은 설정으로 자동 튜너를 다시 실행한다.
확실하지 않은 경우엔 과 활성 전류 루프 진단을 확인할 수 있는 빠른 검사는 전압 모드에서 증폭기를 실행하여 전류 루프를 끄는 것이다. 모든 앰프가 이 옵션을 허용하는 것은 아니지만 허용하는 경우 앰프 게인이 전류 루프 활성화 여부에 관계없이 매우 다를 수 있으므로 비슷한 결과를 얻기 위해 위치 루프를 다시 조정해야 한다. 그러나 전류 루프를 끌 때 들리는 채터가 조용해지면 전류 루프가 문제임을 확인한 것이다. 전류 루프의 PI(비례, 적분) 값을 조정하면 우수한 모터 성능을 유지하면서 소음을 줄일 수 있다.
PWM 주파수 증가
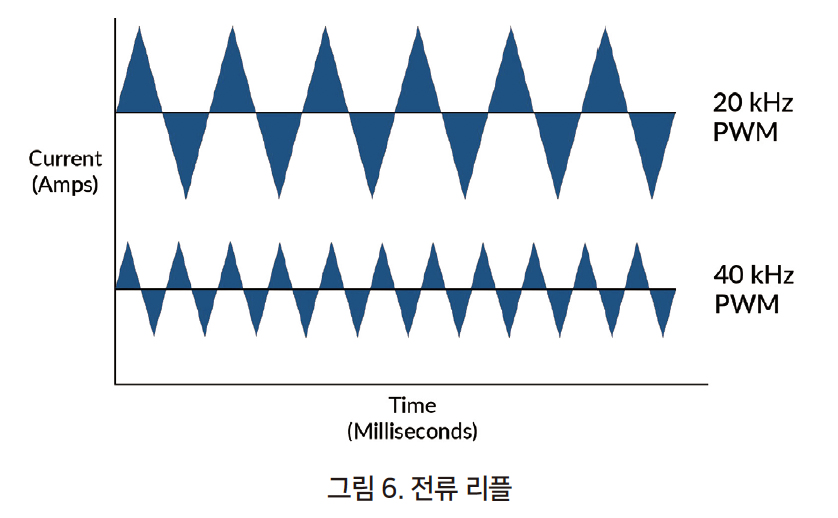
전류 루프 튜닝이 좋지만, PWM(Pulse Width Modulation) 주파수가 구동중인 모터의 인덕턴스에 비해 너무 낮은 경우가 있다. 과거에는 20kHz의 PWM 주파수가 NEMA 23과 같은 일반적인 소형 모터에서 일반적이었지만 지금은 훨씬 작은 모터 폼 팩터와 40kHz, 80kHz의 초 고가속 모터 PWM 주파수가 널리 보급됐다. 모터를 올바르게 제어하려면 높은 값의 주파수가 필요하다.
PWM 주파수는 소음에 어떤 영향을 미치는가? 대답은 디지털 스위칭 증폭기가 전류 명령에 대해 톱니 패턴으로 외부 에너지를 전달한다는 것이다. PWM 주파수를 높이면 소음 및 발열 전류 흐름의 크기가 줄어들고 전류 측정의 정확도가 향상된다. 위의 그림은 비슷한 20kHz 및 40kHz 전류 파형을 보여주지만 톱니 모양의 정확한 형태는 전류 명령과 모터 코일 인덕턴스에 따라 달라진다.
 |
물론, 디지털 스위칭 증폭기가 아닌 선형 증폭기를 사용하는 경우라면, PWM에 대한 이러한 설명이 적용되지 않는다. 이러한 증폭기는 지정된 주파수에서 디지털 온/오프 스위칭을 포함하지 않는 완전히 다른 방식을 사용하기 때문이다.
디지털 증폭기는 '스위칭 손실' 이라는 현상으로 인해 스위칭 속도가 높을수록 효율성이 떨어지기 때문에, PWM 주파수를 얼마나 높게 설정할 수 있는지에 대한 실질적인 제한이 있다. 그럼에도 불구하고 많은 고성능 모터 증폭기는 20kHz에서 80kHz까지 선택 가능한 스위칭 속도를 제공한다. 소형 모터(NEMA 17보다 작은) 구동에 특화된 증폭기는 훨씬 속도가 높다.
전류 감지 기술(legs)
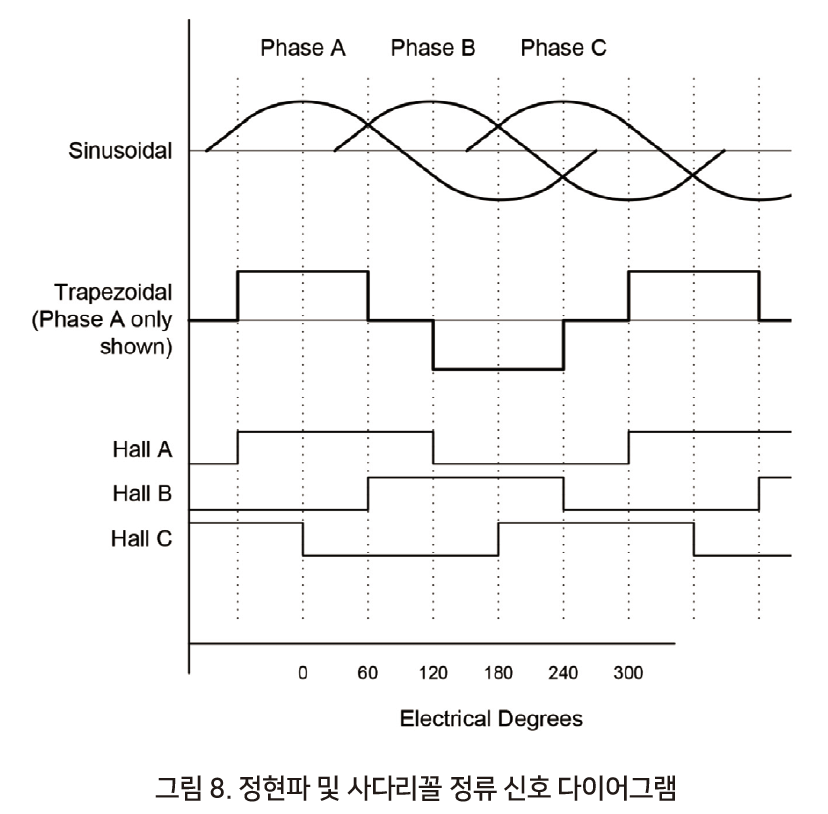
알아야 할 또 다른 영역은 앰프에서 사용하는 전류 감지 기술의 유형이다. 3 상 브러시리스 DC 모터 및 2 상 스텝 모터용 증폭기는 모터가 회전할 때 전류를 측정하는 페이즈를 지속적으로 변경한다. 이것은 hall 기반 정류 또는 각 leg를 통해 흐르는 전류가 모두 양, 0 또는 모두 음인 풀 스텝 모터 드라이브의 경우에는 매우 간단하다.
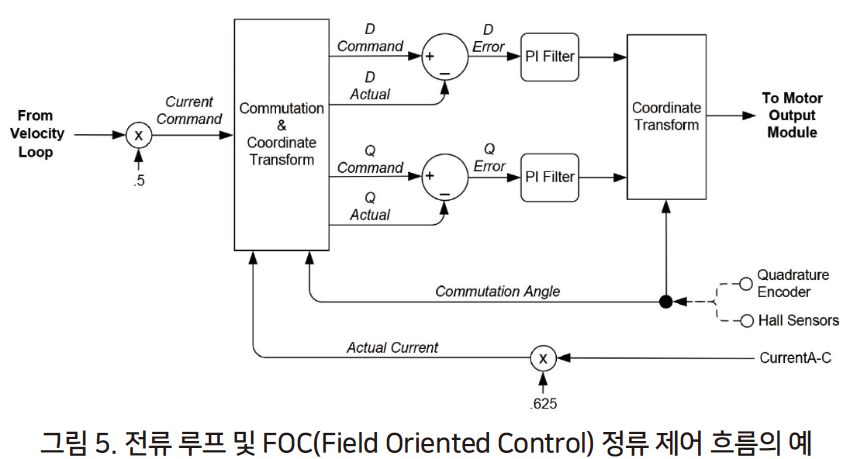
그러나 FOC(Field Oriented Control)와 같은 기술과 함께 제공되는 정현파 전류 파형의 경우는, 여러 전류 판독 값을 동시에 가져온 다음 알고리즘적으로 함께 연결하여 각 모터 코일을 통과하는 순간 전류를 결정한다. 기본 배선 체계는 그림 7에 나와 있다.
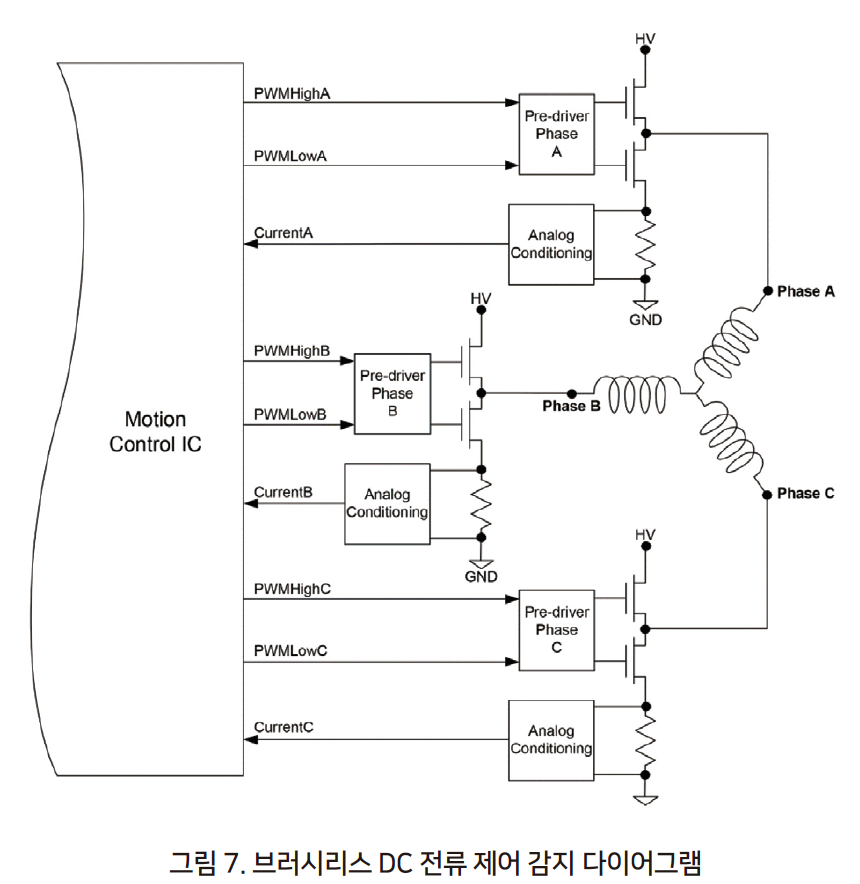 |
leg 전류 감지라고 하는 이 기술의 핵심은 접지에 직접 연결되는 브리지의 하단 스위치를 통해 전류를 측정하는 것이다. 전류 측정을 위한 일부 기술은 페이즈 기반 전류 감지를 사용하는데, 이는 전류를 감지하기 위해 강하 저항을 사용하지만 모터 코일 전압과 함께 추가 회로를 사용하여 전류 측정 신호만 분리한다. 이것은 구현이 간단하지만 측정된 전류에 많은 노이즈를 발생하는 기술이다.
따라서 증폭기 회로가 leg 전류 감지를 사용하지 않는다는 사실을 발견하면 증폭기 공급 업체 또는 증폭기 유형을 변경하여 이 접근 방식으로 업그레이드하는 것이 좋다. 소음과 채터가 줄어드는 이점이 있다.
증폭기 상태 확인
위의 전류 및 증폭기 관련 제안으로 소음 문제를 해결할 수 없는 경우 증폭기의 상태를 점검해야 할 때일 수 있다.
전류 프로브를 잡고 다음 테스트를 시도한다. 로터를 잠그고 정현파 전류 명령을 증폭기로 보낸다. 전류 프로브를 사용하여 모터를 통과하는 실제 전류를 측정한다. 측정된 전류가 정현파처럼 보이는지, 제로 전류 교차점에서 이상한 점프가 있는지, 전류 파형이 정현파의 상단에서 평평 해 지는지, 이 모든 사항은 전류 루프에 문제가 있거나 앰프의 부적절한 스케일 설정을 나타낼 수 있다.
다른 모든 방법이 실패하고 여전히 전류 루프가 의심되는 경우 모터 공급 업체에 문의하여 도움을 구한다. 그들은 증폭기를 조정하는 방법이나 노이즈가 적은 대체 모델을 선택하는 방법에 대한 제안을 할 수 있을 것이다.
 |
정현파 정류 또는 FOC(Field Oriented Control) 시도
위치 서보 루프와 증폭기를 지나서도 서보 모터의 소음 문제를 해결할 때 고려해야 할 문제가 더 많다. 전통적인 ‘6 단계’ 제어로 정류되는 브러시리스 DC 모터는 홀 센서 경계에서 노이즈에 취약하다. 모터가 회전함에 따라 각각의 새로운 홀 상태에 들어갈 때 코일을 통해 흐르는 전류가 갑자기 변하여 모터 출력 토크에 약 15%의 불연속성을 주입한다.
요청한 최종 위치가 이러한 hall 주변에 해당하는 경우, 서보 컨트롤러가 갑작스러운 토크 경계를 가로 질러 위치를 유지하려고 시도하기 때문에 모터가 불안정해질 수 있다. 서보 루프는 비례적인 응답 곡선을 갖고 싶어 하지만 이러한 경계에서 모터의 응답은 전혀 다르다. hall 센서보다 훨씬 더 많은 위치를 확인할 수 있는 위치 인코더와 정현파 정류를 사용하면 토크의 큰 변화를 제거하는 매우 작은 증분으로 정류 페이즈 각도를 향상시켜 이 문제를 해결할 수 있다.
기계 시스템 확인
제어 시스템을 철저히 확인한 경우 기계 시스템이 원하는 성능 수준에 적합하다는 것을 알 수 있다. 컴플라이언스와 비선형 백래시는 안정적인 모션 제어에 대한 부정적인 요소이다. 이로 인해 기계적 축이 오버 슈트하고 진동하고 고주파 에너지를 역학의 다른 부분에 주입하여 추가 진동을 일으킬 수 있다.
기계 시스템의 문제에 대한 해결책은 기어와 풀리를 구동하는 회전 모터를 직접 구동 모터로 교체하는 것이다. 기계적 연결을 단순화하거나 제거하면 시스템의 강성이 더 커지게 되어 진동 현상이 줄어든다.
그러나 모든 애플리케이션이 직접 구동모터로 해결되지는 않는다. 기계에 다른 수준의 볼 스크류 품질, 고성능 커플링, 견고한 프레임 또는 약간의 무게 재배치가 필요할 수 있다.
자료 제공: pmdcorp(www.pmdcorp.com)


