


스테퍼 모터의 공진을 감소시키는 3가지 전략
LIN ENGINEERING
특정 애플리케이션을 위해 스테퍼 모터를 설계할 때 공진감소는 어려운 문제다. 그러나 어떤 것을 변경할지를 알기만 하면 쉽게 제거될 수 있다. 모터 진동은 모터의 성능과 수명에 영향을 미친다. 모든 스테퍼 모터에는 공진점이 있기 때문에 처음부터 모터 진동을 제거할 수 있는 솔루션을 알아야 한다.
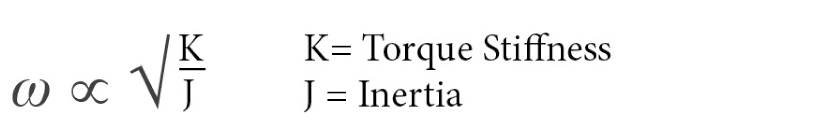
스테퍼 모터는 회전자가개별 위치로 이동할 수 있도록 설계되어 있다. 회전자 관성은 모터가 매 스텝마다 목표 지점을 약간 초과할 수 있도록 한다. 이로 인해 모터가 목표 지점에 도달하기 전에 진동하는 것이다. 모터의 지속적인 움직임은 이러한 진동으로부터 주파수를 생성한다. 주파수가 모터의 고유 주파수와 일치하는 지점에서 이 진동은 공진하여 소음을 생성한다. 다음 방정식을 사용하여 모터의 공진을 계산한다.
 |
전기적 진동 감소 방법
본문에서는 스테퍼 모터의 공진을 방지하는 데 사용할 수 있는 다양한 방법에 대해 설명한다. 물리적 및 전기적 매개 변수부터 모터 작동 매개 변수까지 모든 것을 조정할 수 있다. 여기서 논의되는 각 방법은 최종 결정을 내리기 전에 신중하게 고려해야한다. 스테퍼 모터 전문가와상담하는 것도 좋은 방법이다. 특정 애플리케이션에 대한 가장 적합한 솔루션을 제공할 수 있기 때문이다.
공진은 모터의 특정 속도에서 발생하므로 해당 공진 주파수에서 정류를 피하는 것이 문제를 제거하는 가장 간단한 방법이다. 이 접근방식이 불가능한 애플리케이션이 있지만 가능하다면 공진 속도를 피하면 성능에도 긍정적인 영향을 가져온다.
진동을 줄이는 또 다른 기술은 보다 미세한 스텝을 적용하여 마이크로 스텝을 수행하는 것이다. 스테퍼 모터의 코일에 전원이 공급되면 급격한 자속 변화로 인해 모터가 위치를 초과하게 된다. 마이크로 스테핑은 에너지를 코일로 줄임으로써 고정자 자속을 더 부드럽게 움직이다. 이러한 에너지 감소의 결과로 진동과 소음이 줄어들어 공진이 제거된다. 마이크로 스테핑은 엔지니어가 스테퍼 모터 분해능을 높이고자 할 때 사용되는 전략이기도 하다.
의료용 디스펜스 장비나 로봇 모션과 같은 저속 애플리케이션의 경우 입력 전류를 줄임으로써 원활한 작동을 얻을 수 있다. 모터에 더 낮은 전류를 제공하면 더 적은 토크를 생성하고 토크 강성(dτ/dθ)도 감소한다. 결과적으로 회전자를 이동시키는 데 적은 에너지가 생성된다. 이 기술을 사용할 때 충분한 토크 마진이 있는지 확인하여 설계에 다른 문제가 발생하지 않도록 해야 한다.
 |
모터가 작동 중일 때 공진은 모터 권선에 AC 전류를 유도한다. 이 유도 전류는 모터 권선을 통과하는 DC 전류를 방해한다. 유도용량을 증가시킴으로써 모터 권선은 공진을 방해하거나 주파수에서 공진을 낮출 수 있다.
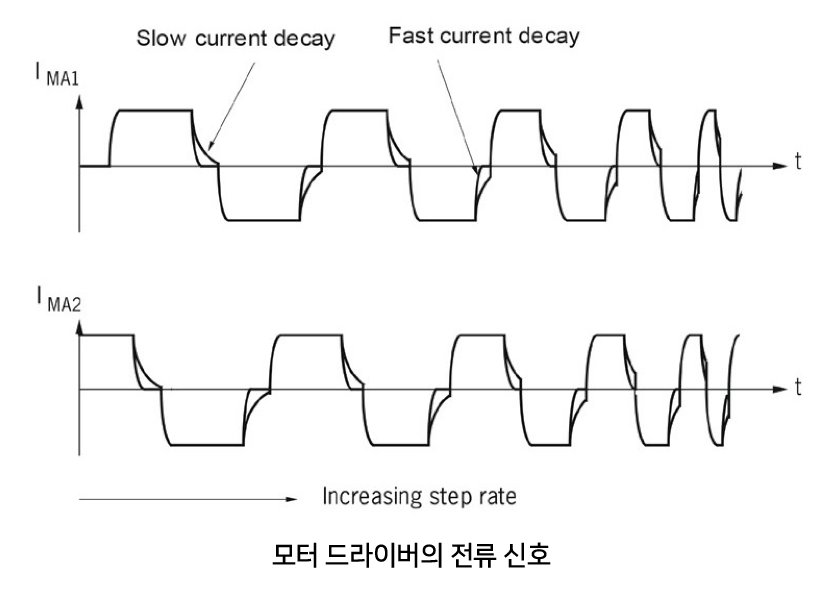
빠른 전류 감쇠는 진동과 공진을 줄이는 데 도움이 된다. 드라이버가 전류 방향을 전환하면 전류가 감소하여 잔류 전류가 다른 방향으로 설정된 전류를 방해한다. 전류 감쇠 시간이 느리면 토크 리플이 증가하여 진동이 증가한다. 빠른 전류 감쇠 시간은 모터 드라이버가 전송하는 두 전류 신호 간의 간섭을 제거하고 모터 작동 중 진동을 줄인다.
두 위상 연결에 의한 R 권선 구현
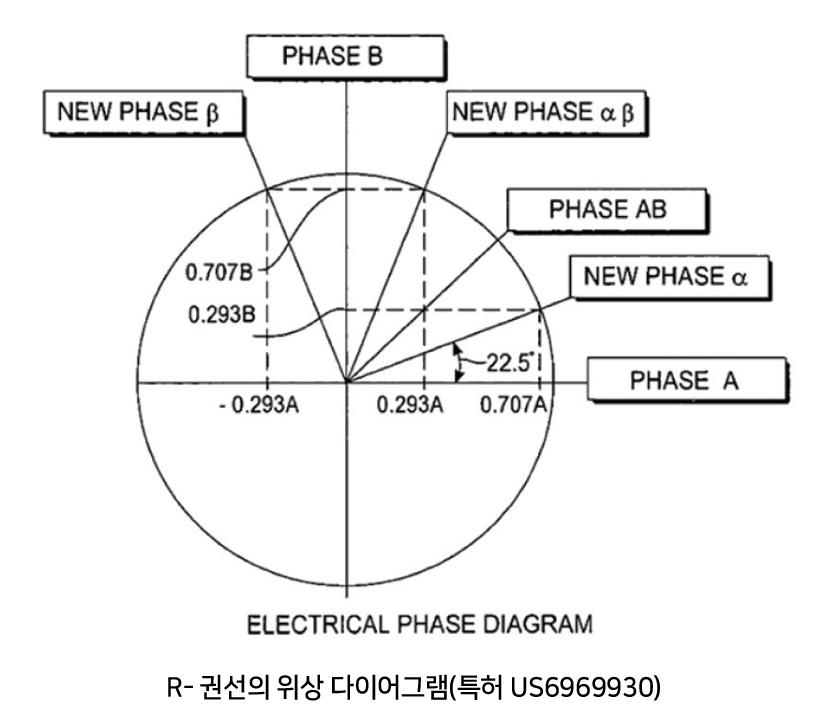
하이브리드 스테퍼 모터를 사용할 때 고정자는 권선 코일이 서로 90° 떨어져 있는 두 위상을 사용하여 작동한다. 기존 스테퍼 모터 권선의 경우 각 단계의 위상 각도는 45°씩 증가한다(0°, 45° 90°, 135°, 180°, 225°, 270°, 315°) 두상이 서로 45° 떨어져 있으면 A상과 B상이 모두 켜진다. 두 위상이 90° 떨어져 있으면 하나의 위상만 켜진다. 한상 모드와 두상 모드의 전류 분포가 다르기 때문에 두 모드의 안정화 시간도 다르다. 각 스텝에서 안정 시간이 고르지 않아 공진이 발생할 가능성이 있다.
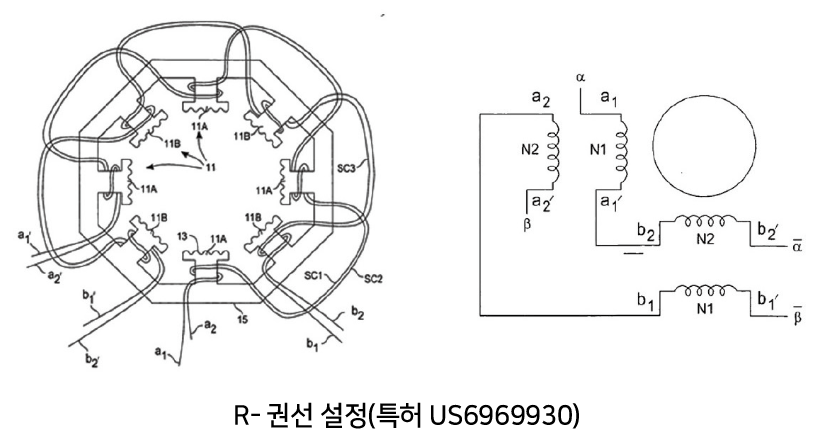
R 권선 모터에는 극당 두개의 코일이 있으며 각 코일은 서로 다른 권선을 사용한다. 두 세트의 와이어는 서로 직렬로 감겨 있지만 첫 번째 코일의 끝은 두 번째 코일의 끝에 연결된다. 이 설계를 통해 모터 위상이 22.5도 이동하여 모터 소음과 진동이 감소한다. R 권선은 22.5°, 67.5°, 112.5°, 157.5°, 202.5°, 247.5°, 292.5°, 337.5°에 새로운 위상 각도를 배치하여 단상 위치를 제거한다. 항상 두개의 위상이 있는 드라이버는 전류의 100%를 한 위상에만 공급하지 않는다. 두 스텝을 모두 작동 시키면 각 스텝의 안정화 시간이 동일해져 결과적으로 공진을 줄일 수 있다.
 |
 |
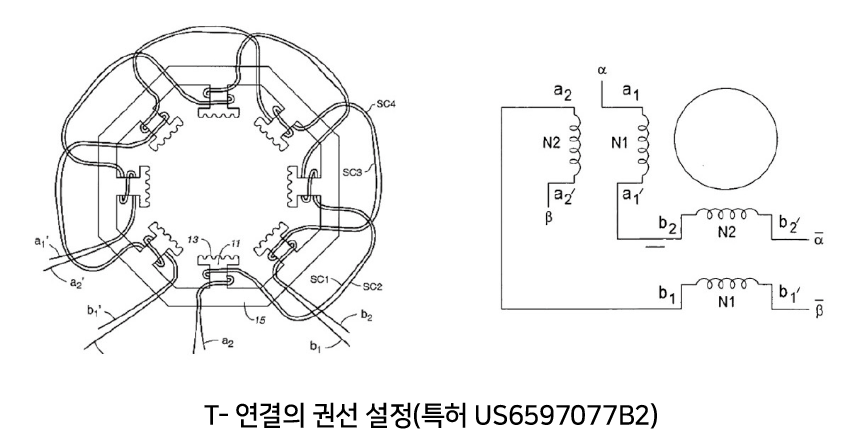
참고: R 권선 솔루션은 Ted Lin(미국 특허 번호 6969930)에 의해 발명되었다. T- 연결을 구현하는 것은 공진을 줄이는 또 다른 방법이다. T- 연결은 모터가 항상 두 스텝을 유지하도록 한다. T- 연결의 결과는 R- 권선과 유사한다. 두 스텝을 모두 작동 시키면 진동 가능성이 줄어든다. 또한 T- 연결의 유도용량은 직렬연결과 병렬연결 사이에 있다. 이는 T- 연결이 직렬연결과 병렬연결 간에 성능 수준을 제공할 수 있음을 의미한다. 즉, 병렬연결에 비해 저속에서 더 높은 토크를, 직렬연결에 비해 고속 작동에서 더 높은 토크를 출력한다.
일반적으로 위상 수를 늘리면 공진을 줄일 수도 있다. 위상이 더 많은 모터는 마이크로 스테핑과 유사하게 더 작은 스텝 각도를 갖는다. 위상이 많은 모터는 회전자를 회전하는 데 필요한 에너지를 줄인다. 에너지가 감소하면 공진이 제거된다.
 |
이런 식으로 2상 모터에는 8개의 극이 있는 반면, 5상 모터에는 10개의 극이 있다. 5상 모터는 위상 당 2개의 극으로 설계되었으므로 회전자는 다음 위상과 일치하도록 톱니 피치의 1/10을 움직인다. 결과적으로 5상 모터는 회전 당 500 스텝과 스텝 당 0.72°를 갖는다. 높은 회전 분해능은 회전자를 회전시키는 데 적은 에너지를 필요로 한다. 따라서 회전자의 오버 슈트가 적다. 마이크로 스테핑이 구현되면 5상 모터가 더 미세한 분해능으로 작동하고 진동이 크게 감소한다.
 |
기계적 진동 감소 방법
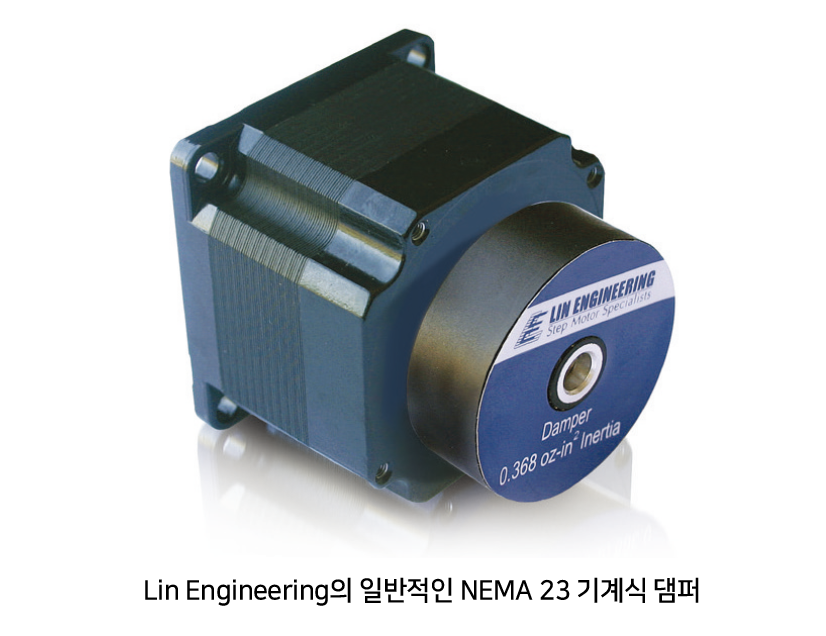
진동을 줄이기 위해 모터의 기계적 구성 요소를 조정할 때 모터 축에 댐퍼를 설치하면 많은 도움이 될 수 있다. 기계식 댐퍼를 추가하면 샤프트에 관성이 추가되어 진동을 흡수하는 데 도움이 된다. 이것은 매우 안정적인 댐핑 효과를 제공한다. 플랜지 마운트를 추가하면 진동 흡수도 증가할 수 있다.
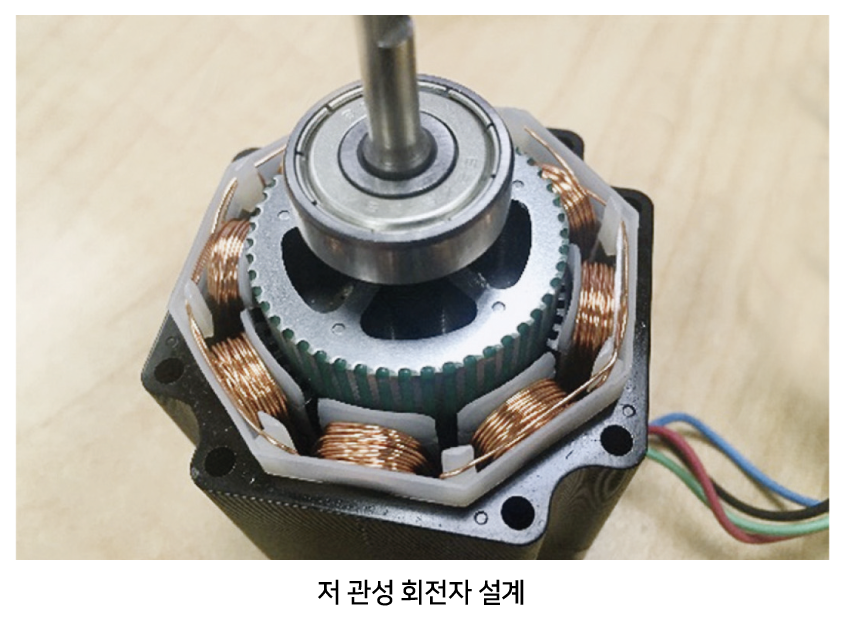
진동을 감쇠하는 데 사용되는 또 다른 기계적 방법은 회전자 관성을 조정하는 것이다. 부하 관성의 감쇠 효과로 인해 공진 범위가 변경될 수 있다. 다른 재료를 사용하거나 치수를 변경(예: 더 긴 회전자 길이)을 하거나 다른 회전자 적층 프로파일(그림 4 참조)을 통해 회전자 관성을 조정하여 공진 지점을 이동해 진동을 줄일 수 있다. 모터 공진은 다음 관계에 의해 결정될 수 있다.
 |
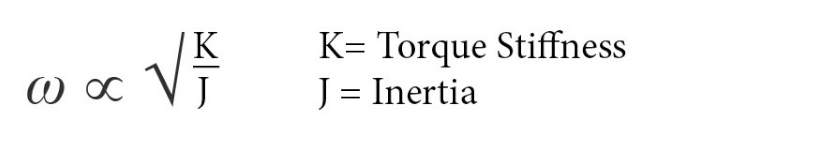 |
회전자와 고정자 톱니 사이의 공극을 조정함으로써 설계자는 토크 강성을 높이거나 낮출 수 있다. 위에서 언급했듯이 모터가 생성할 수 있는 토크의 양이 변경되어 공진 지점이 이동하여 진동을 피할 수 있다. 모터가 기계적 댐퍼와 유사한 부하를 전달하는 경우 회전자 관성이 훨씬 더 커지고 모터의 진동이 크게 감소한다.
스테퍼 모터의 작동 방식과 사용 가능한 조정을 아는 것은 애플리케이션에 적합한 솔루션을 결정할 때 큰 도움이 될 수 있다.
자료 제공: LIN ENGINEERING(www.linengineering.com)


