


다양한 작동 매개 변수의 지속적인 모니터링이 가능한 일체형 통합 서보 모터 - SmartMotor™
Moog
모션 제어시스템 문제에 대한 효과적인 해결은 경험이 많은 자동화 전문가에게 조차 어려운 일이다. 그러나 컨트롤러와 펌웨어가 내장된 Moog Animatics SmartMotor™ 일체형 통합 서보 모터 는 다양한 작동 매개 변수를 지속적으로 모니터링하고 있어 해결에 유용하다. 본문에서는 모션 제어 시스템 문제를 빠르게 그리고 효과적으로 해결하기 위한 데이터 사용법을 소개한다.
모터가 엑추에이터의 전체 길이를 따라 이동하지 못한 상황
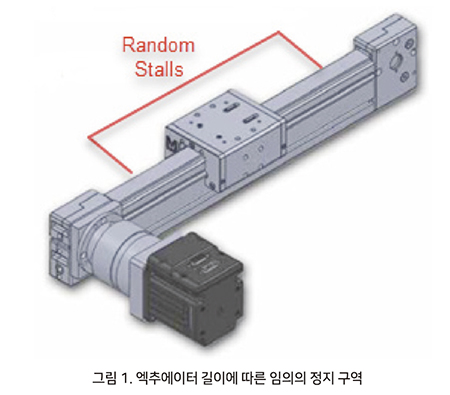
고객이 타사 감속기를 사용하여 SmartMotor™ 일체형 통합 서보 모터를 벨트 구동식 리니어 엑추에이터에 부착했다. 엑추에이터의 길이는 1m를 넘었다. 고객은 시스템을 가동하려고 할 때 모터가 엑추에이터의 전체 길이를 따라 이동을 완료하지 못했다고 불평했다. 엑추에이터는 과도한 포지셔닝 에러 및 과전류 경고와 함께 움직인 후 무작위로 정지했다(그림 1 참조). 고객은 모터 및 기어 헤드를 지정하는 데 사용하는 초기 모터 크기 계산이 잘못되었는데도 불구하고, 모터가 소형화되어 원하는 하중을 정해진 속도에서 이동할 수 없다고 생각했다.
참고: 모터의 크기가 작으면 모든 모션 제어 매개 변수가 영향을 받을 수 있다. 적절한 모터 크기에 대한 자세한 내용은 시스템 사례 자료를 참조해야 한다.
SmartMotor™ 역할
다음 절차는 문제 해결을 하는 데 사용되었다.
1. 모터 사이징 확인
2. 결합된 컴포넌트의 수동 테스트(기어 헤드, 엑추에이터)
3. 재 조립 및 SmartMotor ™ 인터페이스 툴 사용
4. 문제를 해결 후 수리된 시스템의 최종 테스트
각 단계는 아래에 자세히 설명되어 있다.
 |
1. 모터 사이징 테스트: 엑추에이터의 이동 거리에 따라 하중을 움직이는 데 필요한 출력을 관찰하면서 개방 루프 토크 모드로 설정하여 모터 사이징을 테스트했다. 하중을 대략 원하는 속도로 이동시키는데 가용 전력의 30% 만이 ㅈ필요했다. 초기 모터 크기 계산과 결합하여 모터가 엑추에이터를 움직이기에 충분한 토크를 생성할 수 있음을 증명했다.
2. 결합된 컴포넌트의 수동 테스트: 다음 단계는 시스템 메커니즘의 불일치를 배제하는 것이다. 각 결합 컴포넌트, 감속기 및 엑추에이터는 분해하여 부하에서의 불일치를 피하기 위해 수동으로 구동했다. 40:1의 기어 감속비로 인해, 수동으로 감소기를 구동하는 것은 실용적이지 않으므로 모터를 다시 연결하고 모션 프로파일을 실행하였다. 불일치 또는 오류가 관찰되지 않았다.
3. SmartMotor™ 인터페이스 툴을 사용해 문제점 분리: 시스템을 재조립하고 SMI의 차트보기 툴을 사용하여 실시간 데이터 플롯을 생성했다. 그래프는 문제의 원인을 찾는데 필요한 힌트를 제공한다(그림 2 – 4 참조).
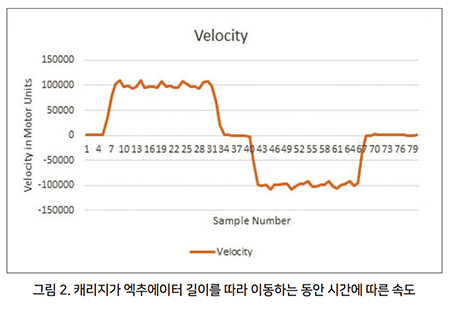 |
a) 속도 플롯은 각 모션에서 여러 번 발생하는 교란을 보여준다.
b) 전류 플롯이 추가되어, 전류 스파이크가 속도 교란과 동일한 지점에서 발생했음을 보여준다. SmartMotor™ 통합 서보는 타겟 속도를 유지하기 위해 추가 전류를 끌어와 증가된 부하를 보상한다.
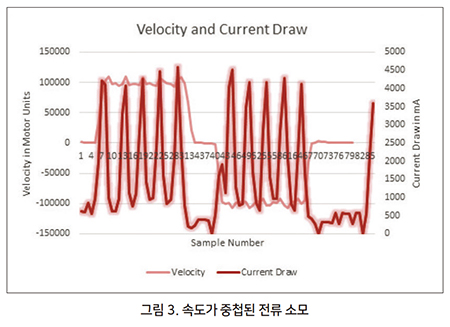 |
주기적 특성으로서는, 증가된 하중이 회전하는 컴포넌트로 인해 발생했음을 나타낸다. 빈도는 문제 영역이 있는 위치를 추가로 식별한다.
• 모터와 기어 사이의 문제는 회전 당 한 번 또는 4000 카운트마다 교란을 나타낸다.
• 기어 헤드와 엑추에이터 사이의 문제는 기어 감속과 일치하는 속도로 발생하는 차이를 보여준다.
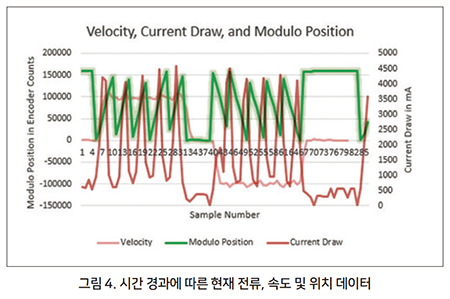 |
c) 매번 발생하는 롤오버 카운터가 발생되었다.
160,000 개의 모터 카운트 (기어 회전 당 1회) 및 플롯이 추가되었다. 이는 기어 축의 각 회전에서 교란이 발생했음을 나타낸다.
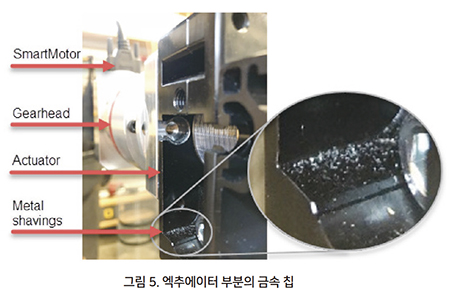
4. 문제 및 최종 테스트 해결: 기어와 엑추에이터가 결합된 부분을 보기위해 일부 커버를 제거했다 (그림 5 참조). 금속 칩이 발견되어 간섭을 일으키는 기계적 오정렬이 있었음이 확인됐다. 추가적인 분석결과, 회전 하드웨어의 편심이 발견됐다. 엑추에이터 제조업체에 통보하여 새 하드웨어로 교체됐다.
 |
혜택
앞 사례 연구처럼, SmartMotor™는 엑추에이터 시스템의 성능 문제를 빠르고 효과적으로 해결하는 데 사용되었다. 무료 SMI 소프트웨어의 데이터 플로팅 툴과 함께 통합된 데이터 수집 기능을 통해 고객은 엑추에이터 어셈블리의 기계적 문제를 진단할 수 있었다. 다른 진단 장비의 투자없이 프로세스를 단순화하고 고객의 시간과 비용을 절약할 수 있었다.
또한, 앞 애플리케이션에서는 몇 가지 SmartMotor™ 데이터 매개 변수만이 필요했다. 그러나 다양한 산업분야에서 다양한 애플리케이션 분야의 요구를 충족시키기 위해 더 많은 제품을 사용할 수 있다. 다른 사례 연구에서는 SmartMotor™ 통합 서보가 항공 우주, 일반 산업, 의료 기기, 제약, 금속 가공, 반도체 등의 응용 분야를 지원하는 다양한 방법을 보여준다.
Moog Animatics는 첨단기능과 기술 및 사용편의성을 통합하여 SmartMotor™ 펌웨어 및 SMI 소프트웨어를 개선하기 위해 지속적으로 노력하고 있다. 또한 고객을 위해 시스템 설계 및 프로토 타입에서 머신 빌드 및 복제, 시스템 진단 및 유지 관리에 이르기까지 프로세스의 모든 단계에서 시간과 비용을 절약하는 것을 목표로 한다.
자료 제공: Moog(www.animatics.com)


