


헥사포드 로봇, 자동차 조립 공정 혁신일으켜 생산성 극대화
PI
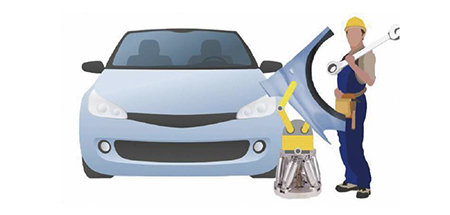
헥사포드 로봇은 소형 광학에서 대형 패널에 이르는 부품의 자동화 정밀 포지셔닝 및 정렬에 적용되는 6축 parallel-kinematicsmachine 이다. 기존 로봇은 빠르며 무거운 하중을 처리할 수 있지만 위치 정확도가 부족하다. 반면 헥사포드 로봇은 정밀 정렬 및 마이크로 제조 자동화 분야에서 오랜 경험을 가지고 있다.
 |
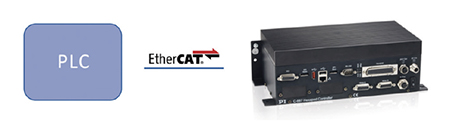
최신 헥사포드 컨트롤러는 필드버스 인터페이스를 통해 PLC 또는 CNC 컨트롤러와 직접 통신할 수 있으므로 자동화 환경에 쉽게 통합할 수 있다. 적용 분야는 품질 보증, 테스트 및 계측, 프로토타입 설계 및 평가를 비롯해 생산 라인의 기존 산업용 로봇을 보완하거나 부분 자동화 프로세스에 적용할 수 있다.
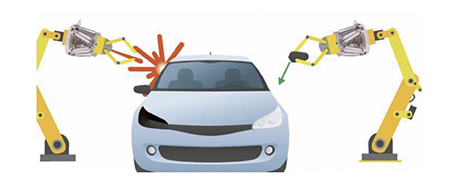
오늘날의 애플리케이션은 훨씬 더 높은 정밀도를 요구한다. 자동차 공급 업체는 헤드램프를 보정하기위한 좌표 측정 기기와 자율 주행을 위해 헥사포드를 사용해 광학 부품을 정렬한다. 정밀 레이저 용접 또한 헥사포드로 개선될 수 있다. 또한, 컴팩트한 크기 덕분에 작업 공간을 많이 차지하지 않아 반자동 제조 시 작업자의 안전에 도움이 된다.
 |
왜 Hexapod 로봇인가?
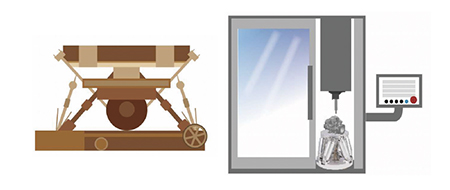
기본적으로 크기가 작고, 강성, 역동성, 정밀도, 유연성이 더 높다. 사용자 프로그래밍 가능한 피벗 포인트는 소프트웨어를 통해 공간과 다중 좌표계를 중심으로 회전할 수 있다. 또한 기존의 직렬 다축 포지셔닝 시스템보다 드래그 케이블이 적다는 점도 장점이다.
 |
헥사포드 컨트롤러
모든 6자유도가 데카르트 좌표에서 명령된다. PLC 표준 언어를 사용할 수 있으며 컨트롤러는 표준 프로토콜을 통해 16진수와 통신한다. TCP/IP 및 RS232 외에도 EtherCAT, PROPINET과 같이 확립된 필드버스 프로토콜을 사용할 수 있다.
 |
시뮬레이션 소프트웨어
시뮬레이션 소프트웨어와 가상 컨트롤러를 사용하면 하드웨어를 설치하기 전에 애플리케이션을 테스트할 수 있다. 드라이버, VI, 충돌 방지 소프트웨어 및 무선 모니터링용 모바일 앱과 같은 수많은 프로그래밍 도구를 사용하여 구현을 단순화할 수 있다.
자료 제공: PI(www.pikorea.co.kr)


