


모터-보이스 코일, 리니어 모터 및 토크 모터의 기능적 원리와 특성
PI
1. 소개
마그네틱 다이렉트 드라이브가 있는 포지셔닝 및 스캐닝 시스템은 높은 역동성과 반복성이 요구되며 잦은 작동주기에서도 안정적인 작동이 필요로 하는 애플리케이션에 적합하다. 본문에서는 PI가 자체 개발한 모터 PIMag의 보이스 코일, 리니어 및 토크 모터의 기능적 원리와 특성을 설명한다. 또한 예로써 다양한 모터 유형의 성능을 포지셔닝 솔루션의 요구에 어떻게 적용할 수 있는지 보여준다.
2. 마그네틱 다이렉트 드라이브
보이스 코일, 리니어 및 토크 모터는 다른 물리적 원리에 의해 작동한다. 예를 들어, 보이스 코일 드라이브는 Lorentz 힘을 기반으로 하며 생성된 힘은 자기장 강도와 도체의 흐르는 전류에 비례한다. 전기 에너지는 여기서 기계 에너지로 변환된다. 생성된 힘은 전류의 방향에 따라 양방향으로 작용한다. 다이렉트 드라이브는 일반적인 드라이브 스크류 기반 기술에 비해 특히 마모 및 역학 측면에서 이점을 제공한다. 가능한 적은 수의 기계 부품을 사용하므로 마찰이 적고 백래시가 없으므로 결과적으로 정밀도가 높아진다.
 |
2.1 보이스 코일 모터
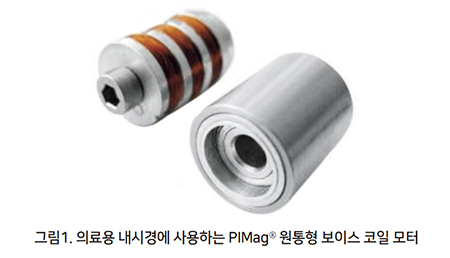
원통형 보이스 코일은 플런저 코일 원리에 따라 구성된다. 즉, 와인딩 몸체는 그림 1에 표시된 것처럼 필드 어셈블리에 있다. 와인딩 몸체(이동 코일) 또는 포트(이동 자석)를 이동할 수 있다. 이 보이스 코일은 피드스루로 사용하거나 선형 가이드를 통합하는데 사용할 수 있는 중공 샤프트로 설계할 수도 있다.
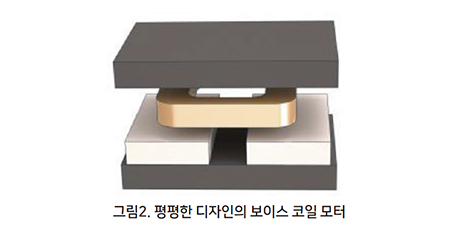 |
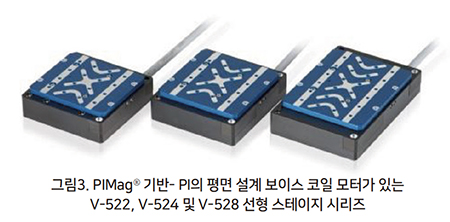
원통형 디자인 외에도 평면 디자인을 구현할 수 있다. 이 경우 와인딩 몸체는 그림 2와 같이 평행 자석 위로 이동한다. 보이스 코일 모터는 높은 역학 및 높은 힘으로 포지셔닝 작업에 적합하다. 이들은 주로 수십 밀리미터의 이동 범위를 갖는 스캐닝 응용 분야에서 사용된다. 예를 들어, V-522, V-524 및 V-528 선형 스테이지 시리즈(그림 3 참조)는 PI의 보이스 코일 모터를 기반으로 한다.
 |
보이스 코일은 힘 또는 모터 상수에 맞게 최적화할 수도 있다. 모터 상수는 힘 vs 전력 손실의 비율을 나타낸다. 모터 상수가 높을수록 특정 힘이 생성될 때 더 적은 열이 생성된다. 따라서 전기를 운동 에너지로 변환하는 것과 관련하여 모터의 효율을 설명한다. 그러나 온도가 상승하면 권선 저항과 전력 손실도 증가하므로 모터 상수가 온도에 따라 달라진다.
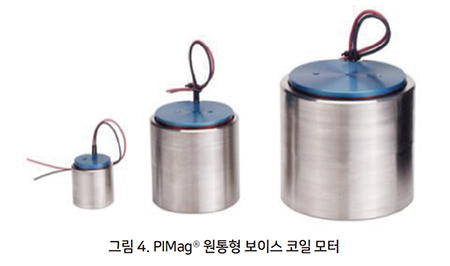
PI는 모터 상수를 최대화하기 위해 그림 4와 같이 원통형 모터를 개발했다.
 |
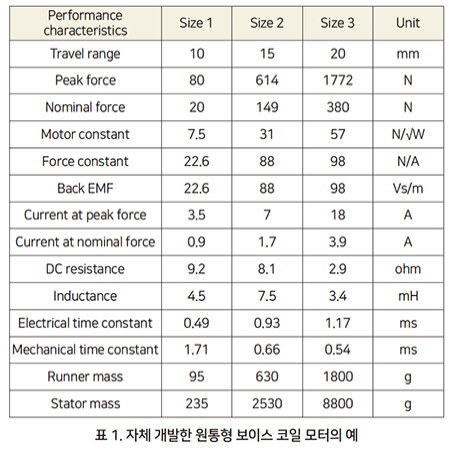 |
설치 공간에 대한 모터 상수의 최대 비율을 특징으로 하며 다양한 크기로 제조할 수 있다. 원통형 모터는 예를 들어 플렉셔(flexure)에 의해 측정 헤드 또는 광학 시스템을 수직으로 이동시켜 포커싱하기 위한 포지셔닝 솔루션에 사용된다. 표 1은 서로 다른 크기의 세 가지 예의 성능 특성을 보여준다.
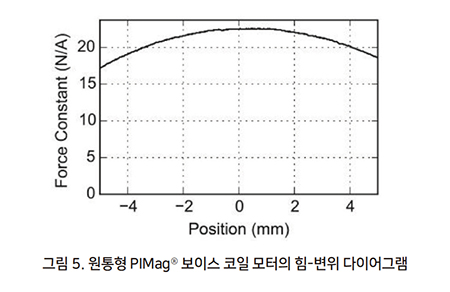
코일은 이동 범위를 따라 영구 자석과 관련되어 이동하기 때문에 힘은 위치에 따라 달라진다. 이것은 그림 5에서 볼 수 있다.
 |
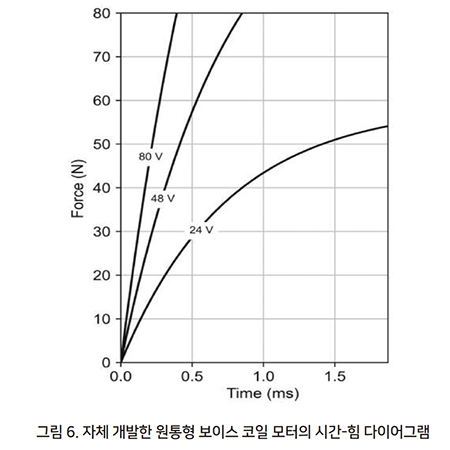
가능한 빨리 모터에 힘을 가하기 위해 그림 6과 같이 전압을 증가시킬 수 있다. 이러한 방식으로 전류를 더 빠르게 사용할 수 있다. 그런 다음 가속도가 같은 비율로 증가한다. 따라서 가속의 빠른 증가(jerk)를 통해 매우 역동적인 적용이 가능하다.
 |
2.2 리니어 모터
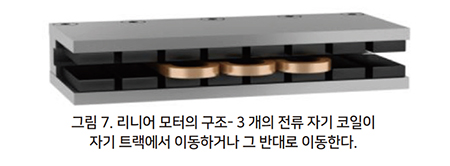
전형적인 3상 선형 모터는 기본적으로 위치 의존적 고정 패턴에 따라 제어 즉, 정류되는 적어도 3 개(또는 3의 배수)의 보이스 코일 모터 시리즈이다. U 자형 마그네틱 트랙에 3개의 코일로 구성된 모터가 그림 7에 나와 있다.
 |
선택적으로 PI는 진공 상태에서 선형 모터를 캡슐화 한다. 이로 인해 방열 효과가 향상되어 정격 힘을 높일 수 있다. 또한, 씰링 컴파운드는 모터의 캡슐화를 보장하며 예를 들어 조립 중 외부 손상으로부터 보호를 한다.
높은 속도 또는 빠른 전류 상승 시간이 필요한 특수 애플리케이션을 위해 PI는 최대 600VDC의 매우 높은 작동 전압을 위한 모터를 설계할 수 있다. 이와 관련하여 리니어 모터는 이전에 보이스 코일 모터에 대해 설명한 것과 동일한 효과의 이점을 얻는다. 높은 전압으로 인해 전류를 더 빠르게 사용할 수 있어 모터의 민첩성을 향상한다. 고전압의 일반적인 산업용 서보 앰프를 사용할 수도 있다.
PI 리니어 모터에 사용되는 자기 트랙은 다양한 길이로 제공되며, 이들은 원하는 이동 범위를 실현하기 위해 모듈식 요소로 사용하고 직렬로 배열할 수 있다. 단면 또는 U 자형 마그네틱 트랙을 사용할 수 있다. U 자형 마그네틱 트랙은 단면 마그네틱 트랙보다 높은 자기장 강도와 높은 힘을 달성한다. 자석이 추가로 Halbach 어레이로서 배열되면, 자기장 강도는 북극 vs. 남극 배열에 비해 약 10% 증가할 수 있다.
또한, 철 카운터 플레이트는 Halbach 어레이에서 생략될 수 있어, 이러한 자기 트랙이 상당히 더 가벼워진다. Halbach 어레이 사용의 장점은 단면 자기 트랙에도 적용되며, 이 경우 Halbach 어레이를 사용하면 단면 마그네틱 트랙의 후면에 높은 스트레이 필드가 발생하지 않는다. PI는 초경량 마그네틱 트랙이 필요한 애플리케이션에 카본 지지대를 제공할 수 있다.
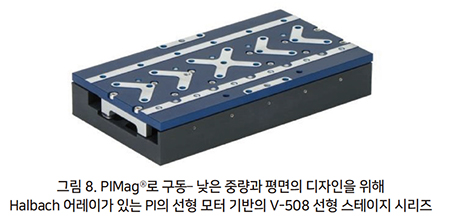
PI는 아이언리스 및 아이언 코어 리니어 모터를 모두 제조한다. 예를 들어, 두 유형의 모터가 V-508 선형 스테이지 시리즈에 사용된다. 이 시리즈의 선형 스테이지 예는 그림 8에 표시되어 있다.
 |
2.2.1 철심 리니어 모터
철심 리니어 모터는 제한된 설치 공간으로 높은 힘과 가속이 필요한 응용 분야에 적합하다. 철은 자력을 최대화하고 열 안정성이 높다. 와전류 손실을 줄이기 위해 철은 라미네이팅 되며 대부분 스택 및 절연 변압기 플레이트로 만들어진다. 철심 모터의 단점은 반대쪽에 배열된 철과 자석 사이에서 발생하는 인력(attraction force)이다. 선형 가이드를 사용하는 경우에도 여전히 더 증가한다.
코깅(Cogging)도 이동 범위에 따라 변위력이 발생하기 때문에 문제가 된다. 특수 치형(tooth geometries)을 통해 최소화할 수 있지만 완전히 제거할 수는 없다. 철심 리니어 모터의 예가 그림 9에 나와 있다.
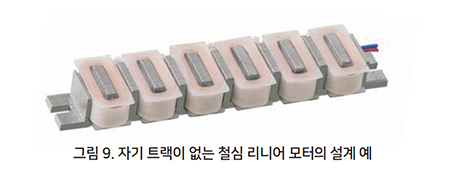 |
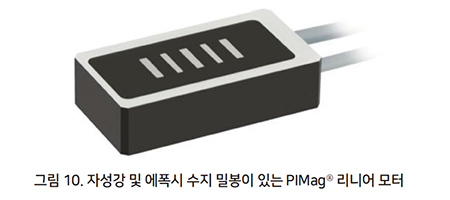
그림 10에 나와 있는 밀봉된 모터는 PI가 개발한 독자적인 선형 철심 모터의 예다.
 |
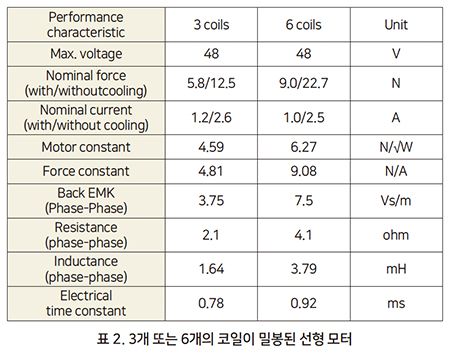
예를 들어, 철심 선형 모터는 3개 또는 6개의 코일로 구성된다. 성능 특성은 표 2에 두 가지 예로 설명되어 있다.
 |
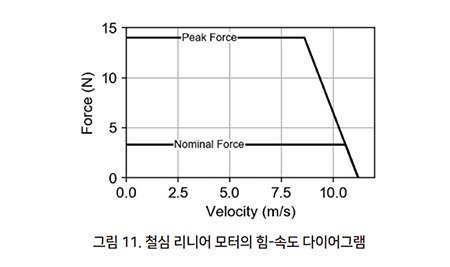
일정한 힘을 유지하기 위해 리니어 모터는 지정된 최대 속도에 도달할 수 있다. 이것은 철심 리니어 모터의 예와 함께 그림 11에 나와 있다. 다른 모터 데이터 외에도 이 최대 속도는 제공된 모터 전압에 따라 다르다.
 |
2.2.2 아이언리스 리니어 모터
아이언리스 리니어 모터는 정밀도 요구가 가장 높은 포지셔닝 작업에 적합하다. 철심 리니어 모터와 달리 코깅이 발생하지 않는다. 이로 인해 아이언리스 모터는 선형 운동에서 힘이 일정하고 코깅과 관련된 방해가 없기 때문에 높은 주행 정확도와 속도 안정성이 필요한 애플리케이션에 이상적이다. 또한 특히 평평한 디자인으로 인해 가장 작은 설치 공간에 적합하다. 모터 코일의 수 또는 치수를 증가시켜 전력 및 동력 요구 사항을 충족할 수 있다.
대부분의 경우, 철심이 없는 모터는 철심이 있는 모터보다 정격 및 최대 힘이 낮다. 이는 설계에 열 전도성 금속이 부족하여 코일에서 발생하는 열이 제한되기 때문이다. 그러나 모터는 추가 온도 센서를 통해 과부하로부터 보호된다. 아이언리스 리니어 모터의 예가 그림 12에 나와 있다.
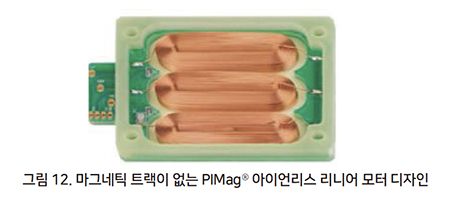 |
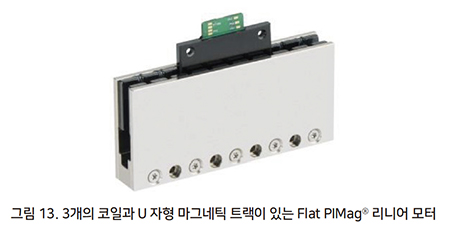
그림 13에 나와 있는 U 자형 마그네틱 트랙이 있는 플랫 모터는 PI가 개발한 독자적인 아이언리스 리니어 모터의 예다.
 |
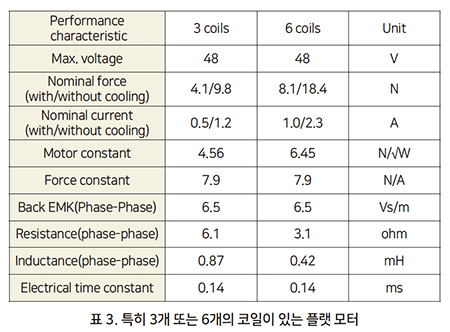
예를 들어, 아이언리스 모터는 3개 또는 6개의 코일로 구성된다. 성능 특성은 표 3에 두 가지 예로 설명되어 있다.
 |
2.3 토크 모터
토크 모터는 단순히 방사형으로 설계된 선형 모터로 생각할 수 있다. 대안적인 설계에서, 회전자는 롤업된 단면 자기 트랙으로 표현될 수 있는 반면, 고정자는 철 매트릭스에 내장된 코일을 수용한다. PI가 개발한 토크 모터의 예가 그림 14에 나와 있다.
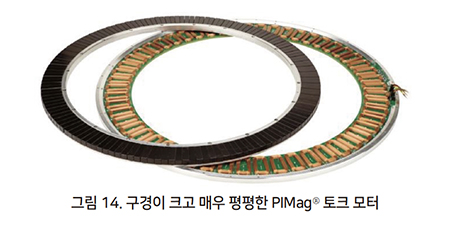 |
리니어 모터와 마찬가지로 토크 모터는 높은 정밀도와 높은 토크를 가속해야 하는 포지셔닝 작업에 적합하다. 자석 길이는 선형으로 스케일링 되는 반면, 토크는 직경에 따라 2차적으로 스케일링 된다. 또한, 큰 직경은 예를 들어 레이저 빔 또는 케이블의 통과를 위한 개구를 허용한다.
토크 모터는 높은 정밀도를 필요로 하는 애플리케이션의 위치에 적합하므로, 유격이 없는(zero play) 다이렉트 드라이브이다. 강성이 높으면 반복성이 높아진다. 높은 구동 토크는 높은 가속을 가능하게 하고 높은 다이나믹을 이끌어낸다.
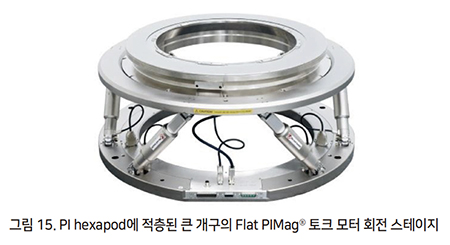
정밀한 포지셔닝에서 토크 모터는 주로 직접 구동 회전 스테이지에 사용된다. 이러한 회전 스테이지는 헥사포드 위에 적층 되어 있다(그림 15). 개구가 크고 평탄하며 역동적이고 안정된 토크 모터 회전 스테이지이다. 회전 스테이지와 hexapod의 공통 개구는 예를 들어 피드스루로 사용될 수 있다.
 |
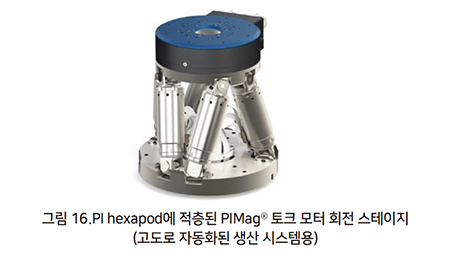
또 다른 예는 그림 16에 나와 있는 토크 모터 회전 스테이지이며, 자동화된 생산 시스템에서 사용하기 위해 H-811 PI hexapod에 장착된다.
 |
3. 요약
그림 17은 다른 모터 유형을 결합한 애플리케이션을 보여준다. 표시된 자동 초점 애플리케이션을 위한 다축 설정은 X 및 Z 축으로 구성된다.
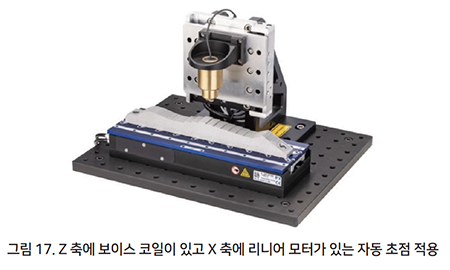 |
예를 들어 X 축은 V-508 선형 스테이지에서 가공할 공작물을 유지한다. 보이스 코일 Z 축은 일반적으로 사용되는 피에조 세라믹 드라이브를 보완하여 수 밀리미터까지 거리 이동이 가능하다. 이것은 특히 레이저 재료 가공에 중요하다. 다광자 형광 현미경 (multiphoton fluorescence microscopy)및 심부 조직 현미경에는 전형적으로 1~7 mm의 이동 범위가 필요하다. 또한, 보이스 코일은 특히 높은 최고 속도를 제공하여, 예를 들어 디지털 슬라이드 스캐닝 프로세스에서 ‘온더 플라이 모드’를 사용할 때 처리량을 증가시키는 데 사용될 수 있다.
자료 제공: PI(www.PI.ws)


