


엔코더의 노이즈와 신호 왜곡을 개선하는 방법
EPC
엔코더의 신호 선명도를 높이고 과도한 전기 노이즈를 개선하기 위해 고려해야 할 몇 가지 옵션과 설치 사항이 있다. 먼저 전기 노이즈를 완화해야 하며 이를 위해서는 몇 가지 전략이 필요하다.
엔코더의 케이블은 중요한 고려 사항이다. 케이블 길이, 종단 및 연결 등 이 모든 것이 신호를 ‘깨끗하게’ 유지하는 데 중요한 역할을 한다. 노이즈를 줄이기 위한 추가 방법도 있다. 본문에서는 엔코더의 신호가 깨끗하고 손상되지 않도록 아울러 노이즈와 신호 왜곡을 줄이는 전략과 방법에 중점을 둔다.
엔코더의 정의
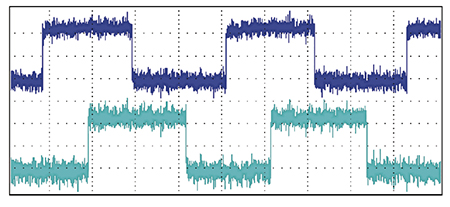
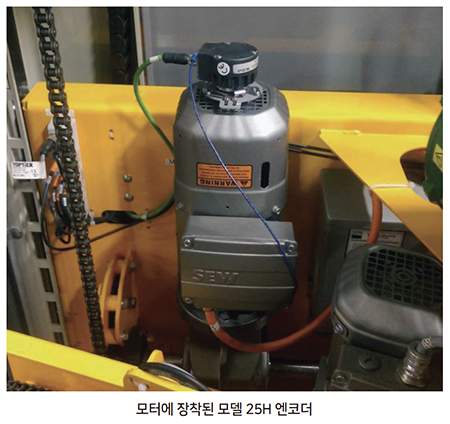
엔코더는 기계 제어를 위해, 기구식 운동을 디지털 신호로 변환하는 전자 기계식 변환기다. 예를 들어, 엔코더는 샤프트가 회전됨에 따라 구형파(square wave) 신호를 생성한다. 이 신호의 적절한 처리를 통해 속도, 위치, 서보 피드백 등을 결정할 수 있다. 전기 신호가 엔코더를 벗어나면 전기적 노이즈는 깨끗해진다. 그러나 신호가 카운터, PLC 등에 도달할 때까지 성능이 저하되고 시스템이 제대로 작동하지 않을 수도 있다.
 |
 |
전기 노이즈
신호 저하의 일반적인 원인은 전기 노이즈이다. 케이블 길이가 길수록 케이블에서 발생하는 전기적인 노이즈가 커지며, 이 노이즈가 과도해지면 잘못된 카운트가 발생한다. 수신 장치는 입력 신호가 유효한 엔코더 신호인지 노이즈 펄스인지 알 수 없기 때문에 전기적 노이즈도 계산에 잘못 포함된다. 이 문제를 처리하기에 충분한 입력신호 컨디셔닝 또는 필터링이 있다.
그러나 수신 장치의 입력을 필터링하면 시스템 작동 속도가 느려진다. 대부분의 카운터는 몇 년전까지 5~20 kHz의 고주파수 제한을 가졌지만 오늘날의 생산 환경에서는 주파수 제한이 허용되지 않는다. AC 전원, 전기 모터, 형광등, 계전기 및 기타 여러 소스에서 발생하는 전기 노이즈는 전기 시스템에 많은 문제를 일으킬 수 있다. 시스템의 엔코더는 이러한 문제로 인해 간단한 계산오류에서부터 완전한 서보 시스템 잠금에 이르기까지 다양한 문제를 발생시킬 수 있다.
전기 노이즈는 일반적으로 방사 및 전도의 두 가지 유형 중 하나로 시스템에 유입된다. 방사 노이즈(Radiated noise)는 공기를 통해 전파되는 반면, 전도 노이즈(conducted noise)는 접지 루프와 전원 공급 장치 또는 시스템에 연결된 기타 장비에서 엔코더 케이블로의 전기 경로에서 나타난다.
차동 신호
전기 노이즈 문제를 완화하는 한 가지 방법은 차동 신호(Differential Signals)를 사용하는 것이다. 차동 신호를 사용하면 엔코더의 출력이 서로 정확히 180도 위상차 인 두 신호로 '분할' 된다. 이것을 보완 신호(complementary signals)라고도 하는데 이는 하나의 신호가 다른 신호의 보완 또는 미러 이미지(mirror image)이기 때문이다.
두 개의 신호 도체가 서로 옆에 있는 한 케이블에 의해 픽업된 노이즈는 케이블의 각 도체에서 동일한 위상 성분을 갖는다. 차동 입력 회로를 사용하면 입력 간의 신호 차이만 인식된다. 하나의 신호 라인이 high 또는 로직 1 상태에 있을 때, 보완 신호는 low 또는 로직 0 상태에 있다. 차동 입력 회로는 이를 합법적인 신호로 받아들이며 동상 노이즈 제품은 무시된다.
이러한 유형의 노이즈 내성을 사용하려면, 엔코더에 ‘라인 드라이버 출력 회로’ 라고 하는 것이 있어야한다. 그러나 라인 드라이버 출력 회로를 갖는 것은 방정식의 절반에 불과하다. 차동 형태로 신호를 전송하는 것만으로는 충분하지 않다. 또한 차등 양식으로도 받아야한다. 이를 위해 수신 장치에는 차동 입력 회로 또는 일반적으로 '라인 수신기' 입력이 있어야한다.
대부분의 사람들은 엔코더에서 차동 출력을 지정하면 노이즈 문제가 사라질 것이라고 생각한다. 그러나 적절한 라인 리시버 입력 회로가 없으면 비용 낭비이며 잡음의 관점에서 악화될 수도 있다. 엔코더의 차동 출력이 제대로 종료되지 않으면 신호 라인에 공진 및 기타 방해되는 발진이 나타난다.
엔코더 제품은 대부분의 모델에서 차동 출력 회로를 제공하며 5~28V의 DC 공급 전압 범위에서 작동한다. 차동 신호(RS-422라고도 함)에 대한 옛 표준은 5V 로 규정 되어있다. 시스템의 전압을 높이면 신호 대 잡음비가 훨씬 향상된다.
3V 스파이크가 있는 5V 시스템에서 스파이크는 원하는 신호 진폭만큼 크다. 예를 들어 전압이 24V로 증가한 동일한 설정에서 동일한 3V 스파이크를 쉽게 무시할 수 있음을 알 수 있다. 그러나 입력 회로도 이 높은 전압을 처리할 수 있어야한다.
케이블 고려 사항
케이블 길이
모든 케이블에는 인접한 도체 사이에 소량의 커패시턴스(정전 용량)이 있다. 이 커패시턴스는 케이블 길이의 직접적인 기능이며 구형파 신호의 선단을 반올림하여 상승 시간을 증가시키는 경향이 있다. 또한 시스템에 오류가 발생할 정도로 신호가 왜곡될 수 있다.
신호 왜곡은 일반적으로 30 ft (약 9.14m, 또는 1000 pf) 미만의 길이에서는 중요하지 않다. 왜곡을 최소화하려면 애플리케이션에서 가능한 가장 짧은 길이로 낮은 커패시턴스 케이블 (30 pf/ft 미만)을 사용한다. 30 ft 를 초과하는 케이블 길이의 왜곡을 최소화하려면 차동 유형 수신기 회로와 함께 차동 라인 드라이버 출력을 사용해야 한다.
또한 차동 신호를 사용할 때마다 정전 용량이 낮은 트위스트 실드 페어 케이블을 사용해야한다. 고주파 애플리케이션 (>200kHz)의 경우 이 길이의 케이블이 모든 길이에 필요할 수 있다.
케이블 종단
차동 신호에는 적절한 케이블 종단(cable termination)이 필수적이다. 종단되지 않은 구성에서는 신호 반사가 발생하여 파형이 심하게 왜곡될 수 있다. 신호 왜곡이 발생하면 병렬 종단을 시도한다. 병렬 종단은 라인의 먼 수신기 끝에 차동 라인을 가로 질러 저항을 배치한다. 병렬 종단 저항 값 (RT)은 케이블의 특성 임피던스 (ZO) (일반적으로 70-150 Ω)와 일치해야 한다. 이것은 왜곡 없이 더 높은 주파수가 전송될 수 있게 한다.
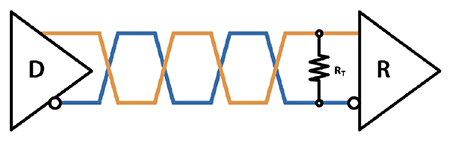 |
과도한 종단은 신호 품질을 향상시키는 경향이 있기 때문에, 일반적으로 ZO 보다 약간 큰 (최대 10% 더 큰) RT 값을 선택하는 것이 좋다. 불행히도, 낮은 값의 저항은 라인 드라이버에 의해 소비되는 전력을 증가시키고 출력 신호 스윙을 줄일 수 있다.
이 경우 커패시터는 저항과 직렬로 배치해야 한다. 커패시터 값은 케이블의 라운드 트립 지연(RTD, Round trip delay)은 케이블의 ZO로 나눈 값과 같아야 한다. 라운드 트립 지연은 케이블 길이의 2배인 1.7ns/ft와 같다.
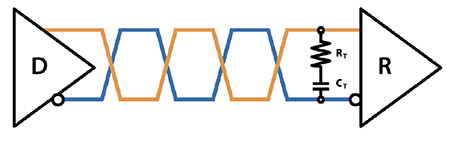 |
CT ≤ RTD / ZO
예: 케이블 길이 = 100 ft
신호 속도 = 1.7 ns/ft
ZO = 120 Ω
CT ≤ (100ft x 2 x 1.7ns/ft) / 120Ω
CT ≤ 3,000 pF
이 종단 유형의 RC 시간 상수는 시스템 주파수 응답을 줄일 수 있다. 위에 나열된 것보다 큰 병렬 종단 저항 값은 종종 신호 반사의 적절한 감소를 제공하고 여전히 적절한 주파수 응답과 낮은 전력 손실을 유지한다. 긴 케이블 길이와 고주파수로 구성된 각 애플리케이션에 대해 종종 실험이 필요하다.
케이블 연결
케이블 실드를 기기 끝 (카운터, PLC 등)의 접지에 연결하는 것이 중요하다. 엔코더가 장착된 모터/기계를 항상 올바르게 접지한다. 또한 다음 조건에서 엔코더 케이스를 접지한다.
(1) 모터/기계 및 케이블 배선을 통해 엔코더 케이스를 접지해서는 안된다.
(2) 엔코더 케이블 배선을 모터/기계에만 접지해서는 안된다. 높은 모터/기계 접지 전류는 엔코더 배선을 통해 흘러 엔코더 및 관련 장비를 손상시킬 수 있다.
노이즈를 줄이는 추가적 방법
엔코더의 전기 신호에서 노이즈를 줄일 수 있는 몇 가지 방법이 더 있다.
1. 전원 및 신호선을 별도로 배선한다.
2. 신호선을 비틀어(twist)하여 차폐하고, 다른 신호선과 전원 리드선으로 부터 12 inch(약 30.5 cm) 이상 떨어지게 위치시킨다.
3. 엔코더에서 컨트롤러/카운터로 신호선의 연속성을 유지한다(즉, 중간 연결 없이).
4. 엔코더 및 관련 장비에 노이즈가 없는 조정 전원을 공급한다(±2 %).
5. 장비(모터, 드라이브, 샤프트 등)가 올바르게 접지되어 있는지 확인한다.
6. 엔코더 케이블 실드를 컨트롤러/카운터 끝의 접지에 연결하고 엔코더 근처의 끝은 연결하지 않는다.
7. 가능하면 고품질 연선 차폐 페어 케이블(twisted, shielded pair cable)과 함께 차동 라인 드라이버 신호 출력을 사용한다. 무료 신호는 긴 케이블 길이로 인한 신호 왜곡뿐만 아니라 공통 모드 노이즈 레벨을 크게 줄인다.
결론
본문에 소개한 방법대로 수행한다면, 엔코더의 노이즈 및 신호 왜곡이 줄어든다. 설치, 신호 선명도 또는 엔코더 관련 사항에 대해 여전히 궁금한 점이 있으면, EPC에 연락하여 담당 엔지니어 및 엔코더 전문가에게 문의하면 된다.
자료 제공: EPC(www.encoder.com)


