


인크리멘털 로터리 엔코더 설계시 고려 사항
TI
인크리멘털(incremental) 로터리 엔코더는 회전 운동을 전기 신호로 변환한다. 각도를 측정하는 앱솔루트 엔코더와 달리 인크리멘탈 엔코더는 회전시 고/저 펄스를 생성한다. 애플리케이션으로는 컴퓨터 마우스 휠, 유체 유량계, 노브, 휠 속도 센서와 누락된 스텝 감지를 위한 스테퍼 모터 피드백 그리고 자동차 창문, 선루프, 시트 및 미러용 브러시 DC 모터 센서 등이 있다.
출력 신호
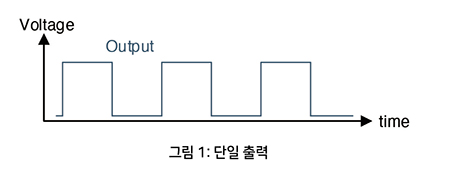
한 회전 방향만 측정해야 하는 경우는 단일 토글링 출력(toggling output)이 있는 엔코더를 사용할 수 있다.
 |
시계 방향과 시계 반대 방향의 움직임을 구별해야 하는 경우, 위상 오프셋이 있는 두 개의 엔코더 출력으로 가능하며 그 후 2비트 상태의 순서가 회전 방향을 나타낸다.
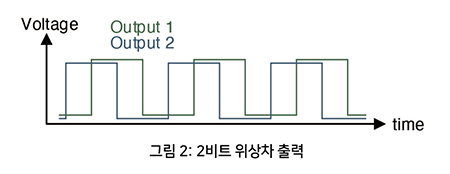 |
90° 위상 오프셋(위상차, quadrature)을 사용하면 각 상태 간의 타이밍 마진이 최대화되어 기계적 허용 오차와 센서 불일치 그리고 신호 지터가 있을 때 오류가 발생하지 않는다.
기술
회전에서 펄스를 생성하기 위해 가장 일반적으로 사용되는 3가지 기술은 접촉, 광학 및 자기이다.
1. 접촉
전기적 접촉을 만들거나 끊기 위해 기계적 접촉을 이용한다. 일반적으로, 고정 구성 요소는 링 전체가 금속성을 띤다. 위 부분은 자유로이 회전할 수 있고 금속 브러시로써 지면과 연결된 링과 순간적 접촉을 한다. 그림 3은 전기 회로도를 보여준다.
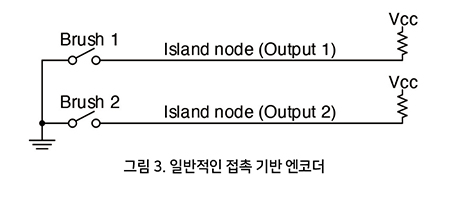 |
접촉 기반 엔코더는 몇 전자 장치만 사용하지만 기계적으로 복잡한 경향이 있다. 사전 제작된 모듈을 사용할 수 있으며 촉각형 센서 피드백을 위한 엔코더, 노브 및 멈춤 쇠가 있다.
이런 구조 역시 설계 제약 조건, 특수 조립 요구 사항 및 가격이 문제가 된다. 이러한 엔코더의 금속 브러시를 안정시키는데 밀리 초의 디바운싱(debouncing) 시간이 필요하므로 감지 대역폭이 제한된다. 또한 마찰과 부식 또는 오염 물질로 인해 접점이 마모되기 때문에 신뢰성도 제한된다.
2. 광학
하나의 LED로서 특정 슬릿에 빛을 통과 시키는 디스크와 반대쪽에 2개의 포토다이오드를 사용하여 간단한 광학 엔코더를 만들 수 있다.
기계적 구성을 통해 포토다이오드는 위상차 시퀀스로 빛이 보이게 된다. 광학 엔코더는 모든 엔코더 유형의 최고 해상도를 제공할 수 있으며 저가형 애플리케이션에 맞게 조정할 수 있다. 그러나 크기가 커질 수 있으며 LED 수명 (고온에서 감소)과 빛을 차단하는 오염 물질에 의해 신뢰성이 제한된다.
3. 자기
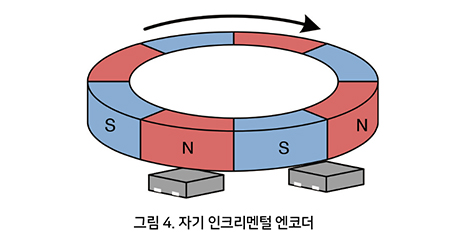
마그네틱 인크리멘탈 엔코더는 북극과 남극이 여러 개인 원형 자석을 사용한다. 일반적으로 2개의 홀 효과 장치가 근처에 배치되고 자석이 회전함에 따라 위상차 출력을 생성한다.
 |
마그네틱 엔코더는 다음과 같은 이유로 저렴하고 콤팩트 하며 매우 안정적이다.
• 접촉이 없고 센서는 전자식 전자 기기이다.
• 자기장은 대부분의 오염 물질(물, 기름, 먼지)을 통과하며 PCB는 환경으로부터 밀봉될 수 있다.
• 입력 센싱 및 출력 신호는 결국 디지털이므로 높은 노이즈 내성을 제공한다.
회전 당 증분
엔코더의 펄스 크기에 따라 회전 당 다른 수의 출력 상태를 생성할 수 있으며 고려해야 할 절충 사항이 있다. 폐루프 속도 제어를 사용하는 모터 시스템은 허용 속도 공차, 부하 토크의 변화 및 모터 관성에 따라 빠른 피드백을 필요로 한다.
요구되는 피드백 속도는 엔코가 필요한 속도로 결정할 수 있다. 회전 속도는 일반적으로 RPM(분당 회전 수)으로 표시한다. 60으로 나누면 초당 회전 수가되며, 회전당 엔코더 상태의 수를 곱하면 시스템의 피드백 속도(헤르츠 단위)가 된다.
자기 센서
TI는 고성능 엔코더 애플리케이션을 위한 DRV5012 및 DRV5013 홀 효과 센서를 제공한다.
• DRV5012의 전력 소비량은 매우 낮다. 또한 1.3µA로써 20Hz 샘플링을 그리고 142µA(1.8V에서)로써 2.5kHz 샘플링을 설정하는 핀 선택 가능 대역폭이 있다. 이 장치는 또한 3.3mT의 최대 자기 임계값을 갖기 때문에 더 큰 에어갭과 더 작은 자석을 사용할 수 있다.
• DRV5013은 2.5V~38V의 넓은 온도 범위에서 작동하고, 최대 175°C 접합 온도(junction temperature)를 지원하며 빠른 30kHz 샘플링 속도를 제공한다.
위상차 출력을 생성하려면, 두 홀센서를 각 극의 폭과 임의의 정수 폭으로 분리 배치해야 한다(그림 4 참조). 회전당 2비트 상태 수는 극 수의 2배이다. 센서가 각 극을 이동함에 따라 감지하려면 센서 샘플링 속도가 초당 극 수의 2배보다 높아야 한다(이상적으로는 3배 이상).
선형 홀센서 사용
DRV5053과 같은 선형 홀센서도 인크리멘털 엔코딩에 사용할 수 있다. 오픈 드레인 출력 및 사전 정의된 자기 임계값이 있는 홀센서 장치와 달리 선형 홀센서는 자속 밀도에 비례하는 아날로그 전압을 출력한다.
원형 자석이 회전함에 따라, 주변 공간의 지점에서의 자속 밀도는 일반적으로 사인파로 변한다. 위상차를 위해 2개의 선형 홀센서를 배치하면 사인 및 코사인 신호를 생성할 수 있다. 이것은 절대 각도 엔코딩(2극 자석 사용)과 회전당 프로그래밍 가능한 증분 수의 인크리멘털 엔코딩에 사용할 수 있다. 각 이벤트의 방향을 결정하기 위해 다음 논리를 코드로 구현할 수 있다.
자료 제공: TI(www.TI.com)


