


DC 모터의 계산 방식
FAULHABER
기계적 요구 동력 계산
DC 모터에서 전력(Pel)은 기계적 동력(Pmech)으로 변환된다. 마찰 손실 외에도 Joules/sec 의 전력 손실이 있다(코어리스 DC 모터의 철 손실은 무시할 수 있음).
Pel = Pmech + Pj loss
물리적으로, 동력은 시간당 일을 하는 비율로 정의된다. 선형 운동의 경우 동력은 힘에 단위 시간당 거리를 곱한 것이다. 회전 운동의 경우, 동력에 대한 유사한 계산으로서 단위 시간당 회전 거리를 토크에 곱한 것 이다.
Prot = M x ω, Prot = 회전 기계 동력 M = 토크 ω = 각속도
각속도에 가장 일반적으로 사용되는 단위는 rev/min (RPM)이다. 회전력을 계산할 때, 속도를 rad/sec 단위로 변환해야 한다. 이것은 RPM의 속도에 상수 (2 x Π)/60을 곱해서 계산한다:
ωrad = ωrpm x (2Π) / 60
전력 계산시 관련된 단위를 고려해야 한다. 변환표의 참고는 이 목적에 매우 유용하다. 이러한 변환표는 토크-속도 제품을 전력 단위(W)로 변환하는데 사용된다. 일반적으로 사용되는 토크-속도 단위의 변환 계수는 다음 표에 나와 있다. 여기에 RPM에서 rad/sec 로의 변환이 포함되어 있다.
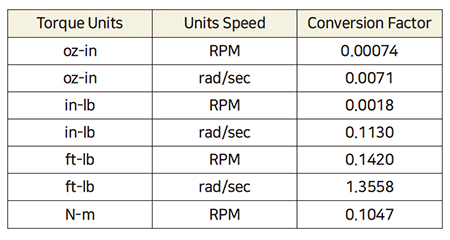 |
예를 들어, 500 RPM의 속도로 3oz-in의 토크 부하를 구동하는데 필요한 동력을 결정해야 한다고 가정하면, 토크-속도 및 표의 적절한 변환 계수의 곱은 다음과 같다:
3oz-in x 500rpm x 0.00074 = 1.11 W
요구 동력 계산은 종종 모터 또는 기어 모터 선택의 예비 단계로 사용된다. 주어진 애플리케이션에 필요한 기계적 동력이 알려진 경우, 다양한 모터에 대한 최대 또는 정격 연속 정격 전력을 확인하여 사용 가능한 모터를 결정할 수 있다.
토크-속도 곡선
모터 특성을 그래픽으로 표시하는데 일반적으로 사용되는 방법 중 하나는 토크–속도 곡선을 사용하는 것이다. 기술 문헌에서 토크-속도 곡선의 사용은 소형 철기 코어리스 장치보다 대형 DC 기계에 대한 훨씬 일반적이지만 이 기술은 어느 경우 에나 적용 할 수 있다.
토크–모터 속도, 전기자 전류, 기계적 출력 전력 및 효율을 모터 토크의 함수로 플로팅하여 속도 곡선을 생성한다. 다음은 일련의 미가공 데이터 측정으로부터 전형적인 DC 모터에 대한 일련의 토크-속도 곡선의 구성을 설명한다. 모터 1624009S가 예로 사용된다.
우리가 알고 있는 작은 모터가 9 볼트의 정격 전압을 가지고 있다고 가정한다면, 몇 가지 기본 실험실 장비로 모터의 토크-속도 곡선을 생성 할 수 있다.
1 단계(기본 매개 변수 측정)
9V로 설정된 전압 공급을 사용하여 모터를 언로드 하고 비접촉식 타코미터(예: 스트로브)를 사용하여 회전 속도를 측정한다. 이 무부하 조건에서 모터 전류를 측정한다. 전류 프로브는 작동 모터와 직렬로 저항을 추가하지 않기 때문에 이 측정에 이상적이다.
모터 샤프트에 연결된 작은 입자 브레이크와 같은 조정 가능한 토크로드를 사용하여 스톨(stall)이 발생하는 지점까지 모터의 토크로드를 증가시킨다. 스톨 상태에서 브레이크 토크와 모터 전류를 측정한다. 이 설명을 위한 가정은, 커플링이 모터에 부하를 주지 않으며 브레이크의 부하에 알 수 없는 마찰 구성요소가 포함되어 있지 않아야 한다.
이 시점에서 모터의 종단 저항(terminal resistance)을 측정하는 것도 유용하다. 모터 단자에 접촉하여 저항을 측정한다. 그런 다음 모터 샤프트를 돌려 다시 측정한다. 측정 값은 매우 서로 근접해야한다. 샤프트를 계속 돌려 최소 3 번 측정한다. 이렇게 하면, 정류자에서 접촉이 제일 약한 지점에서의 측정을 피하게 된다.
이제 측정한 값은 다음과 같다(가정):
• n0 = 무부하 속도
• I0 = 무부하 전류
• MH = 스톨 토크
• R = 단자 저항
2 단계(플롯 전류 vs. 토크 및 속도 vs. 토크)
가로 축의 모터 토크, 왼쪽 세로 축의 모터 속도 및 오른쪽 세로 축의 모터 전류를 나타내는 그래프를 준비한다. 1 단계의 측정 값을 기준으로 축의 배율을 조정한다. 그래프의 왼쪽 원점 (제로 토크 및 제로 전류)에서 오른쪽 수직 축의 스톨 전류 (스톨 토크 및 스톨 전류)까지 직선을 그린다.
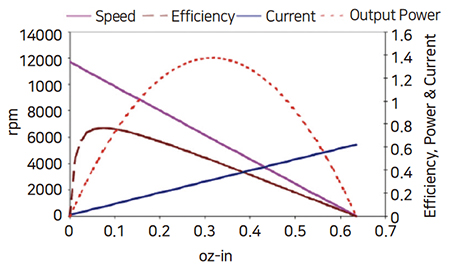
이 선은 모터 토크의 함수로서 모터 전류의 플롯을 나타낸다. 이 선의 기울기는 모터 전류와 모터 토크 사이의 관계에 대한 비례 상수이다 (단위 토크 당 전류 단위). 이 기울기의 역수는 모터의 토크 상수이다 (단위 전류 당 토크 단위). 결과 곡선은 그래프 1을 참조한다.
이 논의의 목적 상, 모터는 내부 마찰이 없는 것으로 가정 한다. 실제로, 모터 마찰 토크는 모터의 토크 상수 및 측정된 무부하 전류를 사용하여 결정한다. 토크 vs. 속도 라인 및 토크 vs. 전류 라인은 왼쪽 수직축이 아니라 계산된 마찰 토크와 동일한 수평 축의 오프셋에서 시작한다.
3 단계(플롯 파워 vs 토크 및 효율 vs 토크)
대부분의 경우, 토크 기능으로 전력 및 효율을 플로팅하기 위해 두 개의 추가 수직 축을 추가한다. 두 번째 왼쪽 세로 축은 일반적으로 효율성에 사용되고 두 번째 오른쪽 세로 축은 전력에 사용된다. 이러한 논의를 단순화하기 위해, 효율 vs. 토크 와 전력 vs. 토크는 속도 vs. 토크 와 전류 vs. 토크 플롯과는 별개의 두 번째 그래프에 도시 할 것이다.
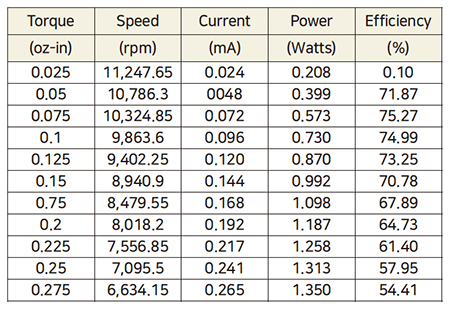
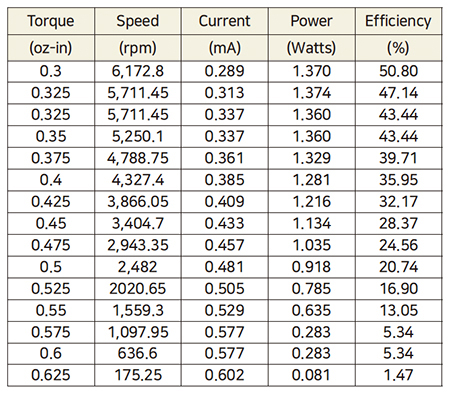
무 부하에서 스톨 토크까지 다양한 지점에서 모터의 기계적 동력 테이블을 구성g한다. 기계적 동력 출력은 단순히 장치에 대한 보정 계수를 가진 토크와 속도의 곱이므로 (기계적 동력 요구 사항 계산 참조) 속도 vs. 토크에 대해 이전에 플롯 된 선을 사용하여 동력을 계산할 수 있다. 모터 M2232U12G에 대한 계산표는 표 1을 참조한다. 각 계산 점을 그린다. 결과 곡선은 다음과 같은 포물선 곡선이다.
최대 기계적 동력은 스톨 토크의 약 절반에서 발생한다. 이 시점의 속도는 무부하 속도의 약 절반이 된다.
수치 계산
상대적으로 작은 크기의 아이언리스 코어, DC 모터의 경우 다양한 상황에서 모터의 동작을 제어하는 관계는 모터 자체의 물리적 법칙 및 특성에서 비롯 될 수 있다. Kirchoff의 전압 법칙은 ‘회로 루프에서 전위 증가의 합은 전위 감소의 합과 같다.’
DC 전원과 직렬로 연결된 DC 모터에 적용될 때 Kirchoff의 법칙은 ‘전원으로부터의 공칭 공급 전압은 전기자 권선의 저항과 모터에 의해 생성된 후면 EMF의 전압 강하의 합과 크기가 같다’:
 |
 |
 |
Vo = (I x R) + Ve,
Vo = 전원 공급 장치 (V)
I = 전류 (A)
R = 단자 저항 (Ohms)
Ve = Back EMF (V)
Ve = ω x Ke,
ω = 모터의 각속도
ke = 모터의 역기전력 상수
따라서 대체하면,
Vo = (I x R) + (ω x Ke)
모터의 역기전력 상수는 일반적으로 모터 제조업체에서 V/RPM 또는 mV/RPM으로 지정한다. 역기전력에 대해 의미 있는 값에 도달하려면, 지정된 역기전력 상수와 호환되는 단위로 모터 속도를 지정해야 한다.
모터 상수는 코일 디자인과 에어 갭에서 플럭스 라인의 강도와 방향에 따라 달라진다. 적절한 단위를 사용하면 정상적으로 지정된 3 개의 모터 상수(역기전력 상수, 토크 상수 및 속도 상수)가 같다는 것을 알 수 있지만, 일반적으로 허용되는 단위로 3 개의 상수를 지정하면 계산이 용이 해진다. 로터에 의해 생성된 토크는 전기자 권선의 전류에 정비례한다. 비례 상수는 모터의 토크 상수이다.
Mo = I x Km,
Mo = 로터에서 발생된 토크
Km = 모터 토크 상수
이 관계를 대체하면,
V = (M x R) / Km + (ω x Ke)
로터에서 발생하는 토크는 모터의 마찰 토크와 외부 기계적 하중으로 인한 저항 토크와 같다.
Mo = Ml + Mf,
Mf = 모터 마찰 토크
Ml = 부하 토크
일정한 전압이 모터 단자에 인가된다고 가정하면, 모터 속도는 마찰 토크와 부하 토크의 합에 정비례한다. 비례 상수는 토크 속도 곡선의 기울기이며 다음과 같이 계산할 수 있다.
Δn/ΔM = n0/MH,
MH = 스톨 토크
n0 = 무부하 속도
이 값을 도출하기 위한 대안은 속도 n을 구하는 것이다.
n = (V0 / Ke)-M / (Km x Ke)
M과 관련하여 양쪽을 구별하면 다음과 같은 결과가 나타난다.
Δn / ΔM = -R / (Km x Ke)
치수 분석을 사용하여 단위를 확인한 결과는 다음과 같다:
-Ohms/(oz-in/A) x (V/RPM) = -Ohm-A-RPM/V-oz-in = -RPM/oz-in
증가된 비틀림 하중의 함수로 속도 손실을 나타내는 음수 값이다.
계산 예
모터 1624T009S는 모터 단자에 9V를 적용하여 작동한다. 토크 부하는 0.2 oz-in이다. 결과 모터 속도, 모터 전류, 효율 및 기계적 출력을 찾아야 한다. 모터 데이터 시트에서 12 볼트에서 모터의 무부하 속도는 11,700rpm임을 알 수 있다. 토크 부하가 모터 샤프트에 연결되어 있지 않으면 모터가 이 속도로 작동한다.
부하 상태의 모터 속도는, 간단히 부하로 인한 속도 감소를 제외한 무부하에서의 속도이다. 모터 속도와 모터 토크 사이의 관계에 대한 비례 상수는 모터 무부하 속도를 스톨 토크로 나눈 토크 vs. 속도 곡선의 기울기이다. 이 예에서 0.2 oz-in 토크 부하로 인한 속도 감소는 다음과 같다.
0.2 oz-in x (11,700 rpm/.634 oz-in) = -3,690 rpm
부하상태에서의 속도는,
11,700 rpm - 3,690 rpm = 8,010 rpm
부하 상태의 모터 전류는 무부하 전류와 부하로 인한 전류의 합이다. 토크 부하에 대한 전류와 관련된 비례 상수는 토크 상수 (Km)이며, 이 경우 1.039 oz-in/A 이다. 이 경우 부하 토크는 0.2 oz-in 이며 부하로 인한 전류는 다음과 같아야 한다.
I = 0.2 oz-in x 1 amp/1.039 oz -in = 192 mA
총 모터 전류는 이 값과 모터 무부하 전류의 합이어야 한다. 데이터 시트에는 모터 무부하 전류가 60mA로 표시되어 있다. 따라서 총 전류는 다음과 같다.
192mA + 12mA = 204mA
모터의 기계적 출력(output power)은 단순히 모터 속도와 단위에 대한 보정 계수가 있는 토크 부하 (필요한 경우)의 곱이다. 따라서 이 애플리케이션에서 모터의 기계적 출력은 다음과 같다.
output power = 0.2 oz-in x 8,010 rpm x 0.00074 = 1.18 W
모터에 입력되는 기계적 전력(input power)은 적용된 전압과 총 모터 전류(Amps)의 곱이다. 이 애플리케이션에서,
input power = 9 V x 0.203 A = 1.82W
효율(efficiency)은 단순히 출력을 입력으로 나눈 것으로, 애플리케이션의 효율은 다음과 같다.
efficiency = 1.18 W /1.82 W = 0.65 = 65 %
열 계산
저항 R을 통해 흐르는 전류 I는 I2R의 열로 전력 손실(power loss)을 초래한다. DC 모터의 경우, 총 모터 전류의 제곱과 전기자 저항의 곱은 전기자 권선의 열로 인한 전력 손실이다. 예를 들어, 총 모터 전류가 0.203A 및 전기자 저항 14.5 Ohms 권선에서 열로 손실되는 전력은 다음과 같다.
power loss = (0.2032)2 x 14.5 = 0.59 W
코일의 I2R 손실로 인한 열은 모터 구성 요소를 통한 전도와 에어 갭의 공기 흐름에 의해 소산된다. 이 열을 쉽게 방출 할 수 있는 것은 모터 유형과 구성의 기능입니다. 모터 제조업체는 일반적으로 열 저항 값을 제공하여 모터가 열을 발산하는 능력을 나타낸다.
열 저항은 주어진 열 경로를 통한 열 통과에 대한 저항의 척도이다. 예를 들어, 큰 단면의 알루미늄 판은 열 저항이 매우 낮을 것이며, 공기 또는 진공에 대한 값은 상당히 높을 것이다. DC 모터의 경우 모터 와인딩에서 모터 케이스로의 열 경로가 있으며 모터 케이스와 모터 환경 (주변 공기 등) 사이에 두 번째 경로가 있다.
일부 모터 제조업체는 두 열 경로 각각에 대해 열 저항을 지정하고 다른 모터 제조업체는 모터의 총 열 저항으로 두 열의 합계만 지정한다. 열 저항 값은 단위 전력 손실당 온도 증가로 지정된다. 코일 (열원)의 총 I2R 손실에 열 저항을 곱하여 정상 상태 전기자 온도를 결정한다. 모터 (T)의 정상 상태 온도 증가는 다음과 같이 계산된다;
Tinc = I2R x (Rth1 + Rth2),
Tinc = 온도 상승
I = 모터 권선을 통한 전류
R = 모터 권선의 저항
Rh1 = 권선에서 케이스까지의 열 저항
Rh2 = 케이스에서 주변 열 저항
예를 들어, 모터 권선에서 전류가 0.203A, 전기자 저항이 14.5 Ohms, 권선간 열 저항이 8°C/W, 케이스 vs. 주변 열 저항으로 작동하는 1624E009S 모터 39°C/W 권선의 온도 증가는,
T = 0.2032 x 14.5 x (8+39) = 28°C
주변 공기 온도가 22°C라고 가정하면 모터 권선의 최종 온도는 50°C (= 22°+28°) 이다.
권선의 최종 온도가 정격 값을 초과하지 않는 것이 중요하다. 위에 주어진 예에서, 최대 허용 권선 온도는 100°C 이다. 계산된 권선 온도는 50° C에 불과함으로 이 용도에서는 모터 권선의 열 손상이 문제가 되지 않는다. 비슷한 계산을 사용하여 다른 종류의 질문에 대답 할 수 있다.
예를 들어, 애플리케이션에서는 모터가 가열에 의해 손상되지 않고 최대 토크로 작동해야 할 수 있다. 위에서 제시 한 예를 계속하려면 22°C의 주변 공기 온도에서 모터 1624E009S를 가능한 최대 토크로 구동해야 한다고 가정해보면, 설계자는 모터가 과열되지 않고 안전하게 제공 할 수 있는 토크 량을 알고 싶어한다.
모터 1624E009S에 대한 데이터 시트는 최대 권선 온도를 100°C로 지정한다. 주변 온도가 22°C이므로, 78°C의 로터 온도 증가는 허용된다. 모터의 총 열 저항은 47°C/W 이다. 열 저항의 역수를 취하고 이 값에 허용되는 온도 증가를 곱하면 모터의 최대 전력 손실(the maximum power dissipation)을 계산할 수 있다.
P = 78° x 1 W/47° = 1.66 W
I2R을 최대 전력 손실과 동일하게 설정하고 I를 해결하면 모터 권선에 허용되는 최대 연속 전류가 산출된다.
P = 1.66W = I2R
I2 = 1.66 W/14.5 ohms
I = 0.338 A
모터의 토크 상수는 1.86 oz-in/A이며 무부하 전류는 60 mA 이다. 따라서 유용한 토크를 생성하는데 사용할 수 있는 최대 전류는 0.530A (0.590-0.060)이며 사용 가능한 최대 토크 (M)는 다음과 같다.
M =0.327 A x 1.309 oz-in/A = 0.428 oz-in
모터 권선의 최대 허용 전류는 모터의 열 저항을 줄임으로써 증가할 수 있다. 로터 vs. 케이스 열 저항은 주로 모터 설계에 의해 고정된다. 방열판을 추가하여 케이스 vs. 대기 열 저항을 크게 줄일 수 있다.
일반적으로 모터를 프레임 워크 또는 섀시에 간단히 장착하는 방열판이 있다. 대형 DC 모터의 일부 제조업체는 재질의 금속판에 모터를 장착하여 열 저항을 지정한다. 이러한 저항 변화는 대형 기계에서는 중요하지만 일반적으로 소형 모터에서는 중요하지 않다.
자료 제공: FAULHABER(www.FAULHABER.com)


