


협동로봇을 위한 엔드 이펙터 선정시 고려사항
PHD
협동로봇(collaborative Robots)을 종종 '코봇(cobots)'이라고 한다. 코봇의 엔드 이펙터에 대해 구체적으로 논의하기 위해서는 먼저 코봇에 대한 명확한 정의가 필요하다.
협동이라는 단어의 간단한 정의는 ‘무언가를 생산하거나 창조하기 위해 누군가와 함께 협력하는 행위’다. 이것이 협동로봇 또는 코봇의 정확한 목적이다. 코봇은 일반적으로 동력과 힘을 제한한다. 로봇은 경로에서 비정상적인 힘을 느낄 수 있으며 힘의 관점에서 과부하를 느낄 때 정지하도록 프로그래밍 될 수 있다.
코봇은 넓은 표면에 충격이 가해지면 힘을 분산시키도록 설계됐다. 결과적으로, 코봇은 다양한 작업을 위해 작업자와 직접 협업하는 데 사용될 수 있으며, 추가 안전장치 없이 사람과 함께 작업할 수 있다.
코봇은 일반적으로 적응력이 뛰어나다. 플러그 앤 플레이 방식이기 때문이다. 즉, 사용자는 프로그래밍에 대한 많은 경험이 필요하지 않아도 장치를 효과적인 방법으로 적용할 수 있다. 코봇을 사용하고 있는 이유는 사람들과 함께 배치 할 수 있기 때문이며, 이외에도 프로그래밍이 매우 쉽고 빠른 가동 시간 및 큰 유연성을 지녔기 때문이다.
협동로봇과 작업을 수행하려면 몇 가지 유형의 엔드 이펙터가 있어야 한다. 이러한 엔드 이펙터는 진공 흡입컵, 그리퍼 및 기타 특수 공구를 포함한 다양한 형태로 제공된다. 진공 흡입컵은 일반적으로 평평한 부품을 픽킹하는 데 이상적이며, 정확한 위치 지정이 거의 필요 없다.
부품을 집어 올리는 이러한 방법은 상대적으로 비용이 저렴하다. 진공 흡입컵의 사용은 처리 부품의 무게와 로봇의 가 감속에 의해 제한된다. 부품 무게가 높을수록 가 감속 비율이 높아 부품을 떨어뜨릴 수 있다. 기계적 그리퍼는 높은 가 감속 및 무거운 부품에 더 적합하다.
 |
기계식 그리퍼는 로봇의 엔드 이펙터로써 정밀한 부품의 pick and place 제공에 사용된다. 이러한 그리퍼는 일반적으로 전동 또는 공압으로 구동한다. 전동 그리퍼는 jaw 이동거리가 길어 매우 유연하며 그것에 맞게 다양하게 프로그래밍 된다. 부품 크기와 모양이 정기적으로 변경되는 분야에 적합하다.
2개 jaw 외 3개 jaw 버전이 제공된다. 일부 전동 그리퍼 제조업체는 그리퍼 프로그래밍을 위해 협동로봇의 티치 펜던트에 설치되는 '앱'을 제공한다. 이들은 다양한 유형의 센서 및 jaw force를 제어할 수 있다.
작은 모터는 그리퍼의 무게를 가능한 한 낮게 유지하는 데 적용되지만, 그리퍼의 jaw force에는 한계가 있다. 기어 감속을 통해 더 큰 힘을 낼 수 있으며, 이로 인해 jaw가 열리고 닫히는 속도가 제한된다. 이는 코봇의 전체 사이클 시간에도 영향을 미친다. 그리퍼의 비용은 장치의 정교함에 따라 가격이 높아진다.
 |
전동 그리퍼의 프로그래밍 기능에 비해 공압 그리퍼는 간단한 개폐 jaw 위치를 제공한다. 코봇용 공압 그리퍼는 부품 크기와 모양이 비교적 일관된 분야에 이상적이다.
대부분의 경우 공압 그리퍼는 온보드 모터를 구성하지 않기 때문에 더 가볍다. 공압 그리퍼는 제공된 입력 공기 압력에 따라 더 높은 그립힘을 제공할 수 있다. 그리퍼의 대부분은 jaw 연장에 대한 툴링없이 제공된다. 이를 통해 사용자는 툴링을 생성하고 처리되는 부품의 모양을 준수하거나 캡슐화 할 수 있다.
이 툴링은 제작이 쉽고 오늘날의 최신 3D프린터를 사용해 만들 수 있다. jaw 툴링으로 부품을 캡슐화함으로써 그리퍼는 더 낮은 압력에서 작동할 수 있다. 이러한 협업 환경에서 코봇을 사용하면 더 이상적이다. 압력이 낮을수록 힘이 적고 부상의 위험이 줄어든다. 많은 협동로봇은 사람과의 협업 환경 측면보다는 사용의 용이성으로 적용된다.
이 경우, 공압 그리퍼는 고압에서 작동함으로 더 높은 그립힘 생성과 작고 가벼운 그리퍼 사용이 가능하다. 이는 코봇의 총 페이로드에 긍정적인 영향을 미친다. 공압 그리퍼의 비용은 일반적으로 전동 그리퍼 보다 훨씬 저렴하다.
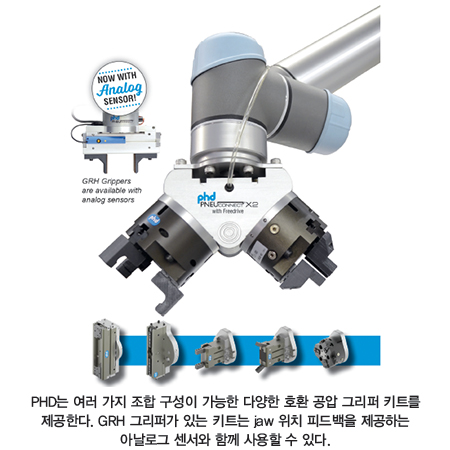
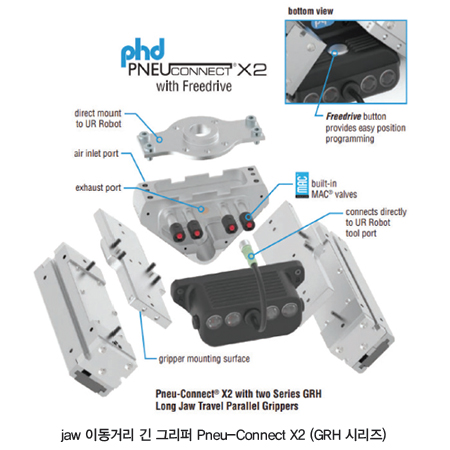
공압 그리퍼는 협동로봇에서 이상적이고 비용 효과적인 엔드 이펙터로써 다양한 애플리케이션 분야가 있다. 이중 그리퍼 시스템을 추가하면 두 부품을 한 번에 처리하여 속도를 크게 줄일 수 있다. 또한, 이러한 공압 그리퍼 중 일부는 jae 위치 피드백을 제공하는 아날로그 감지 기능과 결합 될 수 있다.
한 예로써 대량의 고품질 사출 성형 제품을 생산하는 플라스틱 제조업체의 경우, 금형에서 부품을 꺼내 컨베이어에 배치하는 것보다 부품을 pick and place 하는 것을 선호한다. 이 부품은 크기와 모양이 거의 유사하다. 프로그래밍의 용이성과 다음 프로세스 진행을 위해 부품을 행으로 배치해야 함으로 협동로봇이 선택됐다.
이 경우, 플라스틱 제조업체는 접촉 센서 또는 그리퍼의 jaw 위치와 이동을 위한 프로그램이 필요하지 않았다. 코봇에서 공압 그리퍼를 사용하면 공정 자동화에 필요한 비용을 절약 할 수 있다.
협동로봇을 위한 엔드 이펙터를 선택할 때, 관련된 모든 요소의 무게를 측정해야 한다. 부품 무게, 속도, 요구되는 정확도, 환경 및 부품 크기 그리고 모양의 차이가 모두 고려해야 한다. 그래야 가장 비용 효율적이며 최상의 공압 그리퍼를 선택할 수 있다.
자료 제공: phd(www.phd.com)


