


Allied Motion 센서리스 드라이브 기술 정류(Commutation) 이해
㈜씨앤에스시스템
전기 모터의 토크는 회전자와 고정자에서 두 자기장 사이의 상호 작용의 결과다. 토크를 생성하기 위해 모터를 통해 전류를 순차적으로 제어하는 것을 ‘정류’라고 한다. 이를 위해 DPFlex는 위치 감지를 위해 모터의 역기전력(back-EMF)에 의존하는 센서리스 6단계(사다리꼴) 정류 방법을 사용한다.
6단계(사다리꼴) 정류
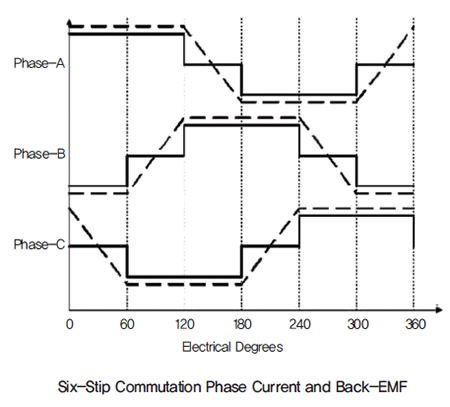
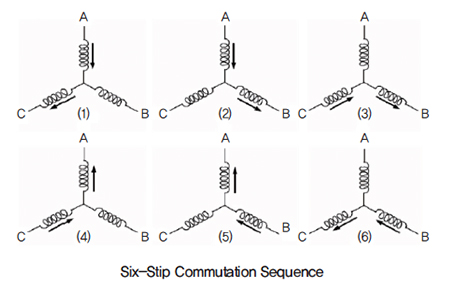
주어진 시간에 DC 소스에 의해 전원이 공급되는 3개의 고정자 코일 중 2개의 위상만 있다. 한 번의 전기 사이클 또는 자기장 회전을 완료하기 위해 모든 위상에 4번 전원이 공급된다(양극에서 2회, 음극에서 다른 2회). BLDC 모터는 각 360도 전기 사이클마다 60도씩 6단계씩 정류된다.
한 단계에서 다음 단계로의 전환은 이산이기 때문에 필드의 파형은 사다리꼴 모양이다.
6단계 정류는 간단하며 여러 종류의 BLDC 모터에 사용할 수 있다. 이 방법의 단순성과 효율성은 고속에서 정류를 위한 매력적인 선택이다.
 |
센서리스 6단계 정류
모터의 샤프트가 충분히 빠르게 회전하면 고정자 권선을 연결하는 시변 자속으로 인한 유도 역기전력 전압을 드라이브로 측정할 수 있다. 이 자속은 로터의 영구 자석에서 생성되며 이 정보를 사용하여 다른 위치 피드백 정보없이 모터를 정류할 수 있다. 이것이 ‘센서리스’라는 용어의 의미이다.
6단계 정류 동안 통전 코일은 최대 발생 전자기 토크를 생성한다. WYE 연결 모터의 경우 세 번째 코일 역기전력 전압은 위상 터미널에서 측정할 수 있다. 3개의 코일 각각은 120 전기도에 대해 통전(ON)된 다음 60 전기도에 대해 통전(OFF)된다. 이 패턴은 180도마다 반복되며 전류는 각 180도 세그먼트에서 방향이 전환된다.
 |
OFF 상태에서 유도된 역기전력(back-EMF) 전압은 위상이 꺼진 시간 동안 극성 반전이 생긴다. 바이어스 전압은 WYE 연결의 중성점 전압이다. 이상적으로, 코일을 가로 지르는 유도된 역기전력이 극성 반전을 겪기 때문에 드라이브는 코일을 차단해야한다.
그런 다음 코일에 전원을 공급해야한다. 전압이 극성을 변경하면 해당 코일이 토크 생성에 기여할 수 있다. 이를 위해 컨트롤러는 해당 위상의 전류가 0으로 떨어지면 OFF 위상의 전압을 샘플링한다. 로터 플럭스가 적절한 극성의 역기전력을 생성하고 있음을 감지하면, 이 전압 반전 프로세스를 시작한 코일을 차단하고 이 프로세스를 완료한 코일에 전원을 공급한다.
드라이브는 모터의 물리적 특성을 사용하여 전환 시간이 적절한 시기를 평가한다. 모터의 역기전력(back-EMF) 상수(Ke)는 극(Pole)당 플럭스 양을 계산하는 데 사용된다. 유도된 역기전력 전압을 OFF 단계에서 통합하고 적절한 양의 플럭스가 누적될 때까지 기다리면 드라이브가 적절한 시간에 정류할 수 있다. Ke는 일정하기 때문에 속도에 독립적이므로 모터의 역기전력을 드라이브가 감지할 수 있는 모든 속도에 적용할 수 있다.
센서리스 기동(Startup)
유도된 역기전력(back-EMF)은 속도에 비례하기 때문에 센서리스 컨트롤러는 모터를 기동하고 역기전력(back-EMF) 전압을 감지할 수 있을 만큼 충분히 높은 속도로 가속하기 위해 Stall 에서 로터 위치를 찾는 수단이 필요하다.
센서리스 제어 알고리즘의 가장 큰 장애물은 기동(Startup)이다. 종래의 방법은 모터가 와인딩을 통해 전류를 구동하여 적절한 모터 기동을 보장하기 위해 로터를 아는 위치로 강제로 움직였다. 이로 인해 실제로 원하는 방향과 반대 방향으로 최대 180도의 모터 회전이 발생할 수 있으며 또한 로터의 방향을 정하는 데 필요한 전류는 모터의 관성 및 마찰 부하에 따라 다르다.
 |
모터 방향의 초기 전류가 너무 높으면 시스템에 오버 슈트 및 oscillation이 발생할 수 있다. 전류가 너무 낮으면 모터가 전혀 기동되지 않을 수 있으며 이러한 시스템은 시스템 부하 조건에 따라 견고하지 않다.
보다 발전된 방법은 모터 위상 포화 인덕턴스 변화에 따라 로터 위치를 결정한다. 드라이브는 모터 위상을 포화 상태로 유도하는 6개의 짧은 반대 전류 펄스를 생성한다. 드라이브는 각 페이즈(Phase)에서 포화 인덕턴스 변화 기준으로 모터 회전자 위치를 계산한다.
Allied Motion은 이 절차를 Ping 방법이라고 한다. 전류 펄스가 짧고 반대 순서이므로 로터는 초기 핑 기간 동안 정지 상태를 유지한다. 대부분의 경우, 역기전력 정류 알고리즘에 대한 다음 정류 섹터 변경 전에 모터가 충분한 속도에 도달한다.
몇몇 경우에, 일반적으로 모터의 부하가 매우 무거운 경우, 모터가 역기전력(back-EMF) 정류 임계 값 미만의 저속으로 회전하는 동안 핑 프로세스가 반복된다. 낮은 모터 속도에서 섹터 전이 사이의 Ping 시간에 대해서는 무시할 수 있다. Ping 방법은 모터 부하 조건과 무관한 단방향 모터 기동을 보장하며 따라서 시스템은 시스템 부하 조건에 대해 견고하다.
 |
Allied-Motion DPFlex II의 주요기능 및 장점
•DPFlex 센서리스 제어로 성능 저하없이 배선 복잡성 및 비용 절감
•브러시리스 모터에서 최대 150,000 RPM의 델타 또는 와이 연결 구동
•광범위한 모터를 구동하기 위해 최대 48V 및 30A 피크(1200W 출력 전력) 출력
•광범위한 20:1 속도 제어 범위
•열 과부하를 포함한 대부분의 결함에 대한 완벽한 보호
DPFlex II의 특허 기술은 정지 상태에서 모터 회전자 위치를 감지하여 회전자가 움직이지 않고 부하 상태에서도 안정적인 시작을 가능하게 한다. 결과적으로 센서 모터 드라이브와 비교하여 비용을 절감하면서 강력하고 안정적인 모터 작동이 가능하다. DPFlex II는 기존 홀 정류 드라이브의 성능을 능가하는 수준을 자랑한다.
DPFlex II의 사용으로 혜택을 볼 수 있는 응용 분야는 펌프, 고속 컴프레서, 의료용 핸드 피스, 팬 및 송풍기, 인공호흡기, 원심 분리기, 컨베이어, 가변 속도 스캐너 및 유사한 속도/토크 제어 장비가 포함된다.
Allied Motion은 DPFlex II를 위한 무료 DP.D™ Windows 기반 소프트웨어를 제공한다. 이 소프트웨어는 모터에 대한 최적의 전류 루프 설정을 자동 계산하고 드라이브의 입력 및 출력을 쉽게 설정할 수 있도록 하며 시스템 레지스터 데이터를 실시간으로 기록할 수 있는 4채널 오실로스코프 도구를 제공한다.


