


3스텝 - 풀 스테핑, 하프 스테핑, 64x 마이크로 스테핑 사용법
Lin Engineering
공정한 비교와 분석
스텝 모터 사용자는 스테퍼 모터 애플리케이션에서 마이크로 스테핑을 사용할지 여부에 대해 고민한다. ‘어떤 영향을 미치며 어떻게 이득을 얻을 수 있을까?’라고 말이다.
이를 위해서는 비교 분석에서 스텝 분해능과 토크 사이의 관계를 이해해야 한다. 이 분석을 위해 가장 자주 사용되는 3가지 스텝의 분해능 즉, 풀 스테핑, 하프 스테핑 그리고 64x 마이크로 스테핑에 대해 살펴본다.
마이크로 스테핑과 토크의 관계를 이해하기 위해 먼저 기본적으로 마이크로 스테핑을 알아야 한다.
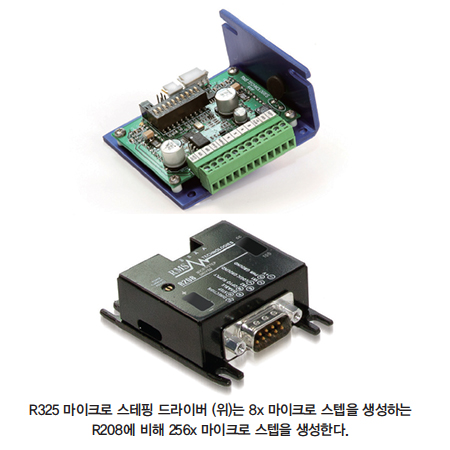
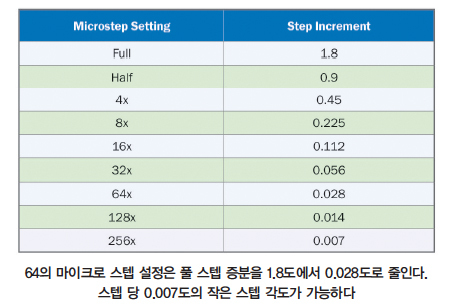
일반적으로 스텝 모터는 풀 스텝(full step)당 1.8도 이동한다. Lin Engineering의 R325와 같은 드라이버는 스테퍼의 A 및 B 위상 모두에 다른 양의 전류를 전송하여 여러 증분(increments)으로 모터를 보다 미세하게 움직일 수 있다. 이러한 작은 증분을 마이크로 스테핑이라고 한다.
예를 들어, 하프 스텝핑(half stepping)으로 드라이버를 설정하면 일반적인 1.8도 모터가 펄스 당 0.9도로 이동한다. 또한, 드라이버는 모터를 스텝 당 0.007도 정도로 작은 스텝 각으로 모터를 움직이기 위해 전류를 서로 다른 크기로 나눈다.
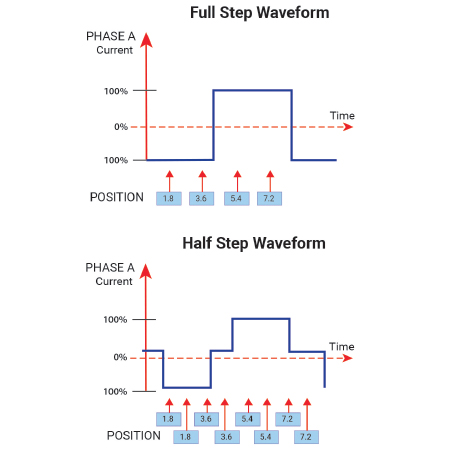
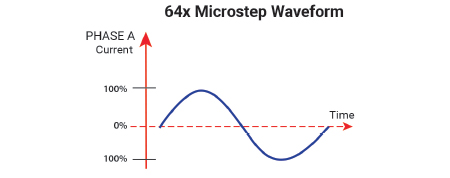
드라이버의 파형을 보면 드라이버가 모터 위상에 제공하는 서로 다른 크기의 전류가 표시된다. 전류는 입력 전원의 주요 형태 중 하나로써 입력은 출력과 같기 때문에 모터에 더 많은 전류가 흐르면 더 많은 출력이 생성된다.
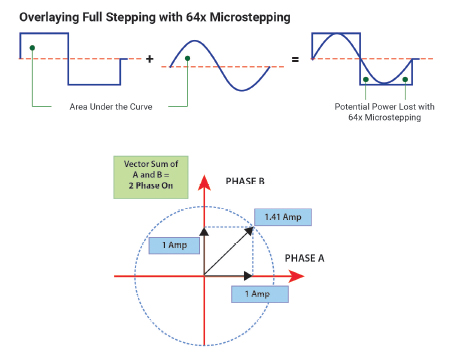
파형 곡선 아래의 영역은 얼마나 많은 잠재적 출력 전력을 얻을 수 있는지 식별한다. 따라서 파형의 겹침은 다른 스텝 분해능을 사용할 때 더 많은 출력이 생성되는 것을 알 수 있다.
 |
 |
풀 스텝 곡선 아래 면적은 64x 마이크로 스테핑 곡선 아래 면적보다 크다. 따라서 64x 마이크로 스테핑 모드에 비해 풀 스텝 모드에서 작동할 때 더 많은 출력 전력을 얻을 수 있다.
이 기본 지식을 통해 스텝 분해능을 변경하여 얼마나 많은 토크를 실제로 얻을 수 있는지 의문을 가질 수 있다. 풀 스텝, 하프 스텝 및 64x 마이크로 스텝(microstep)을 공정하게 비교하려면 동일한 양의 전력을 사용해야 한다.
특정 단계 분해능에서는 입력 전류와 평균 출력 전류가 다르다. 먼저 차이점이 무엇인지 확인한 다음 동일한 양의 출력 전류와 같은 3 스텝 분해능의 값을 모두 알아본다.
 |
풀 스테핑
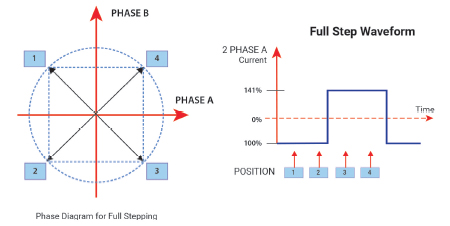
풀 스테핑 중 마이크로 스테핑은 두 위상이 항상 ON 이어서 위상 전류보다 1.4배 더 많은 전류 벡터 합계를 생성한다. 1A/Phase 정격 모터의 경우 드라이버는 실제로 1.4A의 전체 전류를 생성한다. A와 B가 모두 통전되어 있거나 ON 이면, 모두 함께 1.41 A의 벡터 합을 만든다.
하프 스테핑
하프 스테핑 동안 1A/Phase 등급의 모터는 실제로 1.2A의 평균 전류를 출력한다. 50%의 시간 동안, 모터는 하나의 위상을 가질 것이고, 50%의 시간 동안 모터는 2개의 위상을 가질 것이다.
 |
64x 마이크로 스테핑
마지막으로 64x 마이크로 스테핑을 살펴보면 1.4A는 1A/상이 주어 졌을 때 모터가 받는 평균 전류량이다. 하나 또는 두 개의 위상이 있는지 여부에 관계없이 위상 A와 위상 B의 벡터 합은 항상 1.4A이다.
풀 스텝, 하프 스텝 및 64x 마이크로 스텝을 정확하게 비교하려면 모든 테스트에서 동일한 양의 평균 전류가 생성되도록 해야 한다. 풀 스텝과 64x 마이크로 스텝 파형을 겹칠 것으로 예상했듯이, 풀 스테핑 출력은 64x 마이크로 스테핑보다 더 많은 토크를 출력한다.
전체적으로, 풀 스테핑은 하프 스텝 또는 64x 마이크로 스텝보다 약 8%에서 10% 더 많은 토크를 출력한다. 낮은 속도에서는 하프 스탭과 64x 마이크로 스텝 사이에 차이가 거의 없다. 더 빠른 속도에서 64x 마이크로 스텝은 절반 스테핑보다 약 10% 이상 더 잘 수행한다.
 |
 |
더 많은 토크를 얻기 위해 풀 스테핑을 선택하면 희생이 필요하다. 풀 또는 하프 스텝 동안 모터가 스텝 당 이동해야 하는 거리가 더 길어 진동이 많이 발생하기 때문에 64x 마이크로 스테핑에 비해 모션의 부드러움이 풀 또는 하프 스텝에서 줄어든다. 스탭이 고르지 않지만 위치의 정확도는 높다.
마이크로 스테핑 동안, 모터는 많은 작은 스텝으로 움직여야 한다. 모터가 이러한 작은 스텝을 강제로 수행하면 정확도가 떨어지지만 스텝이 너무 작아서 모터의 전체 모션이 더 부드러워진다. 모든 애플리케이션에서 프로젝트의 요구를 충족시키기 위해 여전히 선택을 해야 하지만, 최소한 마이크로 스테핑과 토크의 관계를 알아야 한다.
올바른 절충
올바른 토크 vs 작동의 절충을 선택하는 프로세스는 마이크로 스텝 설정이 가능한 모든 드라이버로 수행 할 수 있다. 일부 드라이버에는 풀 스텝, 하프 스텝, 4x, 8x, 64x 등이 없을 수도 있다.
그러나 스텝 모터에서는 부드러운 동작이 매우 중요하므로 대부분의 최신 드라이버에는 이 기능이 있다.
마이크로 스텝핑 vs 풀 스텝을 선택하는 것은 초기 프로그래밍을 통해 이루어지므로, 애플리케이션에 적합한 성능 절충은 간단하다.
자료 제공: Lin Engineering(www.linengineering.com)


