


엔코더의 다양한 장착 방법과 효율적 응용 방안
DYNAPAR
애플리케이션에 가장 적합한 엔코더를 선택할 때 공간, 환경, 기계적 요소를 반드시 고려해야 한다.
엔코더는 복잡한 폐 루프 피드백 시스템에서의 물리적인 작은 구성 요소다. 이를 통해 제조업체가 품질이 좋은 부품을 만들거나 물체를 A지점에서 B지점으로 빠르고 부드럽게 움직일 수 있도록 한다.
제조 시스템을 주요 물리적 구성 요소로 분류하면 모터와 드라이브 또는 증폭기와 브레이크 그리고 엔코더가 포함된다.
엔코더의 다양한 장착 방법과 해당 애플리케이션에는 어떤 이점이 있는지 설명한다.
엔코더 장착 유형
엔코더는 정확한 속도와 위치 제어를 위해 드라이브에 피드백을 제공하는 모션 제어 시스템의 구성 요소이다. 적절한 엔코더를 선택하려면 환경, 전기, 기계적 요소를 고려해야 하며 애플리케이션 요구 사항에 따라 크게 달라진다.
엔코더는 유형에 따라 모션 제어 시스템에 통합되거나 장착되는 방식이 결정된다. 엔코더 장착 유형은 일반적으로 샤프트, 중공 샤프트, 허브 샤프트 및 베어링리스(bearingless)로 분류된다. 유형에 맞게 엔코더를 장착하면 수명과 성능이 최적화된다.
커플링 또는 벨트 구동식 마운팅
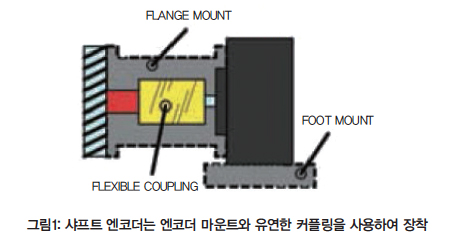
Dynapar의 인크리멘털 HC25 또는 앱솔루트 AI25와 같은 샤프트 형 엔코더를 사용하려면 엔코더 마운트와 유연한 커플링(그림1 참조)의 두 가지 특수 인터페이스를 올바르게 장착해야 한다.
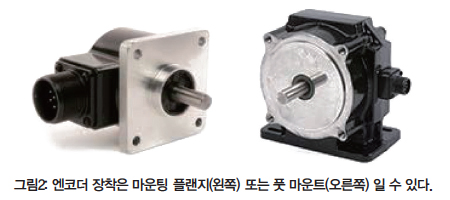
엔코더 마운트는 일반적으로 고정된 표면(일반적으로 브래킷 또는 어댑터)에 엔코더를 장착하는데 사용하는 마운팅 플랜지 또는 풋 마운트(그림2 참조)가 있다. 플렉시블 커플링은 고정 나사를 사용하여 엔코더 샤프트를 모터 또는 종동 샤프트에 직접 연결하는데 사용되며, 모터 샤프트의 충격, 진동과 움직임으로부터 격리된다.
 |
 |
이 장착 구성은 일반적으로 중공형이나 허브 샤프트형 엔코더가 없는 경우에 또는 엔코더가 기존의 비표준 모터와 일치하거나 표준 엔코더를 위해서 샤프트 이동이 너무 힘든 경우에 사용된다.
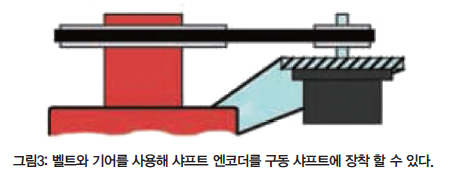
샤프트형 엔코더는 벨트로 구동 샤프트에 인터페이스 할 수도 있다.(그림3 참조). 이 구성은 구동 샤프트가 커플링하기에 너무 크거나 애플리케이션에 공간 제약이 있고 엔코더를 구동 샤프트와 정렬하여 장착할 수 없을 때 사용된다.
 |
유연한 커플링을 통해 엔코더를 장착하면 몇 가지 장점이 있다. 이 장착 방법을 사용하면 일반적으로 모터와 전기적으로 절연된다. 전기적 절연이 존재하지 않는 경우는 모터로 공급되거나 모터에 의해 생성되는 고전류에 의해 노이즈가 발생한다. 이 경우 엔코더는 취약해진다. 만약 전기적 노이즈가 있는 경우 엔코더 출력에 펄스가 누락 및 추가되거나 엔코더가 손상될 수 있다.
기계적 절연도 이점이다. 유연한 커플링은 샤프트의 움직임을 흡수하고 샤프트 오정렬을 보상할 수 있다. 따라서 구형 모터 또는 높은 충격과 진동이 있는 애플리케이션에 사용하는 모터에도 설치할 수 있다. 가장 큰 단점은 엔코더를 샤프트에 맞춰 장착하려면 공간을 추가해야 한다는 것이다.
브래킷과 커플링 내의 샤프트 간격 그리고 엔코더 하우징을 고려할 때 엔코더 커플링을 모터 샤프트에 맞춰 최대 7인치까지 추가 할 수 있다. 엔코더를 커플 링하면 설치가 더욱 복잡해진다. 커플링 재료가 찢어 지거나 파손되는 것을 방지하기 위해 엔코더와 구동 샤프트를 조심스럽게 정렬해야 한다.
마찬가지로 벨트와 기어를 사용해 엔코더를 장착하려면 추가 기계식 하드웨어로 인해 시스템 비용과 복잡성이 발생한다.
직접 장착
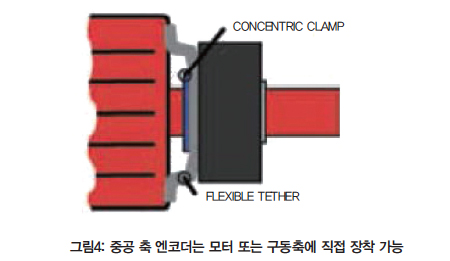
Dynapar의 증분형 HS35R과 같은 중공 축 엔코더는 모터 샤프트에 직접 장착하고 동심 클램프를 사용하여 부착 할 수 있다. 이 마운팅 구성에서 유연한 고정끈 또는 토크 암으로 모터 면 또는 고정된 물체에 부착하여 엔코더 본체가 샤프트와 함께 회전하는 것을 방지할 수 있다.(그림4 참조)
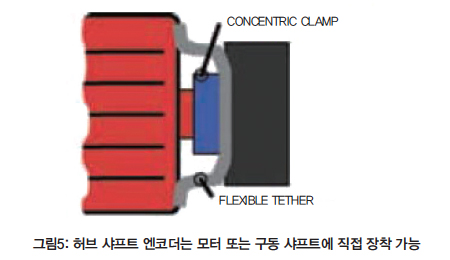
모터 샤프트가 엔코더를 통해 확장되지 않는 것을 제외하고는 Dynapar의 HSD25와 같은 허브 샤프트 엔코더를 사용하여 직접 장착 할 수도 있다.(그림5 참조)
이 장착 구성에서는 엔코더를 모터 샤프트 전류로부터 보호하는 것이 중요하다. 이는 플라스틱 슬리브를 사용하거나 모터와 엔코더 샤프트 사이에 삽입물을 사용하여 중공 또는 허브 샤프트 엔코더의 샤프트를 분리함으로 달성된다. 인서트를 사용할 수 없는 경우 엔코더는 샤프트 전류 솔루션 또는 다른 샤프트 접지 키트 액세서리에 모터를 사용해야 한다.
 |
 |
직접 장착 구성을 사용하면 몇 가지 장점이 있다. 모터의 샤프트 크기를 중공 또는 허브 샤프트 엔코더 구멍(또는 샤프트) 크기와 일치시켜 모터에 적합한 엔코더를 선택하면 더 쉽다. 직접 마운팅은 커플링이 필요 없고 엔코더와 관련하여 모터 샤프트 정렬이 필요하지 않다. 슬롯형 고정끈을 사용하여 모터 샤프트 중심에서 다양한 반경에 마운팅 할 수 있으므로 설치가 더 간단하다.
엔코더 인서트 및 스프링 고정끈도 엔코더 베어링의 수명을 연장 할 수 있는 설계 요소인 엔코더를 모터 샤프트 전류에서 분리하고 급격한 샤프트 이동을 흡수하므로 커플링 마운팅보다 마운팅을 더욱 견고하게 해준다.
허브 샤프트 엔코더는 엔코더를 올바르게 배치하기 위해 정확한 샤프트 길이가 필요하다. 엔코더 뒷면에 개구부가 없기 때문에 향상된 밀봉 기능을 제공한다.
직접 장착은 구동 샤프트와 접촉하는 엔코더의 넓은 영역이 있기 때문에 엔코더 전자 장치의 노출을 증가시킴으로 개선된 밀봉이 필요하다.
링 또는 C면 장착
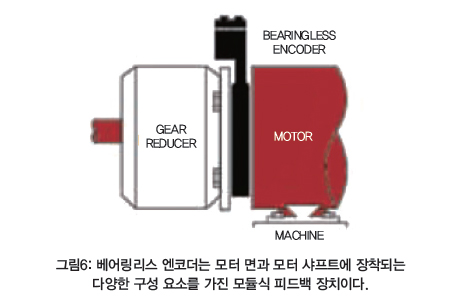
링 또는 C면 마운팅은 Dynapar의 증분형 RIM Tach 8500 Nex Gen과 같은 베어링리스 엔코더를 사용할 때 적용된다. 베어링리스 엔코더는 모듈식 설계로 구성되어 있다. 엔코더 하우징은 하나 또는 여러 개의 센서 모듈과 마그네틱 휠로 구성된다. 엔코더 하우징은 NEMA 또는 IEC 표준을 준수하는 파일럿 치수를 사용한다. 모터의 드라이브 또는 액세서리 엔드의 모터면에 장착된다. 휠은 모터 샤프트에 삽입되고 하우징에 내장된 센서와 정렬되어 제자리에 고정된다.(그림 6 참조)
 |
마운팅 구성은 최대의 안정성을 요구하는 애플리케이션을 위해 더욱 견고한 디자인을 제공한다. 휠과 센서 사이에 기계적 연결이 없으면 잠재적인 고장 지점을 제거하고 센서에 전자 장치를 장착 할 수 있다. 이는 일련의 커넥터 및 샤프트 개스킷의 무결성에 의존하는 직접 장착형 엔코더보다 개선된 것이다.
링 마운팅의 또 다른 장점은 모터가 엔코더 베어링의 기능을 수행 할 수 있어 시스템에서 중요한 고장 요소를 제거한다는 것이다. 베어링리스 엔코더는 모터 샤프트를 따라 더 적은 공간을 차지하며 모터 면에 직접 장착된다.
링 장착 구성에서 중요한 고려 사항은 센서에 대한 휠의 정렬이다. 센서는 공장에서 정렬되므로 커플링 또는 직접 장착형 엔코더에 영향을 미치지 않는다. 신호의 품질은 전적으로 엔코더 휠을 올바르게 정렬 할 수 있는 조립자의 능력에 달려 있다. RIM Tach 및 SLIM Tach 제품 군에서 발견되는 Dynapar의 새로운 자석 기술은 이제 최대 0.250”축 방향 여유를 제공하여 보다 수월하게 설치할 수 있다.
요약
엔코더 마운팅 구성과 관련해서 완벽한 솔루션이 없다. 주어진 애플리케이션에 가장 적합한 솔루션도 없다. 커플링과 다이렉트 그리고 링 마운팅은 폐루프 피드백 애플리케이션에 사용 가능한 기본 마운팅 옵션이다. 이들은 모두 설치 환경과 모터 수명, 그리고 각 애플리케이션의 장착 요구를 수용할 수 있다.
자료 제공: DYNAPAR(www.dynapar.com)


