


모터와 드라이브를 최상으로 조합하기 위한 스마트 사이징 소프트웨어 사용 방법
Nippon Pulse Motor
리니어 모션 시스템을 설계할 때 가장 효과적인 방법은 기계 설계에 필요한 힘과 속도, 가속도를 제공하는 모터와 드라이브를 최상으로 조합하는 것이다. 그러나 가장 간과되는 사항이기도 하다. 엔지니어는 모터를 선택하고 그것에 맞춰 시스템을 설계한다. 이 접근법으로 애플리케이션에 모터의 크기가 맞지 않아 초기 구입 비용과 유지 보수, 에너지 비용 등의 시스템 비용이 발생한다.
리니어 샤프트 모터는 고유한 특성 덕분에 다른 리니어 모터와 다른 용도로 사용할 수 있다. 그뿐만 아니라 리니어 샤프트 모터는 크기를 간단히 조정할 수도 있다.
Nippon Pulse America는 기계 설계에 적합한 모터와 드라이브 조합을 선택하도록 NPA 스마트 사이징 소프트웨어를 제공한다.
NPA 스마트 사이징 소프트웨어는 복잡한 모션 시스템의 프로세스와 계산을 이해하는 데 도움이 되며 수행하는 단계는 다음과 같다.
1단계: 작동 조건과 모션 프로파일 정의
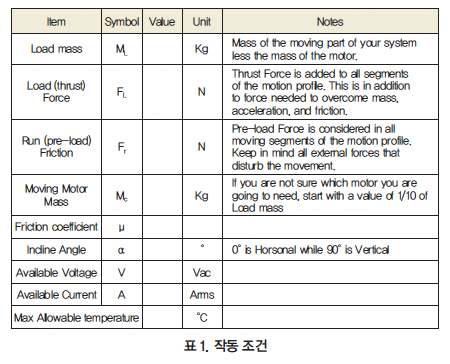
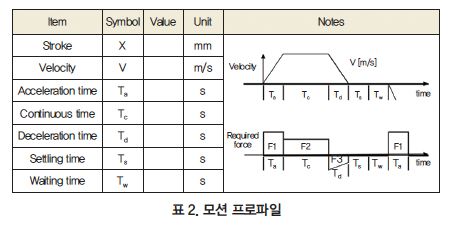
리니어 모션 시스템의 크기를 조정하기 위해 우선 기본 시스템 작동 조건을 정의해야 한다. 여기에는 이동할 하중(하중, 테이블, 엔코더, 외부 하중, 마찰 계수)과 사용 전력(전류, 전압), 환경 문제(온도, 물)가 포함된다. 다음 단계는 시스템이 어떤 동작을 하는지(스트로크, 속도, 시간)를 정의하는 것이다. 아래와 유사한 양식은 정보를 수집하는 데 유용하다.
하중 조건
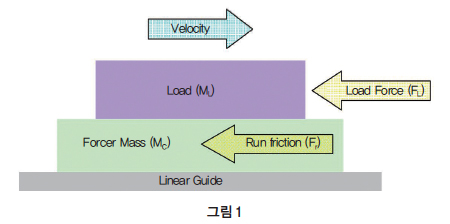
애플리케이션의 크기를 조정할 때 부하(ML) 이상 값을 고려해야 한다. 그림 1은 하중 계산에 도움이 된다.
 |
 |
 |
마찰력(Fr)
리니어 가이드의 예압(마찰 하중)과 케이블 캐리어의 운동 저항력, 양방향으로 동등한 외부 감쇠력(예: 물이나 가스 충격으로 잠긴 시스템)은 마찰력(Fr)에 포함되며 하중으로 취급된다.
하중(FL)
움직이는 방향에 저항하는 힘과 그 외 방향(예: 스프링)에 저항하는 힘, 모터가 물체에 가하는 힘(예: 하중을 밀기 위한 힘)은 하중(FL)에 포함돼야 한다. 유일한 예외 사항은 중력이다.
움직이는 질량(MC)
움직이는 포서(forcer) 설계에서 포서는 질량을 가진다. 움직이는 샤프트 설계에서도 샤프트는 질량을 가진다. 어떤 리니어 샤프트 모터가 필요한지 확실하지 않으면 초기 계산 시 하중의 1/10을 질량(MC) 값으로 사용하는 것이 좋다.
모션 프로파일
세 가지 일반적인 모션 프로파일이 있다.
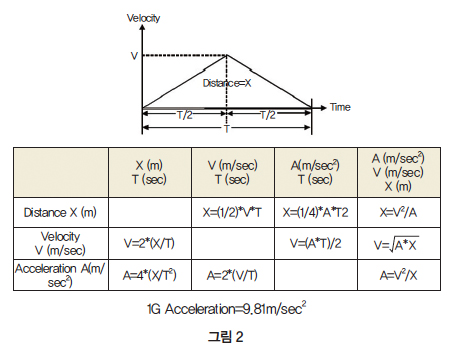
•삼각형 프로필 1/2, 1/2
빠르게 가속했다가 원래의 속도나 0으로 감속하고, 휴지 시간 후 필요에 따라 프로세스를 반복한다. 간단하며 픽 앤 플레이스와 같은 애플리케이션에서 일반적이다.
 |
•사다리꼴 프로필
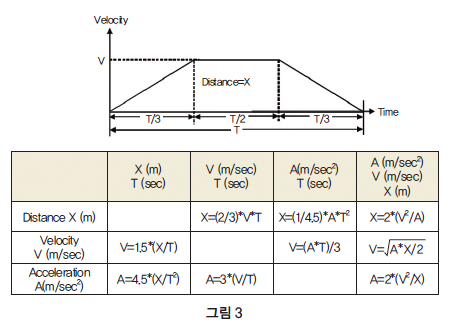
일정한 속도로 가속하고 이동한 다음 원래의 속도나 0으로 다시 감속한다. 스캐닝 검사와 같은 애플리케이션에서 적용된다.
1/3 사다리꼴 프로파일 1/3, 1/3, 1/3
 |
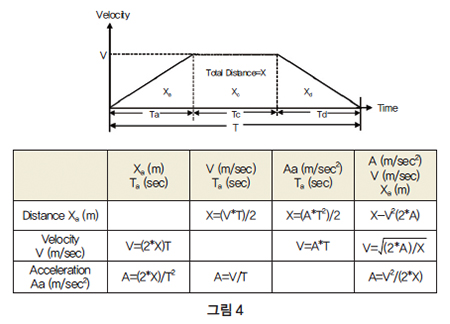
가변 사다리꼴 프로파일
 |
다음 공식으로 총 이동 거리를 계산한다.
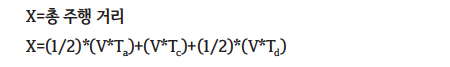 |
안정과 대기 시간(Settling and Waiting time)
모션 프로파일에서 일시 정지 시간의 총량은 대기 시간(TW)에 안정 시간(TS)을 더한 것이다. 대기 시간은 부하가 이동하지 않는 시간의 양이며, 정착은 부하가 움직이지 않는 데 걸리는 시간이다.
서보 기반 시스템에서 실제 모터(부하) 이동은 컨트롤러의 지시된 작동보다 지연된다.
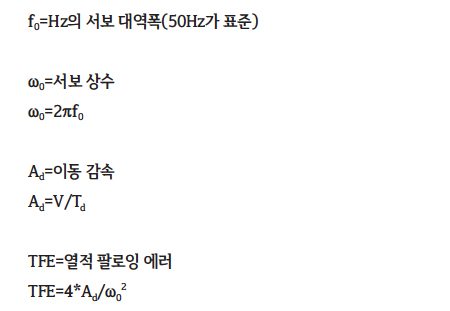
지체된 거리를 TFE(Thermal Following Error)라고 한다. 모터(부하)가 TFE 위치에서 원하는 위치로, 지정된 오류 범위 내로 이동하는 데 걸리는 시간을 안정 시간(TS)이라고 한다.
먼저 TFE가 얼마나 큰지를 알아내야 한다. 주로 서보 대역폭이나 감속과 관련 있다.
 |
다음으로 안정을 위한 오차 대역(error band)을 정의한다. 여기에서는 비례 서보 루프가 마찰 때문에 모터를 움직일 수 없는 지점이라 한다. 이 최소 팔로잉 에러(following error)를 minFE라고 하며 다음과 같이 계산한다.
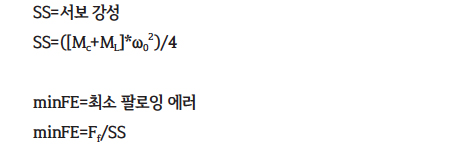 |
안정 시간은 다음처럼 계산된다.
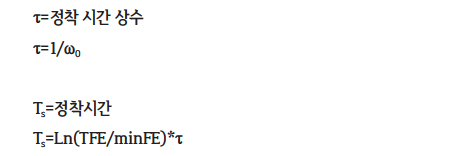 |
2단계: 시스템에 필요한 힘 계산
가속도(Fi)에 필요한 힘 계산
가속도(관성을 극복하기 위한 힘이라고도 함)는 뉴턴의 제2법칙이며, 힘이 질량과 가속이 같다는 것을 나타낸다.
 |
힘의 표준 미터법 단위 정의는 위에 있는 방정식으로 설명된다. 1뉴턴은 1kg 질량에 1m/s2의 가속도를 부여하는 데 필요한 힘의 양이다.
가속도는 속도를 시간으로 나눈 값이다.
 |
다음 공식으로도 계산할 수 있다.
 |
마찰(Ff)에 필요한 힘 계산
하중을 이동하는 데 필요한 힘을 계산하기 위해 다음 조건을 고려한다.
•이동 각도(a) 수직=90 ° 그리고 수평=0 °
•슬라이딩 표면의 마찰 계수(μ)
•움직이는 질량(Mc+ML)
•마찰(Fr)
• g=9.81m/s2(중력 가속도)
중력 이동에 대한 수평이나 경사의 경우.
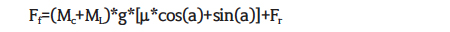 |
중력으로 경사면이 이동하는 것.
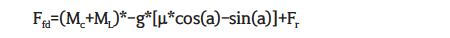 |
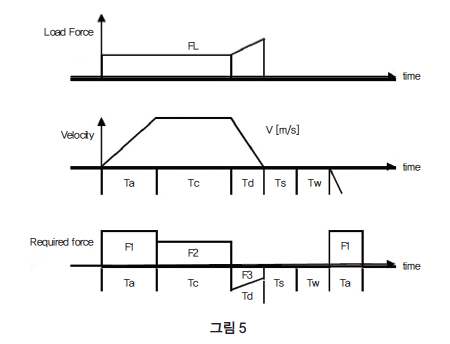
각 세그먼트의 힘 계산
각 세그먼트에 필요한 힘은 다르며, 각각 계산한 다음 그중 하나 이상으로 구성한다.
하중(FL)
그림 5처럼 하중은 모든 동작 부분에서 일정하게 유지된다. 모션에 대항해 작동하면 추가하고, 모션과 함께 작동하면 뺀다.
가속력(Fi)
가속과 감속 중에만 나타난다.
마찰력(Ff, Ffd)
하중이 움직일 때만 나타나며 감속 중 부하를 보조한다.
유지력(Fd)
중력만으로 구성되며 수평 동작에서는 보이지 않는다.
 |
 |
 |
 |
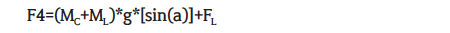 |
위 공식에서
•수직이나 경사 이동의 경우, 중력에 반하는 이동은 Ff를 사용하고 그렇지 않은 이동은 Ffd를 사용한다.
•하중이 모션과 함께할 때 FL의 부호를 +에서 -로 변경한다.
유효 힘(RMS)과 최대 힘 계산
•최대 힘(Peak Force): 가장 큰 세그멘트 힘이 최대 힘이다.
•유효(RMS) 힘: 모든 힘 세그먼트의 평균 제곱근(root mean square)은 모터에서 요구되는 유효 힘이다.
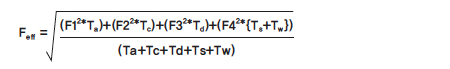 |
3단계: 시스템에 적합한 리니어 샤프트 모터 선택
적용할 리니어 샤프트 모터를 선택할 때 유효 힘(Feff)이 모터의 연속 정격 하중(Frated)보다 작은지 확인해야 한다. 필요한 가동 부분의 질량이 1단계에서 MC에서 사용된 값보다 크면 더 큰 값으로 다시 계산한다.
선택한 모터에 필요한 정보
저항 R(Ω)
인덕턴스 L(mH)
힘 상수 Kf(N/Arms)
역기전력 Ke(V/m/sec)
자기 피치(N-N) Ec(mm)5
애플리케이션에 필요한 정보
피크 속도(최고 속도) Vpeak(m/sec)
피크 포스(최고 힘) Fpeak(N)
다음으로, 해당 애플리케이션에 필요한 전압과 전류를 계산하고 전력이 그것을 처리하는지 확인한다.
 |
 |
 |
 |
 |
 |
다음 5가지 사항을 확인해야 한다.
첫 단계에서 사용된 이동 질량이 선택된 LSM에 맞는가?
Frated가 Feff보다 큰가?
안전 마진이 있는가? NPA는 Feff가 20%의 안전 마진에 Frated의 80% 이상을 차지할 것을 권장한다. 30~50% 안전 마진이 최적이다.
충분한 전압이 공급되고 있는가?
충분한 전류가 있는가?
이 다섯 가지 질문에 그렇다고 라고 대답할 수 있어야 한다.
4단계: 애플리케이션에 적합한 리니어 서보 드라이버 선택
서보 드라이버를 선택하는 데 필요한 정보는 모두 표기했다. 다음은 애플리케이션 요구 사항(RMS 값)이 필요하다(최소 AC 버스 전압과 피크 전류). 연속 전류(RMS)와 '정점의 피크'나 DC 값을 계산해 봐야 한다.
 |
 |
AC 증폭기의 경우 RMS 값 적용
DC 앰프의 경우 Peak 값 적용
자료 제공: Nippon Pulse(www.nipponpulse.com)


